Manual de usuario
BiMatrix — la marca. BiMatrix Mini — el dispositivo al que se dedica este manual.
Conexión y configuración de BiMatrix Mini
Introduzca palabras para buscar en el manual. Fragmentos encontrados: Se muestran los primeros No hay coincidencias. Pruebe otras palabras. La búsqueda está limitada a una parte del texto del manual.
Los ajustes y las limitaciones se han contrastado con el código fuente de la aplicación y del firmware 4.4.3, compilación 22. La conexión eléctrica se ha comprobado con el esquema de BiMatrix Mini.
BiMatrix Mini recibe las señales del vehículo, las convierte en los valores necesarios y los utiliza para controlar los dispositivos conectados. Los datos se reciben por CAN1, CAN2 y las entradas digitales y analógicas. El resultado del procesamiento se transmite por CAN o se utiliza en las salidas AUX/PWM.
El soporte se limita a las cajas automáticas 8HP procedentes de BMW. Las versiones 8HP destinadas a otras marcas de automóviles no están soportadas. La limitación se refiere al origen de la caja automática, no a la marca del vehículo en el que se instala.
El método principal de conexión es el intercambio de datos por CAN. Para controlar las versiones compatibles de la caja automática 8HP, BiMatrix Mini ya incluye un módulo integrado. En la interfaz se selecciona la versión de la caja y se asignan las fuentes de las señales necesarias: revoluciones, par del motor, posición del pedal, freno y otros parámetros. A partir de estos valores, el módulo genera y envía por sí mismo los mensajes CAN necesarios.
Las entradas CAN y salidas CAN configurables amplían las posibilidades de comunicación con otros módulos: cuadro de instrumentos, botonera, ECU del motor y otros equipos. Las entradas CAN extraen los valores necesarios de los mensajes recibidos; las salidas CAN generan mensajes adicionales para el dispositivo seleccionado.
Si el vehículo no dispone de CAN, el régimen del motor puede determinarse mediante una señal de frecuencia en DIG2, y la posición del pedal y la presión de admisión mediante señales de 0–5 V en las entradas analógicas. El par motor se calcula a partir de los mapas configurados. Los valores obtenidos pueden asignarse a las señales de entrada del módulo 8HP. El par obtenido del mapa es una estimación calculada; su precisión depende de las señales y de la configuración de los mapas.
Los métodos de obtención de datos pueden combinarse. Por ejemplo, las revoluciones se reciben por CAN y la presión procede de un sensor analógico independiente.
Al conectar los buses CAN y realizar diagnósticos, se recomienda utilizar CAN Monitor: muestra los mensajes CAN1/CAN2 y los cambios de sus bytes. El módulo independiente Live se utiliza para observar los valores de las entradas, PWM, datos de la caja y otros parámetros disponibles de BiMatrix Mini en gráficas y widgets numéricos.
1. Entradas y salidas de BiMatrix Mini #
Una entrada sirve para recibir una señal. Una salida sirve para controlar un dispositivo. Cada puerto CAN admite ambas direcciones: los datos se reciben y transmiten por un mismo par de cables.
Esquemas de conexión:
Los esquemas de circuitos muestran el recorrido del cable; la posición de los terminales es esquemática. La forma y el lado del conector se muestran por separado en la asignación de pines. Los números de los pines corresponden a BiMatrix Mini. Los colores de las líneas facilitan la lectura del esquema; el color del cable lo determina el mazo real. Un punto en un cruce de líneas indica conexión; un cruce sin punto indica cables independientes. En pantallas estrechas, los esquemas anchos se desplazan horizontalmente.
En todas las versiones lingüísticas del manual, las capturas de pantalla muestran la interfaz de la aplicación en inglés (English). Se traducen las explicaciones de las imágenes; los nombres de los botones, campos y módulos dentro de las capturas se mantienen en inglés.
Capturas de la interfaz. Los módulos descritos incluyen una vista general y pequeños recortes junto a los ajustes. Cualquier captura se amplía al pulsarla. El botón «100%» muestra el tamaño original: la imagen puede desplazarse, también en un teléfono. La ventana se cierra con el botón «Cerrar», la tecla Escape o pulsando la zona oscurecida. Se muestra la interfaz de la aplicación 4.4.3 con datos didácticos, sin conexión al dispositivo. El estado DISCONNECTED es el esperado; en algunas capturas se simula CONNECTED para mostrar los ajustes sin dispositivo. Los nombres de las señales personalizadas pueden ser distintos en su configuración.
1.1. Función de las entradas y salidas #
Importante: los pines se identifican únicamente por sus números #
Los pines de BiMatrix Mini se identifican únicamente por los números del enchufe (conector) y los números correspondientes del esquema de BiMatrix Mini. Antes de conectar cada cable, se comprueba el número del conector con el esquema.
El color del cable, la posición del conector en la fotografía y contar los pines «de izquierda a derecha» no sustituyen la comprobación del número. También debe identificarse correctamente el lado del conector mostrado en el esquema.
| Entrada o salida | Función | Ejemplo de uso |
|---|---|---|
| CAN1, CAN2 | Puertos físicos para recibir y enviar mensajes CAN. | Comunicación del módulo 8HP con la caja; conexión con la ECU, el cuadro de instrumentos y la botonera. |
| DIG1 / Ignition IN · 5–12 V | Detección del estado del encendido y activación de BiMatrix Mini. | Inicio del funcionamiento al conectar el encendido. |
| DIG2 | Determinación del estado de la señal, la frecuencia o el ciclo de trabajo PWM. | Obtención de las revoluciones a partir de una señal de frecuencia de tacómetro. |
| Analógicas 1–4 | Medición de la señal en el rango de trabajo de 0–5 V. | Posición del pedal o presión del sensor MAP. |
| AUX / PWM | Conmutación de la carga a masa: activación/desactivación o PWM. | Solenoide, ventilador o relé. |
| Ignition OUT · 12 V | Solo control lógico de activación de la caja automática y el selector. | Señal a la entrada Wake o a la entrada de control de un interruptor de potencia externo. |
La alimentación +12 V, la masa GND y la salida de alimentación de sensores +5 V tienen funciones específicas. Su conexión se describe en el apartado 1.6. Para cada circuito se comprueba el número del pin del conector con el esquema de BiMatrix Mini.
BiMatrix Mini: unidad, conector y números de pines #
A continuación se muestra el conector de la unidad visto desde el lado de acoplamiento del enchufe correspondiente. El cierre está arriba. En el enchufe correspondiente es imprescindible tener en cuenta el lado desde el que se mira: el de los pines o el de los cables. Antes de conectar, se comprueba el número según el marcado del propio conector.
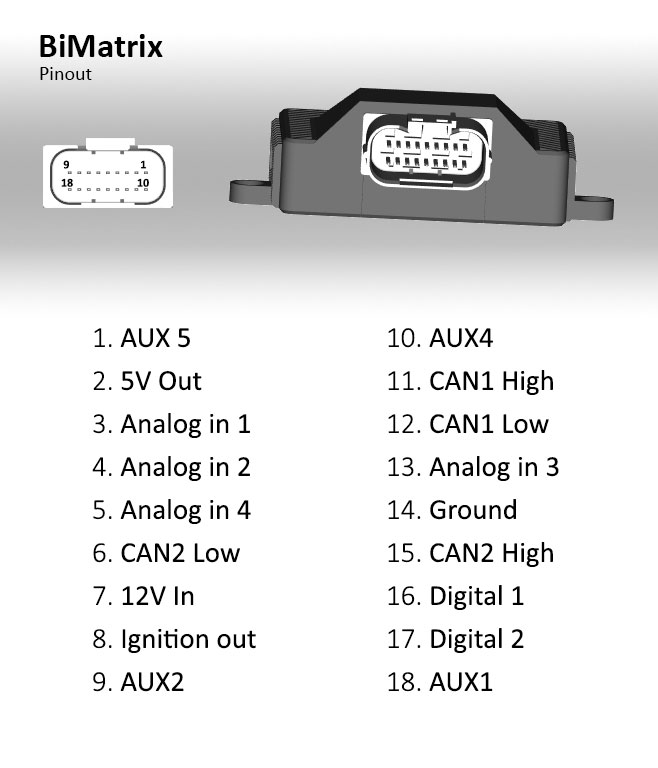
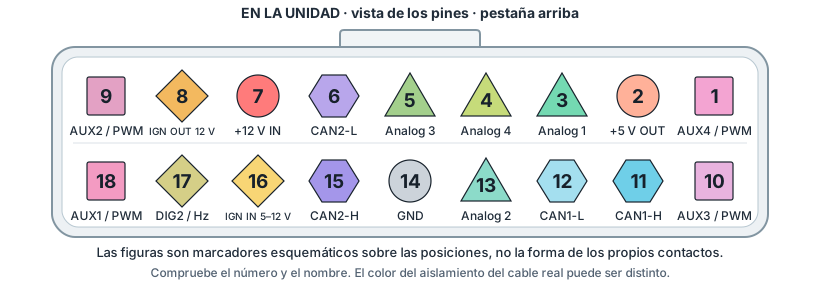
Los triángulos Analog y los cuadrados AUX/PWM se usan aquí como marcadores de función. No representan la forma de los contactos metálicos ni son símbolos universales IEC/ANSI de estas entradas y salidas. El número y el nombre del pin siguen siendo las referencias principales.
Sobre la función de los símbolos normalizados: IEC — símbolos gráficos y normas. Las etiquetas CAN-H/CAN-L y GND se mantienen explícitas.
Cómo leer la tabla. La primera columna indica el número del pin del conector y la segunda su función. El número del pin y el del canal son distintos: por ejemplo, la entrada analógica 1 se conecta al pin 3.
| N.º de pin | Función |
|---|---|
| 1 | AUX4 / PWM |
| 2 | +5 V — salida de alimentación de sensores |
| 3 | Entrada analógica 1 |
| 4 | Entrada analógica 4 |
| 5 | Entrada analógica 3 |
| 6 | CAN2-L — CAN2 Low |
| 7 | +12 V — alimentación principal de BiMatrix Mini |
| 8 | Ignition OUT (IGN OUT) — 12 V, solo control lógico |
| 9 | AUX2 / PWM |
| 10 | AUX3 / PWM |
| 11 | CAN1-H — CAN1 High |
| 12 | CAN1-L — CAN1 Low |
| 13 | Entrada analógica 2 |
| 14 | GND — masa |
| 15 | CAN2-H — CAN2 High |
| 16 | DIG1 / Ignition IN — entrada de encendido 5–12 V |
| 17 | DIG2 — entrada digital / de frecuencia |
| 18 | AUX1 / PWM |
Pin 16 — DIG1 / Ignition IN, entrada de encendido 5–12 V. Pin 17 — DIG2, entrada digital / de frecuencia.
Para todos los dispositivos BiMatrix Mini se utiliza una misma asignación de pines, indicada en esta tabla.
1.2. CAN1 y CAN2: principio general de conexión #
CAN es una línea de intercambio de mensajes entre unidades electrónicas. La señal utiliza dos cables: CAN-H y CAN-L. Se tienden juntos como par trenzado. CAN-H de BiMatrix Mini se conecta a CAN-H del bus seleccionado, y CAN-L a CAN-L de ese mismo bus.
Los dispositivos se conectan en paralelo a la línea común, con derivaciones cortas. Las ramas largas independientes desde un mismo punto deterioran la forma de la señal. CAN-H y CAN-L no se utilizan para alimentar: la alimentación y la masa de cada unidad se conectan mediante circuitos separados.
Conexión física: Texas Instruments — CAN Physical Layer Requirements.
CAN1 y CAN2 son puertos independientes. La conexión de la caja automática, el selector y otros dispositivos depende del esquema elegido y de los ajustes. Los cables CAN1 y CAN2 no se unen entre sí para transmitir datos entre puertos; el intercambio se organiza mediante los ajustes de BiMatrix Mini.
Se recomienda conectar el bus CAN del vehículo de 500 kbit/s a CAN2 de BiMatrix Mini: CAN-H del vehículo → CAN2-H, CAN-L del vehículo → CAN2-L.
Para recibir datos de este bus se selecciona CAN2 en las entradas CAN. Al comprobarlo en CAN Monitor se elige CAN 2 o All Interfaces. La conexión física y la interfaz seleccionada en los ajustes deben coincidir.
CAN del vehículo → CAN2 de BiMatrix Mini #
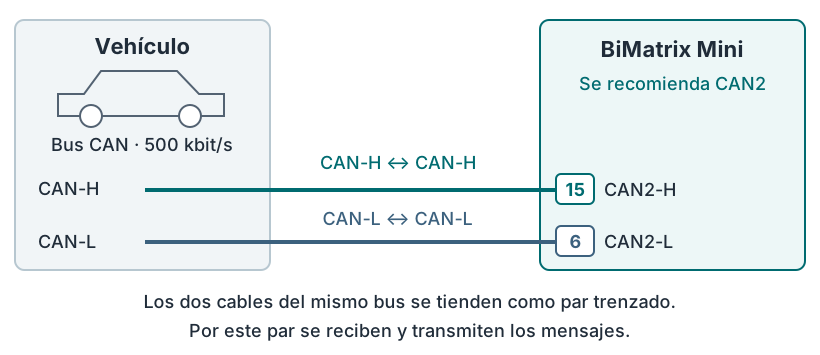
Comprobación: en CAN Monitor se selecciona CAN 2. Con las unidades en funcionamiento deben llegar mensajes con ID y bytes.
Velocidad CAN fija #
CAN1 y CAN2 de BiMatrix Mini funcionan a 500 kbit/s. En la versión actual del software, la velocidad es fija y no se modifica.
La posibilidad de cambiar la velocidad podría incorporarse en futuras versiones del software.
Antes de conectar, se comprueba que el bus CAN seleccionado del vehículo y los dispositivos que se conectarán funcionan a 500 kbit/s. En la versión actual no es posible configurar BiMatrix Mini para otra velocidad.
Para intercambiar parámetros también debe coincidir el formato de los mensajes. Para las 8HP compatibles, este formato ya está implementado en el módulo integrado. La selección de buses, versión de la caja y fuentes de señales se explica en la sección 3.
Módulo 8HP integrado y funciones CAN adicionales #
El módulo 8HP está destinado a las versiones soportadas de las cajas procedentes de BMW. La misma denominación 8HP en una caja de otra marca no implica compatibilidad.
El módulo 8HP ya contiene un generador de mensajes para las versiones compatibles de la caja. En la interfaz se asigna una fuente de valor a cada parámetro necesario. Por ejemplo, para las revoluciones se elige una señal recibida de la ECU por CAN o calculada a partir de la frecuencia en DIG2; para el par, el valor recibido o el resultado de un mapa configurado.
Configuración básica de 8HP: se selecciona una versión compatible de la caja, se configura la conexión CAN y se asignan las señales de entrada del módulo. El módulo genera por sí mismo todos los mensajes necesarios para la versión seleccionada. No hace falta crearlos manualmente en las salidas CAN.
Secuencia de procesamiento: fuente de datos → parámetro de entrada del módulo 8HP → mensajes CAN generados automáticamente → caja automática.
Las entradas CAN y salidas CAN configurables se utilizan para el intercambio adicional con otros dispositivos. Son funciones de la interfaz que trabajan a través de los puertos físicos CAN1 y CAN2:
- Una entrada CAN extrae un parámetro del mensaje de otro módulo. Por ejemplo, las revoluciones de la ECU o el estado de un botón de la botonera. El valor obtenido puede utilizarse en la lógica de BiMatrix Mini, en un mapa o como fuente de señal para el módulo 8HP.
- Una salida CAN genera un mensaje adicional para otro módulo. Por ejemplo, enviar un valor seleccionado a un cuadro de instrumentos compatible. El formato se define según el protocolo del dispositivo receptor.
La configuración de recepción adicional se describe en la sección 4, y la de envío adicional en la sección 5.
Para qué sirven las resistencias de 120 Ω #
En cada uno de los dos extremos físicos de una línea CAN de alta velocidad se instala una resistencia de terminación de 120 Ω entre CAN-H y CAN-L. Reduce las reflexiones de la señal en el extremo del cable, que pueden provocar errores de comunicación.
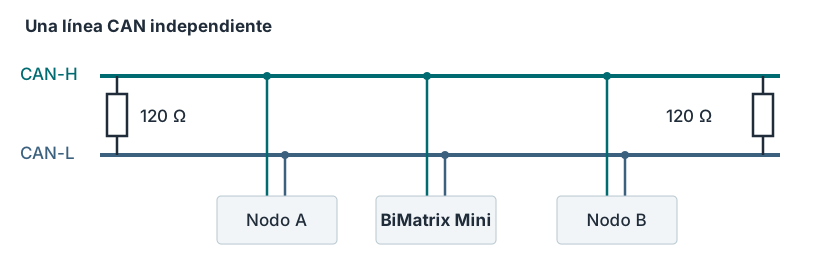
- En una línea se utilizan dos resistencias de terminación de 120 Ω. No se requiere una resistencia en cada unidad conectada.
- La resistencia puede estar ya instalada dentro de la unidad del extremo o del mazo. Antes de añadir otra, se tiene en cuenta la terminación existente.
- Si BiMatrix Mini se conecta en medio de un bus del vehículo ya terminado, no se añade una tercera resistencia.
- Si CAN1 y CAN2 están conectados a líneas distintas, se comprueba la terminación por separado en cada una.
Terminación de los extremos de la línea: Texas Instruments — CAN With Selectable Termination.
Comprobación con multímetro. Con la alimentación de todos los dispositivos completamente desconectada, se mide la resistencia entre CAN-H y CAN-L de la línea montada. Con dos resistencias normales de 120 Ω conectadas permanentemente se esperan unos 60 Ω: las resistencias están conectadas en paralelo.
Unos 120 Ω pueden indicar que falta una resistencia de terminación o que hay un corte hasta ella; unos 40 Ω, que hay tres resistencias de 120 Ω. Una lectura de 60 Ω por sí sola no confirma la ubicación correcta de las resistencias ni el buen estado de toda la comunicación.
Medición en la línea sin alimentación: Kvaser — How to test your CAN termination.
Línea CAN independiente: BiMatrix Mini, caja automática y selector #
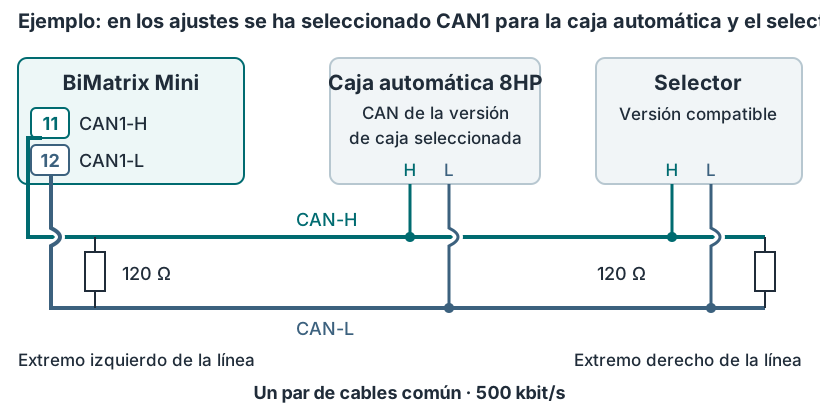
Comprobación: en los ajustes del módulo 8HP y CAN Monitor se selecciona la línea realmente conectada. En ella se comprueban la recepción y el envío de mensajes; la alimentación y la activación de los dispositivos se realizan según el esquema de alimentación.
CAN Monitor: comprobación de buses y análisis de mensajes CAN #
Se recomienda utilizar CAN Monitor al conectar los buses CAN y realizar diagnósticos. Muestra los mensajes CAN1 y CAN2: sus identificadores ID y los datos en bytes. Los valores de los bytes se actualizan a medida que llegan mensajes, por lo que se puede observar qué datos cambian durante el funcionamiento del vehículo o al pulsar un botón.
ID es el identificador del mensaje. Bajo un mismo ID se transmite un conjunto de bytes que puede contener varios parámetros distintos. Para leer un parámetro concreto se selecciona la parte correspondiente de esos datos.
- En CAN Monitor se selecciona el bus realmente conectado, CAN 1 o CAN 2, o All Interfaces para ver ambos. Para la conexión recomendada del CAN del vehículo se elige CAN 2. Se comprueba si llegan mensajes por ese bus.
Aquí se selecciona CAN 2 o All Interfaces. Si la lista está oculta, primero se detiene la visualización de mensajes. Al pulsar se abre la captura ampliada. - Se observan los cambios de bytes al modificar una señal conocida, por ejemplo, al pulsar y soltar un botón.
- Al pulsar el ID del mensaje de interés se abre la ventana de análisis. En ella se ajustan la posición del bit inicial (Position), la longitud y el tipo de valor (Data type), así como el orden de bytes (Endianness). El resultado de lectura del valor seleccionado se actualiza en tiempo real.
Position — inicio de la señal; Data type — longitud y tipo; Endianness — orden de bytes. Resultado didáctico: 2000 y 50. Al pulsar se abre la captura ampliada. - El valor obtenido se compara con el estado real de la señal. La comprobación se repite con varios cambios de estado o valor.
| Parámetro | Qué se define |
|---|---|
| Bit position Campo Position | Posición del bit inicial desde el que se lee el valor deseado dentro del mensaje. En la lista se selecciona Bit N, el número del bit inicial. |
| Data length Dentro de Data type | Número de bits que ocupa el valor. En esta ventana la longitud se selecciona dentro de Data type; no hay un campo Data length independiente. |
| Tipo de datos Campo Data type | Modo de lectura del número: unsigned — valor sin signo, de cero en adelante; signed — valor con signo, que también puede ser negativo. |
| Endianness | Orden de bytes al leer el valor: Big Endian o Little Endian. La elección depende del formato de la señal en el mensaje. |
Ejemplo: localizar el estado de un botón. Al pulsar el botón cambian los datos de uno de los mensajes. Se selecciona ese mensaje por su ID y luego, en la ventana de análisis, se busca la zona de datos cuyo valor corresponde a pulsar y soltar. La coincidencia se comprueba repitiendo las pulsaciones.
El ID, formato y escala identificados se utilizan al configurar la entrada CAN. Para los bits individuales se tiene en cuenta la diferencia de numeración de Position entre CAN Monitor y CAN Inputs; el resultado se comprueba en Live. El valor obtenido puede intervenir en la lógica de BiMatrix Mini o asignarse como fuente de señal del módulo 8HP. Los mensajes para la caja los genera el módulo 8HP integrado.
La presencia de mensajes en CAN Monitor permite comprobar la recepción de datos del bus. La función de una señal concreta se precisa mediante la documentación del módulo y la comparación de valores; que un byte cambie no determina por sí solo qué parámetro transmite. El envío real de los mensajes propios de CAN Outputs se comprueba con un adaptador CAN externo y el receptor.
1.3. Entradas digitales #
DIG1 / Ignition IN, pin 16, es la entrada de encendido con una tensión de señal de 5–12 V. Su estado determina la conexión y desconexión del encendido. Esta entrada interviene en la activación y el despertar de BiMatrix Mini, por lo que su función se considera por separado de la entrada de medida DIG2.
DIG2 se utiliza para recibir una señal digital o de frecuencia. Según el ajuste, se determina el estado 0/1, la frecuencia de los pulsos o el ciclo de trabajo de la señal PWM de entrada.
Ejemplo: revoluciones del motor. Una señal de frecuencia de tacómetro compatible, utilizada por el cuadro de instrumentos, se conecta a DIG2. En la entrada se mide la frecuencia, que se convierte en revoluciones del motor según la relación configurada. La conversión depende del número de pulsos por revolución.
Antes de conectar se comprueba el nivel eléctrico de la señal de tacómetro. La mera presencia de pulsos no implica compatibilidad con la entrada: si es necesario, se utiliza un circuito de adaptación entre la fuente y DIG2. Se ofrece un ejemplo detallado en la sección 7.
Señal de revoluciones → DIG2, pin 17 #
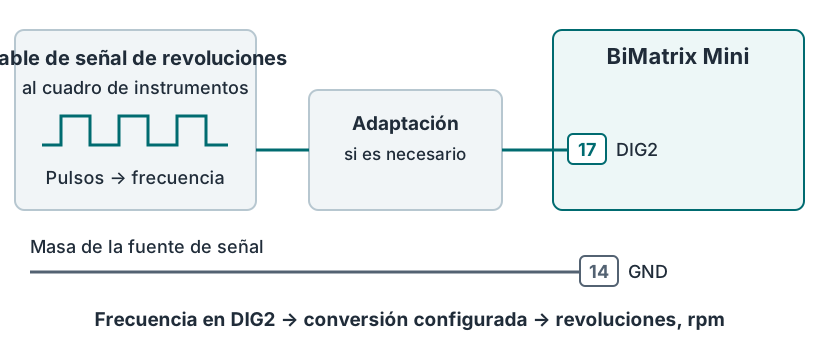
Comprobación: en Live se muestra el valor DIG2: la frecuencia debe variar con las revoluciones. Tras configurar la conversión, las lecturas se comparan con unas revoluciones conocidas del motor.
1.4. Entradas analógicas #
Las entradas analógicas 1–4 se utilizan para señales de 0–5 V. La tensión cambia junto con el parámetro medido. En los ajustes se define cómo convertir esa tensión en un valor comprensible.
- Posición del pedal. La señal de 0–5 V se conecta a una entrada analógica. La conversión a porcentaje se configura según las posiciones extremas y la característica del sensor.
- Presión MAP. El cable de señal del sensor de presión se conecta a otra entrada analógica. La conversión de tensión a presión se define según la característica del sensor concreto.
La señal del sensor y su alimentación son circuitos distintos. La alimentación se aplica al terminal de alimentación del sensor, la señal se conecta a la entrada analógica y la masa de referencia se conecta según los esquemas del sensor y de BiMatrix Mini. El rango de trabajo de 0–5 V no permite aplicar los 12 V del vehículo a la entrada de señal.
Protección de las entradas analógicas. Cada Analog In incorpora una resistencia en serie de 1 kΩ y un diodo Zener de 5,1 V a masa. Este circuito limita la corriente y la sobretensión, pero el intervalo de funcionamiento sigue siendo 0–5 V.
Si se aplican por error +12 V a un Mini encendido con una alimentación interna estable de 5 V, la corriente calculada a través de la resistencia de entrada es de aproximadamente 7 mA. El cálculo indica un margen de limitación de corriente; la capacidad del dispositivo para soportar todos los modos de funcionamiento no se ha confirmado mediante ensayos.
No se ha confirmado la protección frente a +24 V ni frente a sobretensiones cuando el Mini está sin alimentación. Para señales de 12/24 V se utiliza un acondicionador de señal externo con salida de 0–5 V. Durante una sobretensión, las lecturas de las entradas analógicas pueden no ser fiables.
Documentación de los componentes: onsemi SZ1SMB5918BT3G; Texas Instruments ADS1115.
Los datos de las entradas analógicas pueden utilizarse en mapas, asignarse como fuentes de señales módulo 8HP, transmitirse a otros dispositivos mediante salidas CAN o intervenir en el control AUX/PWM.
Tres circuitos de MAP: alimentación, señal y masa #
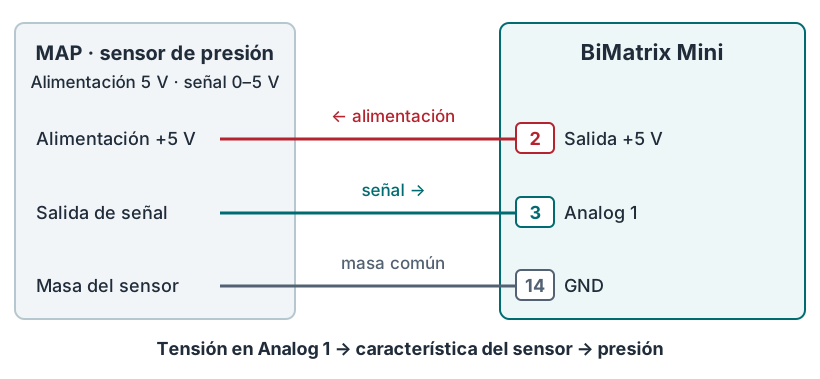
Comprobación: en Live se muestra Analog 1. La tensión se comprueba antes de convertirla en presión; después se compara el resultado con la característica MAP.
Vehículo sin CAN: de los cables a los mensajes para la caja automática #
Se calcula una estimación del par del motor según las relaciones configuradas.
Los parámetros obtenidos se asignan a sus entradas. Los mensajes se generan automáticamente.
Las flechas muestran aquí el procesamiento de datos en el programa. Los cables físicos se conectan según los esquemas anteriores. Los números de los canales analógicos se han elegido para este ejemplo; el circuito del pedal se comprueba según su esquema. El par del mapa es una estimación calculada.
1.5. Salidas AUX/PWM #
Las salidas AUX1–AUX4 / PWM conmutan la carga a masa GND. El positivo de alimentación se conecta mediante un fusible a un lado de la bobina; el otro lado se conecta a AUX/PWM. La salida controla el «negativo» y no suministra alimentación +12 V.
Salida activada: el interruptor interno conecta AUX con GND y circula corriente por la bobina. Salida desactivada: el interruptor está abierto y no circula corriente de alimentación a través de él. La tensión en AUX desactivado no tiene por qué ser 0 V: a través de la bobina puede estar presente el positivo de alimentación.
Las salidas AUX se utilizan para activar dispositivos y controlarlos mediante PWM — modulación por ancho de pulso. Con PWM, la salida se activa y desactiva repetidamente. La frecuencia define el número de ciclos por segundo y el ciclo de trabajo la proporción de tiempo que permanece activada.
Por ejemplo, un ciclo de trabajo del 25 % significa que la salida está activada durante una cuarta parte de cada período. Al 0 % está desactivada y al 100 % permanece activada. La relación de la presión, la fuerza o la velocidad con el ciclo de trabajo depende del dispositivo conectado.
Ejemplo: AUX enciende una lámpara de 12 V mediante un relé #
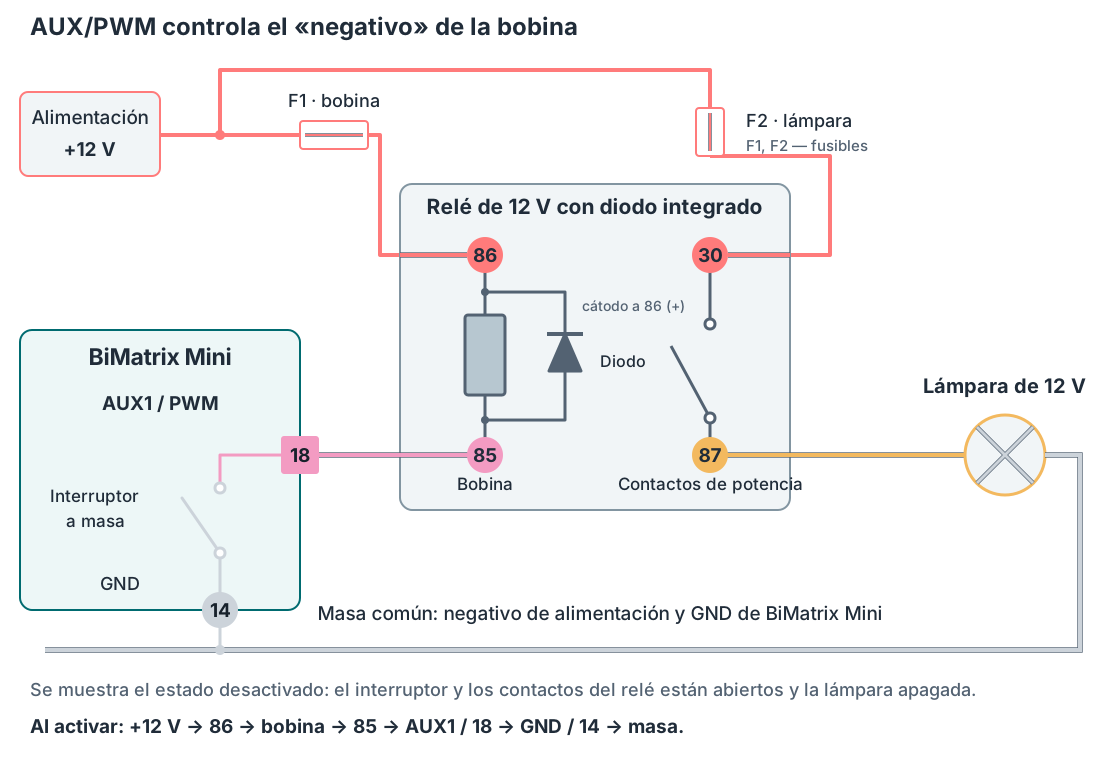
Conexión de la bobina: contacto del relé 86 → +12 V a través de F1; pin 85 → AUX1, pin 18; GND Mini, pin 14 → masa común. El recorrido esquemático de la corriente al activar se muestra en la parte inferior de la figura.
Conexión de la lámpara: +12 V llega a través de F2 al contacto 30 del relé; el contacto 87 se conecta a la lámpara y el otro terminal de esta a masa. Al actuar el relé se cierran los contactos 30 y 87 y la lámpara se enciende. Por AUX circula la corriente de la bobina; la corriente de la lámpara pasa por los contactos 30–87.
En el relé mostrado, el diodo de protección está integrado en la carcasa: el cátodo, el lado con la raya en el símbolo del diodo, está conectado a 86 (+12 V), y el ánodo a 85 (AUX). En este tipo de relé es obligatorio respetar la polaridad 85/86. Para un relé o solenoide de otra construcción, la protección se comprueba en su documentación. Los valores nominales de F1 y F2 se eligen según la corriente de cada circuito y la sección de los cables.
Marcado de contactos y esquema del diodo integrado: HELLA — relé de cuatro pines de 12 V con diodo. La corriente admisible de los contactos de potencia del relé no es la corriente admisible de AUX.
Solenoide
Positivo de alimentación → solenoide → AUX/PWM → masa.
La frecuencia y el ciclo de trabajo PWM se eligen según las características del solenoide. Su corriente y protección deben ajustarse a los parámetros de la salida; si es necesario se utiliza un controlador externo.
Ventilador
AUX → entrada compatible del controlador → ventilador.
La entrada del controlador debe admitir el control mediante conexión a masa. Si requiere otra señal eléctrica, se utiliza un circuito de adaptación. La alimentación de potencia del ventilador se conecta por separado.
Relé
+12 V a través de F1 → bobina 86/85 → AUX/PWM → masa. Los contactos 30/87 encienden la lámpara.
Para un relé electromecánico normal se definen los estados 0 % — desactivado y 100 % — activado. En este esquema la lámpara solo se enciende y se apaga; su brillo no se regula mediante PWM. No se utiliza la conmutación frecuente del relé en modo PWM.
Comprobación. En Live se añaden widgets de la fuente de mando y de la salida PWM necesaria. Al cambiar el valor de origen se comprueba el ciclo de trabajo calculado y después el funcionamiento real del dispositivo conectado. El valor PWM de Live muestra la orden de salida; no confirma que haya corriente en la carga.
La conexión directa de una carga solo se permite si su corriente, tensión y circuito de protección se ajustan a los parámetros de la salida. Si se supera la carga admisible se utiliza un controlador externo o un relé adecuado. La corriente admisible se determina según la documentación de BiMatrix Mini.
La orden de salida puede depender de un parámetro de entrada, una condición o un mapa. Por ejemplo, activar el ventilador según la temperatura. La configuración se explica en la sección 9.
1.6. Alimentación, masa y encendido #
Para la alimentación principal de BiMatrix Mini se recomienda utilizar KL30G del vehículo. En este circuito, +12 V se mantiene tras desconectar el encendido y se corta cuando el vehículo entra en reposo. Con alimentación desde KL30G no se necesita un relé temporizado.
KL30G, a través de un fusible de 2 A se conecta al pin 7 — alimentación principal +12 V. Pin 14 — GND se conecta a la masa común del vehículo. El punto de conexión KL30G se determina según el esquema eléctrico del vehículo concreto; la sección de los cables y el portafusibles se eligen para el circuito protegido teniendo en cuenta las condiciones de tendido.
La señal de encendido de 5–12 V se conecta por separado, sin retardo, al pin 16 — Ignition IN / DIG1. Al desconectar el encendido, Mini detecta inmediatamente el cambio de señal, aunque se mantiene la alimentación en el pin 7. KL30G se utiliza para la alimentación principal; la entrada IGN recibe la señal de encendido conectado.
Ignition OUT (IGN OUT), pin 8, es una salida de 12 V solo para control lógico. Se conecta a una entrada compatible Wake / de activación del dispositivo o a la entrada lógica de un interruptor de potencia externo.
No se conectan cargas de potencia a IGN OUT. Las lámparas, solenoides, ventiladores, bobinas de relés y la alimentación de potencia de las unidades se conectan mediante circuitos independientes con salidas de control o controladores adecuados. IGN OUT solo transmite una señal de control.
Fusible de alimentación de BiMatrix Mini: 2 A, para automóvil, de 32 V DC. Este valor nominal se recomienda para el circuito independiente de Mini bajo las condiciones de cálculo siguientes. El fusible se instala en el cable positivo lo más cerca posible del punto de conexión KL30G o del +12 V permanente. A continuación el cable se conecta al pin 7.
Por este fusible también pasa la corriente de los sensores alimentados por la salida +5 V y de las entradas lógicas conectadas a IGN OUT. La alimentación de potencia de la caja, el selector, las lámparas y los solenoides se conecta mediante circuitos protegidos independientes. Si cambia la carga de los sensores o el conjunto de entradas lógicas, se revisa el cálculo; el valor de 2 A no indica la corriente admisible de esas salidas.
Cómo se calculó el valor de 2 A
Estimación calculada para la conexión básica. Todavía no se ha obtenido una medida de la corriente máxima de Mini. Para elegir el fusible se ha adoptado el siguiente presupuesto de carga:
| Condición de cálculo | Valor adoptado |
|---|---|
| Electrónica de Mini, Wi-Fi, microSD y CAN, referidos a la carga del bus interno de 5 V | 1,0 A con margen de cálculo |
| Sensores adicionales en la salida +5 V, pin 2 | 0,1 A en total |
| Corriente total de las entradas lógicas conectadas a IGN OUT 12 V, pin 8 | 0,1 A en total |
| Tensión de la fuente / margen para el diodo de entrada y el cableado | 9 V / 1 V |
| Rendimiento de conversión adoptado para el cálculo | 70 % |
| Corriente adicional de los circuitos de entrada | 0,025 A |
La carga de 3,3 V se ha contabilizado como corriente en el lado de 5 V, ya que entre ambos buses se utiliza un regulador lineal. Los valores de 0,1 A para los sensores y la corriente total de las entradas lógicas de IGN OUT son condiciones de este ejemplo de cálculo; no establecen las corrientes admisibles de las salidas ni autorizan conectar cargas de potencia a IGN OUT. La tensión de 9 V y el rendimiento del 70 % también son supuestos de cálculo.
I alimentación ≈ 5 × (1,0 + 0,1) / [(9 − 1) × 0,70] + 0,025 + 0,1 ≈ 1,11 A.
Se elige un fusible de automóvil de 2 A / 32 V DC. Por ejemplo, para el Littelfuse MINI 297 de 2 A, el fabricante indica una carga continua admisible de aproximadamente 1,3 A a +100 °C según la tabla típica de reducción de carga por temperatura. Es superior a los 1,11 A calculados. Para otro tipo de fusible se comprueba su propia característica.
Después del montaje se comprueba la corriente real de alimentación con Wi-Fi, escritura en microSD y consumidores conectados, así como el encendido de la unidad sin que se funda el fusible. El cálculo de carga continua no confirma la corriente de arranque. Con una carga mayor u otras condiciones se recalcula toda la rama de alimentación, incluidos el cableado y las salidas.
El cálculo se basa en el esquema eléctrico de Mini y el margen de carga adoptado. Datos de referencia: Espressif — alimentación del ESP32, TI — LM2596, TI — LM1117, Littelfuse — MINI 297, características y tabla de temperatura.
Conexión recomendada: alimentación desde KL30G #
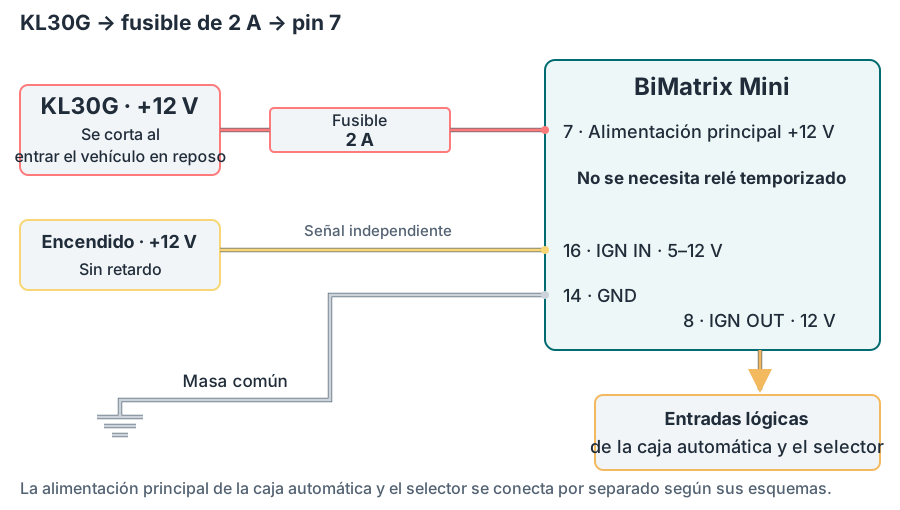
Secuencia de funcionamiento con KL30G #
- Se conecta el encendido. Con alimentación de KL30G y señal en la entrada 16, BiMatrix Mini se enciende. Desde la salida 8 — IGN OUT se envía una señal de 12 V a las entradas lógicas de activación de la caja automática y el selector.
- Se desconecta el encendido. La señal de la entrada 16 desaparece inmediatamente. Se mantiene la alimentación de KL30G y Mini ejecuta la secuencia prevista de apagado de los dispositivos conectados.
- El vehículo entra en reposo. El sistema de alimentación del vehículo desconecta el circuito KL30G y se corta la alimentación principal de Mini.
El tiempo de desconexión de KL30G lo determina el vehículo; no es un retardo fijo de 60 segundos. Al comprobar la conexión se mide la tensión en el pin 7 tras desconectar el encendido y después de que el vehículo entre en reposo, y en el pin 16 inmediatamente después de desconectar el encendido.
Principio general de desconexión retardada de Terminal 30g: BMW — E93 Complete Vehicle, sección Electric Load Shut-down Terminal 30g Relay. El circuito concreto y sus condiciones de desconexión se comprueban en la documentación del vehículo.
Si no hay un circuito KL30G adecuado: +12 V permanente mediante relé #
Con alimentación desde +12 V permanente se utiliza un relé externo de retardo de desconexión — delay relay — de 60 segundos. El positivo principal de la batería, a través de fusible de 2 A y del contacto de potencia del relé, se conecta al pin 7 de Mini. La alimentación se activa al conectar el encendido y se mantiene otros 60 segundos después de desconectarlo.
La señal de encendido se conecta sin retardo al pin 16 de Mini (Ignition IN, 5–12 V) y a la entrada de control compatible del relé temporizado. Así Mini detecta inmediatamente la desconexión del encendido y el relé corta la alimentación principal más tarde.
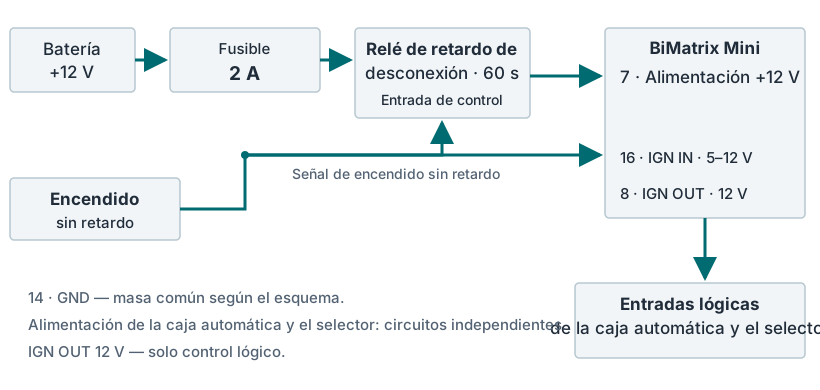
Variante con relé: la alimentación se mantiene 60 segundos #
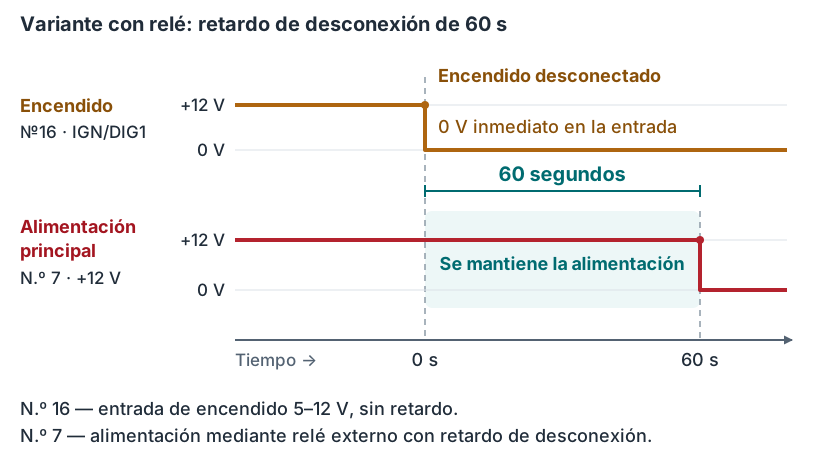
La alimentación de la caja automática y el selector se conecta mediante circuitos protegidos independientes según sus esquemas. IGN OUT 12 V solo se utiliza para el control lógico de activación. No se conectan cargas de potencia directamente a esta salida.
Salida +5 V se utiliza para alimentar sensores compatibles. La corriente total de los sensores debe respetar la carga admisible de esta salida. La alimentación, el circuito de señal y la masa de cada sensor se comprueban según su documentación.
1.7. Prueba en banco mediante USB #
Para probar el propio BiMatrix Mini en banco se puede suministrar alimentación por USB. La entrada Ignition IN / DIG1 admite una señal de 5–12 V. Para la prueba en banco se le aplica +5 V desde la propia salida de Mini, de modo que la unidad detecte el encendido conectado.
Prueba USB: un puente entre los pines 2 y 16 #
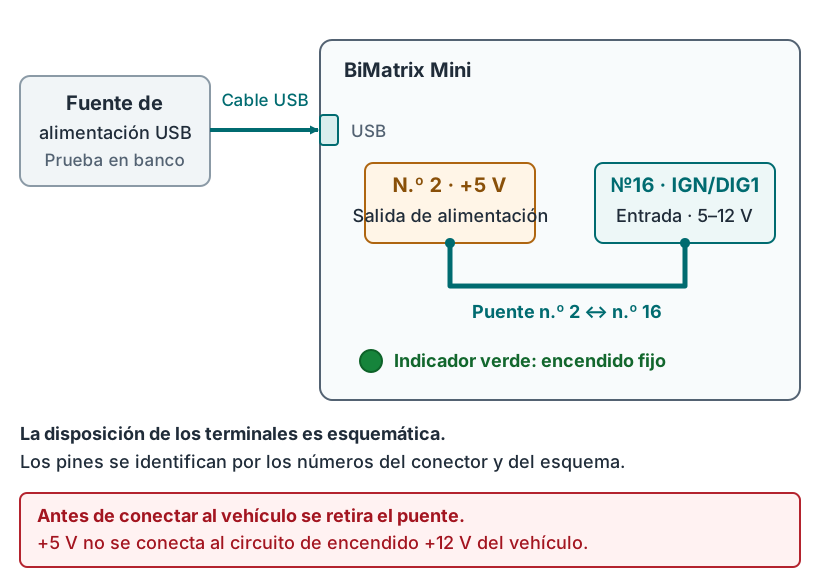
- La prueba se realiza fuera del vehículo, sin conectar un circuito de encendido externo.
- Según los números del conector y del esquema se identifican la salida +5 V y la entrada de encendido, y después se coloca un puente entre ellas. Se utiliza precisamente la entrada de encendido; la salida IGN OUT tiene otra función.
- BiMatrix Mini se conecta mediante un cable USB a una fuente de alimentación USB.
- El indicador verde debe encenderse y permanecer fijo.
Si el indicador verde se enciende y luego se apaga, no se está detectando la señal de encendido. Se comprueban el puente entre +5 V y la entrada de encendido, la selección correcta de los pines y la presencia de +5 V.
El puente solo se utiliza para una prueba autónoma en banco. Se retira antes de conectar al vehículo: la salida +5 V no debe unirse al circuito de encendido +12 V del vehículo. Para instalar en el vehículo se utiliza el esquema de alimentación desde KL30G o, si no existe, mediante un relé con retardo de desconexión.
USB proporciona la alimentación de BiMatrix Mini para esta prueba. La alimentación de la caja automática y el selector, si participan en las pruebas de banco, se conecta por separado según sus esquemas.
1.8. Errores habituales de conexión #
- Conexión incorrecta del bus CAN, resistencias ausentes o sobrantes. Se comprueba que CAN-H esté conectado a CAN-H, CAN-L a CAN-L y que ambos cables pertenezcan al mismo bus. Después se comprueban las dos resistencias de terminación de 120 Ω, incluidas las ya instaladas dentro de las unidades o del mazo. No se requiere una resistencia adicional en cada dispositivo. El procedimiento se describe en el apartado sobre terminación CAN.
- Pines de BiMatrix Mini identificados incorrectamente. El número de cada pin utilizado del conector se compara con el del esquema. No basta comprobarlo solo por el color del cable o por la posición del pin en una fotografía. La regla de identificación de pines está resaltada en rojo en el apartado 1.1.
La conexión recomendada para el CAN del vehículo es CAN2. Antes del diagnóstico, en CAN Monitor se comprueba la selección de este bus. Para la caja automática, el selector y los demás dispositivos se elige la interfaz a la que están conectados realmente.
1.9. Live: widgets, gráficas y exportación de datos #
Live es un módulo independiente para ver los datos de BiMatrix Mini en tiempo real. Ofrece los valores de las entradas analógicas, digitales y CAN, los parámetros de las salidas PWM, los datos de la caja y otros parámetros disponibles de BiMatrix Mini. En la interfaz también se utiliza el nombre Live data.
| Herramienta | Qué se muestra | Cuándo se utiliza |
|---|---|---|
| CAN Monitor | ID de mensajes y bytes CAN1/CAN2; resultado de lectura de la parte seleccionada del mensaje. | Comprobación del intercambio en el bus y búsqueda de parámetros dentro de mensajes CAN. |
| Live | Valores disponibles de los parámetros de BiMatrix Mini en widgets: gráficas e indicadores numéricos. | Comprobación de entradas, observación de datos de la caja y análisis de cambios de señales en el tiempo. |
Añadir widgets #
En Live se añade un widget y se eligen la fuente de datos necesaria y el modo de visualización:
- Graph — gráfica. Muestra cómo cambia el valor en el tiempo. Permite observar cambios breves y comparar señales cómodamente.
- Number value — valor numérico. Muestra el valor actual del parámetro seleccionado.
Por ejemplo, para comprobar una entrada analógica se añade su valor y se modifica la señal del sensor. La lectura del widget permite comprobar que se ha elegido la entrada correcta y que el valor cambia como se espera. Del mismo modo se comprueban las entradas digitales, los valores de las entradas CAN configuradas y otros datos recibidos.
Detener la visualización y ampliar una zona de la gráfica #
- Se añaden a las gráficas los parámetros que se desea comparar: por ejemplo, marcha, revoluciones del motor y valores de par disponibles.
- Después del evento de interés se detiene la visualización de la gráfica. La ventana temporal queda fija, lo que permite examinar el evento sin que la gráfica se desplace continuamente.
- El intervalo deseado se selecciona arrastrando sobre la gráfica de izquierda a derecha con el ratón o mediante toque.
- El botón de ampliar la zona seleccionada extiende ese intervalo a todo el ancho de la gráfica. Los botones «+» y «−» permiten cambiar la escala temporal.
- Tras el análisis se reanuda la visualización de los datos recibidos.
La detención afecta a la visualización de la gráfica. La recepción y acumulación de datos continúan. Ampliar la escala permite examinar con más detalle los puntos ya recibidos; no aumenta la frecuencia de adquisición de datos.
Ejemplo: análisis de un cambio de marcha. En un mismo intervalo temporal se comparan el cambio de marcha, la variación de revoluciones y la reducción del par seguida de su recuperación. Así se pueden examinar con más detalle el punto de cambio y la reducción del par mediante las señales disponibles.
Exportación a CSV #
Tras detener la visualización se pueden exportar los datos acumulados de Live a CSV. Este archivo puede utilizarse para un análisis posterior o para enviar el registro a un especialista.
El CSV guarda todo el historial acumulado disponible de Live y todos los parámetros presentes en él. La zona seleccionada de la gráfica y el conjunto de widgets no limitan el contenido exportado. El archivo incluye el tiempo y los valores de los parámetros.
↑ Al índice2. Preparación para la conexión #
2.1. Conexión con la aplicación #
La aplicación BiMatrix está disponible únicamente en inglés (English). Los nombres de los módulos, botones y campos se indican en el manual tal como aparecen en la aplicación.
Se alimenta BiMatrix Mini y se conecta el encendido. Para la configuración se utiliza la aplicación BiMatrix. El método de comunicación disponible depende de la variante de firmware instalada: Bluetooth (BLE) o WiFi.
La contraseña es el número de serie de su BiMatrix Mini. Se utiliza como contraseña Wi-Fi y se introduce cuando la interfaz de la aplicación solicita autorización.
Conexión por Wi-Fi #
- En los ajustes Wi-Fi del teléfono o del ordenador se selecciona la red BiMatrix Mini. Se introduce el número de serie del dispositivo.
- Se mantiene la conexión a esta red aunque el sistema indique que no hay internet: la configuración local no requiere acceso a internet.
- En la aplicación se selecciona el método de comunicación WiFi. Si se solicita la contraseña, se introduce de nuevo el número de serie.
- Se comprueba el estado Connected y la carga de los parámetros del dispositivo conectado.
Conexión por BLE #
- Se activa Bluetooth y se permite a la aplicación buscar y conectarse a dispositivos si el sistema solicita ese permiso.
- En la aplicación se selecciona Bluetooth, y después el BiMatrix Mini detectado.
- Si se solicita autorización se introduce el número de serie. Se comprueba el estado Connected.
Para BLE no se realiza un emparejamiento previo (Pairing). No es necesario emparejar desde los ajustes Bluetooth del sistema.
USB se utiliza en la prueba en banco para alimentar Mini. En la interfaz actual de la aplicación, los métodos de comunicación operativos son WiFi y Bluetooth; conectar un cable USB por sí solo no establece comunicación con la aplicación.
2.2. Preparación de señales y alimentación #
Antes de montar el mazo se determinan la versión de la caja, el conector real del selector y la fuente de cada parámetro. Nombres como «revoluciones» o «par» deben acompañarse de unidades y una descripción de la señal.
| Circuito o señal | Qué debe determinarse |
|---|---|
| Alimentación de Mini | Punto KL30G que se desconecta al entrar el vehículo en reposo; fusible independiente de 2 A según las condiciones de cálculo. Si no hay un KL30G adecuado: alimentación mediante un relé temporizado de 60 s. |
| Encendido y masa | IGN IN 5–12 V en el pin 16, GND en el 14. IGN OUT 12 V en el pin 8: solo control lógico. |
| CAN del vehículo | Punto físico H/L, velocidad de 500 kbit/s, resistencias de terminación existentes y dispositivos del bus seleccionado. |
| Revoluciones y par | Fuente, unidades rpm y N·m, período de actualización. |
| Pedal, freno, temperaturas | Fuente de cada parámetro, su rango y la conversión a las unidades indicadas en el módulo 8HP. |
| AUX y sensores | Asignación de pines del consumidor, alimentación independiente y fusible de carga, compatibilidad de señal y corriente admisible. |
Al conectarse a un sensor de la ECU que ya funciona se comprueba el esquema de su alimentación y masa de referencia. No se unen la salida +5 V de Mini y la salida +5 V de la ECU. Los pines de todos los conectores se identifican por los números marcados.
2.3. Uso de los parámetros de la aplicación #
La sección Inputs contiene Analog inputs, CAN Inputs y Digital Inputs. En Outputs se encuentran AUX Outputs y CAN Outputs. Maps realiza las conversiones, Live muestra los valores y 8HP Gearbox configura el intercambio con la caja. En el menú BiMatrix están disponibles los ajustes generales, CAN Monitor y SD Card.
- Tras conectar se espera a que se carguen los parámetros del módulo.
- Se asigna un nombre claro a la entrada, el mapa o la salida, por ejemplo RPM CAN2, Pedal Analog1 o Fan duty.
- Se modifican los campos necesarios del formulario. Si aparece el botón Apply changes, se pulsa para enviar los cambios al dispositivo.
- Tras finalizar la transferencia se vuelven a comprobar los campos y valores. El cambio de fuente también se comprueba en el módulo que la utiliza.
Crear una entrada no la asigna todavía a la caja. En el parámetro del módulo 8HP se selecciona por separado esa entrada como fuente del valor. Al elegir otra fuente cambia el recorrido de los datos, no la conexión física del cable.
La indicación de unidades es una etiqueta. Cambiar «V» por «%» o «bar» no realiza por sí mismo una conversión: los coeficientes o la tabla de calibración se configuran por separado.
La entrada física de encendido 16 se conecta según el esquema de alimentación. El campo Ignition switch de los ajustes generales no sustituye a este cable durante el montaje.
2.4. Controls: valores manuales e interruptores #
Controls establece un valor desde la interfaz de la aplicación. El elemento creado puede seleccionarse como fuente en un mapa, una salida u otro módulo, por ejemplo, para seleccionar un modo manualmente.
Las capturas muestran la interfaz real de la aplicación con nombres y valores de demostración. El dispositivo no está conectado; el estado CONNECTED se ha simulado para mostrar la pantalla.
| Type | Cómo funciona | Qué se configura |
|---|---|---|
| Button | Cada pulsación alterna entre dos estados; el estado seleccionado se mantiene al soltar el botón. | Dos opciones en Options: nombre, valor y color de cada estado. |
| Switch | Selecciona una de las opciones habilitadas. | Hasta 10 opciones en Options: casilla de habilitación, nombre, valor y color. |
| Numeric | Permite introducir un número o modificarlo en una unidad con los botones − y +. | Parámetros generales del elemento; no hay lista Options. |
Cómo añadir un elemento #
- Abra Controls y pulse + debajo de los elementos.
- En la ventana Control settings establezca Name y seleccione Type: Button, Switch o Numeric.
- Configure Round (precisión del valor), Row (fila de ubicación) y Sort ID (orden del elemento).
- Para Button habilite dos opciones en Options y rellene Name, Value, Color. Para Switch habilite las opciones necesarias en orden mediante las casillas y rellene los mismos campos. En Numeric este bloque no se utiliza.
- Pulse Apply. Para Numeric, el número se establece en la página Controls. Para utilizar el elemento en la lógica, selecciónelo en el campo de fuente del módulo correspondiente y compruebe el resultado en Live.
Edición: pulse el número de fila a la izquierda y después el engranaje del elemento deseado. Tras modificar los parámetros, pulse Apply. El botón Delete control elimina el elemento tras la confirmación.
Cambiar un valor manual puede afectar inmediatamente a la salida asignada. Antes de la prueba, compruebe que esté seleccionada la fuente correcta. Controls no confirma la presencia de una señal física del freno, del pedal o del régimen del motor.
2.5. Guardar y transferir la configuración #
Los parámetros se aplican en sus módulos correspondientes. Para una copia de seguridad independiente, en los ajustes generales BiMatrix se utiliza Export settings.
- Se abre Export settings y se espera a que se lean los módulos del dispositivo.
- Se marcan los módulos necesarios completos o elementos individuales. Para una configuración operativa con entradas y mapas vinculados es preferible guardar todos los módulos utilizados.
- Se pulsa Export settings y se guarda el archivo .bms. Se comprueban el mensaje de guardado correcto y la existencia del archivo.
- Junto al archivo se anotan el vehículo, la caja, el selector, la fecha y una breve descripción de la configuración.
Para restaurar se selecciona Import settings y el .bms deseado. Elegir un módulo completo sustituye sus ajustes actuales; elegir elementos individuales con nombre los añade a posiciones libres. El módulo 8HP se transfiere completo. Antes de sustituir se crea una copia de la configuración actual.
Después de importar se comprueban todas las referencias a fuentes, especialmente al añadir entradas o mapas individuales: los nombres y números de los elementos pueden diferir de la configuración original. Si la importación se detuvo tras escribir uno de los módulos, los cambios ya escritos pueden haberse conservado; se comprueban el mensaje de la aplicación y el estado real de los módulos.
.bms guarda los ajustes de BiMatrix. Las calibraciones, codificaciones y el firmware de la propia caja corresponden a operaciones independientes 8HP Tuner.
2.6. Versiones de la aplicación y actualización de BiMatrix Mini #
El firmware de BiMatrix Mini y la aplicación para Windows/Android son dos programas distintos. El firmware funciona dentro del dispositivo y controla sus funciones. La aplicación se instala en un ordenador o teléfono y se utiliza para configurar, consultar datos y transferir archivos.
Para un funcionamiento correcto, las versiones de SW y FW deben coincidir, incluido el número de compilación. Se muestran en la línea superior de la aplicación después de conectarse a Mini. La instalación de una nueva versión de la aplicación, por sí sola, no actualiza el dispositivo.
La actualización se realiza manualmente o mediante el asistente integrado. Antes de comenzar, se guarda el archivo de ajustes .bms, se comprueba la tarjeta SD y se garantiza una alimentación estable de Mini. Durante la transferencia del archivo también se mantiene la conexión con la aplicación.
Primero se selecciona el firmware: BLE o WiFi
La aplicación admite ambos métodos de conexión: BLE y WiFi. En BiMatrix Mini, el método de conexión depende del firmware instalado. Antes de una actualización manual, se selecciona y descarga de antemano el archivo de la variante deseada: BLE o WiFi.
Tras instalar el firmware WiFi, la conexión se realiza por WiFi; tras instalar el firmware BLE, se realiza por BLE. Al cambiar de variante, la conexión anterior deja de funcionar. Para BLE no se realiza el emparejamiento en los ajustes Bluetooth del teléfono o del ordenador.
Actualización manual de Mini mediante lector de tarjetas
- Se desconecta por completo la alimentación de BiMatrix Mini, incluido el USB. Se extrae la tarjeta SD y se conecta al ordenador mediante un lector de tarjetas.
- El archivo de firmware seleccionado se copia en la raíz de la tarjeta SD, sin subcarpetas, y se cambia su nombre exactamente a
firmware_ota.bin. Se comprueba que la extensión .bin no se haya añadido por segunda vez. - La tarjeta se expulsa de forma segura del ordenador y se introduce en Mini. Se vuelve a activar la alimentación del dispositivo.
- Al arrancar, Mini detecta el archivo e inicia su comprobación e instalación. El indicador verde parpadea tres veces y, a continuación, se enciende el rojo.
- Mientras el indicador rojo permanezca encendido, se mantiene la alimentación y no se extrae la tarjeta SD. Normalmente, al cabo de unos 30 segundos, se enciende el indicador verde y Mini inicia automáticamente el nuevo firmware.
- Se restablece la conexión. En la línea SW / FW se comprueban la versión instalada y su coincidencia con la aplicación.
Carga del firmware mediante la aplicación: SD Card
El archivo puede transferirse a la tarjeta SD mediante la conexión actual con Mini. No se necesita un lector de tarjetas.
- El menú se abre pulsando el logotipo de BiMatrix. Se selecciona la sección SD Card.
- Se pulsa Upload file y se selecciona el archivo de firmware descargado previamente. Se conserva su nombre original, por ejemplo
firmware_ota_ble_4.4.3.bin; no es necesario cambiar el nombre a firmware_ota.bin. - Se espera a que termine la carga. Junto al archivo se pulsa el botón verde Reflash BiMatrix, y después se confirma la acción con el botón Yes.
- Mini prepara el archivo seleccionado y se reinicia para la instalación. La alimentación se mantiene estable hasta que finalizan la escritura y el nuevo arranque.
- Después del arranque, se restablece la conexión y se comprueba la versión FW.
En la tarjeta pueden guardarse varios archivos de firmware y seleccionarse el deseado mediante Reflash BiMatrix. Tras cambiar la versión de Mini, también se instala la versión correspondiente de la aplicación.
El botón Reflash BiMatrix aparece para los archivos cuyo nombre empieza por firmware_ota y termina en .bin, excepto el nombre exacto firmware_ota.bin: este se reserva para la instalación automática al arrancar. Si el botón no aparece, se comprueban el nombre del archivo y la finalización de la carga.
Instalación manual de la aplicación en Windows o Android
| Sistema | Archivo | Procedimiento de instalación |
|---|---|---|
| Windows | .exe | Se descarga y ejecuta el instalador de la versión deseada de BiMatrix, y se siguen sus instrucciones. |
| Android | .apk | Se descarga el instalador de la versión deseada de BiMatrix, se abre el archivo y se confirma la instalación. Si Android solicita permiso para instalar desde este origen, se concede para el instalador seleccionado. |
Después de la instalación, se inicia la aplicación y se conecta a Mini. Se comprueba que SW y FW coincidan. Los archivos .exe y .apk se instalan en el ordenador o teléfono; el archivo de firmware .bin se transfiere a la tarjeta SD de Mini.
Actualización automática: Check available versions
El asistente integrado obtiene la lista de versiones, descarga la aplicación adecuada y ayuda a instalar el firmware correspondiente de Mini. Se necesita Internet para obtener el catálogo y el instalador; el usuario confirma las acciones del instalador del sistema de Windows o Android.
| Canal | Significado |
|---|---|
| Release | Versión para la que se ha confirmado el correcto funcionamiento de la mayoría de las funciones. Se recomienda para el uso habitual. |
| Beta | Versión con los cambios más recientes. Se selecciona cuando se está dispuesto a probar novedades y aceptar posibles errores de funcionamiento. |
- Los ajustes generales se abren pulsando el logotipo de BiMatrix. En el parámetro BiMatrix Update se selecciona Release only para las versiones habituales o Beta testing para acceder a las versiones de prueba. El ajuste se guarda con el botón Apply changes.
- Después de conectarse a Mini, se pulsa la línea superior SW / FW. En la ventana Update BiMatrix se pulsa Check available versions.
- Se selecciona una versión disponible, se lee la descripción de los cambios y se pulsa Update. Junto a la versión se indica la variante Bluetooth (BLE) o WiFi. El asistente la selecciona según el firmware actual de Mini; esta lista no se utiliza para cambiar el método de conexión.
- Si se necesita otra versión de la aplicación, se instala. A continuación, se vuelve a iniciar la aplicación y se conecta a Mini.
- Si SW y FW no coinciden, aparece Difference in versions detected!. Con el botón Update BiMatrix firmware se inician la transferencia y la instalación del firmware correspondiente desde la aplicación.
- Se espera a que termine la actualización y Mini se reinicie. Después de volver a conectarse, se comprueba que las versiones SW y FW coincidan.
Si el firmware seleccionado ya está incluido en la aplicación instalada, el asistente lo transfiere directamente a Mini sin volver a instalar la aplicación. No se necesita Internet para transferir el firmware integrado.
Continue without update aplaza la actualización, pero no resuelve la diferencia de versiones. Un mensaje de error de descarga o instalación no significa que la actualización se haya completado correctamente: primero se corrige la causa indicada y después se repite la comprobación.
↑ Al índice3. Conexión por CAN y configuración del módulo 8HP #
Primero se seleccionan la caja y el conector real del selector. El esquema siguiente cambia con la selección: muestra las líneas CAN necesarias, los números de pines y los circuitos de alimentación. La base para F-series es el esquema BiMatrix para 8HP45/70.
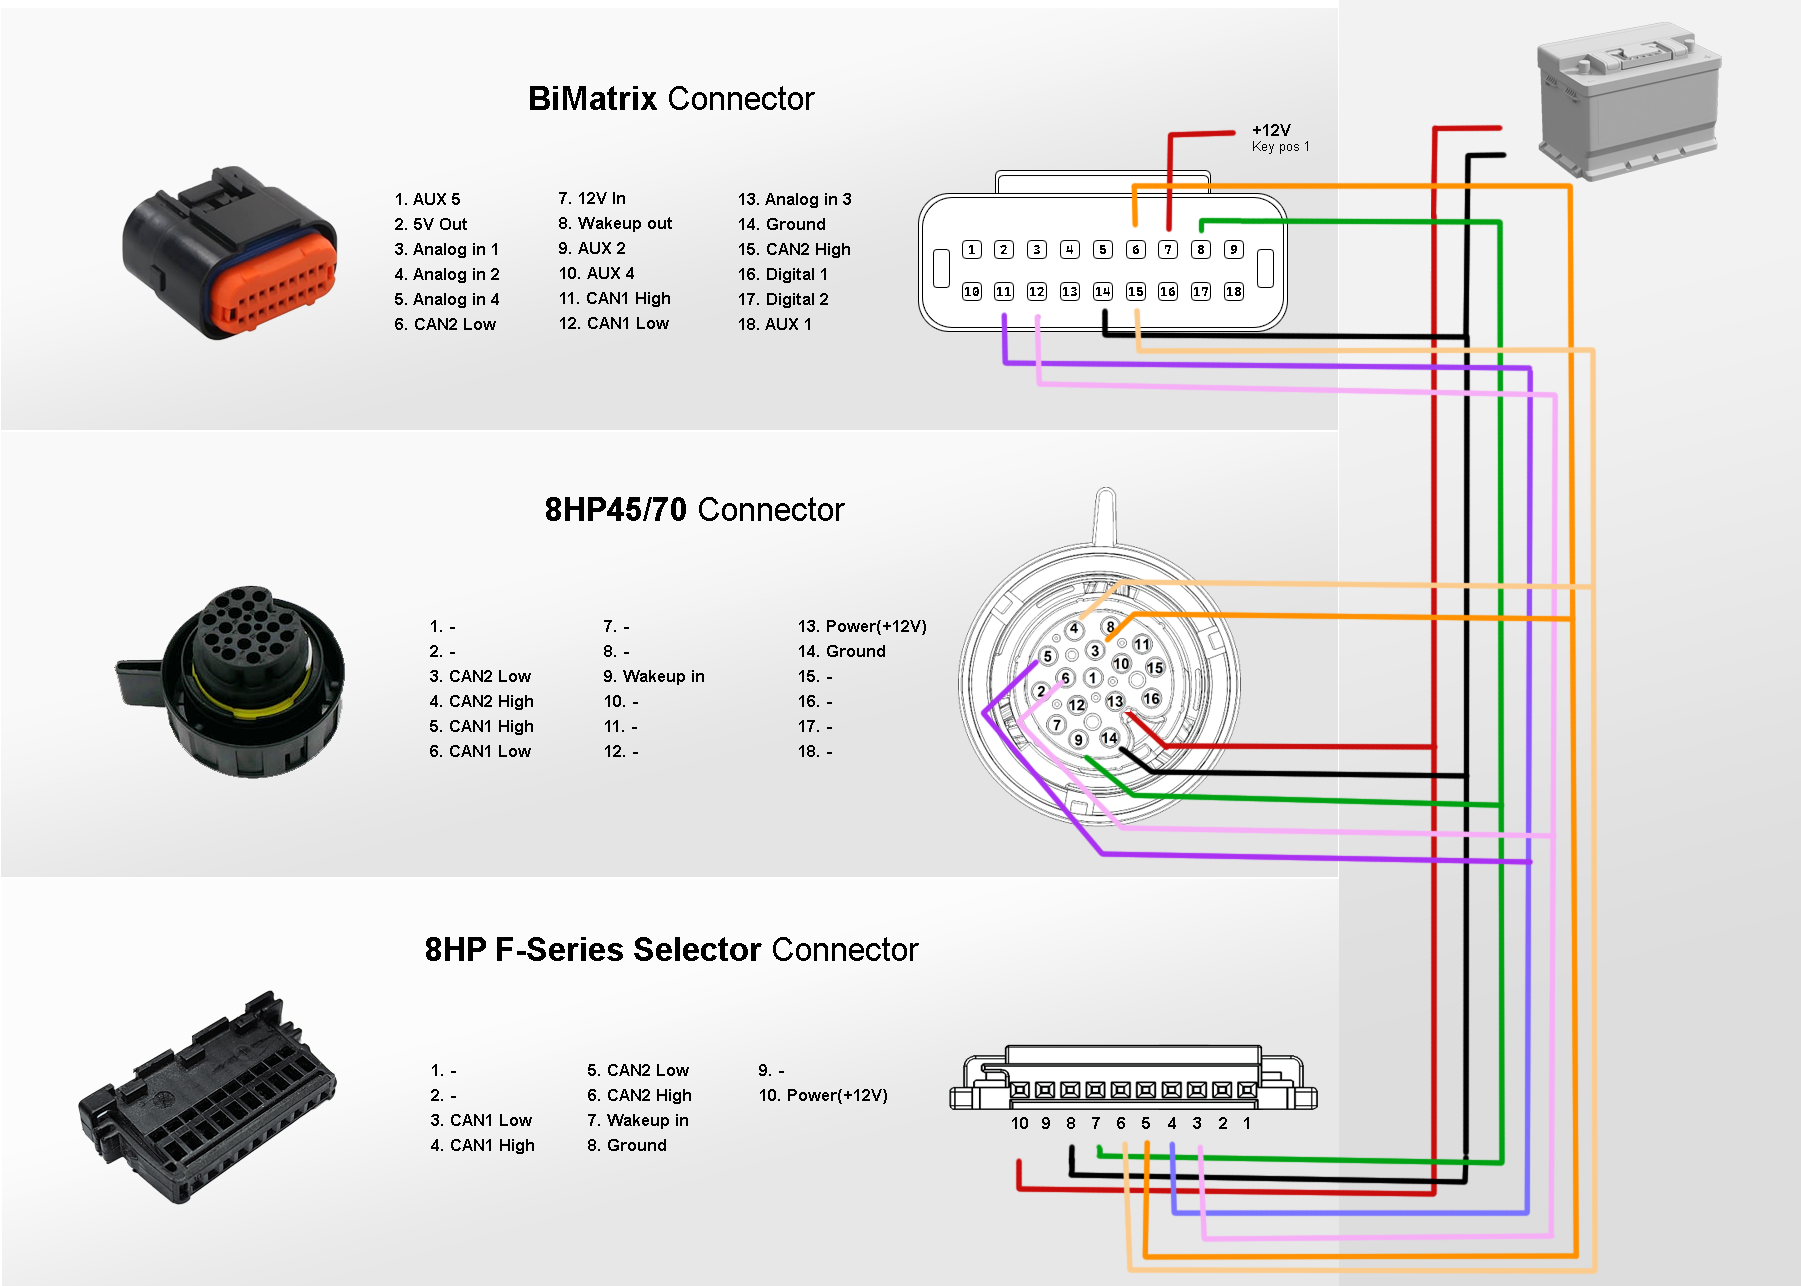
Los pines se identifican únicamente por los números del conector y del esquema. Aquí se muestran conexiones eléctricas; la posición de las etiquetas no reproduce la disposición de los pines dentro del conector. La vista del conector de BiMatrix Mini se ofrece en la asignación de pines en color.
3.1. Selección de la caja de cambios y el selector #
G gen3 indica la generación de la caja. El tipo de selector se elige por separado. Los esquemas están destinados únicamente a las cajas automáticas 8HP procedentes de BMW indicadas. Las cajas 8HP de otras marcas no están soportadas. Las variantes híbridas no se describen aquí.
Tabla de conexiones de la variante seleccionada
| Circuito | BiMatrix Mini | Caja automática | Selector | Nota |
|---|
Se comprueba el lado del conector. Para Mini se muestra una vista numerada del conector según el esquema BiMatrix; la parte correspondiente en la unidad tiene una disposición en espejo. Para las cajas automáticas F/G se muestra el conector del mazo de cables desde el lado de los contactos; para E70 se muestra una vista numerada redibujada según el esquema BMW X8532 sin cambiar la orientación. La foto del selector F/G muestra la toma del propio selector. Antes de la conexión, cada número debe comprobarse con las cifras de la carcasa. Para el selector F de 8 contactos, E60 Sport/SAT y E84 se incluyen listas de asignaciones: todavía no hay fotos verificadas del lado de los contactos de estas variantes.
Las vistas de los contactos de la caja de cambios son ilustraciones técnicas propias de BiMatrix. La disposición y los números de los contactos se han contrastado con los esquemas de conectores; las asignaciones y los colores dependen de la variante de conexión seleccionada.
Fotos de otros conectores: esquema BiMatrix; tomas del selector F y la selector G — TurboLamik.
Imágenes: BiMatrix Mini — BiMatrix; Caja automática 8HP — ZF.
E70 LCI · 8HP70: compatibilidad parcial #
La implementación para las 8HP procedentes de E-Series solo ofrece funcionalidad parcial. No se admiten el diagnóstico, los ajustes de la caja, la reprogramación ni el restablecimiento del ISN. Esta variante está destinada a quienes hayan elegido una caja procedente de Ex por error o por circunstancias especiales. Solo funciona con un selector procedente de Ex. Las fuentes de señales de BiMatrix Mini se configuran de la forma habitual.
El esquema E se basa en un BMW X5 E70 LCI xDrive50i de 2011, GA8HP70Z, conector de la caja X8532, 16 contactos. CAN-H se conecta a 6, CAN-L a 5. El contacto 13 es la alimentación principal, 14 es masa, 9 es Wake. El segundo par CAN no se conecta a esta caja.
En el esquema original, los contactos 3 y la 4 tienen las funciones BUS_PA y la LIN; no son CAN2. Los contactos 1 y la 10 pertenecen a los circuitos originales P/N y de las levas. Estos circuitos adicionales del vehículo donante no forman parte de la conexión Mini mostrada. Los números y colores del dibujo dinámico identifican los circuitos de este manual, no los colores originales de los cables BMW.
Fuente: esquema de fábrica BMW E70 LCI, Transmission Control Unit 8HP. En el ramal original, la alimentación de la caja está protegida por el fusible F13 de 15 A; es un ramal independiente y no interviene en el cálculo del fusible de 2 A para Mini.
E60 LCI Sport / SAT · 6 contactos #
La variante E60 LCI Sport / SAT utiliza el selector electrónico Sport Automatic. En la aplicación se selecciona E-Series (LCI). En la conexión mostrada, su par CAN se conecta a CAN1 Mini.
| Contacto del selector | Función | Conexión |
|---|---|---|
| 1 | +12 V | Alimentación protegida independiente que se mantiene después de quitar el contacto. |
| 2 | No se utiliza en esta integración | No se conecta a CAN. La ausencia de un cable en este esquema no significa que el contacto carezca de función. |
| 3 | CAN-L | Mini 12 · CAN1 L |
| 4 | CAN-H | Mini 11 · CAN1 H |
| 5 | Wake | Mini 8 · IGN OUT, señal lógica de 12 V. |
| 6 | GND | Masa común · Mini 14. |
El esquema dinámico incluye una lista de números en color. Esta edición no contiene una foto confirmada de los contactos del E60 SAT específico; la posición de los terminales se determina mediante las cifras de la carcasa, no mediante un conector parecido de otro selector.
La documentación de fábrica de BMW distingue el GWS electrónico convencional de la variante Sport Automatic; los selectores mecánicos de los primeros E60 y de M5/SMG no están incluidos en esta tabla.
E84 · 6 contactos #
Para el selector BMW E84 en el módulo 8HP se selecciona el tipo E60 Sport — la opción E-Series(LCI) selector en la aplicación actual. No se necesita un tipo E84 independiente en la aplicación. El par CAN del selector se conecta a CAN1 Mini.
| Contacto del selector | Función | Conexión |
|---|---|---|
| 1 | +12 V | Alimentación protegida independiente que se mantiene después de quitar el contacto. |
| 2 | No utilizado / reserva | No se conecta. |
| 3 | PT-CAN Low | Mini 12 · CAN1 L |
| 4 | PT-CAN High | Mini 11 · CAN1 H |
| 5 | WakeUp / WUP | Mini 8 · IGN OUT, señal lógica de 12 V. |
| 6 | GND | Masa común · Mini 14. |
Puerto CAN de activación. En el firmware actual, los mensajes de activación E84 se envían a través del puerto CAN guardado en la fila Engine ECU. Para la conexión mostrada, aquí se selecciona CAN1, igual que para la función CAN1 (EGS_CAN1).
Si no se utiliza la comunicación con la ECU del motor y el campo del puerto está oculto, se selecciona temporalmente DDE6 en la fila Engine ECU, después el puerto CAN1. Antes de guardar, se vuelve a establecer el tipo en -; solo entonces se pulsa Apply changes. El puerto CAN guardado se utiliza para activar el selector incluso cuando la comunicación con la ECU está desactivada.
Las denominaciones CAN3 Lo / CAN3 Hi en el patillaje original de E84 se refieren al par CAN del selector. En este esquema se conecta a CAN1 Mini; BiMatrix Mini no dispone de un puerto CAN3 independiente. H se conecta con H y L con L; los cables CAN deben tenderse como un par trenzado.
La alimentación de +12 V se conecta al contacto 1 por separado. La salida IGN OUT se utiliza únicamente para la activación a través del contacto 5. La terminación CAN se comprueba según la sección 3.2.
El esquema muestra una lista de asignaciones en color, no la disposición de los contactos dentro del conector. Los números deben comprobarse con las marcas de la carcasa del conector.
E65: selector en la columna de dirección y módulo SZL #
El selector original E65 de la columna de dirección no es un selector CAN independiente. Sus señales son procesadas por el módulo de la columna de dirección SZL (A72). El conector negro de 8 contactos X1880 no tiene un par CAN-H/CAN-L.
| X1880 | Función original |
|---|---|
| 1 | Masa. |
| 2 | KL30 desde el fusible F12 del vehículo. |
| 3 | Salida de la bocina de tono grave. |
| 4 | Salida de la bocina de tono agudo. |
| 5 | No se utiliza según la tabla de fábrica. |
| 6 | Señal del intermitente / cambio de luces hacia el módulo de luces. |
| 7 | Alimentación KL15 desde CAS. |
| 8 | Señal serie del selector hacia EGS; no es CAN. |
En los vehículos anteriores a 03/2004, la ruta pasa por SIM y ZGM; los posteriores utilizan una arquitectura con SGM. El conector amarillo X10334 incluye Byteflight óptico en el contacto 1, alimentación ISIS en el 2 y su masa en el 3; los contactos 4/5 no se utilizan. La alimentación ISIS no se sustituye por una conexión arbitraria a +12 V.
En la aplicación, la variante E-Series (E65) recibe el mensaje CAN del selector ya formado 0x192. Si se conserva el sistema original, el mensaje se comprueba en PT-CAN mediante CAN Monitor. Los cables de alimentación del SZL y la conexión al contacto 8 por sí solos no bastan para obtener CAN. Conectar un selector independiente sin los módulos originales requiere un convertidor compatible específico; aquí no se proporciona un esquema listo para construir dicho convertidor.
Fuentes BMW WDS: patillaje SZL anterior a 03/2004, desde 03/2004, vista numerada de X1880 y la principio de transmisión de las órdenes del selector.
3.2. Líneas CAN y resistencias #
CAN1 y CAN2 son dos buses independientes. No se unen entre sí. Cada uno utiliza un par trenzado H/L y derivaciones cortas hacia los dispositivos. En cada uno de los dos extremos de cada bus debe haber 120 Ω entre H y L, teniendo en cuenta las resistencias internas de los dispositivos. Solo se instala una resistencia adicional si falta la terminación necesaria.
Con la alimentación de todo el bus comprobado desconectada, la resistencia entre H y L suele ser de unos 60 Ω: dos resistencias de 120 Ω están conectadas en paralelo. Unos 120 Ω indican una resistencia; unos 40 Ω, tres. El estado de los dispositivos conectados puede influir en la medida; se incluyen dibujos detallados en la sección sobre terminación CAN.
3.3. Conexión del CAN del vehículo #
Se recomienda conectar el CAN del vehículo a CAN2: CAN-H → pin 15, CAN-L → pin 6. La velocidad del bus del vehículo debe ser 500 kbit/s; la velocidad de los puertos de BiMatrix Mini no se modifica en el software actual.
Antes de conectar se comprueba qué dispositivos están ya en CAN2. En el esquema F básico es el segundo bus de la caja y el selector; con caja G y selector F es el bus independiente del selector. Añadir el CAN del vehículo los une en una sola red eléctrica. Esto se permite tras comprobar la compatibilidad de los mensajes y la terminación; si se necesita un bus separado, debe revisarse el esquema.
Las resistencias de terminación integradas del bus del vehículo se cuentan junto con las demás. El CAN del vehículo no se añade automáticamente al dibujo dinámico: el punto de conexión depende del vehículo concreto.
3.4. Configuración del módulo 8HP tras la conexión #
En 8HP Gearbox se selecciona el equipo conectado y se asigna la fuente de cada señal. La fuente puede ser una entrada CAN configurada, una entrada analógica o digital, el resultado de un mapa u otro parámetro disponible de BiMatrix Mini. El módulo integrado genera el formato de los mensajes, el período de transmisión, los contadores y las sumas de comprobación previstas por el protocolo.
El parámetro se elige según su significado físico y su unidad de medida. Por ejemplo, en Engine RPM se asignan las revoluciones en rpm, no la frecuencia de los pulsos en hercios. En Throttle position se asigna la posición del pedal en porcentaje, no la tensión original del sensor.
- Antes de alimentar se comprueban los números de pines, la masa común y la terminación CAN. Se comprueba que la alimentación de Mini se mantenga tras desconectar el encendido: desde KL30G, hasta que la corte el vehículo; desde +12 V permanente mediante relé temporizado, durante otros 60 segundos.
- Para la comprobación inicial de los datos recibidos, en Gearbox control type se selecciona No gearbox control y se pulsa Apply changes. Se desactiva la generación de mensajes 8HP. Los buses CAN se comprueban en CAN Monitor, y las señales de entrada preparadas en Live. En este modo también se suspende la decodificación de los parámetros propios de la caja automática por el módulo 8HP.
- En Gearbox type se selecciona el tipo real de caja: E-Series, F-Series, G-Series o G-Series Gen3. En Selector type se selecciona el tipo de selector. Las dos variantes del selector F con conectores distintos corresponden en la aplicación a F-Series selector.
- Gearbox CAN1 y la Gearbox CAN2 se asignan a los puertos físicos de Mini según el esquema seleccionado. Son asignaciones de las líneas del protocolo de la caja y deben coincidir con el cableado. Se recomienda conectar el CAN del vehículo a CAN2 de Mini.
- Se asignan las fuentes de señales de las tablas siguientes y se introducen los parámetros del vehículo. Para el funcionamiento normal Gearbox reflash mode debe tener el valor 0, Dyno mode — 0.
- Tras comprobar las asignaciones en Gearbox control type se selecciona BiMatrix y se pulsa Apply changes. Se comprueban los datos de respuesta de la caja y las averías. Cambiar un ajuste en pantalla sin pulsar Apply changes no lo guarda en Mini.
Desactivar el control 8HP es un ajuste independiente. No gearbox control desactiva específicamente el módulo 8HP. Las salidas CAN configuradas por separado y las demás salidas de control se comprueban y desactivan en sus propios módulos si es necesario impedir su transmisión en la primera conexión.
Señales y parámetros principales #
Antes de engranar una marcha se comprueban revoluciones, pedal, freno, valores de par y velocidad. La aplicación permite guardar una configuración incompleta: la ausencia de advertencias al guardar no confirma que todas las fuentes sean correctas.
| Campo en 8HP Gearbox | Qué se asigna | Qué se comprueba |
|---|---|---|
Engine RPMEGS_RPM | Revoluciones del motor, rpm. | Con el motor parado: 0. Tras arrancar, el valor coincide con el tacómetro y no se queda congelado. |
Throttle positionEGS_TPS | Posición del pedal del acelerador, 0–100%. | Pedal suelto: alrededor del 0%; totalmente pisado: alrededor del 100%. El aumento es suave, sin saltos ni caídas. |
Brake forceEGS_BRK | Freno, 0–100%. Si solo existe un interruptor 0/1, su estado se convierte previamente a 0/100%, por ejemplo mediante un mapa. | Al soltar: 0%; al accionar el interruptor: 100%. El valor bruto 1 no basta para todos los indicadores de frenado utilizados por el generador. |
Speed(km/h)EGS_VSS | Velocidad del vehículo desde CAN o el valor calculado EGS_CALC_VSS del módulo 8HP. | Con el vehículo inmóvil: 0. La velocidad calculada depende de las revoluciones del eje de salida, la relación del diferencial y la circunferencia de la rueda. |
| Differential ratio | Relación real del diferencial, por ejemplo 3.23. | Se selecciona el valor del diferencial instalado. El valor predeterminado no se considera una medición. |
| Wheel circumference | Circunferencia de la rueda en milímetros. | El botón Calculate calcula un valor inicial a partir de la medida del neumático. Después del montaje se comprueban la medida y la velocidad calculada. |
| Car weight | Masa del vehículo en kilogramos. | Se introduce la masa del vehículo concreto, sin dejar un valor arbitrario. |
| Engine coolant temperature Engine oil temperature | Temperatura del refrigerante y del aceite del motor, °C. | Los valores en frío son comparables a la temperatura del motor y cambian al calentarse. La temperatura del aceite de la caja automática es otro parámetro. |
| Idle target RPM | Revoluciones objetivo de ralentí del motor. | El valor corresponde al ajuste de la ECU del motor. Es una referencia para generar datos, no una salida de control de la mariposa. |
Para F-Series, además, el par procedente de un mapa no se considera reciente en algunos cálculos del par en las ruedas. Es una limitación de determinados mensajes generados, no una afirmación de que la caja no pueda funcionar bajo ninguna circunstancia con estas fuentes. La reacción depende de los demás mensajes y del modo de la caja automática.
Funciones adicionales #
Estos campos se asignan cuando la función correspondiente se utiliza realmente. No se eligen fuentes solo para rellenar todas las filas.
| Campo | Función |
|---|---|
| Gearbox mode | Modo de conducción: 1 — Comfort, 2 — ECO, 3 — Sport, 4 — Sport+. Puede definirse mediante un botón o lógica. La posición S del selector físico activa Sport+ en el generador actual; se tiene en cuenta al comprobar los cambios de modo. |
| Wheel speed(FL/FR/RL/RR) | Velocidades de las ruedas delantera izquierda, delantera derecha, trasera izquierda y trasera derecha. Si no hay sensores independientes, está disponible el valor calculado EGS_CALC_RPS. Un único valor calculado para las cuatro ruedas no permite ver las diferencias entre sus velocidades y no sustituye a ABS/DSC. |
| Drivers door status | 0 — puerta del conductor cerrada, 1 — abierta. Si se utiliza la señal, se comprueba su estado real. |
| Paddle state | Una fuente para ambas levas: 0 — ambas sueltas; 1 — solo Upshift; 2 — solo Downshift; 3 — ambas pulsadas. Conexión, tabla de estados y comportamiento con pulsación simultánea → |
| Tank level 1/2 | Niveles de combustible 0–100% para los mensajes adicionales correspondientes. Estos campos no son sensores de carga del motor. |
| AWD Lock | Orden para la integración de la caja de transferencia prevista por el firmware. Al asignar una fuente se activa una transmisión CAN adicional; para una conexión normal solo de la caja automática no se asigna fuente. |
| Dyno mode | 0 — funcionamiento normal, 1 — banco de un eje, 2 — modo de banco de rodillos de dos ejes. Es un modo de servicio para la prueba correspondiente. |
| Gearbox reflash mode | 0 — funcionamiento normal, 1 — modo de programación CAN que modifica el conjunto de mensajes enviados. El valor 1 por sí solo no selecciona un archivo ni inicia la escritura del firmware. |
Si hay un selector instalado se elige su tipo real. No selector se utiliza para una configuración sin selector físico; poder generar mensajes de servicio no sustituye a configurar las órdenes P/R/N/D. La ausencia de selector y un control de marchas totalmente comprobado son estados distintos.
Una entrada para ambas levas #
En el campo Paddle state se asigna una fuente que comunica el estado de ambas levas. Puede ser una entrada CAN, una entrada analógica calibrada, el resultado de un mapa o un elemento Controls para una prueba en banco.
Para los componentes originales BMW E6x/E8x/E9x se incluyen esquemas y tablas de configuración específicos: levas LCI resistivas, contactos secos y diferencias Sport/SAT.
| Significado | Upshift · subir marcha | Downshift · bajar marcha |
|---|---|---|
| 0 | Suelta | Suelta |
| 1 | Pulsada | Suelta |
| 2 | Suelta | Pulsada |
| 3 | Pulsada | Pulsada |
Solo se utilizan los valores enteros 0, 1, 2, 3. Por ejemplo, un resultado del mapa de 3.00 también significa el estado 3. Un valor fraccionario o fuera de rango se interpreta como liberación. Tras pasar de dos campos separados, la fuente de Paddle state se asigna de nuevo; la asignación anterior no se transfiere automáticamente.
Pulsación simultánea. El valor 3 sigue disponible para Live y para la lógica de los mapas. En el generador actual del mensaje 0x207 no se envía en ese caso una orden independiente de subida o bajada de marcha: se transmite el estado de liberación. No es una orden de punto muerto ni de un modo especial de la caja. La ejecución de una solicitud individual de cambio depende de las condiciones de la propia caja automática.
Dos levas → una entrada analógica
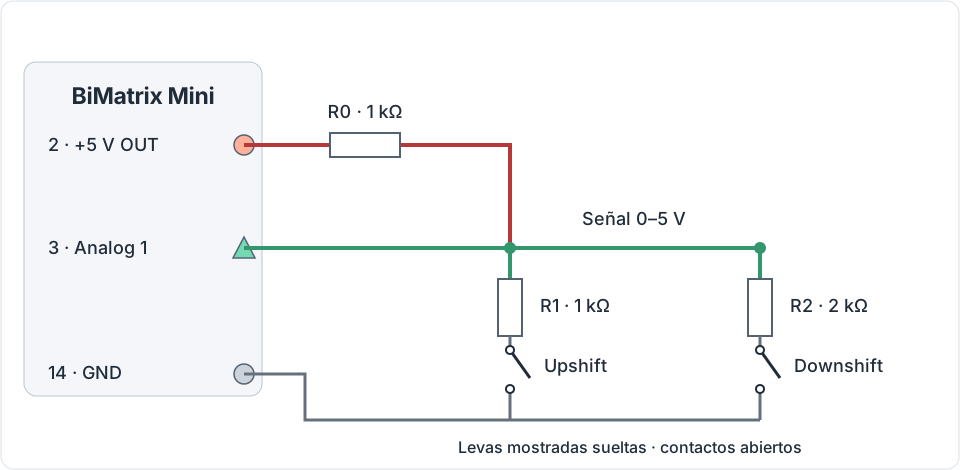
| Levas | Tensión calculada con alimentación de 5 V | Resultado para Paddle state |
|---|---|---|
| Ambas sueltas | 5.00 V | 0 |
| Solo Upshift | 2.50 V | 1 |
| Solo Downshift | 3.33 V | 2 |
| Ambas pulsadas | 2.00 V | 3 |
Antes de configurar, se miden las cuatro tensiones reales y se comparan con las lecturas de la entrada Mini. Para visualizarlas en Live, primero se configura la entrada analógica para mostrar la tensión en voltios. Para la tabla se utilizan las lecturas de Mini después de comprobar la calibración. A continuación, en Analog Inputs se establece la conversión de tensiones a estados. Para este esquema puede utilizarse la siguiente tabla inicial de 10 puntos; Round = 1 significa un resultado entero.
| Voltages · V | 0.00 | 1.80 | 1.90 | 2.10 | 2.40 | 2.60 | 3.20 | 3.50 | 4.70 | 5.00 |
|---|---|---|---|---|---|---|---|---|---|---|
| Values | 0 | 0 | 3 | 3 | 1 | 1 | 2 | 2 | 0 | 0 |
Los valores iguales en puntos contiguos crean zonas con un resultado constante alrededor de cada tensión medida. Entre las zonas se aplica interpolación: una tensión de transición puede producir brevemente otro estado, incluida una orden de cambio de marcha. La tabla no realiza un diagnóstico automático del cableado ni elimina los rebotes de los contactos. Los límites y las transiciones se comprueban con mediciones del mazo concreto antes de utilizarlo para controlar la caja automática. Para las levas resistivas originales, primero se comprueba su propio esquema: los valores de este ejemplo no se les aplican automáticamente.
- Después de Apply changes se asigna la entrada analógica como única fuente de Paddle state. Si se necesita lógica adicional, la tensión puede convertirse mediante un mapa independiente cuyo resultado se asigna a este campo.
- En Live se comprueban los cuatro estados, el mantenimiento de cada uno y la liberación. Los valores deben permanecer estables; se comprueban por separado la pulsación simultánea y la liberación de una de las dos levas mantenidas pulsadas.
- En CAN Monitor se comprueban el mensaje final y la reacción de la caja. La presencia de un valor en Live no confirma por sí sola que se haya realizado un cambio de marcha.
BMW E6x / E8x / E9x: selección del esquema de las levas #
El esquema se elige según el conector y la resistencia medida de las levas concretas. Las denominaciones «pre-LCI» y «LCI» no determinan por sí solas el circuito eléctrico. En una leva de doble función, tirar y empujar generan órdenes distintas; con una leva izquierda «−» y una derecha «+» independientes, cada una funciona solo al tirar de ella.
BiMatrix Mini: +5 V — pin 2, GND — 14, Analog 1 — 3, Analog 2 — 13. Todos los circuitos mostrados se conectan a levas pasivas aisladas: las unidades originales del vehículo no deben aplicar tensión a la misma línea. La resistencia de entrada de 1 kΩ de la placa Mini no sustituye una resistencia de pull-up externa.
1. Levas resistivas «−/+» de dos hilos: un Analog, dos resistencias externas #
Un ejemplo concreto se presenta en las instrucciones del fabricante BMS : levas BMW LCI con tres alojamientos en el conector, de los cuales vienen ocupados de fábrica 1 y 3, mientras que el 2 está vacío. Se conservan las resistencias y la disposición de contactos originales. Aquí no son necesarios la retirada de resistencias ni el cambio de posición del cable descritos en las instrucciones BMS.
Antes del montaje: desconecte las levas de la alimentación y de las demás unidades. Mida con un multímetro la resistencia entre 1 y 3 de cada leva en reposo y al tirar de ella. El siguiente esquema está calculado para el modelo del reportaje fotográfico de Imre Himpli; es un ejemplo de modificación medida por el autor, no valores universales para todas las levas BMW.
| Leva | Reposo, 1–3 | Al tirar, 1–3 | Modelo interno |
|---|---|---|---|
| Derecha «+» | 6.17 kΩ | 1.18 kΩ | 1.18 kΩ en serie con (4.99 kΩ ∥ contacto) |
| Izquierda «−» | 6.548 kΩ | 348 Ω | 348 Ω en serie con (6.2 kΩ ∥ contacto) |
Si las mediciones no coinciden con este modelo, los niveles numéricos siguientes no son aplicables. Primero se determinan las resistencias del donante y después se recalcula el circuito. Para este modelo, ambas resistencias permanecen dentro de cada leva.

Las resistencias externas de 680 Ω y 330 Ω son del 1%, de al menos 0.125 W, y se instalan en el mazo adaptador. La resistencia de 330 Ω aumenta la diferencia entre «−» y «ambas» hasta aproximadamente 0.428 V.
| Posición | Cálculo a +5.000 V | Paddle state |
|---|---|---|
| Ambas sueltas | 4.135 V | 0 |
| Solo derecha «+» | 2.985 V | 1 |
| Solo izquierda «−» | 2.366 V | 2 |
| Ambas pulsadas | 1.939 V | 3 |
Ejemplo de 10 puntos Analog: las tensiones indicadas son calculadas. Se miden los cuatro niveles reales y, si es necesario, se desplazan los límites entre ellos. La salida de cada tramo debe ser un entero 0, 1, 2 o 3; Round = 1.
| Tensión, V | 0.00 | 1.70 | 1.71 | 2.14 | 2.15 | 2.67 | 2.68 | 3.55 | 3.56 | 5.00 |
|---|---|---|---|---|---|---|---|---|---|---|
| Significado | 0 | 0 | 3 | 3 | 2 | 2 | 1 | 1 | 0 | 0 |
Los escalones se sitúan aquí en valores contiguos separados por 0.01 V: antes de interpolar, el firmware actual convierte la tensión en un número entero de centésimas de voltio. Por tanto, entre límites adyacentes no hay puntos intermedios que generen valores falsos 1 o 2 durante la transición 0→3. Esto no añade filtrado ni retardo: se comprueban por separado la liberación, cada orden, ambas órdenes y las transiciones rápidas.
2. Las mismas levas resistivas: dos Analog, calibración más sencilla #

| Posición | Analog 1 «+» | Analog 2 «−» | Paddle state |
|---|---|---|---|
| Ambas sueltas | 4.303 V → 0 | 4.338 V → 0 | 0 |
| Solo «+» | 2.706 V → 1 | 4.338 V → 0 | 1 |
| Solo «−» | 4.303 V → 0 | 1.291 V → 1 | 2 |
| Ambas pulsadas | 2.706 V → 1 | 1.291 V → 1 | 3 |
Para cada Analog se configuran tramos estables «suelta = 0, accionada = 1». Después se combinan los resultados mediante Maps: estado = más + 2 × menos. Un OR lógico convencional no sirve: pierde el estado «ambas». Estas cifras también están condicionadas a la resistencia medida del ejemplo 1.
En Maps se crea un mapa con dos puntos en cada eje: X es el resultado de Analog 1 «+», Y es el resultado de Analog 2 «−»; se establecen 0 y 1 en ambos ejes. Se introducen en la tabla los cuatro valores siguientes. El mapa se asigna como fuente de Paddle state en el módulo 8HP.
| Y: Analog 2 «−» | X = 0 | X = 1 |
|---|---|---|
| 0 | 0 | 1 |
| 1 | 2 | 3 |
Límites iniciales para este modelo resistivo: Analog 1 entrega 1 hasta 3.50 V y 0 desde 3.51 V; Analog 2 entrega 1 hasta 2.80 V y 0 desde 2.81 V. Se completan los 10 puntos de cada entrada: los puntos contiguos alrededor del límite se sitúan con un paso de 0.01 V y los demás dentro del tramo correspondiente con el mismo valor. El primer punto es 0 V y el último es 5 V; Round = 1. Con este ajuste, un cortocircuito del cable a masa también se interpreta como una pulsación: aquí no hay diagnóstico automático del cableado.
3. Contactos secos verificados: puntos de conexión OEM concretos #
| Variante según el esquema original BMW | UP, «+» | DOWN, «−» | Contacto común |
|---|---|---|---|
| E60/E61 SMG, rama WDS desde 09/2005 | Izquierda X01064/1 y derecha X01066/1 | Izquierda X01064/2 y derecha X01066/2 | X01064/3 y X01066/3, GND |
| E8x/E9x, contactos secos según WDS SP0000023930 / SP0000026681; salida del volante completamente montado a través de SZL | X1880/2, EGS_UP | X1880/4, EGS_DOWN | Masa común original del volante |
Para E60 SMG, la documentación OEM confirma los números y nombres de las líneas, pero no el circuito interno de cada donante. Antes de usarlo se comprueba que «+» cierre contra el común al tirar y «−» al empujar; en reposo ambos están abiertos. Para E8x/E9x, los contactos indicados arriba corresponden a SZL, no al conector pequeño de una leva individual. No se presupone un pinout universal para el conector pequeño de una leva individual.

A +5.000 V: reposo 5.000 V → 0; UP 3.438 V → 1; DOWN 2.500 V → 2; UP y DOWN simultáneamente 2.037 V → 3. En las levas de doble función, tirar de ambas genera solo UP y empujar ambas solo DOWN; el estado 3 significa el cierre simultáneo de direcciones distintas. Alternativa de dos entradas: pull-up independiente de 1 kΩ de cada Analog a +5 V, contacto de dirección entre ese Analog y GND; reposo 5 V → 0, cierre 0 V → 1, después más + 2 × menos.
Para este esquema de contactos secos se utiliza una tabla inicial específica de Analog Inputs; Round = 1. No se sustituye por la tabla de las levas LCI resistivas ni por la del ejemplo general anterior.
| Voltages · V | 0.00 | 1.80 | 1.81 | 2.26 | 2.27 | 2.96 | 2.97 | 4.21 | 4.22 | 5.00 |
|---|---|---|---|---|---|---|---|---|---|---|
| Values | 0 | 0 | 3 | 3 | 2 | 2 | 1 | 1 | 0 | 0 |
Fuentes: documentación original BMW WDS E60/E61 SMG, BMW WDS E90 SZL, BMW WDS E87 SZL, BMW WDS E90 EGS. Son ejemplos de variantes eléctricas concretas, sin una regla general basada en la fecha LCI.


E60/E61 Sport/SAT: no conectar directamente la línea de señal original a Analog #
BMW SIB 25 03 07 indica el siguiente circuito: la señal va desde SZL X1880/13 a través de X6031/11 hasta EGS X8500/12. En X6031/11, con el contacto puesto y el selector en P, debe haber tensión de batería. Los niveles 3.7–3.8 V en reposo, 2.4–2.5 V con UP y 1.2–1.25 V con DOWN corresponden al motor en marcha y a la posición D. Esta línea puede superar los 0–5 V admitidos por el Mini. El boletín no proporciona la resistencia pasiva completa de cada leva ni el valor «ambas»; sus tres tensiones no pueden usarse como un esquema de conexión listo para aplicar.
Los cálculos se han realizado para un ADC de alta impedancia y una alimentación de 5.000 V. No sustituyen la medición de las levas concretas y del circuito montado. En este estudio no se realizaron pruebas con un volante real, un Mini y una caja de cambios.
3.5. Par del motor y realimentación de la caja automática #
Se transmiten datos del motor a la caja y se reciben su estado y sus solicitudes. Un valor recibido puede mostrarse simultáneamente en Live, utilizarse en un mapa y transmitirse a otro dispositivo.
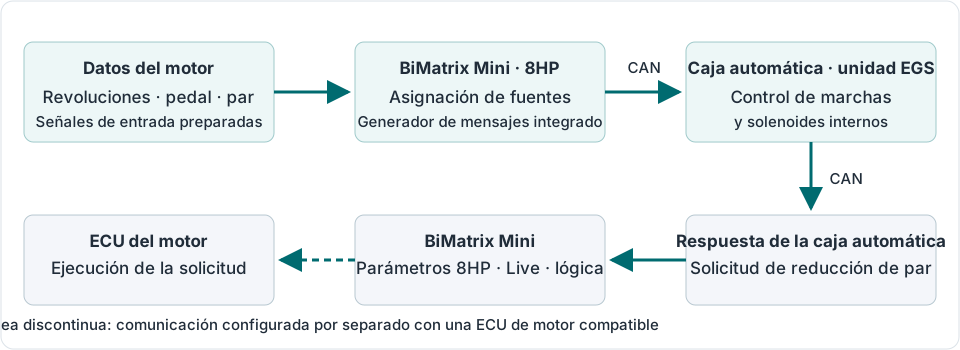
Cuatro valores de par #
| Campo | Significado | Ejemplo con limitación de par |
|---|---|---|
Requested torque (driver request)EGS_TRQ_REQ | Par solicitado por el conductor antes de las limitaciones. | El pedal solicita 400 N·m. |
Target torqueEGS_TRQ_TRGT | Par objetivo de la ECU tras las limitaciones y solicitudes externas. | Tras limitar, el objetivo es 250 N·m. |
Actual torqueEGS_TRQ_ACT | Par que entrega actualmente el motor según la estimación o medición de su ECU. | Durante el transitorio se entregan realmente 270 N·m. |
Max torqueEGS_TRQ_MAX | Par máximo disponible en las condiciones actuales. | A estas revoluciones y temperatura hay disponibles 450 N·m. |
Las cifras del ejemplo explican la diferencia entre campos y no son un ajuste del motor. No se asigna el mismo valor a los cuatro campos sin comprobar su significado. Para un vehículo sin datos de par de la ECU se crea un modelo en Maps; la precisión del par transmitido depende del ajuste del modelo y de la compatibilidad del firmware con la fuente elegida.
Cómo comprobar la reducción del par #
Durante un cambio de marcha, la caja automática puede solicitar una reducción del par. En el módulo están disponibles EGS_TOR_RED_FAST y la EGS_TOR_RED_SLOW — porcentajes calculados de reducción rápida y lenta. La presencia de la solicitud en Live no significa por sí sola que el motor la haya ejecutado.
Para la integración BMW prevista, en el campo Engine ECU se selecciona BMW E60/E70/E90 engine ECU y se indica el puerto CAN físico de la ECU. Con este ajuste se generan los mensajes del protocolo correspondiente, incluida la solicitud de par. Otra ECU requiere un protocolo CAN acordado específicamente con ella o una interfaz de control externa. Elegir el tipo de caja no crea un control de par universal para cualquier motor.
Para comprobarlo, en una misma gráfica de Live se muestran la solicitud de reducción, Target torque, Actual torque, las revoluciones y EGS_GEAR_SW_STATE. Se detiene y amplía la zona del cambio. Se evalúan el momento en que aparece la solicitud y el cambio real del par. Si es necesario, el registro se exporta a CSV. La comunicación se confirma con datos de la ECU y la caja, no solo con la presencia de tráfico CAN.
Qué datos devuelve la caja #
| Parámetros | Para qué se utilizan |
|---|---|
EGS_GEAR_LEVER, EGS_GEAR_NR, EGS_SELECTOR | Estado P/R/N/D, número de marcha y programa D/S/M. Se comparan con la posición del selector. |
EGS_INPUT_SH_SPEED, EGS_OUTPUT_SH_SPEED | Revoluciones de los ejes de entrada y salida. Se utilizan para comprobar la velocidad y el proceso de cambio. |
EGS_OIL_TEMP | Temperatura del aceite de la caja automática. Se utiliza para observar el calentamiento inicial y el aumento de temperatura de la caja. |
EGS_GEAR_SW_STATE, EGS_TOR_RED_FAST, EGS_TOR_RED_SLOW | Estado del cambio y solicitudes de reducción del par. Conviene mostrarlos juntos en una gráfica. |
EGS_MALFUNCTION, EGS_COOLING_REQ | Estado de avería y solicitud de refrigeración. La causa de la avería se precisa mediante 8HP Diagnose. |
EGS_CALC_VSS, EGS_CALC_TR_RATIO, EGS_TC_SR | Velocidad calculada, relación de transmisión y relación de revoluciones del convertidor de par. Son magnitudes derivadas: su fiabilidad depende de los datos de origen. |
El conjunto y la actualización de los parámetros de respuesta dependen del tipo de caja y de los mensajes recibidos. Un valor invariable se comprueba junto con la presencia del intercambio correspondiente en CAN Monitor.
3.6. 8HP Diagnose: averías y adaptaciones #
8HP Diagnose realiza solicitudes de diagnóstico a la caja. En Error memory se muestran los códigos de avería, y en Info memory los registros informativos. El botón con la flecha de actualización repite la lectura.
- Se abre 8HP Diagnose y se espera a que termine la lectura. Si no hay respuesta se comprueban la alimentación de la caja, su activación y el puerto CAN seleccionado.
- Antes de borrar se guardan los números de avería y sus descripciones. Un error por mensaje CAN ausente se comprueba mediante el ID indicado en CAN Monitor; un fallo eléctrico o mecánico, según el circuito correspondiente y la documentación de la caja.
- Tras corregir la causa se pulsa Clear errors.
- Se actualiza de nuevo la lectura. Si la avería reaparece, la condición que la provoca sigue presente o vuelve a producirse.
En Adaptations se muestran las correcciones de presión y tiempo de llenado de los paquetes A–E, así como los contadores disponibles. Current — datos actuales, History — registros guardados. Comparar el historial ayuda a ver cambios en los valores; una sola cifra de adaptación sin las condiciones de funcionamiento no constituye un diagnóstico.
Clear history elimina el historial guardado en BiMatrix y no reinicia las adaptaciones dentro de la caja. El botón Reset del bloque Adaptations no reinicia las adaptaciones en la aplicación actual. Para la primera conexión no es necesario reiniciarlas.
3.7. 8HP Tuner: datos de la caja, calibraciones y codificaciones #
En 8HP Tuner se leen los identificadores de la caja: versión de hardware, cargador de arranque, programas, codificación, VIN y otros datos disponibles. Se utilizan para comprobar la compatibilidad antes de escribir. La configuración normal de las entradas de BiMatrix y la primera comprobación CAN no requieren reprogramar la caja automática.
| Acción | Qué se modifica |
|---|---|
| Read calibrations | Las calibraciones se leen de la caja a un archivo en la tarjeta SD. La caja no se reprograma. |
| Write calibrations | Los datos de calibración preparados se escriben en la caja mediante un procedimiento específico de escritura de calibraciones. |
| Read codings | Se lee la codificación actual de la caja. Para una estructura compatible se abre la lista de sus parámetros. |
| Write codings | Los cambios de codificación elegidos se escriben y verifican. Es una operación independiente. |
| Reflash Gearbox | Se programan los componentes seleccionados del paquete de firmware de la caja. Incluso el componente Calibrations dentro de esta ventana se escribe como componente del paquete Reflash. |
| Logger | Los parámetros disponibles seleccionados de la caja se registran en un archivo de registro independiente. El firmware de la caja no se modifica. |
Durante la escritura se garantizan alimentación estable de Mini y la caja, encendido conectado y vehículo inmóvil con el motor parado. Las operaciones se realizan de una en una. Una vez iniciado el borrado o la escritura no se desconecta la alimentación; la finalización se confirma con el estado final, no solo con la barra de progreso llena.
Calibraciones y puntos de cambio: procedimiento
- Se pulsa Read calibrations. Tras una lectura correcta se guarda por separado el archivo original mediante SD Card. El nombre del archivo aparece en el resultado de la operación.
- En Shift maps se selecciona el grupo necesario. Están disponibles los filtros Upshifts, Downshifts y la All. Se comprueba la representación de escala seleccionada: revoluciones del motor, velocidad del vehículo o revoluciones del eje de salida.
- Solo se modifican parámetros que se comprendan. Los puntos de la gráfica se mueven con el ratón o mediante toque; para introducir unas revoluciones exactas se abre la edición del punto con doble clic o doble toque. Modificar la gráfica todavía no significa escribir en la caja.
- Para transferir el resultado a la caja se pulsa Write calibrations y se espera a que termine la verificación. La aplicación guarda previamente los mapas modificados en el archivo de calibraciones.
WOT Shiftpoints define los puntos de cambio a plena carga para Drive/ECO y Sport/Sport+. 2nd Gear start define si se permite arrancar en segunda en los modos disponibles. El botón Write to gearbox de estas ventanas inicia la escritura de calibraciones en la caja. Los editores disponibles dependen del software instalado en la caja; ante un mensaje de incompatibilidad no se elige otra versión al azar.
Los mapas Maps del propio BiMatrix calculan sus señales. Los mapas 8HP Tuner corresponden a las calibraciones internas de la caja. Son datos distintos y ubicaciones de guardado diferentes.
Codificaciones: lectura, modificación y comprobación
- Se pulsa Read codings. Se guarda el archivo original y se comprueba la identificación de la caja conectada.
- En Codings se seleccionan los parámetros compatibles. Para ver la lista completa se utiliza Show all. Si la estructura de codificación no es compatible, no se genera una lista editable.
- Se pulsa Write codings. Se espera a que la escritura y la verificación terminen correctamente; después se realiza otra lectura para comprobar el resultado.
La codificación define variantes de funcionamiento del programa de la caja. Modificarla no sustituye todo el programa ni escribe mapas arbitrarios. Si se pierde la comunicación, la operación puede continuar en Mini: se mantiene la alimentación, se restablece la conexión y se comprueba su estado. Si la aplicación indica una operación de servicio incompleta, se sigue el procedimiento de recuperación que indique.
Reflash Gearbox: cuándo y cómo se utiliza
Reflash es necesario para sustituir de forma específica los componentes de software de la caja. Se utiliza después de comprobar el modelo de caja, sus identificadores y el paquete de firmware adecuado.
- En Reflash Gearbox se selecciona un paquete compatible de la lista de la aplicación. Se comprueban el modelo, la versión instalada y los componentes ofrecidos.
- Se seleccionan los componentes necesarios: Bootloader, Program, Calibrations y, si lo contempla el paquete, Coding data. Cambiar el nombre del archivo no modifica su compatibilidad. Reiniciar ISN pertenece a una tarea independiente de adaptación de la caja y no se realiza solo para la primera comprobación del cableado.
- Tras confirmar la escritura se supervisan las etapas y el estado final. Se mantienen el cable, la conexión de la aplicación y la alimentación hasta terminar.
- Tras finalizar correctamente se vuelven a leer los identificadores y las averías de la caja. Se comprueban los ajustes de control de BiMatrix guardados y el funcionamiento del selector.
Si hay un error se guardan su código y el registro de etapas. Repetir el borrado con un paquete elegido arbitrariamente no es un método de diagnóstico. La siguiente acción depende del mensaje de la aplicación y del estado de la caja.
Logger y Diff Autolearn
Logger se utiliza para registrar con más detalle los parámetros internos disponibles de EGS y los del controlador. Se seleccionan los campos necesarios y Sample period, y después se pulsa Start logging. En la ventana se muestran los límites de número de campos y volumen permitido. Al finalizar se pulsa Stop logging y se espera el mensaje de guardado en SD Card.
El registro de Logger se guarda en formato binario .gb8log. Es un registro independiente, distinto del CSV exportado por Live. La lista de parámetros disponibles la determina el programa de la caja; añadir una entrada CAN normal no soluciona la ausencia de un campo en el catálogo.
Diff Autolearn muestra el estado del aprendizaje de la relación de transmisión previsto por el programa de la caja: Disabled, Learning o el valor aprendido. Su Reset reinicia el resultado de este aprendizaje, no las adaptaciones de los paquetes de embragues. Los parámetros reales del vehículo en 8HP Gearbox deben definirse y comprobarse de todos modos.
4. Comunicación adicional con módulos: entradas CAN #
En el módulo CAN Inputs se extrae el parámetro necesario del mensaje CAN recibido: revoluciones, posición del pedal, estado de un botón u otro valor. Se crea una entrada independiente para cada parámetro. Varias entradas pueden leer partes distintas del mismo mensaje.
La entrada CAN creada pasa a ser una fuente de datos para Maps, el módulo 8HP y las salidas adicionales. Crear la entrada no la asigna todavía a la caja: la fuente se elige por separado en los ajustes de la señal correspondiente del módulo 8HP.
4.1. Contenido de un mensaje #
El mensaje se identifica por el bus seleccionado y el identificador CAN ID. Sus datos contienen hasta 8 bytes. Cada byte tiene 8 bits; un bit puede indicar «desactivado / activado» y varios bits un número.
En el campo CAN ID(HEX) el identificador se introduce con dígitos hexadecimales, sin el prefijo 0x. Por ejemplo, 5A0. Es el número del mensaje, no el número de un pin ni una dirección independiente de un cable. El mismo ID en CAN1 y CAN2 puede contener datos distintos.
De los bytes del mensaje a un valor comprensible #
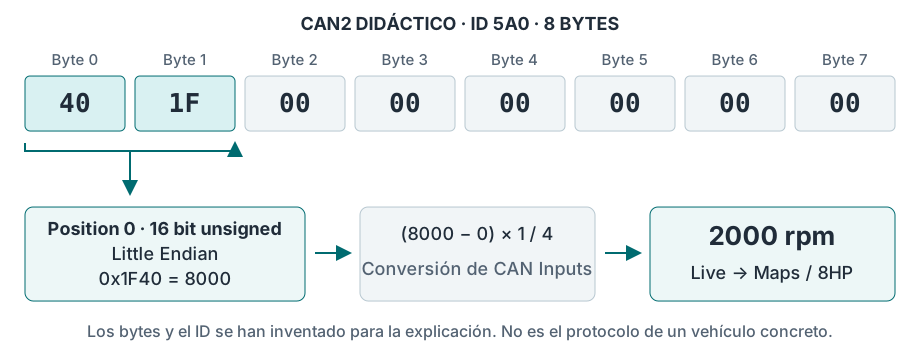
4.2. Creación y comprobación de una entrada CAN #
- En CAN Monitor se comprueba el bus necesario y se localiza el mensaje. El formato de la señal se precisa mediante la descripción del protocolo; la coincidencia con el parámetro real se comprueba en varios valores.
- En CAN Inputs se pulsa Add input. En Name se define un nombre claro, por ejemplo
Engine RPM, en Unit —rpm. - En Interface se selecciona CAN1 o CAN2, y en CAN ID(HEX) se introduce el ID. La opción – desactiva la recepción de esta entrada.
- Se ajustan Position, Data type y el orden de bytes. La longitud del campo se selecciona dentro de Data type; aquí no hay un campo Data length independiente.
- Se definen la conversión, Round y la Timeout. Para la primera comprobación, en Filter se deja No filter.
- Se pulsa Apply changes. En Live se añade un widget numérico o una gráfica de la entrada CAN creada. Se comprueban el mínimo, un valor intermedio y el máximo, y después la reacción al cesar los mensajes.
- La entrada CAN comprobada se selecciona como fuente de un eje de mapa, de la señal 8HP necesaria o del valor de una salida adicional. Tras asignarla se vuelve a comprobar toda la cadena de datos.
| Campo | Función |
|---|---|
| Position | Inicio del campo en bits: Bit 0 / Byte 0 — inicio del primer byte; Bit 8 / Byte 1 — del segundo; Bit 16 / Byte 2 — del tercero. Los bytes se numeran desde cero. |
| Data type | Longitud de 1 a 16 bits y signo del número. Unsigned se usa para valores no negativos; signed, cuando el protocolo contempla valores negativos. |
| Big Endian / Little Endian | Orden de bytes de un número de varios bytes. Para el número 0x1234 al leer bytes completos, Big Endian corresponde a los bytes 12 34, Little Endian — 34 12. |
| Multiplier / Divider / Offset | Conversión del número recibido a las unidades necesarias. Los coeficientes se definen como enteros: por ejemplo, una escala de 0,25 se configura con Multiplier = 1 y Divider = 4. |
| Round | Paso del resultado: 1, 0.1 o 0.01. Para revoluciones suelen bastar unidades enteras; los decimales adicionales reducen el rango disponible. |
| Timeout | Tiempo admisible sin un mensaje nuevo, en milisegundos. Al desaparecer los mensajes el valor se pone a cero. Se define un tiempo de espera distinto de cero con margen respecto al período normal del mensaje. |
| Filter | Suavizado de cambios. Un filtro más fuerte suaviza la gráfica, pero retrasa la respuesta. El filtro no corrige bits o escalas elegidos incorrectamente. |
4.3. Cómo determinar Position #
En CAN Inputs y la CAN Outputs Bit 0 es el bit menos significativo del primer byte, con peso 1. Bit 7 es el más significativo del mismo byte, con peso 128. En el siguiente byte son, respectivamente, Bit 8 y Bit 15.
| Peso del bit | 128 | 64 | 32 | 16 | 8 | 4 | 2 | 1 |
|---|---|---|---|---|---|---|---|---|
| Position en CAN Inputs / Outputs, Byte 0 | 7 | 6 | 5 | 4 | 3 | 2 | 1 | 0 |
| Position en la ventana CAN Monitor, Byte 0 | 0 | 1 | 2 | 3 | 4 | 5 | 6 | 7 |
En la ventana de análisis CAN Monitor los bits se muestran y seleccionan de izquierda a derecha, por lo que el número de un bit individual dentro del byte difiere de Position en CAN Inputs. Por ejemplo, si Byte 0 alterna entre 00 y la 01, el bit individual necesario ocupa la posición 7 en Monitor, mientras que en CAN Inputs se define Position = 0 y la Data type = 1 Bit.
Al leer bytes completos desde el inicio del byte, Position coincide: para Byte 1 se define 8; para el par Byte 1–2 también 8, pero con longitud de 16 bits. Para campos que cruzan límites de bytes, los ajustes se comprueban con los bits del mensaje original y el resultado en Live. El número Start bit de una descripción externa o DBC solo se transfiere tras comprobar la numeración utilizada allí.
El campo debe caber por completo en el mensaje recibido. Por ejemplo, en un mensaje de 2 bytes están disponibles los bits 0–15. Position = 8 y longitud de 16 bits requieren ya 3 bytes; esa entrada no leerá un mensaje de 2 bytes.
4.4. Conversión, precisión y pérdida de señal #
Valor de la entrada CAN = (número recibido − Offset) × Multiplier / Divider. Primero se resta Offset y después se multiplica y divide. Para transmitir el valor sin conversión se define Multiplier = 1, Divider = 1, Offset = 0.
Para el mensaje didáctico del esquema se define Position = 0, 16 bits unsigned, Little Endian, Multiplier = 1, Divider = 4, Offset = 0 y Round = 1. Los bytes 40 1F dan 8000 / 4 = 2000 rpm. Con un período didáctico de 100 ms, por ejemplo, Timeout = 500 ms permite comprobar la puesta a cero al detener el transmisor. Estas cifras son un ejemplo; los parámetros de un vehículo real se definen según su protocolo.
Rango del resultado y selección de Round
El resultado convertido se almacena en un rango numérico limitado. Si es necesario, un número unsigned de origen grande se reduce mediante los coeficientes antes de guardar el resultado.
| Round | Rango del resultado | Ejemplo de elección |
|---|---|---|
| 1 | −32768…32767 | Revoluciones 0…8000 rpm. |
| 0.1 | −3276,8…3276,7 | Pedal 0…100,0 %. |
| 0.01 | −327,68…327,67 | Presión con dos decimales, si cabe en el rango. |
Los valores fuera de rango no se limitan automáticamente al máximo permitido y pueden producir un valor incorrecto. Por ello se comprueba todo el rango de trabajo en Live. Multiplier o Divider a cero omiten la operación correspondiente; para una configuración clara se utiliza 1 en su lugar.
Timeout = 0 no se utiliza para mantener el último valor. Al desaparecer los mensajes, la puesta a cero se realiza mediante una comprobación periódica con un paso de unos 100 ms. Un resultado cero puede ser un cero real o una pérdida de señal; por eso se comprueba la causa en CAN Monitor.
Al comprobar un botón, el filtro suele dejarse desactivado para no retrasar la transición 0 ↔ 1. Para un parámetro analógico suave se añade filtrado después de comprobar el formato y la escala.
4.5. Si el valor no corresponde a la señal #
| Observación | Qué se comprueba |
|---|---|
| El mensaje no aparece en Monitor | Alimentación del emisor, bus elegido, CAN-H/CAN-L, terminación y velocidad de 500 kbit/s; también se comprueba si el ID está oculto en Monitor. |
| El mensaje está presente, la entrada CAN vale cero | Interface, ID en HEX, Position y longitud del campo, Timeout y aplicación de cambios. Después se comprueba si el propio mensaje contiene un valor distinto de cero. |
| El número salta o cambia en sentido incorrecto | Límites del campo, orden de bytes y signed/unsigned. Se comprueba sin filtro. |
| El número es proporcional, pero la escala es incorrecta | Multiplier, Divider, Offset y las unidades esperadas por el receptor del valor. |
| Todo es correcto en Live, la caja no utiliza la señal | Asignación de la entrada CAN creada a un parámetro concreto del módulo 8HP y aplicación de sus ajustes. |
CAN Inputs lee el campo definido por ID; no determina automáticamente el significado del mensaje ni comprueba el contador y la suma de comprobación de cualquier protocolo de vehículo. Para señales cuyo formato cambia dentro de un mismo ID es necesario conocer por separado las reglas de ese protocolo.
↑ Al índice5. Comunicación adicional con módulos: salidas CAN #
En el módulo CAN Outputs se crean mensajes periódicos adicionales para un cuadro de instrumentos, una ECU u otro dispositivo compatible. En el mensaje se escribe un número constante, el valor de una entrada, el resultado de un mapa o un parámetro disponible de la caja.
El intercambio necesario para el funcionamiento de 8HP ya lo genera el módulo 8HP. CAN Outputs se utiliza para comunicación adicional. Antes de crear un mensaje se comprueba que ese ID no lo esté transmitiendo ya en el bus elegido el módulo integrado u otro dispositivo.
5.1. Creación de un mensaje #
- Según el protocolo del receptor se determinan el bus, ID, longitud del mensaje, período, posición de todos los campos y su escala. También se precisan los bytes constantes obligatorios, contadores y sumas de comprobación.
- En CAN Outputs se pulsa Add output. Durante la configuración, en Interface se deja –, para que el mensaje no se envíe.
- Se introducen CAN ID(HEX), Length y la Interval. Length es el número de bytes de todo el mensaje, de 1 a 8. Interval es el período de envío en milisegundos.
- Con el botón Add dynamic value se añade un campo. En Value se elige la fuente necesaria o Fixed value para un número constante. Para cada campo se definen Position, Data type, Endian, Multiplier, Divider y Offset.
- Si es necesario se configuran Rules — las condiciones de envío. Se comprueba que los campos no se solapen y que quepan en Length × 8 bits.
- Se selecciona el CAN1 o CAN2 realmente conectado y se pulsa Apply changes. El mensaje empieza a enviarse periódicamente cuando se cumplen las condiciones y el bus está listo.
- Los bytes y el período se comprueban con un adaptador CAN externo en el mismo bus; después se verifica la reacción del receptor. Para detener el envío se asigna Interface = – a esa salida y se aplican los cambios.
El período se define en el rango 10…65535 ms. Por ejemplo, 100 ms equivale a unos 10 mensajes por segundo, y 20 ms a 50. Los valores de 1…9 ms se ajustan a 10 ms; Interval = 0 desactiva el envío. Es un envío periódico, no una orden de «enviar una vez».
En un mensaje hay disponibles hasta 15 campos. Cada campo de la interfaz ocupa de 1 a 16 bits. Los bits sin rellenar se envían como ceros; los valores constantes exigidos por el protocolo se añaden como campos Fixed value independientes.
5.2. Cómo se escribe el valor en los bytes #
Número que se escribe en CAN = valor de la fuente × Divider / Multiplier + Offset. Es la conversión inversa respecto a CAN Inputs. El resultado se redondea a un entero y se escribe en el campo seleccionado.
Por ejemplo, el receptor necesita el número «revoluciones × 4». Para una fuente de 2000 rpm se define Multiplier = 1, Divider = 4 y Offset = 0: se escribe 8000 en el mensaje. Con Position = 0, 16 bits unsigned y Little Endian, los primeros bytes serán 40 1F.
Fuente → condición → mensaje → receptor #
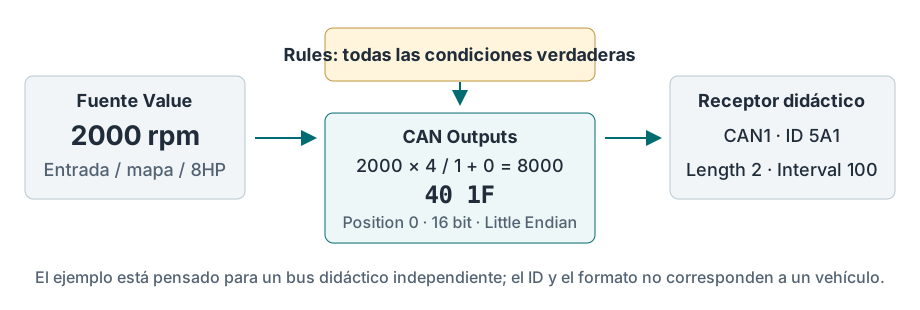
Position y el orden de bytes se eligen según las mismas reglas que en las entradas CAN. Por ejemplo, un campo de 8 bits con Position = 8 se escribe en el segundo byte. Dos campos no deben ocupar los mismos bits.
El número debe caber en Data type: 8 bits unsigned permiten 0…255; 8 bits signed, −128…127. En caso de desbordamiento no se transmiten los bits sobrantes y el receptor verá otro número. Para unsigned, un resultado negativo se sustituye por cero; esto no reemplaza comprobar la validez de la fuente.
5.3. Condiciones de envío Rules #
Hay dos comprobaciones disponibles. En cada una se elige a la izquierda una fuente y después la comparación == (igual), > (mayor) o < (menor), y a la derecha otra fuente o un número constante. Una comprobación no utilizada se deja en el estado Rule #1 not in use o Rule #2 not in use.
El mensaje se envía cuando se cumplen todas las comprobaciones activadas. Si ambas están desactivadas, el envío es continuo con el Interval definido. Si una condición pasa a ser falsa, el envío se detiene; no se genera automáticamente un mensaje independiente con cero.
Ejemplo didáctico: Rule #1: revoluciones > 500; Rule #2: revoluciones < 3000. El mensaje solo se envía entre esos límites. Exactamente 500 y exactamente 3000 no cumplen la condición. Las comparaciones utilizan enteros: para umbrales con decimales se crea primero un valor entero adecuado en la lógica.
Si la fuente es una entrada CAN, al perder sus mensajes el valor pasa a cero tras Timeout. Las reglas se configuran teniendo en cuenta este comportamiento. Con Rules desactivadas se seguirá generando el mensaje, incluso con el valor cero de la entrada perdida.
5.4. Transferencia de un valor entre buses #
Para transferir un parámetro de CAN2 a CAN1 se crea primero una entrada CAN en CAN2. Después, en CAN Outputs para CAN1, se elige esa entrada en Value. Si es necesario se intercala un mapa. En la salida se define por separado el formato esperado por el receptor.
Esta cadena transmite el valor seleccionado con un período y formato nuevos. Los demás mensajes y bytes del bus de origen no se reenvían automáticamente al otro puerto. Para esta tarea no se unen entre sí los cables CAN1 y CAN2.
Los identificadores estándar hasta 7FF se envían en formato de 11 bits. Los identificadores desde 800 hasta 1FFFFFFF se envían en formato extendido de 29 bits. La velocidad de ambos puertos de Mini sigue siendo 500 kbit/s; elegir otro ID no la cambia.
5.5. Comprobación del mensaje y errores típicos #
Live se utiliza para comprobar el valor de origen y los resultados de los mapas. CAN Monitor muestra los mensajes recibidos; no contempla mostrar los mensajes enviados de CAN Outputs como eco TX. Para comprobar los bytes reales de la propia salida CAN se utiliza un adaptador CAN externo en el mismo bus; el funcionamiento del receptor se confirma además con sus lecturas o mensajes de respuesta.
| Observación | Qué se comprueba |
|---|---|
| El mensaje no aparece en el receptor | Interface seleccionado, aplicación de cambios, Interval distinto de cero, cumplimiento de ambas Rules y conexión física CAN. |
| Los bytes no coinciden con lo esperado | Valor de la fuente en Live, conversión inversa de CAN Outputs, Position, Endian, tipo y ausencia de campos solapados. |
| El mensaje está presente, el instrumento lo ignora | Protocolo exacto del receptor: ID, longitud, escala, constantes obligatorias, contadores, sumas de comprobación y período. |
| El valor del receptor cambia alternativamente | Si hay dos emisores con el mismo ID en un mismo bus, incluida una salida adicional y el módulo 8HP integrado. |
CAN Outputs no tiene un ajuste independiente de contador automático o suma de comprobación para cualquier protocolo. Si el receptor requiere esos campos, un número constante en su lugar no basta. Para 8HP, el módulo integrado genera los campos de servicio necesarios; sus mensajes no se duplican manualmente.
↑ Al índice6. Maps: mapas y lógica #
El módulo Maps convierte valores de entrada en un resultado según una tabla configurada. Las fuentes de datos pueden ser señales de entradas y resultados de otros mapas creados.
6.1. Mapas vinculados #
El resultado de un mapa puede utilizarse como eje X o Y de otro mapa. Para ello, en el campo X Axis source o Y Axis source se elige el mapa necesario. Su resultado determina la posición en el eje seleccionado de la siguiente tabla.
Así el cálculo se divide en etapas claras: obtener el valor base, corregirlo y elegir la característica según los datos de entrada. El resultado del último mapa se asigna al parámetro necesario del módulo 8HP, a una salida CAN o a AUX/PWM.
6.2. Mapa de corrección #
El tipo Values table se utiliza para una tabla normal de valores. El tipo Correction table se utiliza para una corrección porcentual: en el campo Correction of se elige el valor original y en las celdas se define un porcentaje de él.
Resultado de la corrección = valor original × porcentaje de la tabla / 100. El 100 % mantiene el valor original; el 80 % lo reduce al 80 % del original.
Ejemplo: par base → corrección por temperatura #
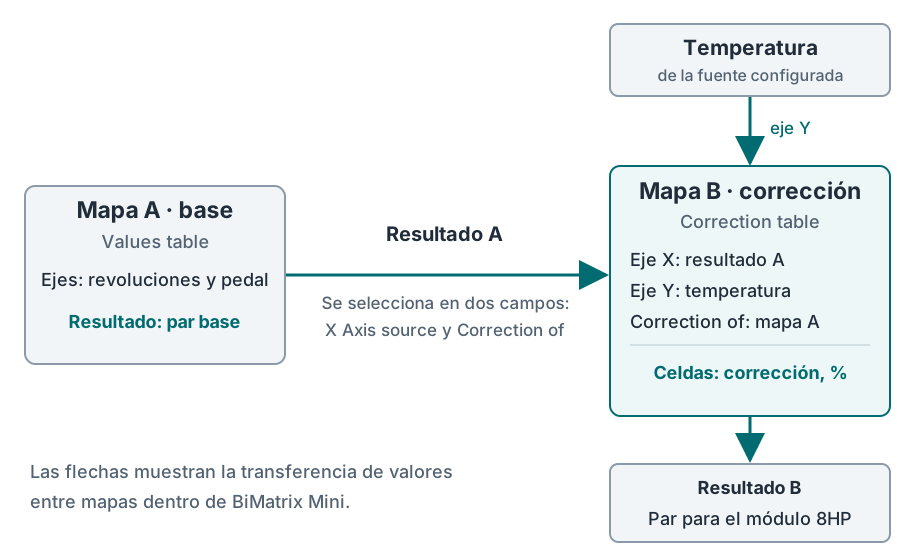
Las asignaciones se definen por separado: X/Y Axis source determina dónde se lee la tabla, y Correction of qué valor se corrige. Elegir el mapa A como eje no lo asigna por sí solo como valor original de la corrección.
6.3. Cambio de características según los datos de entrada #
Una señal de entrada puede utilizarse como eje de selección de modo. Por ejemplo, se asigna al eje Y el estado de un botón recibido por una entrada digital o CAN. Para los estados 0 y 1 se definen distintas características en la tabla.
| Señal de entrada | Qué se utiliza en el mapa |
|---|---|
| 0 — botón desactivado | Fila para Y = 0, primera característica configurada. |
| 1 — botón activado | Fila para Y = 1, segunda característica configurada. |
Para una lógica más compleja, un mapa independiente puede calcular el valor del modo. Su resultado se asigna como eje del siguiente mapa. Así se crea una cadena de mapas vinculados cuyo comportamiento cambia según los datos de entrada.
6.4. Comprobación de mapas vinculados #
En Live se añaden las señales originales y los resultados de cada mapa. Al cambiar la entrada se comprueba toda la cadena: resultado del primer mapa, valor en el eje del siguiente y resultado final. Para cambiar de modo se comprueban por separado ambos estados de la señal de entrada.
6.5. Creación y rellenado de un mapa #
- En Maps se selecciona Add map. En Map settings se definen Name — nombre claro, Group — grupo de mapas y Unit — unidad del resultado.
- Para un cálculo normal se selecciona Map type → Values table. Para una corrección porcentual se selecciona Correction table y se asigna por separado Correction of, como en el ejemplo anterior.
- En X Axis source y la Y Axis source se asignan señales ya comprobadas, por ejemplo revoluciones y presión. Los valores de los ejes se definen en las unidades de las fuentes elegidas: rpm, kPa, %, °C. Cambiar el nombre de una unidad no realiza una conversión.
- En X/Y Axis length se definen de 2 a 12 puntos en cada eje. Para empezar basta una tabla pequeña. Los ejes se rellenan en orden, sin repeticiones ni permutaciones accidentales; el rango debe incluir el motor parado y todos los valores de trabajo esperados.
- Round define el paso del resultado: 1, 0.1 o 0.01. Por ejemplo, para el par en N·m suelen bastar unidades enteras. Cuantos más decimales, menor es el rango numérico disponible de las celdas; la interfaz lo limita.
- Los ajustes se confirman con el botón Apply. Después se definen los valores de los ejes y las celdas. Una celda se abre con doble pulsación. Para la zona seleccionada están disponibles Enter value, Copy cells, Paste cells y la interpolación horizontal o vertical. Los cambios de la tabla se guardan con el botón Apply changes.
- En Live se muestran ambos ejes y el resultado del mapa. Se comprueban los puntos de la tabla, los valores intermedios y los límites. Solo después se asigna el resultado al parámetro necesario de 8HP, CAN Outputs o AUX Outputs.
Interpolación significa calcular de forma continua entre celdas vecinas. Por ejemplo, entre resultados de 100 y 200 se obtiene 150 en el centro del rango. Con dos ejes variables se tienen en cuenta cuatro celdas vecinas. La orden de interpolación del editor rellena las celdas seleccionadas; el cálculo entre puntos durante el funcionamiento es automático.
El rango del mapa debe cubrir todos los datos de entrada. En el firmware actual, si al menos un eje queda fuera de la tabla no se calcula un resultado nuevo: se conserva el anterior. No es una limitación a la celda extrema ni una transición automática a un modo seguro. Se comprueban por separado los valores cero, límite y de fallo de las fuentes.
Los mapas vinculados se crean en orden: primero el original y después los que utilizan su resultado. No se usa una cadena cerrada «A depende de B, B depende de A» para esta configuración. Tras cambiar las unidades o la precisión de la fuente se vuelven a comprobar los ejes de todos los mapas dependientes. Un resultado numérico de Maps no confirma por sí solo que el sensor original funcione ni que haya un mensaje CAN reciente.
↑ Al índice7. Vehículo sin CAN #
Si no hay datos adecuados en el CAN del vehículo, las revoluciones, la posición del pedal y la presión pueden medirse mediante entradas independientes de BiMatrix Mini. La comunicación con la propia caja y el selector CAN sigue siendo por CAN. Primero se comprueba cada entrada y después se utiliza su valor en mapas y se asigna a parámetros del módulo 8HP.
7.1. Qué cables se conectan #
| Señal | BiMatrix Mini | Función |
|---|---|---|
| Señal de tacómetro compatible del cuadro de instrumentos | DIG2 · pin 17 | Frecuencia → revoluciones del motor. |
| Señal del pedal 0–5 V | Analog 2 · pin 13 | Tensión → posición del pedal, %. |
| Señal MAP 0–5 V | Analog 1 · pin 3 | Tensión → presión según la característica del sensor. |
| Señal adicional 0–5 V | Analog 3 · 5 o Analog 4 · 4 | Por ejemplo, una señal de freno compatible o un sensor adicional. |
| Alimentación de un sensor independiente compatible de 5 V | Salida +5 V · pin 2 | Se conecta al terminal de alimentación del sensor; el cable de señal se conecta por separado. |
| Masa de referencia común | GND · pin 14 | Se conecta según el esquema de la fuente de señal y del vehículo. |
DIG1 / Ignition IN, pin 16, se utiliza para encendido de 5–12 V. Si DIG2 ya está ocupado por la señal de tacómetro, no se le añade un segundo cable de freno. La señal de freno de 12 V se convierte previamente a un nivel compatible de 0–5 V para una entrada analógica libre, o se obtiene mediante un módulo CAN independiente. Para el parámetro Brake force el estado discreto se convierte en 0/100 %; el valor bruto 0/1 no basta para todos los indicadores de freno pisado.
El cable de tacómetro se identifica según el esquema del vehículo y se comprueba con osciloscopio: importan la amplitud, polaridad y los picos de tensión. Un terminal de la bobina de encendido o un sensor de cigüeñal no se consideran una salida de tacómetro lista para usar. Si es necesario se utiliza un adaptador de señal. Para el pedal electrónico original se conservan su alimentación y conexión a la ECU; no se unen alimentaciones +5 V de dos dispositivos. Dibujos detallados: DIG2 y la sensor analógico.
De la medición al parámetro configurado #
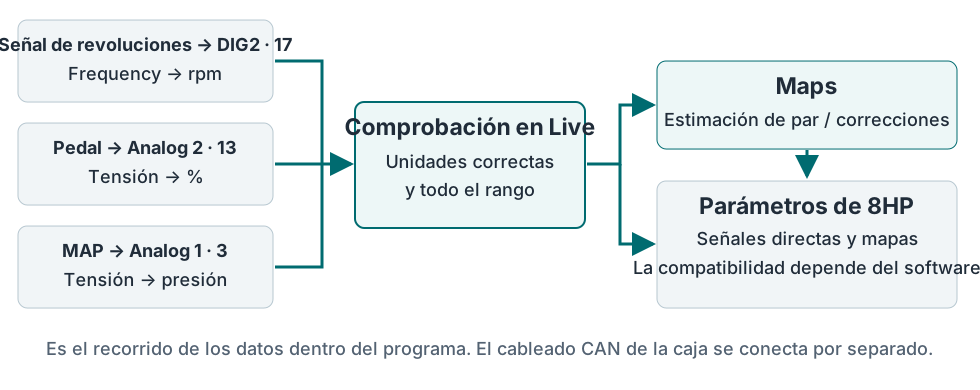
7.2. Frecuencia DIG2 → revoluciones #
- En Digital Inputs se crea o abre una fila. Interface — Digital input #2; en Measuring type se selecciona Frequency.
- Para la primera comprobación se define el nombre «Tacómetro, Hz» y la unidad Hz. En los 12 puntos de la tabla Input values y la Output values se definen números iguales: el resultado será entonces igual a la frecuencia medida.
- Después de Apply changes se comprueba la frecuencia en Live a unas revoluciones conocidas. Se determina el número de pulsos por revolución del motor N. Se obtiene de la documentación de la fuente o se verifica mediante medición, no se asigna solo por el número de cilindros.
- En Input values se mantiene la frecuencia en Hz, y en Output values se escriben las revoluciones correspondientes según la fórmula siguiente. Se cambia el nombre a «Revoluciones DIG2» y la unidad a rpm. Se rellenan los 12 puntos y se aplican los cambios.
- Las lecturas se comparan con un medidor independiente a varias revoluciones. Al parar el motor se comprueba el retorno a cero.
Revoluciones, rpm = frecuencia, Hz × 60 / N.
Ejemplo solo para una fuente con N = 2: 20 Hz → 600 rpm; 50 Hz → 1500 rpm; 100 Hz → 3000 rpm; 200 Hz → 6000 rpm.
Entre puntos se realiza una conversión lineal. Fuera del rango de calibración digital se utiliza el punto más cercano. Sin pulsos, la frecuencia y las revoluciones calculadas pasan a cero tras un tiempo de espera: como mínimo 1 segundo o tres períodos medidos, pero no más de 30 segundos. Para una señal de tacómetro normal es aproximadamente 1 segundo.
Otros modos de DIG2
Logical value muestra el estado 0/1; la tabla de calibración no se utiliza en este modo. La correspondencia de 0/1 con los estados activo e inactivo del circuito se comprueba en la fuente conectada. PWM duty cycle mide el ciclo de trabajo en una escala de 0–255; para una escala directa en porcentaje se configura en la tabla 0 → 0 %, 255 → 100 %, con puntos intermedios. Si la polaridad del circuito hace que la medida cambie en sentido inverso, los valores de salida de la tabla se definen en orden inverso. Esto mide el PWM de entrada; la generación PWM se realiza con salidas AUX independientes.
7.3. Pedal y MAP: calibración de 0–5 V #
- En Analog inputs se selecciona la fila necesaria o Add input. En Interface se asigna la entrada física: en este ejemplo, el pedal es Analog input #2, MAP — Analog input #1.
- Para comprobar la tensión se definen Unit = V, Round = 0.01, y en cada uno de los 10 puntos Values se repite la tensión correspondiente Voltages. Tras aplicar, el resultado en Live debe coincidir con la tensión medida respecto a la masa de referencia.
- En Voltages se escriben las tensiones en orden ascendente, y en Values la posición de pedal o presión correspondiente. Se rellenan los 10 puntos. Para un sensor no lineal, los puntos intermedios se obtienen de su característica.
- Para el pedal se selecciona la unidad %; para MAP, la unidad en la que se definirá el eje del mapa, por ejemplo kPa. Se pulsa Apply changes. En Live se comprueban las posiciones extremas e intermedias del pedal y se compara la presión con un valor de referencia conocido.
| Voltages, V | 0 | 0.5 | 1 | 1.5 | 2 | 2.5 | 3 | 3.5 | 4.5 | 5 |
|---|---|---|---|---|---|---|---|---|---|---|
| Values, % | 0 | 0 | 12.5 | 25 | 37.5 | 50 | 62.5 | 75 | 100 | 100 |
Para esta tabla se define Round = 0.1. Para MAP se aclara por separado si la característica muestra presión absoluta o relativa: el cero de esas escalas es diferente. Entre puntos vecinos se interpola el resultado; por debajo o por encima de toda la tabla analógica se utiliza su valor extremo.
Una tabla de calibración por sí sola no detecta un circuito abierto. Por ejemplo, 0 V puede convertirse en 0 % y parecer un pedal suelto. Antes de asignar la entrada se comprueban la alimentación, masa, rango normal del sensor y comportamiento al desconectar su señal. No se puede considerar un valor extremo de la tabla como indicación de que el circuito funciona.
7.4. Cálculo del par y asignación en 8HP #
MAP mide presión y el pedal posición. Ninguna de estas señales mide por sí sola el par del motor. En Maps se crea una característica estimada, por ejemplo con revoluciones en X y presión en Y; los valores de las celdas se definen en N·m según los datos del motor concreto. El pedal puede utilizarse en un mapa independiente de solicitud o corrección. La creación y comprobación se describen en la sección 6.5.
El par solicitado, el par real y las pérdidas del motor son parámetros distintos. No se asigna una tabla arbitraria a todas estas entradas a la vez. Tras calibrar se asigna a cada parámetro del módulo 8HP su fuente correspondiente y se comprueban los valores transmitidos y sus indicadores de validez.
Enviar una estimación de par a la caja le informa de la carga supuesta. No reduce físicamente el par del motor. Si se necesita controlar el par durante los cambios, debe garantizarse por separado una interacción compatible con la ECU del motor.
↑ Al índice8. Conexión mixta #
Las fuentes se asignan por separado a cada parámetro. Así, las revoluciones pueden proceder del CAN del vehículo, el pedal de Analog 2 y una presión adicional de Analog 1. El CAN del vehículo se conecta a CAN2 teniendo en cuenta el esquema elegido; los cables adicionales no sustituyen a la alimentación, el encendido ni la comunicación con la caja.
8.1. Tabla de fuentes #
Antes de configurar se prepara una tabla breve. Conviene indicar el origen de la señal en los nombres: «RPM CAN2», «Pedal Analog2», «MAP Analog1». Así no se confunden valores con nombres iguales al seleccionar la fuente.
| Parámetro | Ejemplo de fuente | Qué se comprueba |
|---|---|---|
| Revoluciones, rpm | CAN Input directo de CAN2 | Frecuencia de actualización, escala y tiempo de espera. |
| Pedal, % | Analog 2 tras calibrar | Pedal suelto, en posición intermedia y totalmente pisado. |
| Presión | Analog 1 tras calibrar | Unidad, escala absoluta/relativa y comportamiento de la variación. |
| Par real | CAN Input directo, si está disponible | Asignación específicamente del par real, pérdidas e indicadores de validez según los requisitos del protocolo 8HP elegido. |
| Orden AUX adicional | CAN Input, señal analógica o Maps | Rango completo, estados activado/desactivado y resultado al perder la fuente. |
La presencia de una señal en dos lugares no crea redundancia automática. Por ejemplo, al asignar «RPM CAN2», la pérdida de CAN no cambia la fuente a DIG2. Ese cambio requiere una lógica prevista y comprobada por separado.
8.2. Comprobación de la pérdida de señal #
En Live se muestran simultáneamente las señales originales, los resultados de mapas y los parámetros 8HP asignados. La comprobación se realiza con el vehículo inmóvil o en banco: se desconecta una fuente de señal cada vez y se observa toda la cadena dependiente y su recuperación al reconectar.
| Fuente de | Comportamiento que debe tenerse en cuenta |
|---|---|
| CAN Input | Al finalizar el Timeout definido, el resultado numérico se pone a cero; no se configura un valor de sustitución independiente. La comprobación se realiza aproximadamente cada 100 ms, por lo que la puesta a cero no tiene por qué coincidir con el tiempo de espera al milisegundo. Un número antiguo en pantalla no demuestra que se reciban tramas nuevas. |
| DIG2, Frequency | Al cesar los pulsos, el resultado se pone a cero tras el tiempo de espera descrito en la sección 7.2. |
| Analog inputs | La tensión medida se convierte mediante la tabla. Una tensión inverosímil puede producir un valor extremo normal. |
| Maps | Cuando un eje sale del rango se conserva el resultado anterior; la actualización de la entrada CAN original no se convierte en una propiedad del resultado del mapa. |
| AUX Outputs | Cuando la fuente sale del rango de la tabla puede conservarse el ciclo de trabajo anterior. Se comprueba el estado real de la carga. |
Para el par real F-series, un mapa intermedio no sustituye a una fuente CAN directa de datos válidos en el generador actual. Aunque el mapa solo repita el valor CAN, su resultado se identifica como otra fuente. Las asignaciones se comprueban según la descripción del módulo 8HP.
↑ Al índice9. Configuración de las salidas AUX/PWM #
AUX Outputs convierte el valor elegido en un ciclo de trabajo PWM de 0 a 100 %. Salidas físicas: AUX1 — pin 18, AUX2 — 9, AUX3 — 10, AUX4 — 1. Cada una conmuta a masa. El pin 8 — Ignition OUT 12 V — corresponde al control lógico del encendido y no se utiliza en lugar de AUX.
9.1. Fuente y tabla Values/PWM #
- En AUX Outputs se abre una fila o se selecciona Add output. En Name se define el nombre de la carga, por ejemplo «Relé de lámpara».
- En Source se asigna una señal comprobada: CAN Input, Analog input, Digital input, valor manual de Controls o resultado de Maps. En Output se selecciona el AUX necesario. Una salida física se asigna a una sola fila.
- En Frequency se define la frecuencia. Para la tabla Values/PWM la fila Values contiene los valores de la fuente, y la fila PWM el ciclo de trabajo correspondiente de 0–100 %. Se definen 10 puntos en total; Round se elige según la precisión de los valores de la fuente.
- Se rellena todo el rango necesario, incluido el posible valor al perder la fuente. Entre puntos se realiza una conversión lineal. Después de Apply changes se muestran en Live la fuente y el resultado AUX; después se comprueba la conmutación real de la salida.
Salir del rango de la tabla no desactiva AUX automáticamente. En el firmware actual solo se define un PWM nuevo cuando la fuente queda entre los puntos de la tabla; de lo contrario puede mantenerse el ciclo de trabajo anterior. El resultado de Live muestra la orden, no la corriente medida ni el estado de la carga.
9.2. Ejemplo: encender una lámpara mediante un relé #
La conexión se realiza según el esquema de la lámpara y el relé: la bobina recibe +12 V a través de su propio fusible y AUX1 conecta su segundo terminal a masa. La corriente de potencia de la lámpara pasa por los contactos 30–87 del relé. La bobina utiliza protección contra picos de tensión con la polaridad indicada en el esquema.
Para una fuente que adopta de forma fiable solo 0 o 1 se define la tabla siguiente. Con 0 la bobina está desactivada; con 1, activada de forma continua. Un valor intermedio produce PWM, por lo que esa fuente no debe variar gradualmente. El relé no se utiliza para regular brillo o velocidad mediante PWM.
| Values | 0 | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | 9 |
|---|---|---|---|---|---|---|---|---|---|---|
| PWM, % | 0 | 100 | 100 | 100 | 100 | 100 | 100 | 100 | 100 | 100 |
Para este ejemplo puede elegirse una frecuencia normal de 100 Hz: con exactamente 0 % y 100 % no hay conmutación por pulsos. Si Source devuelve, por ejemplo, −1 en caso de fallo, se añade ese punto por separado con el estado necesario y se reordenan los demás de forma ascendente. La tabla original 0–9 no cubre el valor −1.
9.3. Frecuencia y ciclo de trabajo PWM #
Frecuencia define el número de períodos por segundo. El ciclo de trabajo define la parte del período durante la que AUX está conectado a masa: 0 % — desactivado, 100 % — activado continuamente. Por ejemplo, a 100 Hz el período es 10 ms; al 30 %, el interruptor está activado unos 3 ms y desactivado 7 ms.
PWM 100 Hz, 30 %: estado del interruptor AUX #
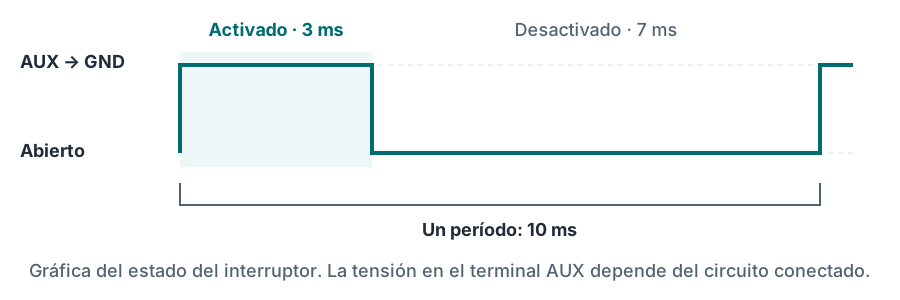
En la lista están disponibles frecuencias normales 5–500 Hz y la High frequency #1 / #2. Estas dos opciones utilizan temporizadores configurables compartidos. Sus valores y unidades Hz/KHz/MHz se definen por separado en el mismo módulo. Si varias AUX utilizan un temporizador, cambiar su frecuencia afecta a todas esas salidas; cada salida conserva su propio ciclo de trabajo.
Para frecuencias inferiores a 305 Hz se utilizan las opciones normales disponibles de Frequency. En la versión de firmware comprobada High frequency #1 / #2 no se utilizan por debajo de 305 Hz debido a una conversión incorrecta del ciclo de trabajo.
El campo MHz no significa que la bobina, el cableado o el interruptor de potencia conectados sean adecuados para esa frecuencia. Se comprueban la frecuencia de trabajo y la forma real de la señal para la carga elegida. En una entrada de control PWM de ventilador también se comprueban la polaridad, la resistencia de polarización necesaria y la tensión admisible.
9.4. Solenoide, ventilador y control externo #
| Carga | Conexión y configuración |
|---|---|
| Bobina del relé | +12 V → fusible → bobina → AUX. Solo se utilizan 0 % y 100 %, protección de la bobina y contactos de potencia dimensionados para la carga. |
| Solenoide | Positivo de alimentación → fusible → solenoide → AUX, solo si se ha confirmado la carga admisible de la salida. La frecuencia, el ciclo de trabajo y la protección se eligen según el solenoide. Si es necesario se utiliza un controlador de potencia externo. |
| Ventilador con entrada PWM independiente | La alimentación de potencia se conecta mediante un circuito protegido independiente. AUX solo se conecta a la entrada de control si es compatible con una salida que conmuta a masa. |
| Ventilador de potencia convencional | La alimentación del motor se conmuta mediante un relé externo adecuado o un controlador de potencia. AUX controla la entrada/bobina compatible de ese dispositivo. |
La corriente admisible de AUX no puede determinarse por el nombre PWM, el valor nominal de un transistor aislado o el fusible de alimentación de BiMatrix Mini. Antes de conectar una bobina directamente se confirman la corriente de carga, el régimen de arranque, la disipación térmica y la protección de la salida. Si no hay un valor nominal confirmado, se utiliza un controlador externo adecuado. Ignition OUT no se utiliza para alimentar bobinas, lámparas, solenoides ni ventiladores.
9.5. Comprobación del control #
Primero se comprueban la orden de 0 % y el estado abierto, y después los valores de trabajo necesarios. Para PWM se comprueban la forma, frecuencia y ciclo de trabajo con osciloscopio; la lectura media del multímetro no sustituye esa comprobación. En Live se observan Source y AUX simultáneamente y después se verifica la reacción real de la carga.
Si se necesita activación por temperatura, la tabla puede definir el ciclo de trabajo en función de la temperatura o recibir una orden preparada desde Maps. AUX Outputs no incluye un campo independiente de histéresis, es decir, temperaturas distintas de activación y desactivación. Una tabla normal no recuerda la dirección del cambio de temperatura. Para un control térmico con esa lógica se utiliza un controlador adecuado o una solución comprobada por separado.
Al final se comprueban la pérdida de la fuente, la recuperación de la señal y la desconexión y reconexión del encendido. El criterio final es el estado del dispositivo conectado, no solo la cifra PWM en pantalla. La configuración operativa se guarda tras comprobar todos los AUX utilizados.
↑ Al índice10. Comprobación de conexión y primera puesta en marcha #
La comprobación sigue la cadena: alimentación → comunicación → valores de entrada → módulo 8HP → reacción de la caja. Si una etapa no se supera, primero se corrige su causa.
10.1. Antes de conectar la alimentación #
- Se comprueba que esté instalada una caja automática 8HP procedente de BMW y que su versión corresponda al tipo seleccionado en el módulo 8HP.
- Se comparan los números de los pines del mazo con la asignación de pines de Mini y la el esquema seleccionado de la caja y el selector.
- Se comprueban la ausencia de cortocircuito entre alimentación y masa, la separación de 12 V y señales de 0–5 V, la masa común y los fusibles independientes de las ramas de potencia.
- Con la alimentación de todos los dispositivos desconectada se mide la resistencia entre H y L de cada bus CAN. Con dos resistencias de terminación de 120 Ω se esperan unos 60 Ω. Cómo tener en cuenta las resistencias →
- Se comprueba que no se apliquen +12 V a los pines CAN, las entradas analógicas ni la salida +5 V. El puente de prueba USB entre 2 y 16 se retira antes de conectar el encendido del vehículo.
10.2. Alimentación y comunicación sin arrancar el motor #
- Se aplica alimentación al pin 7 y señal de encendido de 5–12 V al 16. Se comprueba que el indicador verde permanezca encendido de forma estable.
- Se establece la conexión con la aplicación. Se comprueba la carga de parámetros.
- Para una inspección inicial de los buses puede utilizarse No gearbox control. En este modo se comprueban CAN Monitor y las entradas configuradas; sus parámetros de retorno del módulo 8HP no se consideran una monitorización pasiva operativa de la caja.
- En CAN Monitor se elige la interfaz real. Se comprueban los ID, la recepción de mensajes y los cambios de bytes al accionar el mando correspondiente del vehículo.
10.3. Comprobación de valores #
| Parámetro | Comprobación |
|---|---|
| Revoluciones | Con el motor parado: 0. Tras arrancar, la lectura se compara con una fuente independiente en varios puntos. |
| Pedal | Las posiciones suelta y totalmente pisada corresponden al 0 y 100% configurados; los valores intermedios cambian suavemente. |
| Freno | En Brake force se comprueban por separado el 0 % al soltar y el 100 % al accionar el interruptor discreto. El estado 0/1 se convierte previamente a 0/100 %. |
| MAP y temperaturas | Se comprueban la característica del sensor, las unidades y la plausibilidad. Para MAP se distingue entre presión absoluta y sobrepresión de sobrealimentación. |
| Par del motor | Se comprueban la fuente, la escala y el significado de cada campo: Requested torque, Target torque, Actual torque y Max torque no se sustituyen por un único número arbitrario. |
| Mapas vinculados | En Live se muestran simultáneamente los valores originales y cada resultado. Los rangos de las tablas cubren el arranque, el funcionamiento y la pérdida de entrada. |
La presencia de un valor numérico plausible en Live todavía no confirma que el mensaje en el cable sea correcto. Para los mensajes adicionales — la comprobación de la salida CAN.
10.4. Comprobación de la caja de cambios y el selector #
- Se seleccionan los Gearbox type y Selector type reales, las funciones CAN y el modo de control según la sección 3.4.
- Con el vehículo inmóvil, freno de estacionamiento aplicado y pedal de freno mantenido, se comprueban las posiciones del selector y la respuesta de la caja. Antes de engranar una marcha se despeja el espacio alrededor del vehículo.
- Se comparan la orden del selector, la posición de la palanca, la marcha real y el estado de la caja. El valor de la orden no se considera confirmación de que la marcha esté engranada.
- Se leen las averías mediante 8HP Diagnose. Primero se guardan sus códigos y condiciones de aparición, y después se corrigen las causas.
- Se comprueba la desconexión del encendido: desaparece la señal del 16, IGN OUT deja de controlar la activación y la alimentación de Mini se mantiene desde KL30G hasta el reposo o desde el relé temporizado otros 60 s. También se comprueba la reconexión.
10.5. Guardar el resultado de la comprobación #
Después de comprobar se guarda la configuración .bms. Para analizar cambios de marcha se muestran en Live las revoluciones del motor y de los ejes de entrada y salida, marcha, pedal, par y la solicitud disponible de corrección de par. Se detiene el registro para verlo, se amplía la zona necesaria y se exporta a CSV.
En una prueba en carretera, el registro se configura antes de empezar a circular. La aplicación la maneja un pasajero o se utiliza después de detenerse. Las primeras pruebas se realizan con poca carga; las señales de entrada inestables y averías activas se corrigen antes de probar bajo carga.
↑ Al índice11. Averías típicas y esquemas de referencia #
11.1. Dónde buscar la causa #
Primero se comprueba la señal de entrada, después su conversión y asignación. Si el valor original es incorrecto, cambiar el mapa o los ajustes de la caja no elimina la causa.
| Síntoma | Qué se comprueba | Qué se hace después |
|---|---|---|
| El indicador verde se enciende y se apaga | Presencia de IGN IN estable en el pin 16, alimentación y masa. | En la prueba USB se comprueba el puente 2 → 16; en el vehículo, la señal independiente de encendido de 5–12 V. Esquema de prueba → |
| La aplicación no conecta | Alimentación, encendido, WiFi/Bluetooth seleccionado, contraseña y permisos del sistema. | Se utiliza el número de serie. Para BLE se conecta desde la aplicación sin Pairing. Procedimiento de conexión → |
| La comunicación con Mini se pierde al desconectar el encendido | Si el pin 7 está conectado directamente al IGN que se desconecta. | La alimentación se toma de un KL30G adecuado o mediante un relé temporizado. Alimentación → |
| No hay mensajes en CAN Monitor | Interfaz correcta, alimentación y activación del emisor, H/L, masa común y velocidad de 500 kbit/s. | Se mide la terminación con la alimentación desconectada y se comprueban los números de los contactos. Una lista vacía no señala una única avería concreta. |
| CAN funciona de forma inestable | Resistencias ausentes o sobrantes, contactos deficientes, derivaciones largas y compatibilidad de las redes unidas. | Se comprueba cada bus y sus dos extremos por separado. Resistencias → |
| Los bytes cambian, pero la entrada CAN vale cero | ID e interfaz de la entrada, Position, longitud, tipo, orden de bytes, coeficientes y Timeout. | Se comprueba la decodificación con varios valores y se tiene en cuenta la diferencia de numeración de bits entre la ventana de análisis y los ajustes de entrada. CAN Inputs → |
| Las revoluciones difieren por un factor de dos o tres | Número de impulsos por revolución de DIG2 o escala de la señal CAN. | Se corrige la calibración mediante una medición independiente; el coeficiente no se determina solo por el número de cilindros. |
| El pedal o MAP indican valores incorrectos | Tensión en la entrada respecto a GND, alimentación del sensor, característica y Analog input seleccionada. | Primero se comprueba la tensión y después la tabla de conversión. No se da por detectada automáticamente una desconexión del sensor. Configuración analógica → |
| La entrada cambia, pero el resultado del mapa queda fijo | Asignaciones X/Y y que ambos ejes estén dentro del intervalo de la tabla. | Se amplía el intervalo y se comprueba toda la cadena de mapas; fuera de la tabla puede mantenerse el resultado anterior. Configuración de Maps → |
| AUX mantiene el estado anterior | Fuente e intervalo de la tabla, frecuencia del temporizador seleccionado y señal real en la carga. | Se comprueban los valores mínimo, máximo y de pérdida de la entrada. Configuración de AUX → |
| AUX activado presenta unos 0 V | Se comprueba si hay +12 V protegidos al otro lado de la carga. | Es el funcionamiento esperado de una salida activada: AUX conecta la carga a masa. Ejemplo con lámpara y relé → |
| El mensaje propio no aparece en CAN Monitor | Transmisión por el puerto seleccionado, ajustes del mensaje y condiciones de envío. | Se utiliza un adaptador CAN externo o el diagnóstico del receptor: CAN Monitor no ofrece eco TX local para los mensajes de CAN Outputs. |
| Se detecta el selector, pero no se engrana la marcha | Tipo y conector del selector, par CAN seleccionado, señal de freno, alimentación/Wake y errores de la caja. | Se compara la orden con el estado de respuesta y se lee Error memory. Los números de los contactos se obtienen del esquema específico. |
| El comportamiento cambió tras importar | Módulos, fuentes, unidades y enlaces entre mapas seleccionados. | Se comprueban el mensaje de importación y el archivo .bms original guardado; se repiten las comprobaciones de entrada antes de activar el control. |
11.2. Qué se guarda para analizar una avería #
Se anotan las versiones de la aplicación y del firmware de Mini, el vehículo, la caja y el selector, el modo de alimentación y la secuencia exacta de aparición de la avería. Se adjuntan el esquema del mazo real con los números de contactos, la configuración .bms, los códigos de error y una grabación de datos del intervalo necesario.
| Formato | Contenido | Dónde se utiliza |
|---|---|---|
| .bms | Ajustes seleccionados de los módulos BiMatrix. | Export settings / Import settings. |
| .csv | Historial de parámetros de Live con tiempos y valores. | Exportación de Live; consulta en una hoja de cálculo. |
| .bmtrc | Grabación de mensajes CAN. | Grabación en CAN Monitor; el archivo se guarda en SD Card. |
| .gb8log | Registro binario especializado de parámetros de la caja. | Logger de 8HP Tuner, si la caja seleccionada es compatible. |
| Archivos de calibración y codificación | Datos de la propia caja automática. | Operaciones independientes de 8HP Tuner; no sustituyen a .bms. |
En BiMatrix → SD Card se selecciona el archivo para descargar. Primero se finaliza la grabación y después se guarda el archivo completo. CSV muestra parámetros calculados y la grabación CAN muestra mensajes; en un caso complejo resultan útiles ambos tipos de datos.
11.3. Enlaces rápidos a los esquemas #
- Unidad, conector y tabla de 18 contactos por colores.
- Conexión de la caja y del selector seleccionados.
- Dos resistencias de 120 Ω y medición del bus CAN.
- Alimentación desde KL30G y la variante con relé temporizado.
- Señal de tacómetro DIG2, sensor MAP y la lámpara mediante relé AUX.
11.4. Glosario de denominaciones #
| Término | Significado |
|---|---|
| CAN / CAN-H / CAN-L | Bus de intercambio de mensajes y sus dos cables de señal. H y L forman un par trenzado. |
| ID / Byte / Bit | Identificador de mensaje / byte de 8 bits / un dígito binario. |
| DIG | Entrada digital: estado, frecuencia o ciclo de trabajo de los impulsos. |
| Analog | Entrada de tensión de 0–5 V calibrada en las unidades necesarias. |
| AUX / PWM | Salida controlada / activación periódica rápida de la salida con un ciclo de trabajo definido. |
| Duty cycle | Fracción del período durante la cual la salida está activada; suele expresarse en porcentaje. |
| GND | Masa, potencial de referencia común del circuito. |
| IGN IN / IGN OUT / Wake | Entrada de encendido / salida lógica de activación / entrada de activación del dispositivo. |
| KL30G | Circuito de alimentación controlado del vehículo que se desconecta cuando este entra en reposo. Su implementación exacta se comprueba en el esquema del vehículo. |
| MAP / Maps | MAP es el sensor de presión absoluta de admisión. Maps es el módulo de tablas y cálculos de BiMatrix. |
| RPM / N·m / EGS | Revoluciones por minuto / unidad de par / control electrónico de la caja. |
| Source / Timeout | Fuente del valor / tiempo tras el cual una señal que ha dejado de actualizarse se considera caducada. |
Las instrucciones se contrastaron con el esquema local del dispositivo, el firmware y la interfaz de la aplicación a fecha de 9 de septiembre de 2026. Los valores de ejemplo sirven para explicar la configuración. Las combinaciones de caja y selector no confirmadas y las limitaciones del software actual se indican en las secciones correspondientes.
↑ Al índice