Kasutusjuhend
BiMatrix — kaubamärk. BiMatrix Mini — seade, mida see juhend käsitleb.
BiMatrix Mini ühendamine ja seadistamine
Sisestage juhendist otsitavad sõnad. Leitud tekstikohti: Näidatud on esimesed Vasteid ei leitud. Proovige teisi sõnu. Otsing hõlmab ainult osa juhendi tekstist.
Seaded ja piirangud on kontrollitud rakenduse ja püsivara 4.4.3 järgu 22 lähtekoodi alusel. Elektriühendus on kontrollitud BiMatrix Mini skeemi alusel.
BiMatrix Mini võtab vastu sõiduki signaale, teisendab need vajalikeks väärtusteks ja kasutab ühendatud seadmete juhtimiseks. Andmed saabuvad CAN1, CAN2 ning digitaal- ja analoogsisendite kaudu. Töötluse tulemus edastatakse CAN-i kaudu või kasutatakse AUX/PWM-väljunditel.
Toetatakse ainult BMW päritolu 8HP automaatkäigukaste. Teistele automarkidele mõeldud 8HP versioone ei toetata. Piirang puudutab automaatkäigukasti päritolu, mitte selle auto marki, kuhu see paigaldatakse.
Peamine ühendusviis on andmevahetus CAN-i kaudu. Toetatud 8HP automaatkäigukastide versioonide juhtimiseks on BiMatrix Mini seadmes juba olemas sisseehitatud moodul. Liideses valitakse käigukasti versioon ja määratakse vajalike signaalide allikad: pöörlemiskiirus, mootori pöördemoment, pedaali asend, pidur ja muud parameetrid. Nende väärtuste põhjal koostab ja saadab moodul ise nõutud CAN-sõnumid.
Seadistatavad CAN-sisendid ja CAN-väljundid laiendavad sidevõimalusi teiste moodulitega: näidikuploki, nuppude ploki, mootori juhtploki ja muu varustusega. CAN-sisendid eraldavad vastuvõetud sõnumitest vajalikud väärtused; CAN-väljundid koostavad valitud seadmele täiendavaid sõnumeid.
Kui sõidukil puudub CAN-siin, saab mootori pöörlemiskiiruse määrata DIG2 sagedussignaali ning pedaali asendi ja sisselaskerõhu analoogsisendite 0–5 V signaalide põhjal. Mootori pöördemoment arvutatakse seadistatud kaartide alusel. Saadud väärtused saab määrata 8HP mooduli sisendsignaalideks. Kaardi alusel saadud pöördemoment on arvutuslik hinnang; selle täpsus sõltub signaalidest ja kaartide seadistusest.
Andmete hankimise viise saab kombineerida. Näiteks võetakse pöörlemiskiirus CAN-ist ja rõhk eraldi analoogandurilt.
CAN-siinide ühendamisel ja diagnostikas on soovitatav kasutada CAN Monitor: see kuvab CAN1/CAN2 sõnumeid ja nende baitide muutusi. Eraldi moodulit Live kasutatakse sisendväärtuste, PWM-i, käigukasti andmete ja muude BiMatrix Mini saadaolevate parameetrite jälgimiseks graafikutel ja arvulistes vidinates.
1. BiMatrix Mini sisendid ja väljundid #
Sisendit kasutatakse signaali vastuvõtmiseks. Väljundit kasutatakse seadme juhtimiseks. Iga CAN-port toetab mõlemat suunda: sama juhtmepaari kaudu võetakse andmeid vastu ja saadetakse.
Ühendusskeemid:
Ahelate skeemidel on näidatud juhtme tee; kontaktide paigutus on tinglik. Pistiku kuju ja külg on eraldi näidatud kontaktiskeemil. Kontaktinumbrid käivad BiMatrix Mini kohta. Joonte värvid aitavad skeemi lugeda; juhtme värv sõltub tegelikust juhtmekimbust. Punkt joonte ristumisel tähistab ühendust; punktita ristumine tähendab eraldi juhtmeid. Kitsal ekraanil saab laiu skeeme horisontaalselt kerida.
Juhendi kõigis keeleversioonides näitavad ekraanipildid rakenduse ingliskeelset liidest (English). Tõlgitakse piltide selgitused; ekraanipiltidel olevate nuppude, väljade ja moodulite nimed jäävad ingliskeelseks.
Liidese kuvatõmmised. Kirjeldatud moodulite juures on üldvaade ja seadete kõrval väikesed detailpildid. Iga kuvatõmmist saab klõpsuga suurendada. Nupp „100%” näitab algsuurust: pilti saab kerida, ka telefonis. Akna saab sulgeda nupuga „Sulge”, klahviga Escape või tumendatud alal klõpsates. Näidatud on rakenduse 4.4.3 liides näidisandmetega, ilma seadmega ühendamata. Olek DISCONNECTED on ootuspärane; osal piltidest on CONNECTED jäljendatud, et näidata seadeid ilma seadmeta. Kasutaja määratud signaalinimed võivad teie konfiguratsioonis erineda.
1.1. Sisendite ja väljundite otstarve #
Tähtis: kontaktid määratakse ainult numbrite järgi #
BiMatrix Mini kontaktid määratakse ainult pistikul olevate numbrite ja BiMatrix Mini skeemi vastavate numbrite järgi. Enne iga juhtme ühendamist võrreldakse pistiku numbrit skeemiga.
Juhtme värv, pistiku asend fotol ja kontaktide lugemine „vasakult paremale” ei asenda numbri kontrollimist. Õigesti tuleb määrata ka skeemil näidatud pistiku külg.
| Sisend või väljund | Otstarve | Kasutusnäide |
|---|---|---|
| CAN1, CAN2 | Füüsilised pordid CAN-sõnumite vastuvõtmiseks ja saatmiseks. | 8HP mooduli andmevahetus käigukastiga; side juhtploki, näidikuploki ja nuppude plokiga. |
| DIG1 / Ignition IN · 5–12 V | Süüte oleku tuvastamine ja BiMatrix Mini sisselülitamine. | Töö alustamine süüte sisselülitamisel. |
| DIG2 | Signaali oleku, sageduse või PWM-i täiteteguri määramine. | Pöörlemiskiiruse saamine sageduspõhisest tahhosignaalist. |
| Analoogsisendid 1–4 | Signaali mõõtmine töövahemikus 0–5 V. | Pedaali asend või MAP-anduri rõhk. |
| AUX / PWM | Koormuse ühendamine massiga: sisse/välja lülitamine või PWM. | Solenoid, ventilaator või relee. |
| Ignition OUT · 12 V | Ainult käigukasti ja käiguvalitsa sisselülitamise loogiline juhtimine. | Signaal Wake-sisendile või välise jõulüliti juhtsisendile. |
+12 V toitel, GND-massil ja andurite +5 V toiteväljundil on eraldi otstarbed. Nende ühendamist kirjeldatakse punktis 1.6. Iga ahela puhul võrreldakse pistiku kontaktinumbrit BiMatrix Mini skeemiga.
BiMatrix Mini: seade, pistik ja kontaktinumbrid #
Allpool on näidatud seadme pistik vastaspistiku ühendamise poolelt. Lukusti asub üleval. Vastaspistiku puhul tuleb kindlasti arvestada vaatesuunda — kontaktide või juhtmete poolt. Enne ühendamist kontrollitakse numbrit pistikul oleva märgistuse järgi.
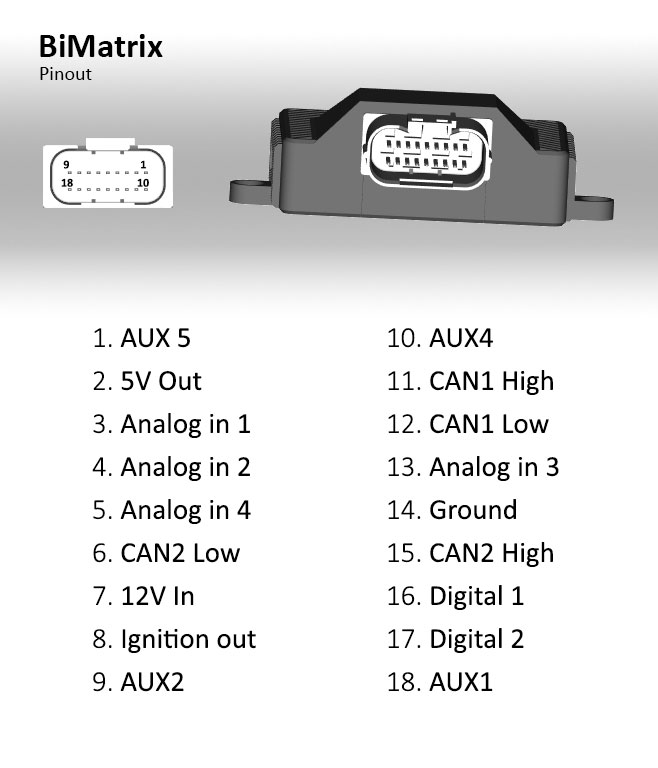
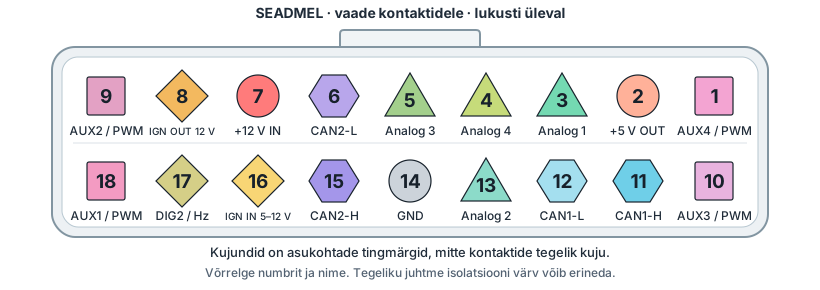
Analog-kolmnurki ja AUX/PWM-ruute kasutatakse siin otstarbe tähistamiseks. Need ei kujuta metallkontaktide kuju ega ole nende sisendite ja väljundite universaalsed IEC/ANSI tähised. Peamisteks tähisteks jäävad kontakti number ja nimi.
Standardtähiste otstarbest: IEC — graafilised sümbolid ja standardid. Tähised CAN-H/CAN-L ja GND on selgelt säilitatud.
Tabeli lugemine. Esimeses veerus on pistiku kontaktinumber, teises selle otstarve. Kontaktinumber ja kanalinumber on erinevad: näiteks analoogsisend 1 ühendatakse kontaktiga 3.
| Kontakti nr | Otstarve |
|---|---|
| 1 | AUX4 / PWM |
| 2 | +5 V — andurite toiteväljund |
| 3 | Analoogsisend 1 |
| 4 | Analoogsisend 4 |
| 5 | Analoogsisend 3 |
| 6 | CAN2-L — CAN2 Low |
| 7 | +12 V — BiMatrix Mini põhitoide |
| 8 | Ignition OUT (IGN OUT) — 12 V, ainult loogiline juhtimine |
| 9 | AUX2 / PWM |
| 10 | AUX3 / PWM |
| 11 | CAN1-H — CAN1 High |
| 12 | CAN1-L — CAN1 Low |
| 13 | Analoogsisend 2 |
| 14 | GND — mass |
| 15 | CAN2-H — CAN2 High |
| 16 | DIG1 / Ignition IN — süütesisend 5–12 V |
| 17 | DIG2 — digitaalne / sagedussisend |
| 18 | AUX1 / PWM |
Kontakt 16 — DIG1 / Ignition IN, süütesisend 5–12 V. Kontakt 17 — DIG2, digitaalne / sagedussisend.
Kõigil seadmetel BiMatrix Mini kasutatakse ühesugust kontaktijaotust, mis on toodud selles tabelis.
1.2. CAN1 ja CAN2: üldine ühenduspõhimõte #
CAN on elektrooniliste juhtplokkide vaheline sõnumivahetusliin. Signaal kasutab kahte juhet: CAN-H ja CAN-L. Need paigaldatakse koos keerdpaarina. BiMatrix Mini CAN-H ühendatakse valitud siini CAN-H-ga ja CAN-L sama siini CAN-L-ga.
Seadmed ühendatakse ühisele liinile paralleelselt lühikeste harudega. Pikad eraldi harud ühest punktist halvendavad signaalikuju. CAN-H ja CAN-L ei ole toitejuhtmed: iga ploki toide ja mass ühendatakse eraldi ahelatega.
Füüsiline ühendus: Texas Instruments — CAN Physical Layer Requirements.
CAN1 ja CAN2 on eraldi pordid. Automaatkäigukasti, käiguvalitsa ja teiste seadmete ühendamine sõltub valitud skeemist ja seadetest. CAN1 ja CAN2 juhtmeid ei ühendata omavahel portidevaheliseks andmeedastuseks; andmevahetus korraldatakse BiMatrix Mini seadistusega.
Sõiduki 500 kbit/s CAN-siin on soovitatav ühendada BiMatrix Mini CAN2-ga: sõiduki CAN-H → CAN2-H, sõiduki CAN-L → CAN2-L.
Selle siini andmete vastuvõtmiseks valitakse CAN-sisendites CAN2. CAN Monitori kontrollis valitakse CAN 2 või All Interfaces. Füüsiline ühendus ja seadetes valitud liides peavad kattuma.
Sõiduki CAN → BiMatrix Mini CAN2 #
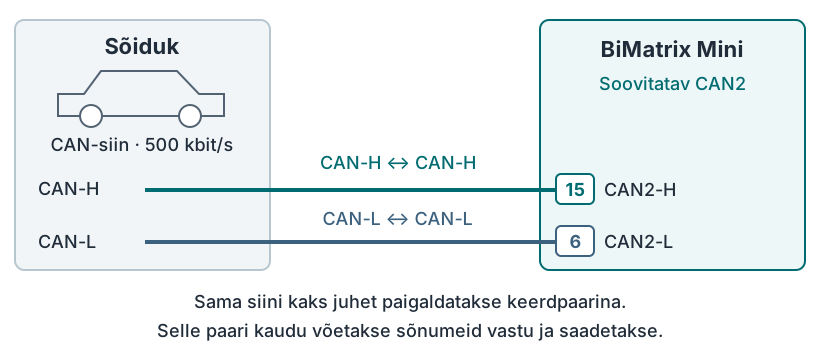
Kontroll: moodulis CAN Monitor valitakse CAN 2. Töötavate plokkide korral peavad saabuma ID-de ja baitidega sõnumid.
Fikseeritud CAN-kiirus #
BiMatrix Mini CAN1 ja CAN2 töötavad kiirusel 500 kbit/s. Praeguses tarkvaraversioonis on kiirus fikseeritud ja seda ei saa muuta.
Kiiruse muutmise võimalus võib lisanduda tulevastesse tarkvaraversioonidesse.
Enne ühendamist kontrollitakse, et valitud sõiduki CAN-siin ja ühendatavad seadmed töötavad kiirusel 500 kbit/s. Praeguses versioonis ei saa BiMatrix Mini seadistada teisele kiirusele.
Parameetrite vahetamiseks peab vastama ka sõnumivorming. Toetatud 8HP puhul on see vorming sisseehitatud moodulis juba teostatud. Siinide, käigukastiversiooni ja signaaliallikate valikut käsitletakse jaotises 3.
Sisseehitatud 8HP moodul ja täiendavad CAN-funktsioonid #
Moodul 8HP on mõeldud BMW päritolu käigukastide toetatud versioonidele. Sama 8HP tähis teise automargi käigukastil ei tähenda ühilduvust.
8HP moodul sisaldab juba toetatud käigukastiversioonide sõnumigeneraatorit. Liideses määratakse igale vajalikule parameetrile väärtuse allikas. Näiteks valitakse pöörlemiskiiruseks juhtplokilt CAN-i kaudu saadud või DIG2 sagedusest arvutatud signaal; pöördemomendiks vastuvõetud väärtus või seadistatud kaardi tulemus.
8HP põhiseadistus: valitakse toetatud käigukastiversioon, seadistatakse CAN-ühendus ja määratakse mooduli sisendsignaalid. Moodul koostab valitud versioonile kõik vajalikud sõnumid iseseisvalt. Neid sõnumeid pole vaja CAN-väljundites käsitsi luua.
Töötlusjärjestus: andmeallikas → 8HP mooduli sisendparameeter → automaatselt koostatud CAN-sõnumid → automaatkäigukast.
Seadistatavad CAN-sisendid ja CAN-väljundid on täiendavaks andmevahetuseks teiste seadmetega. Need on liidese funktsioonid, mis töötavad füüsiliste CAN1 ja CAN2 portide kaudu:
- CAN-sisend eraldab parameetri teise mooduli sõnumist. Näiteks juhtploki pöörlemiskiiruse või nuppude ploki nupu oleku. Saadud väärtust saab kasutada BiMatrix Mini loogikas, kaardis või 8HP mooduli signaaliallikana.
- CAN-väljund koostab teisele moodulile täiendava sõnumi. Näiteks valitud väärtuse edastamine ühilduvale näidikuplokile. Vorming määratakse vastuvõtva seadme protokolli järgi.
Täiendava vastuvõtu seadistust kirjeldatakse jaotises 4, täiendava saatmise seadistust jaotises 5.
Milleks on vaja 120 Ω takisteid #
Kiire CAN-liini mõlemasse füüsilisse otsa paigaldatakse lõpptakisti 120 Ω CAN-H ja CAN-L vahele. See vähendab kaabliotsast peegelduvaid signaale, mis võivad põhjustada sidevigu.
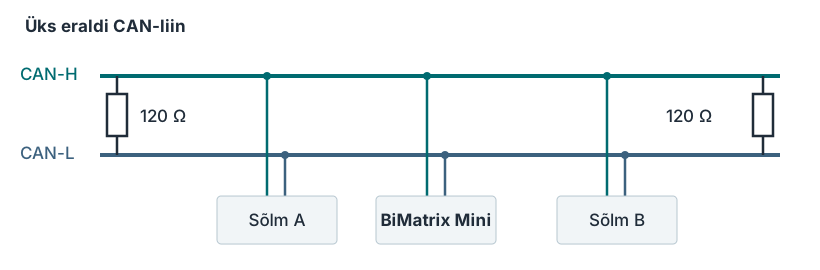
- Ühel liinil kasutatakse kahte 120 Ω lõpptakistit. Iga ühendatud ploki juures pole takistit vaja.
- Takisti võib olla lõppseadmesse või juhtmekimpu juba paigaldatud. Enne lisamist arvestatakse olemasolevat termineerimist.
- Kui BiMatrix Mini ühendatakse juba termineeritud sõidukisiini keskele, kolmandat takistit ei lisata.
- Kui CAN1 ja CAN2 on ühendatud eri liinidega, kontrollitakse termineerimist kummalgi liinil eraldi.
Liini otste termineerimine: Texas Instruments — CAN With Selectable Termination.
Multimeetriga kontrollimine. Kui kõigi seadmete toide on täielikult välja lülitatud, mõõdetakse koostatud liini CAN-H ja CAN-L vahelist takistust. Kahe tavalise pidevalt ühendatud 120 Ω takisti korral on oodatav väärtus umbes 60 Ω: takistid on ühendatud paralleelselt.
Umbes 120 Ω võib viidata ühe lõpptakisti puudumisele või selleni viiva ühenduse katkemisele; umbes 40 Ω kolmele 120 Ω takistile. 60 Ω näit üksi ei kinnita takistite õiget asukohta ega kogu side korrasolekut.
Mõõtmine pingeta liinil: Kvaser — How to test your CAN termination.
Eraldi CAN-liin: BiMatrix Mini, automaatkäigukast ja käiguvalits #
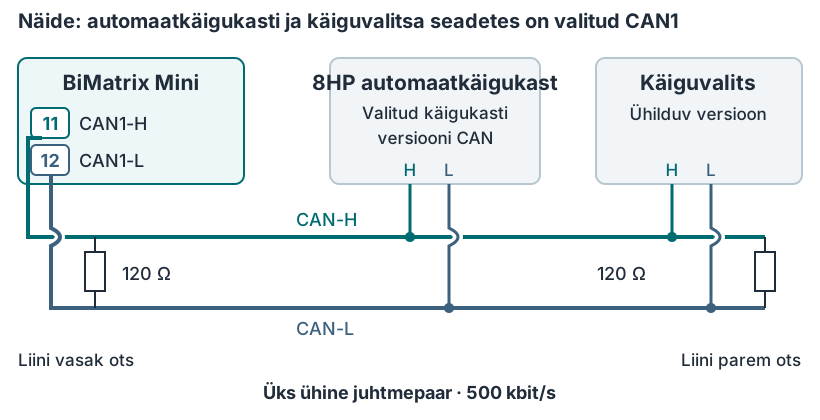
Kontroll: 8HP mooduli ja CAN Monitori seadetes valitakse tegelikult ühendatud liin. Sellel kontrollitakse sõnumite vastuvõttu ja saatmist; seadmete toide ja sisselülitamine korraldatakse toiteskeemi järgi.
CAN Monitor: siinide kontrollimine ja CAN-sõnumite analüüs #
CAN Monitori on soovitatav kasutada CAN-siinide ühendamisel ja diagnostikas. See kuvab CAN1 ja CAN2 sõnumeid: nende identifikaatoreid ID ja andmeid baitides. Baitide väärtused uuenevad sõnumite saabumisel, nii saab jälgida, millised andmed sõiduki töötamisel või nupu vajutamisel muutuvad.
ID on sõnumi identifikaator. Ühe ID all edastatakse baitide kogum, mis võib sisaldada mitut erinevat parameetrit. Üksiku parameetri lugemiseks valitakse vajalik osa nendest andmetest.
- CAN Monitoris valitakse tegelikult ühendatud siin — CAN 1, CAN 2 — või mõlema vaatamiseks All Interfaces. Sõiduki CAN-i soovitatud ühenduse korral valitakse CAN 2. Kontrollitakse, kas sellelt siinilt saabub sõnumeid.
Siin valitakse CAN 2 või All Interfaces. Kui loend on peidetud, peatatakse esmalt sõnumite vaatamine. Vajutus avab suure pildi. - Jälgitakse baitide muutumist ühe teadaoleva signaali muutmisel — näiteks nupu vajutamisel ja vabastamisel.
- Huvipakkuva sõnumi ID-le vajutades avaneb analüüsiaken. Selles valitakse algbiti asukoht (Position), väärtuse pikkus ja tüüp (Data type) ning baitide järjekord (Endianness). Valitud väärtuse lugemistulemus uueneb reaalajas.
Position — signaali algus; Data type — pikkus ja tüüp; Endianness — baitide järjekord. Õppetulemus: 2000 ja 50. Vajutus avab suure pildi. - Saadud väärtust võrreldakse signaali tegeliku olekuga. Kontrolli korratakse mitme oleku- või väärtusemuutuse korral.
| Parameeter | Mida määratakse |
|---|---|
| Bit position Väli Position | Algusbitipositsioon, millest loetakse sõnumi sees vajalik väärtus. Loendist valitakse Bit N — algbiti number. |
| Data length Data type koosseisus | Bittide arv, mida väärtus hõlmab. Selles aknas valitakse pikkus Data type sees, eraldi Data length välja pole. |
| Andmetüüp Väli Data type | Arvu lugemisviis: unsigned — märgita väärtus, nullist ülespoole; signed — märgiga väärtus, mis võib olla ka negatiivne. |
| Endianness | Baitide järjekord väärtuse lugemisel: Big Endian või Little Endian. Valik sõltub signaali vormingust sõnumis. |
Näide: nupu oleku leidmine. Nupu vajutamisel muutuvad ühes sõnumis andmed. See sõnum valitakse ID järgi, seejärel leitakse analüüsiaknas andmeala, mille väärtus vastab vajutamisele ja vabastamisele. Vastavust kontrollitakse korduvate vajutustega.
Leitud ID-d, vormingut ja skaalat kasutatakse CAN-sisendiseadistamisel. Üksikute bittide puhul arvestatakse Positioni numeratsiooni erinevust CAN Monitoris ja CAN Inputsis; lõpptulemust kontrollitakse Live'is. Saadud väärtus võib osaleda BiMatrix Mini loogikas või olla määratud signaaliallikaks 8HP moodulile. Käigukasti sõnumid koostab sisseehitatud 8HP moodul.
Sõnumite olemasolu CAN Monitoris võimaldab kontrollida siinilt andmete vastuvõttu. Konkreetse signaali otstarve täpsustatakse mooduli dokumentatsiooni ja väärtuste võrdlemise alusel; baidi muutumine iseenesest ei näita veel, millist parameetrit see edastab. Enda CAN Outputs sõnumite tegelikku saatmist kontrollitakse välise CAN-adapteri ja vastuvõtjaga.
1.3. Digitaalsisendid #
DIG1 / Ignition IN, kontakt 16, on süütesisend signaalipingega 5–12 V. Selle oleku järgi tuvastatakse süüte sisse- ja väljalülitamine. Sisend osaleb BiMatrix Mini sisselülitamises ja äratamises, seetõttu käsitletakse selle otstarvet DIG2 mõõtesisendist eraldi.
DIG2 kasutatakse digitaal- või sagedussignaali vastuvõtmiseks. Olenevalt seadistusest määratakse olek 0/1, impulsside sagedus või siseneva PWM-signaali täitetegur.
Näide: mootori pöörlemiskiirus. Näidikuploki kasutatav ühilduv sageduspõhine tahhosignaal ühendatakse DIG2-ga. Sisendis mõõdetakse sagedust, mis arvutatakse seadistatud seose järgi ümber mootori pöörlemiskiiruseks. Ümberarvutus sõltub impulsside arvust pöörde kohta.
Enne ühendamist kontrollitakse tahhosignaali elektrilist nivood. Impulsside olemasolu üksi ei tähenda sisendiga ühilduvust: vajaduse korral kasutatakse allika ja DIG2 vahel sobitusahelat. Üksikasjalik näide on toodud jaotises 7.
Tahhosignaal → DIG2, kontakt 17 #
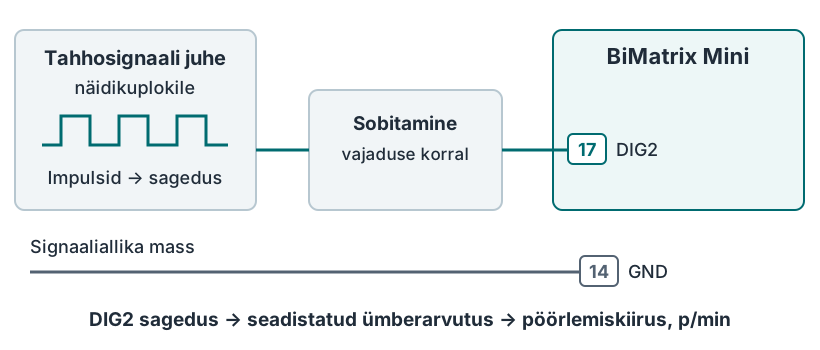
Kontroll: moodulis Live kuvatakse DIG2 väärtus: sagedus peab muutuma koos pöörlemiskiirusega. Pärast ümberarvutuse seadistamist võrreldakse näite mootori teadaoleva pöörlemiskiirusega.
1.4. Analoogsisendid #
Analoogsisendeid 1–4 kasutatakse signaalidele 0–5 V. Pinge muutub koos mõõdetava parameetriga. Seadetes määratakse, kuidas see pinge teisendatakse arusaadavaks väärtuseks.
- Pedaali asend. 0–5 V signaal ühendatakse analoogsisendiga. Äärmiste asendite ja anduri karakteristiku järgi seadistatakse teisendus protsentideks.
- MAP-rõhk. Rõhuanduri signaalijuhe ühendatakse teise analoogsisendiga. Pinge rõhuks teisendamine määratakse konkreetse anduri karakteristiku järgi.
Anduri signaal ja toide on eri ahelad. Toide antakse anduri toitekontaktile, signaal ühendatakse analoogsisendiga ning võrdlusmass anduri ja BiMatrix Mini skeemi järgi. Töövahemik 0–5 V ei luba signaalisisendile anda pardavõrgu 12 V pinget.
Analoogsisendite kaitse. Igal Analog In sisendil on järjestikune 1 kΩ takisti ja 5,1 V stabilitron massi suhtes. See ahel piirab voolu ja ülepinget, kuid töövahemik jääb 0–5 V.
Kui +12 V satub ekslikult sisselülitatud Minile, mille sisemine 5 V toide on stabiilne, on arvutuslik vool läbi sisendtakisti umbes 7 mA. Arvutus näitab voolu piiramise varu; seadme vastupidavust kõigis töörežiimides ei ole katsetega kinnitatud.
Kaitse +24 V eest ja ülepinge eest toitamata Mini korral ei ole kinnitatud. 12/24 V signaalide jaoks kasutatakse välist signaalimuundurit väljundiga 0–5 V. Ülepinge ajal võivad analoogsisendite näidud olla ebausaldusväärsed.
Komponentide dokumentatsioon: onsemi SZ1SMB5918BT3G; Texas Instruments ADS1115.
Analoogsisendite andmeid saab kasutada kaartides, määrata signaaliallikateks 8HP moodulile, edastada teistele seadmetele CAN-väljundite kaudu või kasutada AUX/PWM juhtimises.
MAP-i kolm ahelat: toide, signaal ja mass #
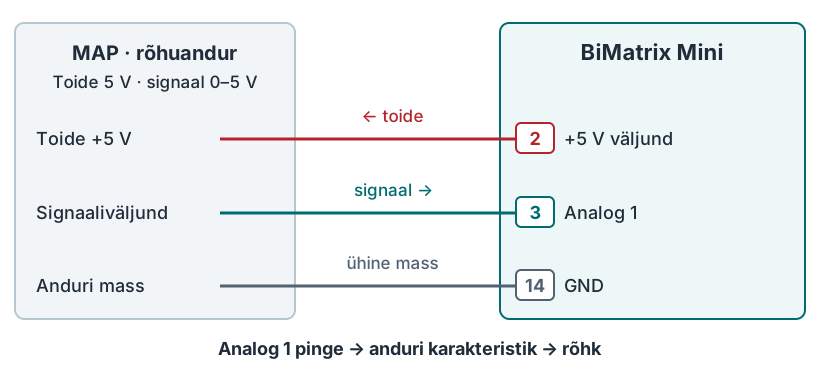
Kontroll: moodulis Live kuvatakse Analog 1. Pinget kontrollitakse enne rõhuks teisendamist, seejärel võrreldakse tulemust MAP-i karakteristikuga.
CAN-ita sõiduk: juhtmetest automaatkäigukasti sõnumiteni #
Seadistatud seoste põhjal arvutatakse mootori pöördemomendi hinnang.
Saadud parameetrid määratakse selle sisenditele. Sõnumid koostatakse automaatselt.
Nooled näitavad siin andmete töötlust programmis. Füüsilised juhtmed ühendatakse ülaltoodud skeemide järgi. Analoogkanalite numbrid on valitud selle näite jaoks; pedaaliahel kontrollitakse selle skeemi järgi. Kaardi pöördemoment on arvutuslik hinnang.
1.5. AUX/PWM-väljundid #
AUX1–AUX4 / PWM-väljundid ühendavad koormuse maaga — GND-massiga. Toite pluss ühendatakse kaitsme kaudu mähise ühe poolega, teine pool AUX/PWM-iga. Väljund juhib „miinust” ega anna +12 V toidet.
Väljund sees: sisemine lüliti ühendab AUX-i GND-ga, mähist läbib vool. Väljund väljas: lüliti on avatud, toitevool seda ei läbi. Väljalülitatud AUX-i pinge ei pea olema 0 V: mähise kaudu võib seal olla toite pluss.
AUX-väljundeid kasutatakse seadmete sisselülitamiseks ja juhtimiseks meetodiga PWM — impulsi laiuse modulatsioon. PWM-i korral lülitub väljund korduvalt sisse ja välja. Sagedus määrab selliste tsüklite arvu sekundis ja täitetegur sisselülitatud oleku ajalise osakaalu.
Näiteks täitetegur 25 % tähendab, et väljund on sisse lülitatud veerandi igast perioodist. 0 % korral on väljund väljas, 100 % korral pidevalt sees. Rõhu, jõu või kiiruse sõltuvus täitetegurist tuleneb ühendatud seadmest.
Näide: AUX lülitab 12 V lambi sisse relee kaudu #
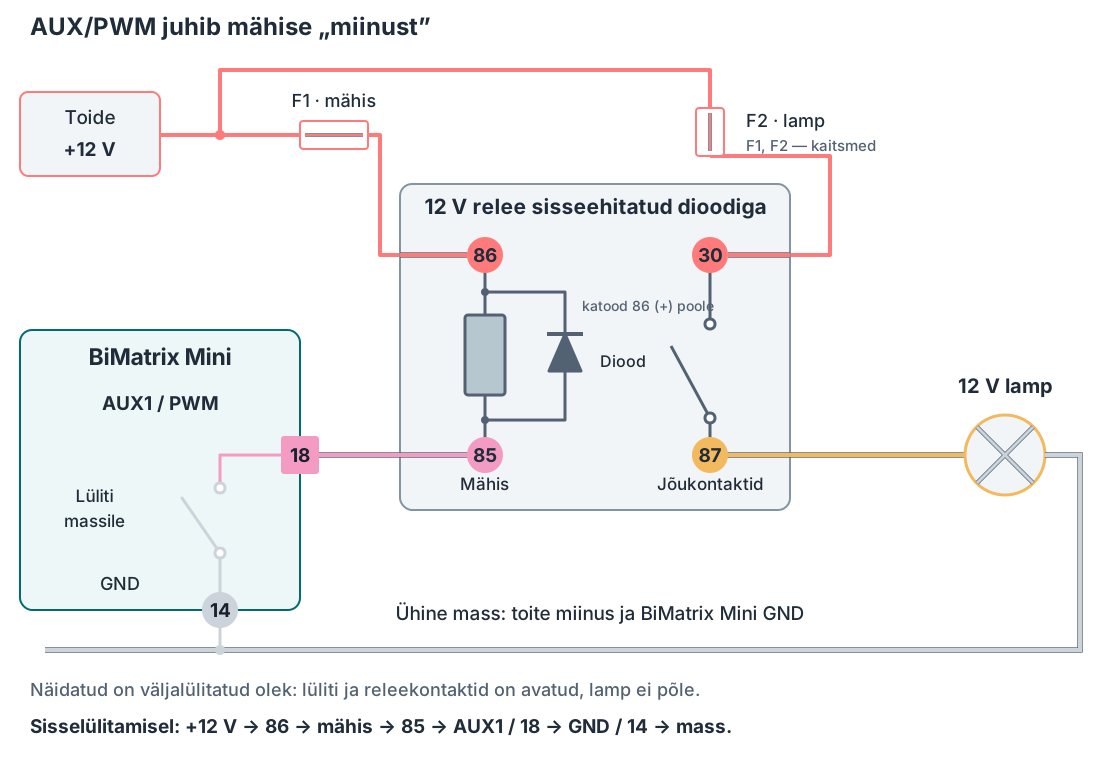
Mähise ühendamine: relee kontakt 86 → +12 V läbi F1; kontakt 85 → AUX1, kontakt 18; GND Mini, kontakt 14 → ühine mass. Sisselülitatud oleku tinglik voolutee on näidatud joonise allosas.
Lambi ühendamine: +12 V jõuab läbi F2 relee kontaktile 30; kontakt 87 ühendatakse lambiga ja lambi teine kontakt massiga. Relee rakendumisel kontaktid 30 ja 87 sulguvad ning lamp süttib. AUX-i läbib releemähise vool; lambivool läbib kontakte 30–87.
Näidatud releel on kaitsediood korpusesse sisse ehitatud: katood — dioodi sümbolil kriipsuga pool — on ühendatud 86-ga (+12 V), anood 85-ga (AUX). Sellise relee puhul tuleb tingimata järgida 85/86 polaarsust. Teistsuguse relee või solenoidi kaitse kontrollitakse selle dokumentatsioonist. F1 ja F2 nimiväärtused valitakse vastava ahela voolu ja juhtmete ristlõike järgi.
Kontaktide märgistus ja sisseehitatud dioodi skeem: HELLA — neljakontaktiline 12 V relee dioodiga. Relee jõukontaktide lubatud vool ei ole AUX-i lubatud vool.
Solenoid
Toite pluss → solenoid → AUX/PWM → mass.
PWM-i sagedus ja täitetegur valitakse solenoidi omaduste järgi. Selle vool ja kaitse peavad vastama väljundi parameetritele; vajaduse korral kasutatakse välist draiverit.
Ventilaator
AUX → kontrolleri ühilduv sisend → ventilaator.
Kontrolleri sisend peab toetama juhtimist massiga ühendamise kaudu. Kui vaja on teistsugust elektrisignaali, kasutatakse sobitusahelat. Ventilaatori jõutoide ühendatakse eraldi.
Relee
+12 V läbi F1 → mähis 86/85 → AUX/PWM → mass. Kontaktid 30/87 lülitavad lambi sisse.
Tavalise elektromehaanilise relee jaoks määratakse olekud 0 % — väljas ja 100 % — sees. Selles skeemis lamp ainult lülitub sisse ja välja; heledust PWM-iga ei reguleerita. Relee sagedast ümberlülitamist PWM-režiimis ei kasutata.
Kontroll. Moodulisse Live lisatakse käsuallika ja vajaliku PWM-väljundi vidinad. Lähteväärtuse muutmisel kontrollitakse arvutatud täitetegurit ning seejärel ühendatud seadme tegelikku tööd. PWM-väärtus Live'is näitab väljundkäsku; see ei kinnita voolu olemasolu koormuses.
Koormuse otseühendus on lubatud ainult siis, kui vool, pinge ja kaitseskeem vastavad väljundi parameetritele. Lubatud koormuse ületamisel kasutatakse välist draiverit või sobivat releed. Lubatud vool määratakse BiMatrix Mini dokumentatsiooni järgi.
Väljundkäsk võib sõltuda sisendparameetrist, tingimusest või kaardist. Näiteks ventilaatori sisselülitamine temperatuuri järgi. Seadistamist käsitletakse jaotises 9.
1.6. Toide, mass ja süüde #
BiMatrix Mini põhitoiteks on soovitatav kasutada sõiduki KL30G-d. Selles ahelas säilib +12 V pärast süüte väljalülitamist ja katkeb sõiduki uinumisel. KL30G-toite korral pole viitereleed vaja.
KL30G ühendatakse läbi 2 A kaitsme kontaktiga 7 — põhitoide +12 V. Kontakt 14 — GND ühendatakse sõiduki ühise massiga. KL30G ühenduspunkt määratakse konkreetse sõiduki elektriskeemi järgi; juhtmete ristlõige ja kaitsmepesa valitakse kaitstava ahela jaoks, arvestades paigaldustingimusi.
5–12 V süütesignaal ühendatakse eraldi ja viivituseta kontaktiga 16 — Ignition IN / DIG1. Süüte väljalülitamisel tuvastab Mini signaali muutuse kohe, kuigi toide kontaktil 7 säilib veel. KL30G on põhitoiteks; IGN-sisendile saabub süüte sisselülitamise signaal.
Ignition OUT (IGN OUT), kontakt 8, on 12 V väljund ainult loogiliseks juhtimiseks. See ühendatakse seadme ühilduva Wake-/sisselülitamissisendiga või välise jõulüliti loogikasisendiga.
Jõutarbijaid IGN OUT-iga ei ühendata. Lambid, solenoidid, ventilaatorid, releemähised ja plokkide jõutoide ühendatakse eraldi ahelatega sobivate juhtväljundite või draiverite kaudu. IGN OUT edastab ainult juhtsignaali.
BiMatrix Mini toitekaitse on 2 A autokaitse nimipingega 32 V DC. See nimiväärtus on soovitatav Mini eraldi ahelale alltoodud arvutustingimustel. Kaitse paigaldatakse plussjuhtmele võimalikult lähedale KL30G või püsiva +12 V ühenduspunktile. Edasi ühendatakse juhe kontaktiga 7.
Seda kaitset läbib ka +5 V väljundi andurite ja IGN OUT-iga ühendatud loogikasisendite vool. Automaatkäigukasti, käiguvalitsa, lampide ja solenoidide jõutoide ühendatakse eraldi kaitstud ahelatega. Andurikoormuse või loogikasisendite koosseisu muutmisel vaadatakse arvutus üle; nimiväärtus 2 A ei tähista nende väljundite lubatud voolu.
Kuidas 2 A nimiväärtus arvutati
Arvutuslik hinnang põhiühendusele. Mini mõõdetud maksimaalset voolu pole veel saadud. Kaitsme valimiseks võeti järgmine koormuse eelarve:
| Arvutustingimus | Eeldatud väärtus |
|---|---|
| Mini elektroonika, Wi-Fi, microSD ja CAN, teisendatuna sisemise 5 V siini koormuseks | 1,0 A arvutusliku varuga |
| Täiendavad andurid +5 V väljundil, kontakt 2 | Kokku 0,1 A |
| IGN OUT 12 V-ga ühendatud loogikasisendite koguvool, kontakt 8 | Kokku 0,1 A |
| Allika pinge / sisenddioodi ja juhtmestiku pingelangu varu | 9 V / 1 V |
| Arvutuses eeldatud muundamise kasutegur | 70 % |
| Sisendahelate lisavool | 0,025 A |
3,3 V koormus on arvestatud 5 V poole voolu järgi, sest nende siinide vahel kasutatakse lineaarstabilisaatorit. Andurite ja IGN OUT-i loogikasisendite koguvoolu väärtused 0,1 A on selle arvutusnäite tingimused; need ei määra väljundite lubatud voole ega luba IGN OUT-iga jõukoormust ühendada. Pinge 9 V ja kasutegur 70 % on samuti arvutuslikud eeldused.
I toide ≈ 5 × (1,0 + 0,1) / [(9 − 1) × 0,70] + 0,025 + 0,1 ≈ 1,11 A.
Valitakse autokaitse 2 A / 32 V DC. Näiteks 2 A nimiväärtusega Littelfuse MINI 297 jaoks märgib tootja lubatud pidevkoormuseks umbes 1,3 A temperatuuril +100 °C tüüpilise temperatuuripõhise koormuse vähendamise tabeli järgi. See ületab arvutatud 1,11 A. Teist tüüpi kaitsme puhul kontrollitakse selle enda karakteristikut.
Pärast koostamist kontrollitakse tegelikku toitevoolu Wi-Fi, microSD-le kirjutamise ja ühendatud tarbijatega ning ploki sisselülitamist kaitset läbi põletamata. Püsikoormuse arvutus ei kinnita käivitusvoolu. Suurema koormuse või teiste tingimuste korral arvutatakse kogu toiteharu uuesti, sealhulgas juhtmestik ja väljundid.
Arvutuse alus on Mini elektriskeem ja eeldatud koormusvaru. Viiteandmed: Espressif — ESP32 toide, TI — LM2596, TI — LM1117, Littelfuse — MINI 297, karakteristikud ja temperatuuritabel.
Soovitatav ühendus: toide KL30G-st #
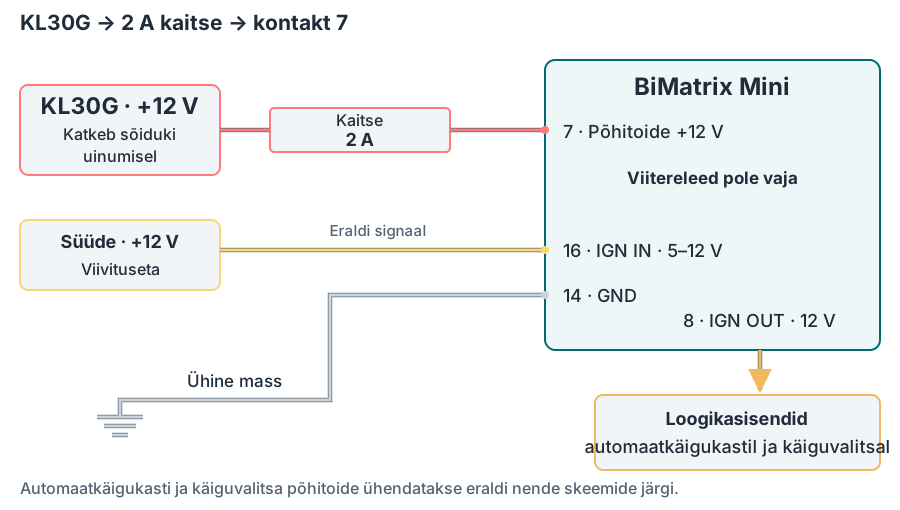
KL30G-toite tööjärjestus #
- Süüde lülitatakse sisse. Kui KL30G-toide ja sisendi 16 signaal on olemas, lülitub BiMatrix Mini sisse. Väljundilt 8 — IGN OUT saabub 12 V signaal automaatkäigukasti ja käiguvalitsa sisselülitamise loogikasisenditele.
- Süüde lülitatakse välja. Sisendi 16 signaal kaob kohe. KL30G-toide säilib ja Mini täidab ühendatud seadmete ettenähtud väljalülitusjärjestuse.
- Sõiduk läheb unerežiimi. Sõiduki toitesüsteem katkestab KL30G ahela ja Mini põhitoide kaob.
KL30G väljalülitusaeg sõltub sõidukist; see pole fikseeritud 60-sekundiline viivitus. Ühenduse kontrollimisel mõõdetakse kontakti 7 pinget pärast süüte väljalülitamist ja sõiduki uinumist ning kontakti 16 pinget kohe pärast süüte väljalülitamist.
Terminal 30g viivitusega väljalülitamise üldpõhimõte: BMW — E93 Complete Vehicle, jaotis Electric Load Shut-down Terminal 30g Relay. Konkreetne ahel ja selle väljalülitustingimused kontrollitakse sõiduki dokumentatsioonist.
Kui sobivat KL30G ahelat pole: püsiv +12 V relee kaudu #
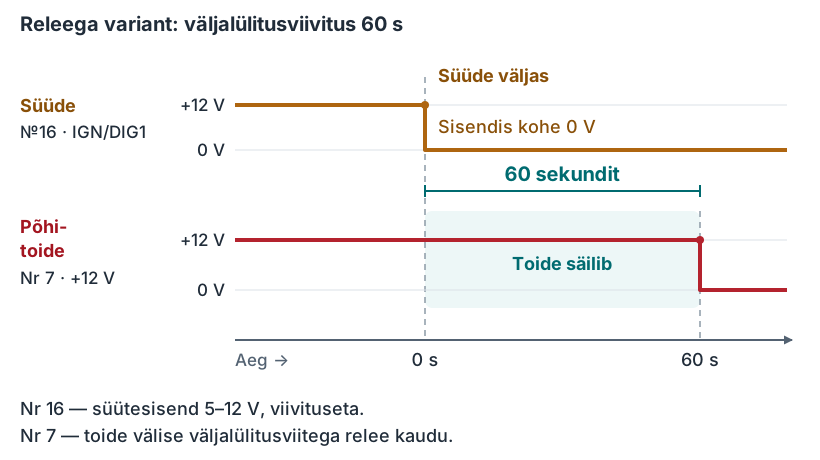
Püsiva +12 V toite korral kasutatakse välist väljalülitusviitega releed — delay relay — 60 sekundiks. Aku põhipluss ühendatakse läbi 2 A kaitsme ja relee jõukontakti Mini kontaktiga 7. Toide lülitub sisse koos süütega ja säilib veel 60 sekundit pärast selle väljalülitamist.
Süütesignaal ühendatakse viivituseta Mini kontaktiga 16 (Ignition IN, 5–12 V) ja viiterelee ühilduva juhtsisendiga. Seetõttu tuvastab Mini süüte väljalülitumise kohe, kuid relee katkestab põhitoite hiljem.
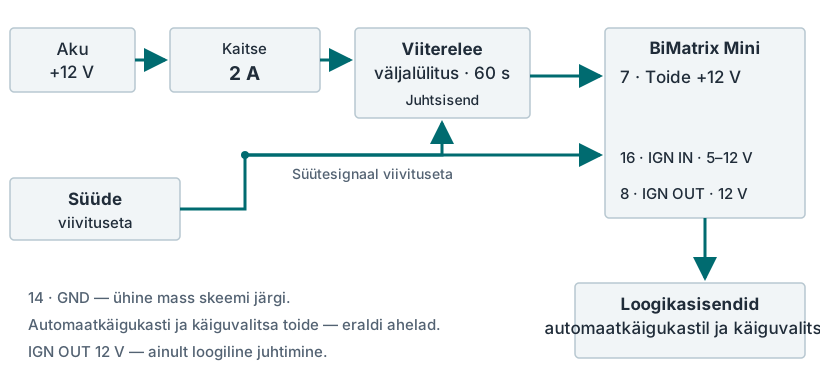
Releega variant: toide säilib 60 sekundit #
Automaatkäigukasti ja käiguvalitsa toide ühendatakse eraldi kaitstud ahelatega nende skeemide järgi. IGN OUT 12 V kasutatakse ainult sisselülitamise loogiliseks juhtimiseks. Jõutarbijaid otse selle väljundiga ei ühendata.
+5 V väljund kasutatakse ühilduvate andurite toitmiseks. Andurite koguvool peab vastama selle väljundi lubatud koormusele. Iga anduri toide, signaaliahel ja mass kontrollitakse selle dokumentatsiooni järgi.
1.7. Laual kontrollimine USB-toitega #
BiMatrix Mini enda laual kontrollimiseks saab toidet anda USB kaudu. Ignition IN / DIG1 sisend võtab vastu 5–12 V signaali. Lauakontrolliks antakse sellele Mini enda väljundilt +5 V, et plokk tuvastaks sisselülitatud süüte.
USB-kontroll: üks sild kontaktide 2 ja 16 vahel #
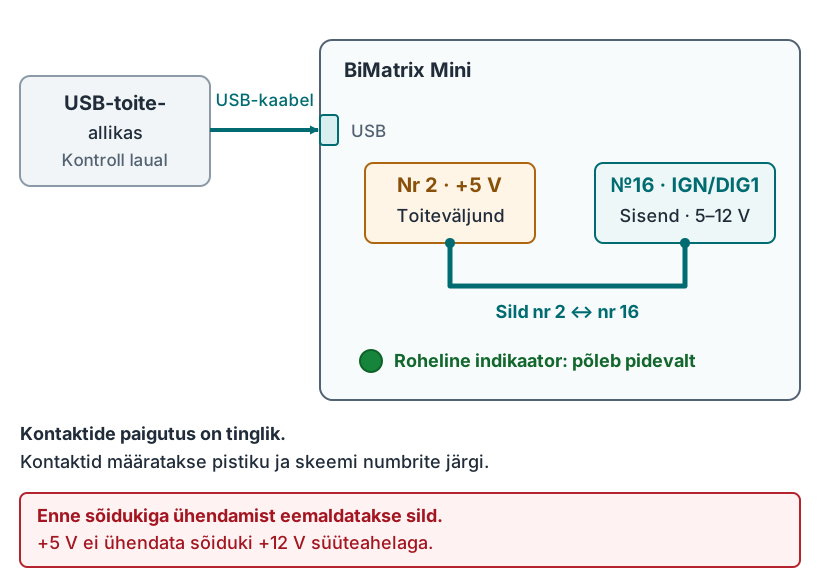
- Kontroll tehakse väljaspool sõidukit, ilma ühendatud välise süüteahelata.
- Aluseks on pistiku ja skeemi numbrid , mille järgi määratakse +5 V väljund ja süütesisend, seejärel paigaldatakse nende vahele sild. Kasutatakse just süütesisendit; IGN OUT väljundil on teine otstarve.
- BiMatrix Mini ühendatakse USB-kaabliga USB-toiteallikasse.
- Roheline indikaator peab süttima ja pidevalt põlema.
Kui roheline indikaator süttib ja seejärel kustub, ei tuvastata süütesignaali. Kontrollitakse +5 V ja süütesisendi vahelist silda, valitud kontaktide õigsust ja +5 V olemasolu.
Silda kasutatakse ainult autonoomseks lauakontrolliks. Enne sõidukiga ühendamist eemaldatakse see: +5 V väljundit ei tohi ühendada sõiduki +12 V süüteahelaga. Sõidukisse paigaldamisel kasutatakse KL30G toiteskeemi või selle puudumisel väljalülitusviitega releega skeemi.
USB annab selle kontrolli jaoks BiMatrix Mini toite. Kui automaatkäigukast ja käiguvalits osalevad stendikatsetes, ühendatakse nende toide eraldi nende skeemide järgi.
1.8. Levinud ühendamisvead #
- CAN-siini vale ühendus, puuduvad või liigsed takistid. Kontrollitakse, et CAN-H on ühendatud CAN-H-ga, CAN-L CAN-L-ga ja mõlemad juhtmed kuuluvad samale siinile. Seejärel kontrollitakse kaht 120 Ω lõpptakistit, sealhulgas plokkidesse või juhtmekimpu juba paigaldatuid. Iga seadme juures pole lisatakistit vaja. Kontrollijärjestust kirjeldatakse CAN-i termineerimise punktis.
- BiMatrix Mini kontaktid on valesti määratud. Iga kasutatava kontakti number pistikul võrreldakse skeemi numbriga. Kontroll ainult juhtme värvi või kontakti asukoha järgi fotol ei ole piisav. Kontaktide määramise reegel on punktis 1.1 punaselt esile toodud.
Sõiduki CAN-i soovitatav ühendus on CAN2. Enne diagnostikat moodulis CAN Monitor kontrollitakse selle siini valikut. Automaatkäigukasti, käiguvalitsa ja teiste seadmete jaoks valitakse liides, millega need tegelikult ühendatud on.
1.9. Live: vidinad, graafikud ja andmete eksport #
Live on eraldi moodul BiMatrix Mini andmete reaalajas vaatamiseks. Seal on saadaval analoog-, digitaal- ja CAN-sisendite väärtused, PWM-väljundite parameetrid, käigukasti andmed ja muud BiMatrix Mini saadaolevad parameetrid. Liideses kasutatakse ka nime Live data.
| Tööriist | Mida kuvatakse | Millal kasutatakse |
|---|---|---|
| CAN Monitor | CAN1/CAN2 sõnumite ID-d ja baidid; sõnumi valitud osa lugemistulemus. | Siini andmevahetuse kontrollimine ja parameetrite leidmine CAN-sõnumitest. |
| Live | BiMatrix Mini saadaolevad parameetriväärtused vidinates: graafikud ja arvnäidud. | Sisendite kontrollimine, käigukasti andmete jälgimine ja signaalide ajaliste muutuste analüüs. |
Vidinate lisamine #
Live'i lisatakse vidin, valitakse vajalik andmeallikas ja kuvamisviis:
- Graph — graafik. Kuvatakse väärtuse muutumine ajas. Nii on mugav jälgida lühiajalisi muutusi ja võrrelda signaale.
- Number value — arvväärtus. Kuvatakse valitud parameetri praegune väärtus.
Näiteks analoogsisendi kontrollimiseks lisatakse selle väärtus ja muudetakse anduri signaali. Vidina näidu järgi kontrollitakse, kas valitud on õige sisend ja väärtus muutub oodatult. Samuti kontrollitakse digitaalsisendeid, seadistatud CAN-sisendite väärtusi ja muid saabuvaid andmeid.
Vaatamise peatamine ja graafikuosa suurendamine #
- Graafikutele lisatakse võrreldavad parameetrid: näiteks käik, mootori pöörlemiskiirus ja saadaolevad pöördemomendiväärtused.
- Pärast huvipakkuvat sündmust peatatakse graafiku vaatamine. Ajaaken fikseeritakse, võimaldades sündmust uurida ilma graafiku pideva nihkumiseta.
- Vajalik ajavahemik märgitakse graafikul lohistades vasakult paremale hiire või puutega.
- Valitud osa suurendamise nupuga laiendatakse see ajavahemik graafiku laiusele. Nupud „+” ja „−” võimaldavad ajaskaalat muuta.
- Pärast analüüsi jätkatakse saabuvate andmete vaatamist.
Peatamine puudutab graafiku vaatamist. Andmete vastuvõtt ja kogumine jätkuvad. Suurendamine võimaldab juba saadud punkte üksikasjalikumalt uurida; andmete vastuvõtusagedus sellest ei suurene.
Näide: käiguvahetuse analüüs. Samal ajavahemikul võrreldakse käigu muutust, pöörlemiskiiruse muutust ning pöördemomendi vähendamist ja järgnevat taastamist. Nii saab saadaolevate signaalide põhjal üksikasjalikumalt uurida käiguvahetuspunkti ja pöördemomendi vähendamist.
Eksport CSV-sse #
Pärast vaatamise peatamist saab kogutud Live-andmed eksportida vormingusse CSV. Seda faili saab kasutada edasiseks analüüsiks või salvestuse edastamiseks spetsialistile.
CSV-sse salvestatakse kogu saadaolev kogutud Live-ajalugu ja kõik selles sisalduvad parameetrid. Graafiku valitud osa ja vidinate komplekt ei piira ekspordi sisu. Fail sisaldab aega ja parameetriväärtusi.
↑ Sisukorda2. Ühendamise ettevalmistamine #
2.1. Rakendusega ühendamine #
Rakendus BiMatrix on saadaval ainult inglise keeles (English). Moodulite, nuppude ja väljade nimed esitatakse juhendis nii, nagu need rakenduses kuvatakse.
BiMatrix Mini toide ja süüde lülitatakse sisse. Seadistamiseks kasutatakse BiMatrixi rakendust. Saadaolev sideviis sõltub paigaldatud püsivaravariandist: Bluetooth (BLE) või WiFi.
Parool on teie BiMatrix Mini seerianumber. Seda kasutatakse Wi-Fi paroolina ja sisestatakse rakenduse liideses autoriseerimise küsimisel.
Wi-Fi kaudu ühendamine #
- Telefoni või arvuti Wi-Fi seadetes valitakse BiMatrix Mini võrk. Sisestatakse seadme seerianumber.
- Selle võrguga ühendus säilitatakse ka siis, kui süsteem teatab interneti puudumisest: kohalikuks seadistamiseks pole internetti vaja.
- Rakenduses valitakse sideviis WiFi. Parooli küsimisel sisestatakse seerianumber uuesti.
- Kontrollitakse olekut Connected ja ühendatud seadme parameetrite laadimist.
BLE kaudu ühendamine #
- Bluetooth lülitatakse sisse; kui süsteem küsib luba, lubatakse rakendusel seadmeid otsida ja nendega ühenduda.
- Rakenduses valitakse Bluetooth, seejärel leitud BiMatrix Mini.
- Autoriseerimise küsimisel sisestatakse seerianumber. Kontrollitakse olekut Connected.
BLE puhul eelnevat sidumist (Pairing) ei tehta. Süsteemi Bluetooth-seadetes pole paari vaja luua.
USB-d kasutatakse lauakontrollis Mini toitmiseks. Rakenduse praeguses liideses on töötavad sideviisid WiFi ja Bluetooth; ühendatud USB-kaabel ei loo iseenesest rakendusega ühendust.
2.2. Signaalide ja toite ettevalmistamine #
Enne juhtmekimbu koostamist määratakse käigukastiversioon, käiguvalitsa tegelik pistik ja iga parameetri allikas. Nimedele nagu „pöörlemiskiirus” või „pöördemoment” peavad lisanduma ühikud ja signaali kirjeldus.
| Ahel või signaal | Mida tuleb määrata |
|---|---|
| Mini toide | KL30G punkt, mis lülitub sõiduki uinumisel välja; eraldi 2 A kaitse vastavalt arvutustingimustele. Sobiva KL30G puudumisel toide 60 s viiterelee kaudu. |
| Süüde ja mass | IGN IN 5–12 V kontaktil 16, GND kontaktil 14. IGN OUT 12 V kontaktil 8 — ainult loogiline juhtimine. |
| Sõiduki CAN | Füüsiline H/L ühenduspunkt, kiirus 500 kbit/s, olemasolevad lõpptakistid ja seadmed valitud siinil. |
| Pöörlemiskiirus ja pöördemoment | Allikas, ühikud rpm ja N·m, uuendusperiood. |
| Pedaal, pidur, temperatuurid | Iga parameetri allikas, vahemik ja ümberarvutus 8HP moodulis näidatud ühikuteks. |
| AUX ja andurid | Tarbija kontaktijaotus, koormuse eraldi toide ja kaitse, signaali ühilduvus ja lubatud vool. |
Juba töötava juhtploki anduriga ühendamisel kontrollitakse selle toite- ja võrdlusmassiskeemi. Mini +5 V väljundit ja juhtploki +5 V väljundit omavahel ei ühendata. Kõigi pistikute kontaktid määratakse pealekantud numbrite järgi.
2.3. Rakenduse parameetrite kasutamine #
Jaotis Inputs sisaldab Analog inputs, CAN Inputs ja Digital Inputs. Jaotises Outputs asuvad AUX Outputs ja CAN Outputs. Maps teeb teisendused, Live näitab väärtusi ning 8HP Gearbox seadistab käigukastiga andmevahetuse. Menüüs BiMatrix on saadaval üldseaded, CAN Monitor ja SD Card.
- Pärast ühendamist oodatakse mooduli parameetrite laadimist.
- Sisendile, kaardile või väljundile antakse arusaadav nimi, näiteks RPM CAN2, Pedal Analog1 või Fan duty.
- Vormis muudetakse vajalikke välju. Kui ilmub nupp Apply changes, vajutatakse seda muudatuste seadmesse saatmiseks.
- Pärast edastuse lõppu kontrollitakse välju ja väärtusi uuesti. Allika muutmist kontrollitakse ka moodulis, mis seda allikat kasutab.
Sisendi loomine ei määra seda veel käigukastile. 8HP mooduli parameetris valitakse see sisend eraldi kui väärtuse allikas. Teise allika valimine muudab andmete teed, mitte juhtme füüsilist ühendust.
Ühiku tähis on silt. „V” muutmine „%”-ks või „bar”-iks ei tee ise ümberarvutust: tegurid või kalibreerimistabel seadistatakse eraldi.
Füüsiline süütesisend 16 ühendatakse vastavalt toiteskeemi järgi. Üldseadete välja Ignition switch ei kasutata paigaldamisel selle juhtme asendusena.
2.4. Controls: käsitsi määratud väärtused ja lülitid #
Controls määrab väärtuse rakenduse liidesest. Loodud elemendi saab valida allikaks kaardis, väljundis või teises moodulis — näiteks režiimi käsitsi valimiseks.
Kuvatõmmistel on rakenduse tegelik liides näidisnimede ja -väärtustega. Seade pole ühendatud; ekraani näitamiseks on olek CONNECTED jäljendatud.
| Type | Kuidas töötab | Mida seadistatakse |
|---|---|---|
| Button | Iga vajutus lülitab kahe oleku vahel; valitud olek säilib pärast nupu vabastamist. | Kaks varianti jaotises Options: iga oleku nimi, väärtus ja värv. |
| Switch | Valib ühe lubatud variantidest. | Kuni 10 varianti jaotises Options: lubamise märkeruut, nimi, väärtus ja värv. |
| Numeric | Võimaldab sisestada arvu või muuta seda ühe võrra nuppudega − ja +. | Elemendi üldparameetrid; Options-loend puudub. |
Elemendi lisamine #
- Avage Controls ja vajutage + elementide all.
- Aknas Control settings määrake Name ja valige Type: Button, Switch või Numeric.
- Seadistage Round (väärtuse täpsus), Row (paigutusrida) ja Sort ID (elemendi järjekord).
- Variandi Button puhul lubage kaks varianti jaotises Options ja täitke Name, Value, Color. Tüübi Switch puhul lubage vajalikud variandid järjest märkeruutudega ja täitke samad väljad. Tüübi Numeric puhul seda plokki ei kasutata.
- Vajutage Apply. Numericu arv määratakse Controls-lehel. Elemendi kasutamiseks loogikas valige see vajaliku mooduli allikaväljal ja kontrollige tulemust Live'is.
Muutmine: vajutage vasakul rea numbrit, seejärel vajaliku elemendi hammasratast. Pärast parameetrite muutmist vajutage Apply. Nupp Delete control kustutab elemendi pärast kinnitamist.
Käsiväärtuse muutmine võib määratud väljundit kohe mõjutada. Enne kontrolli veenduge, et valitud on õige allikas. Controls ei kinnita piduri, pedaali või mootori pöörlemiskiiruse füüsilise signaali olemasolu.
2.5. Konfiguratsiooni salvestamine ja ülekandmine #
Parameetrid rakendatakse vastavates moodulites. Eraldi varukoopia jaoks kasutatakse üldseadetes BiMatrix funktsiooni Export settings.
- Avatakse Export settings ja oodatakse moodulite seadmest lugemist.
- Märgitakse vajalikud moodulid tervikuna või üksikud elemendid. Seotud sisendite ja kaartidega töökonfiguratsiooni puhul on eelistatav salvestada kõik kasutatavad moodulid.
- Vajutatakse Export settings ja salvestatakse fail .bms. Kontrollitakse eduka salvestamise teadet ja faili olemasolu.
- Koos failiga märgitakse üles sõiduk, käigukast, käiguvalits, kuupäev ja seadistuse lühikirjeldus.
Taastamiseks valitakse Import settings ja vajalik .bms. Terve mooduli valimine asendab selle praegused seaded; üksikute nimega elementide valimine lisab need vabadele kohtadele. 8HP moodul kantakse üle tervikuna. Enne asendamist luuakse praeguse konfiguratsiooni koopia.
Pärast importi kontrollitakse kõiki allikaviiteid, eriti üksikute sisendite või kaartide lisamisel: elementide nimed ja numbrid võivad lähtekonfiguratsioonist erineda. Kui import peatus pärast ühe mooduli kirjutamist, võisid juba kirjutatud muudatused säilida — kontrollitakse rakenduse teadet ja moodulite tegelikku olekut.
.bms salvestab BiMatrixi seaded. Käigukasti enda kalibreeringud, kodeeringud ja püsivara kuuluvad eraldi toimingute alla 8HP Tuner.
2.6. Rakenduse versioonid ja BiMatrix Mini uuendamine #
BiMatrix Mini püsivara ja Windowsi/Androidi rakendus on kaks eri programmi. Püsivara töötab seadmes ja juhib selle funktsioone. Rakendus paigaldatakse arvutisse või telefoni ning seda kasutatakse seadistamiseks, andmete vaatamiseks ja failide edastamiseks.
Õigeks tööks peavad SW ja FW versioonid kattuma, sealhulgas järgunumber. Need kuvatakse pärast Miniga ühendamist rakenduse ülaribal. Rakenduse uue versiooni paigaldamine ei uuenda seadet ennast.
Uuendamine toimub käsitsi või sisseehitatud abilisega. Enne alustamist salvestatakse .bms-seadistusfail, kontrollitakse SD-kaarti ja tagatakse Mini stabiilne toide. Faili edastamise ajal säilitatakse ka ühendus rakendusega.
Kõigepealt valitakse püsivara: BLE või WiFi
Rakendus toetab mõlemat ühendusviisi: BLE ja WiFi. BiMatrix Mini ühendusviisi määrab paigaldatud püsivara. Enne käsitsi uuendamist valitakse ja laaditakse aegsasti alla vajaliku variandi fail: BLE või WiFi.
Pärast WiFi püsivara paigaldamist luuakse ühendus WiFi kaudu; pärast BLE püsivara paigaldamist BLE kaudu. Variandi vahetamisel lakkab senine ühendus töötamast. BLE jaoks ei tehta sidumist telefoni ega arvuti Bluetoothi seadetes.
Mini käsitsi uuendamine kaardilugejaga
- BiMatrix Mini ühendatakse täielikult toiteallikatest lahti, sealhulgas eemaldatakse USB-ühendus. SD-kaart võetakse välja ja ühendatakse kaardilugeja kaudu arvutiga.
- Valitud püsivarafail kopeeritakse SD-kaardi juurkausta, ilma alamkaustata, ja nimetatakse täpselt ümber kujule
firmware_ota.bin. Kontrollitakse, et laiendit .bin poleks lisatud kaks korda. - Kaart eemaldatakse arvutist ohutult ja sisestatakse Minisse. Seadme toide lülitatakse uuesti sisse.
- Käivitumisel tuvastab Mini faili ning alustab selle kontrollimist ja paigaldamist. Roheline märgutuli vilgub kolm korda, seejärel süttib punane.
- Punase märgutule põlemise ajal ei katkestata toidet ega eemaldata SD-kaarti. Tavaliselt süttib umbes 30 sekundi pärast roheline märgutuli ja Mini käivitab uue püsivara automaatselt.
- Ühendus luuakse uuesti. SW / FW ribal kontrollitakse paigaldatud versiooni ja selle vastavust rakendusele.
Püsivara üleslaadimine rakenduse kaudu: SD Card
Faili saab SD-kaardile edastada olemasoleva Mini ühenduse kaudu. Kaardilugejat selleks ei vajata.
- Menüü avatakse BiMatrixi logole vajutades. Valitakse jaotis SD Card.
- Vajutatakse Upload file ja valitakse eelnevalt alla laaditud püsivarafail. Säilitatakse faili algne nimi, näiteks
firmware_ota_ble_4.4.3.bin; faili ei ole vaja ümber nimetada nimega firmware_ota.bin. - Oodatakse üleslaadimise lõppu. Faili juures vajutatakse rohelist nuppu Reflash BiMatrix, seejärel kinnitatakse toiming nupuga Yes.
- Mini valmistab valitud faili ette ja taaskäivitub selle paigaldamiseks. Toide peab jääma stabiilseks kuni kirjutamise lõpu ja uue käivitumiseni.
- Pärast käivitumist luuakse ühendus uuesti ja kontrollitakse FW versiooni.
Kaardil võib hoida mitut püsivarafaili ja valida vajaliku nupuga Reflash BiMatrix. Pärast Mini versiooni vahetamist paigaldatakse ka rakenduse vastav versioon.
Nupp Reflash BiMatrix kuvatakse failide juures, mille nimi algab tekstiga firmware_ota ja lõpeb laiendiga .bin, välja arvatud täpne nimi firmware_ota.bin: see on mõeldud automaatseks paigaldamiseks käivitumisel. Kui nuppu pole, kontrollitakse failinime ja üleslaadimise lõppemist.
Rakenduse käsitsi paigaldamine Windowsi või Androidi
| Süsteem | Fail | Paigaldamise käik |
|---|---|---|
| Windows | .exe | Laaditakse alla BiMatrixi vajaliku versiooni paigaldaja, käivitatakse see ja järgitakse selle juhiseid. |
| Android | .apk | Laaditakse alla BiMatrixi vajaliku versiooni paigaldaja, avatakse fail ja kinnitatakse paigaldamine. Kui Android küsib luba sellest allikast paigaldamiseks, antakse luba valitud paigaldajale. |
Pärast paigaldamist käivitatakse rakendus ja ühendatakse see Miniga. Kontrollitakse SW ja FW kattumist. Failid .exe ja .apk paigaldatakse arvutisse või telefoni; Mini SD-kaardile edastatakse .bin-püsivarafail.
Automaatne uuendamine: Check available versions
Sisseehitatud abiline hangib väljalasete loendi, laadib alla sobiva rakenduse ja aitab paigaldada vastava Mini püsivara. Kataloogi ja paigaldaja hankimiseks on vaja internetti; Windowsi või Androidi süsteemipaigaldaja toimingud kinnitab kasutaja.
| Kanal | Tähendus |
|---|---|
| Release | Väljalase, mille enamiku funktsioonide korrektne töö on kinnitatud. Soovitatav tavakasutuseks. |
| Beta | Kõige uuemate muudatustega väljalase. Valitakse siis, kui ollakse valmis uut proovima ja võimalike töövigadega leppima. |
- Üldseaded avatakse BiMatrixi logole vajutades. Väljal BiMatrix Update valitakse Release only tavaliste väljalasete jaoks või Beta testing testväljalasetele juurdepääsuks. Seadistus salvestatakse nupuga Apply changes.
- Pärast Miniga ühendamist vajutatakse ülaribale SW / FW. Aknas Update BiMatrix vajutatakse Check available versions.
- Valitakse saadaolev väljalase, loetakse muudatuste kirjeldust ja vajutatakse Update. Versiooni kõrval on näidatud variant Bluetooth (BLE) või WiFi. Abiline valib selle Mini praeguse püsivara järgi; seda loendit ei kasutata ühendusviisi vahetamiseks.
- Kui on vaja rakenduse teist versiooni, paigaldatakse see. Seejärel käivitatakse rakendus uuesti ja ühendatakse Miniga.
- Kui SW ja FW ei kattu, kuvatakse Difference in versions detected!. Nupuga Update BiMatrix firmware alustatakse rakendusest vastava püsivara edastamist ja paigaldamist.
- Oodatakse uuendamise lõppu ja Mini taaskäivitumist. Pärast uuesti ühendamist kontrollitakse SW ja FW versioonide kattumist.
Kui valitud püsivara on juba paigaldatud rakenduses olemas, edastab abiline selle kohe Minisse, ilma rakendust uuesti paigaldamata. Rakenduses sisalduva püsivara edastamiseks pole internetti vaja.
Continue without update lükkab uuendamise edasi, kuid ei kõrvalda versioonide erinevust. Allalaadimise või paigaldamise veateade ei tähenda edukat uuendamist: esmalt kõrvaldatakse märgitud põhjus ja seejärel kontrollitakse uuesti.
↑ Sisukorda3. CAN-ühendus ja 8HP mooduli seadistamine #
Kõigepealt valitakse käigukast ja käiguvalitsa tegelik pistik. Allolev skeem muutub koos valikuga: kuvab vajalikud CAN-liinid, kontaktinumbrid ja toiteahelad. F-series aluseks on BiMatrixi skeem 8HP45/70 jaoks.
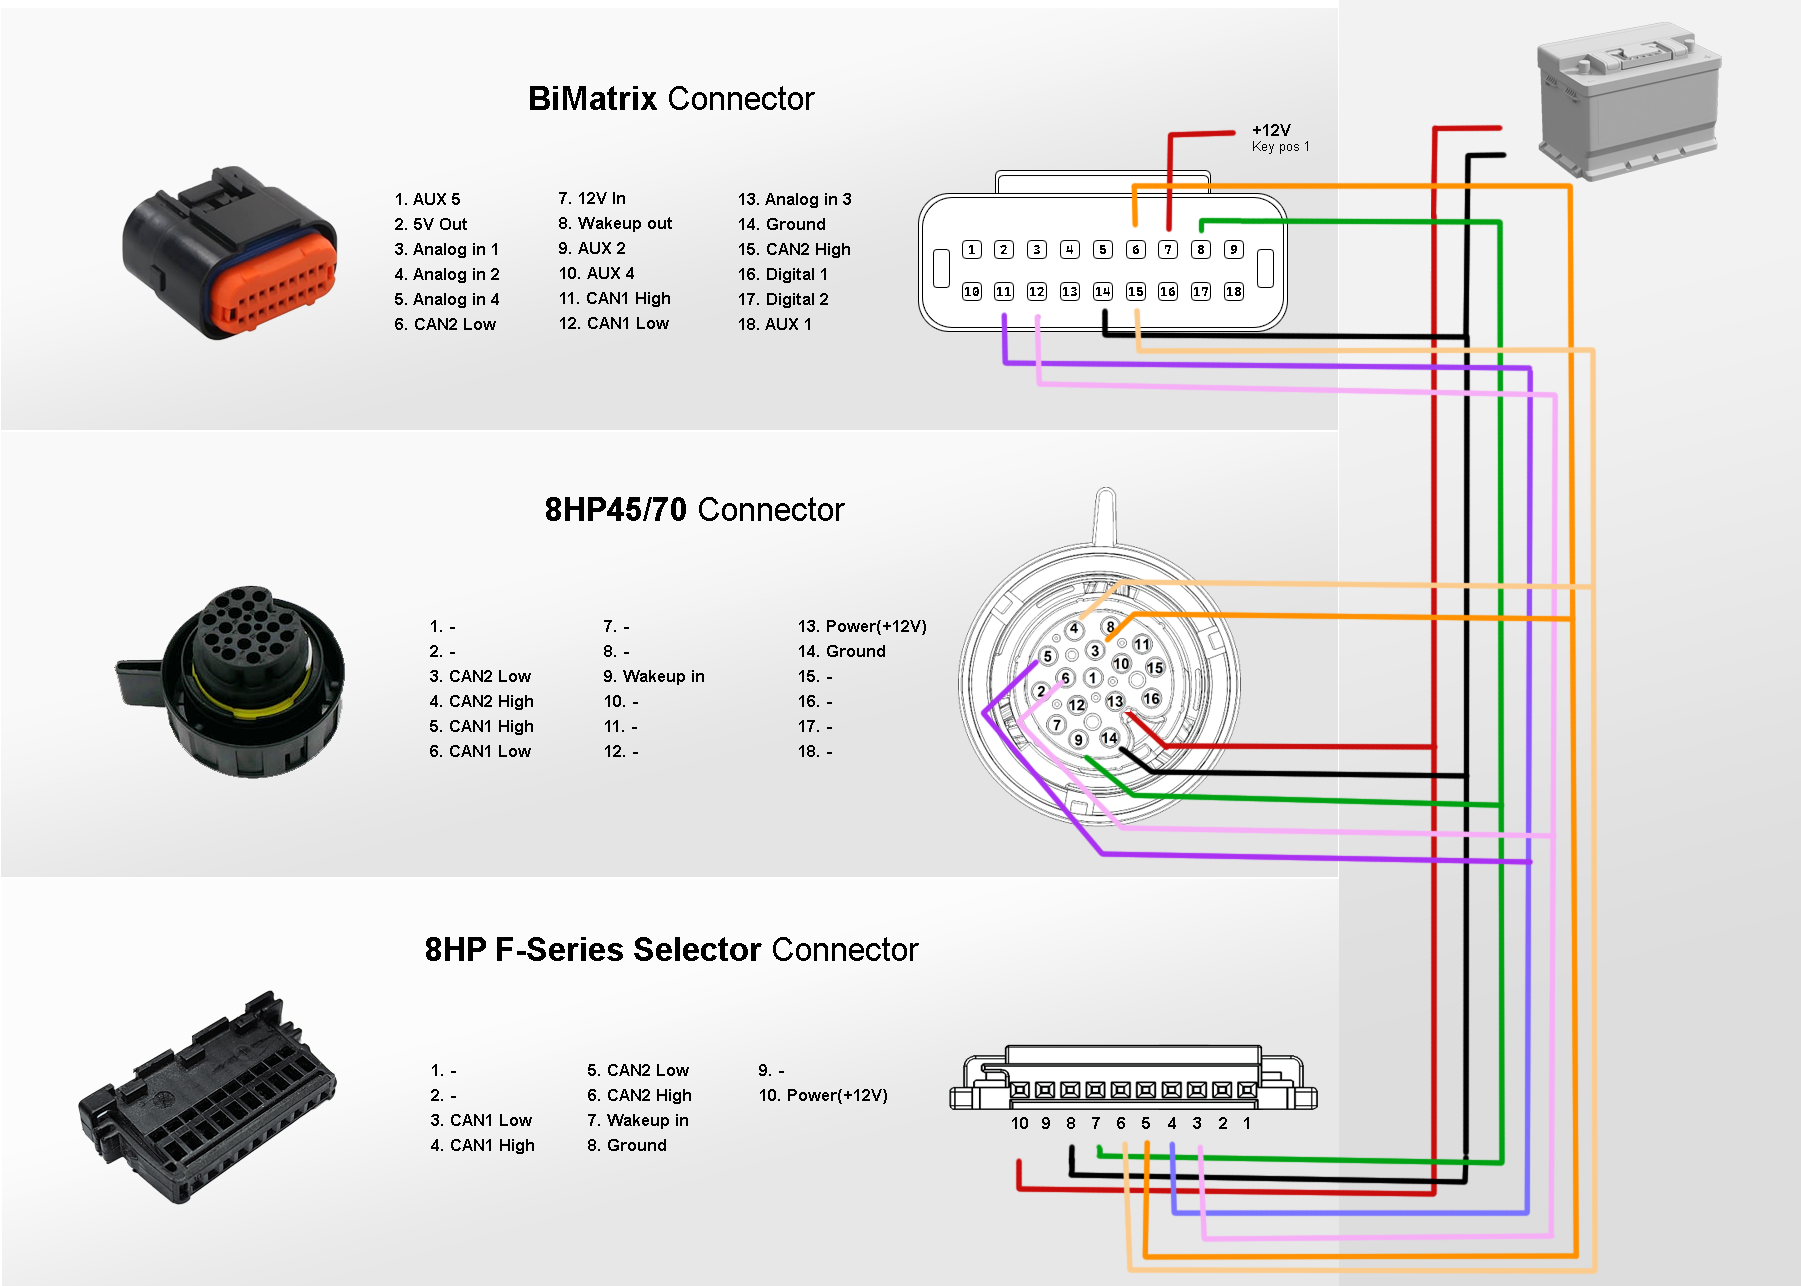
Kontaktid määratakse ainult pistiku ja skeemi numbrite järgi. Siin näidatakse elektriühendusi; siltide asukohad ei korda kontaktide paigutust pistikus. BiMatrix Mini pistiku vaade on toodud värvilises kontaktiskeemis.
3.1. Käigukasti ja käiguvalitsa valimine #
G gen3 on käigukasti põlvkond. Käiguvalitsa tüüp valitakse eraldi. Skeemid on mõeldud ainult nimetatud BMW päritolu 8HP automaatkäigukastidele. Teiste automarkide 8HP käigukaste ei toetata. Hübriidvariante siin ei kirjeldata.
Valitud variandi ühenduste tabel
| Ahel | BiMatrix Mini | Automaatkäigukast | Käiguvalits | Märkus |
|---|
Kontrollitakse pistiku vaatepoolt. Mini puhul on näidatud pistiku nummerdatud vaade BiMatrixi skeemi järgi; seadmel oleva vastaspistiku paigutus on peegelpildis. F/G automaatkäigukastide puhul on näidatud juhtmestiku pistik kontaktide poolt; E70 puhul on nummerdatud vaade ümber joonistatud BMW X8532 skeemi järgi, muutmata suunda. F/G valitsa fotol on näidatud pesa valitsal endal. Enne ühendamist tuleb iga number võrrelda korpusel olevate numbritega. 8 kontaktiga F-valitsa, E60 Sport/SAT ja E84 kohta on esitatud kontaktide otstarbe loendid: nende variantide kontaktipoolsest küljest ei ole veel kinnitatud fotosid.
Käigukasti kontaktivaated on BiMatrixi enda tehnilised illustratsioonid. Kontaktide paigutus ja numbrid on võrreldud pistikuskeemidega; otstarbed ja värvid määratakse valitud ühendusvariandi järgi.
Teiste pistikute fotod: BiMatrixi skeem; pesad F-käiguvalitsal ja G-käiguvalitsal — TurboLamik.
Pildid: BiMatrix Mini — BiMatrix; 8HP automaatkäigukast — ZF.
E70 LCI · 8HP70: osaline tugi #
E-Seriesi 8HP teostusel on ainult osaline funktsionaalsus. Diagnostikat, käigukasti seadistamist, püsivara kirjutamist ega ISN-i lähtestamist ei toetata. See variant on mõeldud neile, kes valisid Ex käigukasti ekslikult või eriliste asjaolude tõttu. See töötab ainult Ex käiguvalitsaga. Signaaliallikate seadistamine BiMatrix Minis toimub tavapärasel viisil.
E-skeemi aluseks on 2011. aasta BMW X5 E70 LCI xDrive50i, GA8HP70Z, käigukasti pistik X8532, 16 kontakti. CAN-H ühendatakse kontaktiga 6, CAN-L kontaktiga 5. Kontakt 13 on põhitoide, 14 on mass, 9 on Wake. Teist CAN-paari selle käigukastiga ei ühendata.
Tehaseskeemil on kontaktide 3 ja 4 otstarbed BUS_PA ja LIN; see ei ole CAN2. Kontaktid 1 ja 10 kuuluvad tehase P/N- ja käiguvahetuslabade ahelatesse. Need doonori lisaahelad ei kuulu näidatud Mini ühendusse. Dünaamilise joonise numbrid ja värvid tähistavad selle juhendi ahelaid, mitte BMW juhtmete tehasevärve.
Allikas: BMW E70 LCI tehaseskeem, Transmission Control Unit 8HP. Tehaseahelas kaitseb käigukasti toidet kaitse F13 15 A; see on eraldi haru ega kuulu Mini 2 A kaitsme arvutusse.
E60 LCI Sport / SAT · 6 kontakti #
Variandis E60 LCI Sport / SAT kasutatakse elektroonilist käiguvalitsat Sport Automatic. Rakenduses valitakse E-Series (LCI). Näidatud ühenduses ühendatakse selle CAN-paar CAN1 Mini.
| Käiguvalitsa kontakt | Otstarve | Ühendus |
|---|---|---|
| 1 | +12 V | Eraldi kaitstud toide, mis säilib pärast süüte väljalülitamist. |
| 2 | Selles integratsioonis ei kasutata | CAN-iga ei ühendata. Juhtme puudumine selles skeemis ei tähenda, et kontaktil puudub funktsioon. |
| 3 | CAN-L | Mini 12 · CAN1 L |
| 4 | CAN-H | Mini 11 · CAN1 H |
| 5 | Wake | Mini 8 · IGN OUT, 12 V loogikasignaal. |
| 6 | GND | Ühine mass · Mini 14. |
Dünaamilisel skeemil on värviline kontaktinumbrite loend. Selles redaktsioonis ei ole kinnitatud kontaktipoole fotot just E60 SAT kohta; kontaktide asukohad määratakse korpuse numbrite, mitte teise käiguvalitsa sarnase pistiku järgi.
BMW tehasedokumentatsioon eristab tavalist elektroonilist GWS-i ja Sport Automatic varianti; varajaste E60 mudelite ning M5/SMG mehaanilised käiguvalitsad ei kuulu sellesse tabelisse.
E84 · 6 kontakti #
Valitsa BMW E84 jaoks moodulis 8HP valitakse tüüp E60 Sport — valik E-Series(LCI) selector praeguses rakenduses. Eraldi E84 tüüpi pole rakenduses vaja. Valitsa CAN-paar ühendatakse pordiga CAN1 Mini.
| Käiguvalitsa kontakt | Otstarve | Ühendus |
|---|---|---|
| 1 | +12 V | Eraldi kaitstud toide, mis säilib pärast süüte väljalülitamist. |
| 2 | Kasutamata / reserv | Jäetakse ühendamata. |
| 3 | PT-CAN Low | Mini 12 · CAN1 L |
| 4 | PT-CAN High | Mini 11 · CAN1 H |
| 5 | WakeUp / WUP | Mini 8 · IGN OUT, 12 V loogikasignaal. |
| 6 | GND | Ühine mass · Mini 14. |
Äratamise CAN-port. Praeguses püsivaras saadetakse E84 äratussõnumid CAN-pordi kaudu, mis on salvestatud real Engine ECU. Näidatud ühenduse puhul valitakse siin CAN1, nagu ka rollile CAN1 (EGS_CAN1).
Kui mootori juhtplokiga andmevahetust ei kasutata ja pordi väli on peidetud, valitakse ajutiselt DDE6 real Engine ECU, seejärel port CAN1. Enne salvestamist seatakse tüübiks uuesti -; alles seejärel vajutatakse Apply changes. Salvestatud CAN-porti kasutatakse valitsa äratamiseks ka siis, kui andmevahetus juhtplokiga on välja lülitatud.
Tähised CAN3 Lo / CAN3 Hi E84 algses kontaktiskeemis tähistavad valitsa CAN-paari. Selles skeemis ühendatakse see pordiga CAN1 Mini; BiMatrix Minil pole eraldi CAN3 porti. H ühendatakse H-ga ja L L-ga; CAN-juhtmed paigaldatakse keerdpaarina.
Toide +12 V ühendatakse kontaktiga 1 eraldi. Väljundit IGN OUT kasutatakse ainult äratamiseks ning ühendatakse kontaktiga 5. CAN-siini termineerimist kontrollitakse vastavalt jaotisele 3.2.
Skeemil on näidatud värviline kontaktide otstarbe loend, mitte kontaktide paigutus pistiku sees. Numbrid tuleb võrrelda pistiku korpusel oleva märgistusega.
E65: roolisamba käiguvalits ja SZL-plokk #
E65 tehase roolisamba käiguvalits ei ole eraldi CAN-käiguvalits. Selle signaale töötleb roolisamba plokk SZL (A72). Mustal 8 kontaktiga pistikul X1880 ei ole CAN-H/CAN-L paari.
| X1880 | Tehasefunktsioon |
|---|---|
| 1 | Mass. |
| 2 | KL30 sõiduki kaitsmest F12. |
| 3 | Madala tooni helisignaali väljund. |
| 4 | Kõrge tooni helisignaali väljund. |
| 5 | Tehasetabeli järgi kasutamata. |
| 6 | Suunatule / tulede ümberlülitamise signaal valgustusplokile. |
| 7 | KL15 toide CAS-ist. |
| 8 | Käiguvalitsa jadasignaal EGS-ile; see ei ole CAN. |
Enne 03/2004 toodetud sõidukites kulgeb tee SIM-i ja ZGM-i kaudu; hilisemates kasutatakse SGM-iga arhitektuuri. Kollases pistikus X10334 on optiline Byteflight kontaktil 1, ISIS-i toide kontaktil 2 ja selle mass kontaktil 3; kontakte 4/5 ei kasutata. ISIS-i toidet ei asendata suvalise +12 V ühendusega.
Rakenduses võtab variant E-Series (E65) vastu juba moodustatud käiguvalitsa CAN-sõnumi 0x192. Säilitatud tehasesüsteemi korral kontrollitakse seda PT-CAN-il moodulis CAN Monitor. CAN-i saamiseks ei piisa ainult SZL-i toitejuhtmetest ja ühendusest kontaktiga 8. Eraldi käiguvalitsa ühendamine ilma tehaseplokkideta nõuab eraldi ühilduvat muundurit; sellise muunduri valmis skeemi siin ei esitata.
BMW WDS-i allikad: SZL-i kontaktijaotus enne 03/2004, alates 03/2004, X1880 nummerdatud vaade ja käiguvalitsa käskude edastamise põhimõte.
3.2. CAN-liinid ja takistid #
CAN1 ja CAN2 on kaks eraldi siini. Neid omavahel ei ühendata. Kummagi jaoks kasutatakse H/L keerdpaari; seadmete harud tehakse lühikesed. Iga siini mõlemas otsas peab olema 120 Ω H ja L vahel, arvestades seadmetesse sisseehitatud takisteid. Lisatakisti paigaldatakse ainult vajaliku lõpptakisti puudumisel.
Kui kogu kontrollitava siini toide on eemaldatud, on H ja L vaheline takistus tavaliselt umbes 60 Ω: kaks 120 Ω takistit on ühendatud paralleelselt. Väärtus umbes 120 Ω viitab ühele takistile, umbes 40 Ω kolmele. Ühendatud seadmete olek võib mõõtmist mõjutada; üksikasjalikud joonised on toodud CAN-i termineerimise jaotises.
3.3. Sõiduki CAN-i ühendamine #
Sõiduki CAN on soovitatav ühendada CAN2: CAN-H → kontakt 15, CAN-L → kontakt 6. Sõiduki siini kiirus peab olema 500 kbit/s; BiMatrix Mini portide kiirust praeguses tarkvaras ei muudeta.
Enne ühendamist kontrollitakse, millised seadmed on CAN2-l juba olemas. F-põhiskeemis on see käigukasti ja käiguvalitsa teine siin; G-käigukasti ja F-käiguvalitsa puhul käiguvalitsa eraldi siin. Sõiduki CAN-i lisamine ühendab need üheks elektrivõrguks. See on lubatud pärast sõnumite ühilduvuse ja termineerimise kontrollimist; eraldi siini vajaduse korral vaadatakse skeem üle.
Sõidukisiini sisseehitatud lõpptakisteid arvestatakse koos ülejäänutega. Dünaamilisele joonisele ei lisata sõiduki CAN-i automaatselt: ühenduspunkt sõltub konkreetsest sõidukist.
3.4. 8HP mooduli seadistamine pärast ühendamist #
Moodulisse 8HP Gearbox valitakse ühendatud varustus ja määratakse iga signaali allikas. Allikaks võib olla seadistatud CAN-sisend, analoog- või digitaalsisend, kaardi tulemus või muu saadaolev BiMatrix Mini parameeter. Sõnumivormingu, saatmisperioodi, loendurid ja protokollis ettenähtud kontrollsummad koostab sisseehitatud moodul.
Parameeter valitakse selle füüsikalise tähenduse ja mõõtühiku järgi. Näiteks väljale Engine RPM määratakse pöörlemiskiirus p/min, mitte impulsside sagedus hertsides. Väljale Throttle position määratakse pedaali asend protsentides, mitte anduri algpinge.
- Enne toite sisselülitamist kontrollitakse kontaktinumbreid, ühist massi ja CAN-i termineerimist. Kontrollitakse Mini toite säilimist pärast süüte väljalülitamist: KL30G-st kuni sõiduk selle katkestab; püsivast +12 V-st viiterelee kaudu veel 60 sekundit.
- Saabuvate andmete esmaseks kontrolliks väljal Gearbox control type valitakse No gearbox control ja vajutatakse Apply changes. 8HP sõnumite genereerimine lülitatakse välja. CAN-siine kontrollitakse moodulis CAN Monitor, ettevalmistatud sisendsignaale moodulis Live. Selles režiimis peatub ka automaatkäigukasti enda parameetrite dekodeerimine 8HP moodulis.
- Moodulisse Gearbox type valitakse tegelik automaatkäigukasti tüüp: E-Series, F-Series, G-Series või G-Series Gen3. Väljal Selector type valitakse käiguvalitsa tüüp. F-käiguvalitsa kaks eri pistikuga varianti kuuluvad rakenduses valikusse F-Series selector.
- Gearbox CAN1 ja Gearbox CAN2 määratakse Mini füüsilistele portidele vastavalt valitud skeemile. Need on käigukasti protokolli liinide määrangud; need peavad vastama juhtmestikule. Sõiduki CAN on soovitatav ühendada Mini CAN2-ga.
- Määratakse allolevate tabelite signaaliallikad ja sisestatakse sõiduki parameetrid. Tavaliseks tööks Gearbox reflash mode peab olema väärtus 0, Dyno mode — 0.
- Pärast määrangute kontrollimist väljal Gearbox control type valitakse BiMatrix ja vajutatakse Apply changes. Kontrollitakse käigukasti vastusandmeid ja vigu. Seade muutmine ekraanil ilma nupule vajutamata Apply changes ei salvesta seda Minisse.
8HP juhtimise väljalülitamine on eraldi seade. No gearbox control lülitab välja just 8HP mooduli. Iseseisvalt seadistatud CAN-väljundid ja muud juhtväljundid kontrollitakse ning lülitatakse välja oma moodulites, kui esmaühendamisel tuleb nende saatmine välistada.
Peamised signaalid ja parameetrid #
Enne käigu sisselülitamist kontrollitakse pöörlemiskiirust, pedaali, pidurit, pöördemomendiväärtusi ja kiirust. Rakendus lubab salvestada puuduliku konfiguratsiooni: hoiatuse puudumine salvestamisel ei kinnita kõigi allikate õigsust.
| Väli 8HP Gearboxis | Mida määratakse | Mida kontrollitakse |
|---|---|---|
Engine RPMEGS_RPM | Mootori pöörlemiskiirus, p/min. | Seisva mootoriga 0. Pärast käivitamist vastab väärtus tahhomeetrile ega jää seisma. |
Throttle positionEGS_TPS | Gaasipedaali asend, 0–100%. | Vabastatud pedaal umbes 0%, täielikult vajutatud umbes 100%. Kasv on sujuv, hüpete ja langusteta. |
Brake forceEGS_BRK | Pidur, 0–100%. Kui olemas on ainult 0/1 lüliti, teisendatakse selle olek eelnevalt 0/100%-ks, näiteks kaardiga. | Vabastamisel 0%, lüliti vajutamisel 100%. Toorväärtus 1 ei ole piisav kõigile generaatori kasutatavatele piduritunnustele. |
Speed(km/h)EGS_VSS | Sõiduki kiirus CAN-ist või arvutuslik väärtus EGS_CALC_VSS 8HP moodulist. | Seisval sõidukil 0. Arvutuslik kiirus sõltub väljundvõlli pöörlemiskiirusest, peaülekande ülekandearvust ja ratta ümbermõõdust. |
| Differential ratio | Peaülekande tegelik ülekandearv, näiteks 3.23. | Valitakse paigaldatud peaülekande väärtus. Vaikeväärtus ei ole mõõtmine. |
| Wheel circumference | Ratta ümbermõõt millimeetrites. | Nupp Calculate arvutab algväärtuse rehvimõõdu järgi. Pärast paigaldamist kontrollitakse mõõtu ja arvutuslikku kiirust. |
| Car weight | Sõiduki mass kilogrammides. | Sisestatakse konkreetse sõiduki mass, mitte ei jäeta juhuslikku väärtust. |
| Engine coolant temperature Engine oil temperature | Mootori jahutusvedeliku ja õli temperatuur, °C. | Külmad väärtused peavad olema võrreldavad mootori temperatuuriga; soojenemisel muutuvad need. Automaatkäigukasti õlitemperatuur on teine parameeter. |
| Idle target RPM | Mootori tühikäigu sihtpöörlemiskiirus. | Väärtus vastab mootori juhtploki seadistusele. See on andmete koostamise orientiir, mitte gaasiklapi juhtväljund. |
F-Seriesi puhul ei tunnistata kaardi pöördemomenti lisaks värskeks mõnes rataste pöördemomendi arvutuses. See on konkreetsete genereeritavate sõnumite piirang, mitte väide, et käigukast ei saa selliste allikatega ühelgi tingimusel töötada. Reaktsioon sõltub teistest sõnumitest ja automaatkäigukasti režiimist.
Lisafunktsioonid #
Need väljad määratakse siis, kui vastavat funktsiooni tegelikult kasutatakse. Allikaid ei valita üksnes kõigi ridade täitmiseks.
| Väli | Otstarve |
|---|---|
| Gearbox mode | Sõidurežiim: 1 — Comfort, 2 — ECO, 3 — Sport, 4 — Sport+. Võib määrata nupu või loogikaga. Füüsilise käiguvalitsa S-asend lülitab praeguses generaatoris sisse Sport+; seda arvestatakse režiimide vahetamise kontrollis. |
| Wheel speed(FL/FR/RL/RR) | Vasaku esiratta, parema esiratta, vasaku tagaratta ja parema tagaratta kiirused. Eraldi andurite puudumisel on saadaval arvutuslik EGS_CALC_RPS. Üks arvutuslik väärtus neljale rattale ei võimalda näha nende kiiruste erinevust ega asenda ABS/DSC-d. |
| Drivers door status | 0 — juhiuks suletud, 1 — avatud. Signaali kasutamisel kontrollitakse selle tegelikku olekut. |
| Paddle state | Üks allikas mõlemale käiguvahetuslabale: 0 — mõlemad vabastatud; 1 — ainult Upshift; 2 — ainult Downshift; 3 — mõlemad vajutatud. Ühendus, olekutabel ja samaaegse vajutamise käitumine → |
| Tank level 1/2 | Kütusetasemed 0–100% vastavate lisasõnumite jaoks. Need väljad ei ole mootori koormusandurid. |
| AWD Lock | Käsk püsivaras ettenähtud vahekasti integratsioonile. Allika määramisel käivitub täiendav CAN-edastus; tavalise ainult automaatkäigukasti ühenduse puhul allikat ei määrata. |
| Dyno mode | 0 — tavatöö, 1 — ühe võlliga katsestend, 2 — kahe teljega rullstendi režiim. See on vastava katse teenindusrežiim. |
| Gearbox reflash mode | 0 — tavatöö, 1 — CAN-programmeerimise režiim muudetud saadetavate sõnumite koosseisuga. Väärtus 1 ise ei vali faili ega alusta püsivara kirjutamist. |
Paigaldatud käiguvalitsa korral valitakse selle tegelik tüüp. No selector kasutatakse füüsilise käiguvalitsata konfiguratsioonis; teenindussõnumite koostamise võimalus ei asenda P/R/N/D käskude seadistamist. Käiguvalitsa puudumine ja täielikult kontrollitud käigujuhtimine on erinevad seisundid.
Üks sisend mõlemale käiguvahetuslabale #
Väljale Paddle state määratakse üks allikas, mis edastab mõlema käiguvahetuslaba oleku. See võib olla CAN-sisend, kalibreeritud analoogsisend, kaardi tulemus või Controls-element töölaual katsetamiseks.
BMW E6x/E8x/E9x tehaselabade jaoks on olemas eraldi skeemid ja seadistustabelid: takistuslikud LCI-labad, kuivkontaktid ja Sport/SAT erinevus.
| Tähendus | Upshift · ülesvahetus | Downshift · allavahetus |
|---|---|---|
| 0 | Vabastatud | Vabastatud |
| 1 | Vajutatud | Vabastatud |
| 2 | Vabastatud | Vajutatud |
| 3 | Vajutatud | Vajutatud |
Kasutatakse ainult täisarvulisi väärtusi 0, 1, 2, 3. Näiteks kaardi tulemus 3.00 tähendab samuti olekut 3. Murdarvulist või vahemikust väljaspool olevat väärtust käsitletakse vabastamisena. Pärast kahelt eraldi väljalt üleminekut määratakse allikas väljale Paddle state uuesti; vana seost automaatselt üle ei kanta.
Samaaegne vajutamine. Väärtus 3 jääb Live'i ja kaartide loogika jaoks kättesaadavaks. Praeguses sõnumi 0x207 generaatoris ei saadeta selle korral eraldi üles- ega allavahetuse käsku: edastatakse vabastatud olek. See ei ole neutraali ega käigukasti erirežiimi käsk. Üksiku käiguvahetuspäringu täitmine sõltub automaatkäigukasti enda tingimustest.
Kaks käiguvahetuslaba → üks analoogsisend
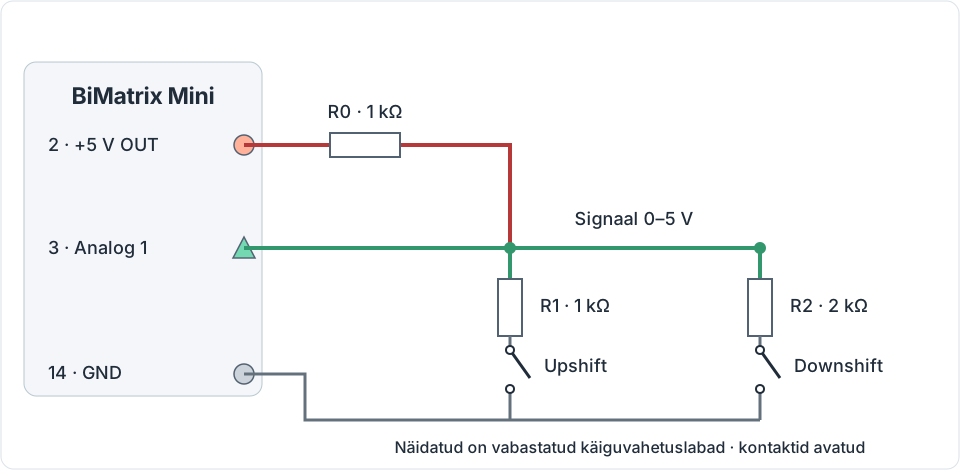
| Käiguvahetuslabad | Arvutuslik pinge 5 V toite korral | Tulemus väljale Paddle state |
|---|---|---|
| Mõlemad vabastatud | 5.00 V | 0 |
| Ainult Upshift | 2.50 V | 1 |
| Ainult Downshift | 3.33 V | 2 |
| Mõlemad vajutatud | 2.00 V | 3 |
Enne seadistamist mõõdetakse neli tegelikku pinget ja võrreldakse neid Mini sisendi näitudega. Live'is vaatamiseks seadistatakse analoogsisend esmalt väljastama pinget voltides. Tabeli jaoks kasutatakse Mini näite pärast kalibreerimise kontrollimist. Seejärel määratakse moodulis Analog Inputs pingete teisendamine olekuteks. Selle skeemi jaoks võib kasutada järgmist esialgset 10 punktiga tabelit; Round = 1 tähendab täisarvulist tulemust.
| Voltages · V | 0.00 | 1.80 | 1.90 | 2.10 | 2.40 | 2.60 | 3.20 | 3.50 | 4.70 | 5.00 |
|---|---|---|---|---|---|---|---|---|---|---|
| Values | 0 | 0 | 3 | 3 | 1 | 1 | 2 | 2 | 0 | 0 |
Võrdsed väärtused kõrvutistes punktides loovad iga mõõdetud pinge ümber konstantse tulemusega piirkonnad. Piirkondade vahel toimub interpoleerimine: üleminekupinge võib lühiajaliselt anda teise oleku, sealhulgas käiguvahetuskäsu. Tabel ei tee automaatset juhtmestiku diagnostikat ega summuta kontaktide põrkumist. Piire ja üleminekuid kontrollitakse konkreetse juhtmekimbu mõõtmiste järgi enne automaatkäigukasti juhtimiseks kasutamist. Tehase takistuslike käiguvahetuslabade puhul kontrollitakse esmalt nende enda skeemi: selle näite nimiväärtused neile automaatselt ei kehti.
- Pärast Apply changes määratakse analoogsisend ainsaks allikaks väljale Paddle state. Kui on vaja lisaloogikat, saab pinge teisendada eraldi kaardiga, mille tulemus määratakse sellele väljale.
- Moodulisse Live kontrollitakse kõiki nelja olekut, iga oleku hoidmist ja vabastamist. Väärtused peavad püsima stabiilsed; eraldi kontrollitakse samaaegset vajutamist ja ühe laba vabastamist kahest all hoitud labast.
- Moodulisse CAN Monitor kontrollitakse lõplikku sõnumit ja käigukasti reaktsiooni. Väärtuse olemasolu Live'is ei kinnita iseenesest toimunud käiguvahetust.
BMW E6x / E8x / E9x: käiguvahetuslabade skeemi valimine #
Skeem valitakse konkreetsete labade pistiku ja mõõdetud takistuse järgi. Nimed „pre-LCI” ja „LCI” ei määra iseenesest elektriskeemi. Kahefunktsioonilisel labal annavad tõmbamine ja vajutamine erinevad käsud; eraldi vasaku „−” ja parema „+” laba korral töötab iga laba ainult tõmbamisel.
BiMatrix Mini: +5 V — kontakt 2, GND — 14, Analog 1 — 3, Analog 2 — 13. Kõik esitatud ahelad ühendatakse isoleeritud passiivsete labadega: sõiduki tehaseplokid ei tohi samale liinile pinget anda. Mini plaadi 1 kΩ sisendtakisti ei asenda välist tõmbetakistit.
1. Kahejuhtmelised takistuslikud „−/+” labad: üks Analog, kaks välist takistit #
Konkreetne näide on tootja BMS juhendis näidatud BMW LCI labad, mille pistikul on kolm pesa, millest tehases on hõivatud 1 ja 3, aga 2 on tühi. Tehasetakistid ja kontaktide paigutus säilitatakse. BMS-i juhendis kirjeldatud takistite eemaldamist ja juhtme ümbertõstmist siin ei ole vaja.
Enne koostamist: labad ühendatakse toitest ja teistest plokkidest lahti. Multimeetriga mõõdetakse iga laba takistus kontaktide 1 ja 3 vahel puhkeasendis ja tõmbamisel. Järgnev skeem on arvutatud mudeli jaoks, mida kirjeldab Imre Himpli fotoreportaaž; see on autori mõõdetud ümberehituse näide, mitte kõigi BMW labade universaalsed nimiväärtused.
| Käiguvahetuslaba | Puhkeasend, 1–3 | Tõmbamisel, 1–3 | Sisemine mudel |
|---|---|---|---|
| Parem „+” | 6.17 kΩ | 1.18 kΩ | 1.18 kΩ jadamisi ahelaga (4.99 kΩ ∥ kontakt) |
| Vasak „−” | 6.548 kΩ | 348 Ω | 348 Ω jadamisi ahelaga (6.2 kΩ ∥ kontakt) |
Kui mõõtmised ei vasta sellele mudelile, ei saa allolevaid arvulisi tasemeid kasutada. Esmalt määratakse doonori takistused, seejärel arvutatakse ahel uuesti. Selle mudeli puhul jäävad mõlemad takistid kummagi laba sisse.

Välised 680 Ω ja 330 Ω takistid on tolerantsiga 1%, võimsusega vähemalt 0.125 W ning paigaldatakse üleminekujuhtmestikku. 330 Ω takisti suurendab erinevust „−” ja „mõlemad” vahel ligikaudu 0.428 V-ni.
| Asend | Arvutus +5.000 V korral | Paddle state |
|---|---|---|
| Mõlemad vabastatud | 4.135 V | 0 |
| Ainult parem „+” | 2.985 V | 1 |
| Ainult vasak „−” | 2.366 V | 2 |
| Mõlemad vajutatud | 1.939 V | 3 |
Näide 10 Analog-punktist: esitatud pinged on arvutuslikud. Mõõdetakse neli tegelikku taset; vajaduse korral nihutatakse nendevahelisi piire. Iga piirkonna väljund peab olema täisarv 0, 1, 2 või 3; Round = 1.
| Pinge, V | 0.00 | 1.70 | 1.71 | 2.14 | 2.15 | 2.67 | 2.68 | 3.55 | 3.56 | 5.00 |
|---|---|---|---|---|---|---|---|---|---|---|
| Tähendus | 0 | 0 | 3 | 3 | 2 | 2 | 1 | 1 | 0 | 0 |
Astmed on siin kõrvutistel 0.01 V sammudel: praegune püsivara teisendab pinge enne interpoleerimist voldi sajandike täisarvuks. Seetõttu pole kõrvutiste piiride vahel vahepunkte, mis tekitaksid üleminekul 0→3 valesid väärtusi 1 või 2. See ei lisa filtreerimist ega viivitust: eraldi kontrollitakse vabastamist, kumbagi käsku, mõlemat käsku ja kiireid üleminekuid.
2. Samad takistuslikud labad: kaks Analog-sisendit, lihtsam kalibreerimine #

| Asend | Analog 1 «+» | Analog 2 «−» | Paddle state |
|---|---|---|---|
| Mõlemad vabastatud | 4.303 V → 0 | 4.338 V → 0 | 0 |
| Ainult „+” | 2.706 V → 1 | 4.338 V → 0 | 1 |
| Ainult „−” | 4.303 V → 0 | 1.291 V → 1 | 2 |
| Mõlemad vajutatud | 2.706 V → 1 | 1.291 V → 1 | 3 |
Igale Analog-sisendile seadistatakse stabiilsed piirkonnad „vabastatud = 0, vajutatud = 1”. Seejärel ühendatakse tulemused Mapsi kaudu: olek = pluss + 2 × miinus. Tavaline loogiline OR ei sobi: see kaotab oleku „mõlemad”. Arvud kehtivad taas tingimusel, et takistus vastab näites 1 mõõdetule.
Mapsis luuakse kaart, mille kummalgi teljel on kaks punkti: X — Analog 1 „+” tulemus, Y — Analog 2 „−” tulemus; mõlemal teljel määratakse 0 ja 1. Tabelisse sisestatakse neli allolevat väärtust. Kaart määratakse allikaks väljale Paddle state 8HP moodulis.
| Y: Analog 2 «−» | X = 0 | X = 1 |
|---|---|---|
| 0 | 0 | 1 |
| 1 | 2 | 3 |
Selle takistusliku mudeli algpiirid: Analog 1 väljastab 1 kuni 3.50 V ja 0 alates 3.51 V; Analog 2 väljastab 1 kuni 2.80 V ja 0 alates 2.81 V. Igas sisendis täidetakse kõik 10 punkti: piiri ümbritsevad kõrvutised punktid paigutatakse sammuga 0.01 V, ülejäänud vastava piirkonna sisse sama väärtusega. Esimene punkt on 0 V, viimane 5 V; Round = 1. Sellise seadistuse korral näib ka juhtme lühis massi vajutusena: automaatset juhtmestiku diagnostikat siin ei ole.
3. Kontrollitud kuivkontaktid: konkreetsed OEM-ühenduspunktid #
| Variant BMW originaalskeemi järgi | UP, «+» | DOWN, «−» | Ühine kontakt |
|---|---|---|---|
| E60/E61 SMG, WDS-i haru alates 09/2005 | Vasak X01064/1 ja parem X01066/1 | Vasak X01064/2 ja parem X01066/2 | X01064/3 ja X01066/3, GND |
| E8x/E9x, kuivkontaktid WDS SP0000023930 / SP0000026681 järgi; täielikult koostatud rooli väljund SZL-i kaudu | X1880/2, EGS_UP | X1880/4, EGS_DOWN | Rooli tehase ühismass |
E60 SMG puhul kinnitab OEM-dokumentatsioon liinide numbrid ja nimed, kuid mitte iga doonori sisemist skeemi. Enne kasutamist kontrollitakse: „+” sulgub ühiskontaktile tõmbamisel, „−” vajutamisel; puhkeasendis on mõlemad avatud. E8x/E9x puhul on ülal esitatud järgmise ühenduse kontaktid: SZL, mitte üksiku laba väikese pistiku omad. Üksiku laba väikese pistiku universaalset kontaktijaotust ei eeldata.

+5.000 V korral: puhkeasendis 5.000 V → 0; UP 3.438 V → 1; DOWN 2.500 V → 2; UP ja DOWN korraga 2.037 V → 3. Kahefunktsiooniliste labade puhul annavad mõlema tõmbamised ainult UP, mõlema vajutamised ainult DOWN; olek 3 tähendab eri suundade samaaegset sulgumist. Kahe sisendiga alternatiiv: iga Analog-sisendi eraldi 1 kΩ tõmbetakisti +5 V-le, suunakontakt selle Analog-sisendi ja GND vahel; puhkeasendis 5 V → 0, sulgumisel 0 V → 1, seejärel pluss + 2 × miinus.
Selle kuivkontaktide skeemi jaoks kasutatakse eraldi esialgset Analog Inputsi tabelit; Round = 1. Seda ei asendata takistuslike LCI-labade tabeli ega ülaltoodud üldnäite tabeliga.
| Voltages · V | 0.00 | 1.80 | 1.81 | 2.26 | 2.27 | 2.96 | 2.97 | 4.21 | 4.22 | 5.00 |
|---|---|---|---|---|---|---|---|---|---|---|
| Values | 0 | 0 | 3 | 3 | 2 | 2 | 1 | 1 | 0 | 0 |
Allikad: algne BMW WDS E60/E61 SMG, BMW WDS E90 SZL, BMW WDS E87 SZL, BMW WDS E90 EGS. Need on konkreetsete elektriliste variantide näited, ilma üldise reeglita LCI kuupäeva järgi.


E60/E61 Sport/SAT: tehase signaaliliini ei tohi ühendada otse Analog-sisendiga #
BMW SIB 25 03 07 näitab järgmist ahelat: signaal läheb SZL X1880/13-st läbi X6031/11 EGS X8500/12-le. X6031/11-l peab sisselülitatud süüte ja käiguvalitsa asendi P korral olema akupinge. Tasemed 3.7–3.8 V puhkeasendis, 2.4–2.5 V käsuga UP ja 1.2–1.25 V käsuga DOWN kehtivad töötava mootori ja asendi D korral. See liin võib ületada Mini lubatud vahemikku 0–5 V. Bülletään ei anna üksikute labade täielikku passiivset takistust ega väärtust olekule „mõlemad”; selle kolme pinget ei saa kasutada valmis ühendusskeemina.
Arvutused on tehtud suure sisendtakistusega ADC ja 5.000 V toite jaoks. Need ei asenda konkreetsete labade ja koostatud ahela mõõtmist. Selle uurimise raames ei tehtud katseid tegeliku rooli, Mini ega käigukastiga.
3.5. Mootori pöördemoment ja automaatkäigukasti tagasiside #
Käigukastile edastatakse mootori andmeid ning käigukastilt võetakse vastu selle olekut ja taotlusi. Saadud väärtust saab korraga kuvada Live'is, kasutada kaardis ja edastada teisele seadmele.
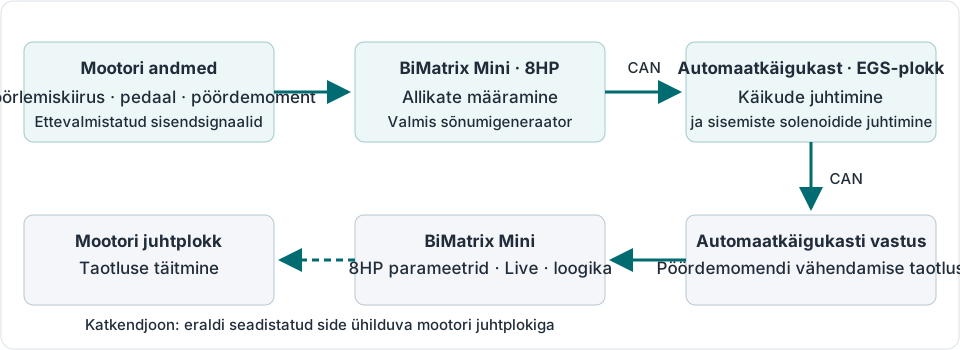
Neli pöördemomendiväärtust #
| Väli | Tähendus | Näide pöördemomendi piiramisel |
|---|---|---|
Requested torque (driver request)EGS_TRQ_REQ | Juhi taotletud pöördemoment enne piiranguid. | Pedaali järgi taotletakse 400 N·m. |
Target torqueEGS_TRQ_TRGT | Juhtploki sihtpöördemoment pärast piiranguid ja väliseid taotlusi. | Pärast piiramist on siht 250 N·m. |
Actual torqueEGS_TRQ_ACT | Pöördemoment, mida mootor praegu oma juhtploki hinnangu või mõõtmise järgi annab. | Siirdeprotsessis antakse tegelikult 270 N·m. |
Max torqueEGS_TRQ_MAX | Praegustes tingimustes saadaolev maksimaalne pöördemoment. | Selle pöörlemiskiiruse ja temperatuuri juures on saadaval 450 N·m. |
Näite arvud selgitavad väljade erinevust ega ole mootori seadistus. Sama väärtust ei määrata kõigile neljale väljale selle tähendust kontrollimata. Sõiduki jaoks, mille juhtplokist pöördemomendiandmeid ei saada, luuakse mudel moodulis Maps; edastatud pöördemomendi täpsus sõltub selle mudeli seadistusest ja valitud allika toest püsivaras.
Kuidas kontrollitakse pöördemomendi vähendamist #
Käiguvahetuse ajal võib automaatkäigukast taotleda pöördemomendi vähendamist. Moodulis on saadaval EGS_TOR_RED_FAST ja EGS_TOR_RED_SLOW — kiire ja aeglase vähendamise arvutatud protsendid. Taotluse olemasolu Live'is ei tähenda iseenesest, et mootor selle täitis.
Ettenähtud BMW integratsiooni jaoks väljal Engine ECU valitakse BMW E60/E70/E90 engine ECU ja määratakse juhtploki füüsiline CAN-port. Selle seadistusega koostatakse vastava protokolli sõnumid, sealhulgas pöördemomenditaotlus. Teise juhtploki jaoks on vaja eraldi sellega kooskõlastatud CAN-protokolli või välist juhtliidest. Käigukastitüübi valimine ei loo universaalset pöördemomendijuhtimist suvalisele mootorile.
Kontrolliks kuvatakse ühel Live-graafikul vähendamistaotlus, Target torque, Actual torque, pöörlemiskiirus ja EGS_GEAR_SW_STATE. Käiguvahetuse lõik peatatakse ja suurendatakse. Hinnatakse taotluse ilmumisaega ja pöördemomendi tegelikku muutust. Vajaduse korral eksporditakse salvestus CSV-sse. Sidet kinnitavad juhtploki ja käigukasti andmed, mitte ainult CAN-liikluse olemasolu.
Millised andmed käigukastist tagasi tulevad #
| Parameetrid | Milleks kasutatakse |
|---|---|
EGS_GEAR_LEVER, EGS_GEAR_NR, EGS_SELECTOR | P/R/N/D olek, käigunumber ja D/S/M programm. Võrreldakse käiguvalitsa asendiga. |
EGS_INPUT_SH_SPEED, EGS_OUTPUT_SH_SPEED | Sisend- ja väljundvõlli pöörlemiskiirused. Kasutatakse kiiruse ja käiguvahetusprotsessi kontrollimiseks. |
EGS_OIL_TEMP | Automaatkäigukasti õlitemperatuur. Kasutatakse käigukasti soojenemise ja kuumenemise jälgimiseks. |
EGS_GEAR_SW_STATE, EGS_TOR_RED_FAST, EGS_TOR_RED_SLOW | Käiguvahetuse olek ja pöördemomendi vähendamise taotlused. Mugav kuvada koos graafikul. |
EGS_MALFUNCTION, EGS_COOLING_REQ | Rikkeolek ja jahutustaotlus. Rikke põhjus täpsustatakse mooduli kaudu 8HP Diagnose. |
EGS_CALC_VSS, EGS_CALC_TR_RATIO, EGS_TC_SR | Arvutuslik kiirus, ülekandearv ja hüdrotrafo pöörlemiskiiruste suhe. Need on tuletatud suurused: usaldusväärsus sõltub lähteandmetest. |
Vastusparameetrite koosseis ja uuenemine sõltuvad käigukastitüübist ning saabuvatest sõnumitest. Muutumatu väärtuse puhul kontrollitakse ka vastava andmevahetuse olemasolu CAN Monitoris.
3.6. 8HP Diagnose: vead ja adaptsioonid #
8HP Diagnose teeb käigukastile diagnostikapäringuid. Jaotises Error memory kuvatakse veakoode, jaotises Info memory infokirjeid. Värskendusnoolega nupp kordab lugemist.
- Avatakse 8HP Diagnose ja oodatakse lugemise lõppu. Kui vastust pole, kontrollitakse käigukasti toidet, äratamist ja valitud CAN-porti.
- Enne kustutamist salvestatakse veanumbrid ja kirjeldused. Puuduva CAN-sõnumi viga kontrollitakse näidatud ID järgi CAN Monitoris; elektrilist või mehaanilist viga vastava ahela ja käigukasti dokumentatsiooni järgi.
- Pärast põhjuse kõrvaldamist vajutatakse Clear errors.
- Lugemist värskendatakse uuesti. Vea tagasitulek tähendab, et selle tekketingimus säilib või tekib uuesti.
Moodulisse Adaptations kuvatakse A–E siduripakkide rõhu- ja täitmisaja parandused ning saadaolevad loendurid. Current — praegused andmed, History — salvestatud kirjed. Ajaloo võrdlemine aitab näha väärtuste muutust; üks adaptsiooniväärtus ilma töötingimusteta ei ole valmis diagnoos.
Clear history kustutab BiMatrixisse salvestatud ajaloo ega lähtesta adaptsioone automaatkäigukasti sees. Nupp Reset plokis Adaptations ei lähtesta praeguses rakenduses adaptsioone. Esmaühendamiseks pole adaptsioonide lähtestamist vaja.
3.7. 8HP Tuner: käigukasti andmed, kalibreeringud ja kodeeringud #
Moodulisse 8HP Tuner loetakse käigukasti identifikaatorid: riistvaraversioon, alglaadur, programmid, kodeering, VIN ja muu saadaolev teave. Neid kasutatakse enne kirjutamist ühilduvuse kontrollimiseks. BiMatrixi sisendite tavaline seadistamine ja esmane CAN-kontroll ei nõua automaatkäigukasti ümberprogrammeerimist.
| Toiming | Mis muutub |
|---|---|
| Read calibrations | Kalibreeringud loetakse käigukastist SD-kaardi faili. Käigukasti ei programmeerita ümber. |
| Write calibrations | Ettevalmistatud kalibreerimisandmed kirjutatakse käigukasti eraldi kalibreeringute kirjutamise protseduuriga. |
| Read codings | Loetakse käigukasti praegune kodeering. Toetatud struktuuri puhul avaneb selle parameetrite loend. |
| Write codings | Valitud kodeeringumuudatused kirjutatakse ja kontrollitakse. See on iseseisev toiming. |
| Reflash Gearbox | Programmeeritakse käigukasti püsivarapaketi valitud komponendid. Isegi komponent Calibrations selles aknas kirjutatakse Reflash-paketi komponendina. |
| Logger | Käigukasti valitud saadaolevad parameetrid kirjutatakse eraldi logifaili. Käigukasti püsivara ei muutu. |
Kirjutamisel tagatakse Mini ja käigukasti stabiilne toide, sisselülitatud süüde ning seisev sõiduk väljalülitatud mootoriga. Toimingud tehakse ükshaaval. Pärast kustutamise või kirjutamise algust toidet ei katkestata; lõpetamist kinnitab lõppolek, mitte ainult edenemisriba täitumine.
Kalibreeringud ja käiguvahetuspunktid: tööjärjekord
- Vajutatakse Read calibrations. Pärast edukat lugemist salvestatakse algfail eraldi SD Cardi kaudu. Failinimi kuvatakse toimingu tulemuses.
- Moodulisse Shift maps valitakse vajalik rühm. Saadaval on filtrid Upshifts, Downshifts ja All. Kontrollitakse valitud skaala esitusviisi: mootori pöörlemiskiirus, sõiduki kiirus või väljundvõlli pöörlemiskiirus.
- Muudetakse ainult arusaadavaid parameetreid. Graafikupunkte liigutatakse hiire või puutega; täpse pöörlemiskiiruse jaoks avatakse punkti muutmine topeltklõpsu või topeltpuutega. Graafiku muutmine ei tähenda veel käigukasti kirjutamist.
- Tulemuse käigukasti edastamiseks vajutatakse Write calibrations ja oodatakse kontrolli lõppu. Muudetud kaardid salvestab rakendus eelnevalt kalibreeringufaili.
WOT Shiftpoints määrab täiskoormuse käiguvahetuspunktid Drive/ECO ja Sport/Sport+ jaoks. 2nd Gear start määrab teise käiguga alustamise loa saadaolevates režiimides. Nupp Write to gearbox nendes akendes käivitab kalibreeringute kirjutamise käigukasti. Redaktorite komplekt sõltub käigukasti paigaldatud tarkvarast; ühildumatusteate korral ei valita teist versiooni juhuslikult.
Kaardid Maps BiMatrixis arvutavad selle signaale. Kaardid 8HP Tuner kuuluvad käigukasti sisemiste kalibreeringute hulka. Need on erinevad andmed ja erinevad salvestuskohad.
Kodeeringud: lugemine, muutmine ja kontroll
- Vajutatakse Read codings. Salvestatakse algfail ja kontrollitakse ühendatud käigukasti identiteeti.
- Moodulisse Codings valitakse toetatud parameetrid. Täieliku loendi vaatamiseks kasutatakse Show all. Kui kodeeringu struktuuri ei toetata, muudetavat loendit ei koostata.
- Vajutatakse Write codings. Oodatakse edukat kirjutamist ja kontrolli; seejärel loetakse tulemuse kontrolliks uuesti.
Kodeering määrab käigukasti programmi töövariandid. Selle muutmine ei asenda kogu programmi ega ole kaartide suvaline kirjutamine. Side katkemisel võib toiming Minis jätkuda: toide säilitatakse, side taastatakse ja kontrollitakse toimingu olekut. Kui rakendus teatab lõpetamata teenindustoimingust, tehakse selle näidatud taastamisprotseduur.
Reflash Gearbox: millal ja kuidas kasutatakse
Reflash on vajalik käigukasti tarkvarakomponentide sihipäraseks asendamiseks. Seda kasutatakse pärast käigukastimudeli, identifikaatorite ja sobiva püsivarapaketi kontrollimist.
- Moodulisse Reflash Gearbox valitakse rakenduse loendist ühilduv pakett. Kontrollitakse mudelit, paigaldatud versiooni ja pakutavaid komponente.
- Valitakse nõutud komponendid: Bootloader, Program, Calibrations ja kui pakett seda sisaldab, Coding data. Faili ümbernimetamine ei muuda selle ühilduvust. ISN-i lähtestamine on eraldi käigukasti sobitamise ülesanne ja seda ei tehta ainult juhtmestiku esmase kontrolli pärast.
- Pärast kirjutamise kinnitamist jälgitakse etappe ja lõppolekut. Kaabel, rakenduse ühendus ja toide säilitatakse lõpetamiseni.
- Pärast edukat lõppu loetakse käigukasti identifikaatorid ja vead uuesti. Kontrollitakse BiMatrixi salvestatud juhtimisseadeid ja käiguvalitsa tööd.
Vea korral salvestatakse selle kood ja etappide logi. Korduv kustutamine suvaliselt valitud paketiga ei ole diagnostikameetod. Järgmine samm sõltub rakenduse teatest ja käigukasti olekust.
Logger ja Diff Autolearn
Logger kasutatakse EGS-i ja kontrolleri saadaolevate sisemiste parameetrite üksikasjalikumaks salvestamiseks. Valitakse vajalikud väljad ja Sample period, seejärel vajutatakse Start logging. Väljade arvu ja lubatud mahu piirang kuvatakse aknas. Lõpetamisel vajutatakse Stop logging ja oodatakse SD Cardile salvestamise teadet.
Loggeri logi salvestatakse binaarvormingus .gb8log. See on eraldi salvestus, mis erineb Live-mooduli eksporditud CSV-st. Saadaolevate parameetrite loendi määrab käigukasti programm; välja puudumist kataloogis ei kõrvalda tavalise CAN-sisendi lisamine.
Diff Autolearn näitab käigukasti programmis ettenähtud ülekandearvu õppimise olekut: Disabled, Learning või õpitud väärtust. Selle Reset lähtestab selle õppimise tulemuse, mitte siduripakkide adaptsioone. Sõiduki tegelikud parameetrid väljal 8HP Gearbox määratakse ja kontrollitakse ikkagi.
4. Täiendav side moodulitega: CAN-sisendid #
Moodulis CAN Inputs eraldatakse vastuvõetud CAN-sõnumist vajalik parameeter: pöörlemiskiirus, pedaali asend, nupu olek või muu väärtus. Iga parameetri jaoks luuakse eraldi sisend. Mitu sisendit võivad lugeda sama sõnumi eri osi.
Loodud CAN-sisendist saab Mapsi, 8HP mooduli ja lisaväljundite andmeallikas. Sisendi loomine ei määra seda veel käigukastile: vajalik allikas valitakse eraldi 8HP mooduli vastava signaali seadetes.
4.1. Mida sõnum sisaldab #
Sõnumi määravad valitud siin ja identifikaator CAN ID. Selle andmed sisaldavad kuni 8 baiti. Igas baidis on 8 bitti; üks bitt võib tähistada olekut „väljas/sees” ning mitu bitti arvu.
Väljale CAN ID(HEX) sisestatakse identifikaator kuueteistkümnendsüsteemi numbritega ilma prefiksita 0x. Näiteks 5A0. See on sõnumi number, mitte kontaktinumber või eraldi juhtme aadress. Sama ID CAN1-l ja CAN2-l võib sisaldada erinevaid andmeid.
Sõnumi baitidest arusaadavaks väärtuseks #
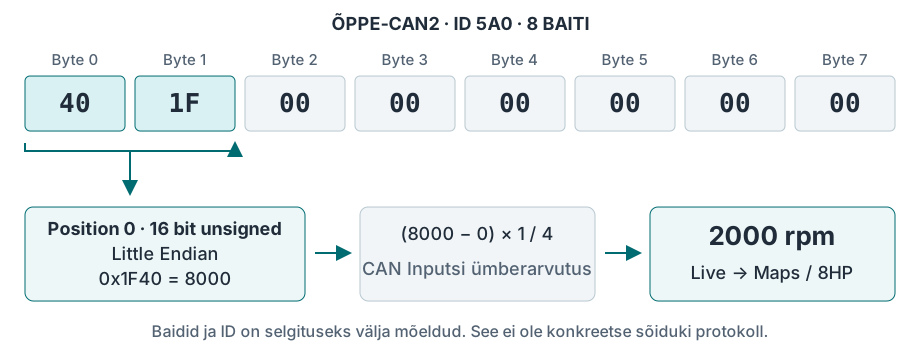
4.2. CAN-sisendi loomine ja kontrollimine #
- Moodulisse CAN Monitor kontrollitakse vajalikku siini ja leitakse sõnum. Signaalivorming täpsustatakse protokolli kirjelduse järgi; vastavust tegelikule parameetrile kontrollitakse selle mitme väärtuse juures.
- Moodulisse CAN Inputs vajutatakse Add input. Väljal Name määratakse arusaadav nimi, näiteks
Engine RPM, väljal Unit —rpm. - Moodulisse Interface valitakse CAN1 või CAN2, väljale CAN ID(HEX) sisestatakse ID. Variant – lülitab selle sisendi vastuvõtu välja.
- Määratakse Position, Data type ja baitide järjekord. Välja pikkus valitakse Data type sees; eraldi Data length välja siin ei ole.
- Määratakse ümberarvutus, Round ja Timeout. Esmaseks kontrolliks väljal Filter jäetakse No filter.
- Vajutatakse Apply changes. Väljal Live lisatakse loodud CAN-sisendi arvvidin või graafik. Kontrollitakse miinimumi, vaheväärtust ja maksimumi ning seejärel reaktsiooni sõnumite lõppemisele.
- Kontrollitud CAN-sisend valitakse kaarditelje, vajaliku 8HP signaali või lisaväljundi väärtuse allikaks. Pärast määramist kontrollitakse uuesti kogu andmeahelat.
| Väli | Otstarve |
|---|---|
| Position | Välja algus bittides: Bit 0 / Byte 0 — esimese baidi algus, Bit 8 / Byte 1 — teise, Bit 16 / Byte 2 — kolmanda. Baitide numeratsioon algab nullist. |
| Data type | Pikkus 1–16 bitti ja arvu märk. Unsigned kasutatakse mittenegatiivsetele väärtustele; signed siis, kui protokoll näeb ette negatiivseid väärtusi. |
| Big Endian / Little Endian | Mitmebaidise arvu baitide järjekord. Arvu 0x1234 korral vastab tervete baitide lugemisel Big Endian baitidele 12 34, Little Endian — 34 12. |
| Multiplier / Divider / Offset | Vastuvõetud arvu teisendamine vajalikesse ühikutesse. Tegurid määratakse täisarvudena: näiteks skaala 0,25 määratakse Multiplier = 1 ja Divider = 4. |
| Round | Tulemuse samm: 1, 0.1 või 0.01. Pöörlemiskiiruse jaoks piisab tavaliselt täisühikutest; liigsed kümnendkohad vähendavad saadaolevat vahemikku. |
| Timeout | Lubatud aeg uue sõnumita millisekundites. Sõnumite kadumisel lähtestatakse väärtus nulliks. Määratakse nullist erinev ajalõpp varuga tavalise sõnumiperioodi suhtes. |
| Filter | Muutuste silumine. Tugevam filter teeb graafiku sujuvamaks, kuid aeglustab reaktsiooni. Filter ei paranda valesti valitud bitte ega skaalat. |
4.3. Kuidas määrata Position #
Moodulisse CAN Inputs ja CAN Outputs Bit 0 on esimese baidi vähima kaaluga bitt kaaluga 1. Bit 7 on sama baidi suurima kaaluga bitt kaaluga 128. Järgmises baidis on need vastavalt Bit 8 ja Bit 15.
| Biti kaal | 128 | 64 | 32 | 16 | 8 | 4 | 2 | 1 |
|---|---|---|---|---|---|---|---|---|
| Position CAN Inputs / Outputsis, Byte 0 | 7 | 6 | 5 | 4 | 3 | 2 | 1 | 0 |
| Position CAN Monitori aknas, Byte 0 | 0 | 1 | 2 | 3 | 4 | 5 | 6 | 7 |
Analüüsiaknas CAN Monitor kuvatakse ja valitakse bitte vasakult paremale, seetõttu erineb üksiku biti number baidi sees CAN Inputsi Positionist. Näiteks kui Byte 0 lülitub väärtuste vahel 00 ja 01, asub vajalik üksikbitt Monitoris positsioonil 7, aga CAN Inputsis määratakse Position = 0 ja Data type = 1 Bit.
Terveid baite baidi algusest lugedes Position kattub: Byte 1 jaoks määratakse 8, paarile Byte 1–2 samuti 8, kuid pikkuseks valitakse 16 bitti. Baitide piiri ületavate väljade seadeid kontrollitakse algsõnumi bittide ja Live'i tulemuse järgi. Välise kirjelduse või DBC Start bit number kantakse üle alles pärast seal kasutatava numeratsiooni kontrollimist.
Väli peab täielikult mahtuma vastuvõetud sõnumisse. Näiteks 2-baidises sõnumis on saadaval bitid 0–15. Position = 8 ja pikkus 16 bitti nõuavad juba 3 baiti; selline sisend 2-baidist sõnumit ei loe.
4.4. Ümberarvutus, täpsus ja signaali kadumine #
CAN-sisendi väärtus = (vastuvõetud arv − Offset) × Multiplier / Divider. Esmalt lahutatakse Offset, seejärel korrutatakse ja jagatakse. Väärtuse edastamiseks teisenduseta määratakse Multiplier = 1, Divider = 1, Offset = 0.
Skeemi õppesõnumile määratakse Position = 0, 16 bitti unsigned, Little Endian, Multiplier = 1, Divider = 4, Offset = 0 ja Round = 1. Baidid 40 1F annavad 8000 / 4 = 2000 rpm. Näiteks 100 ms õppeperioodi korral võimaldab Timeout = 500 ms kontrollida lähtestumist pärast saatja peatamist. Need arvud on näide; tegeliku sõiduki parameetrid määratakse selle protokolli järgi.
Tulemuse vahemik ja Roundi valik
Ümberarvutatud tulemus salvestatakse piiratud arvvahemikus. Suurt algset unsigned-arvu vähendatakse vajaduse korral teguritega juba enne tulemuse salvestamist.
| Round | Tulemuse vahemik | Valiku näide |
|---|---|---|
| 1 | −32768…32767 | Pöörlemiskiirus 0…8000 rpm. |
| 0.1 | −3276,8…3276,7 | Pedaal 0…100,0 %. |
| 0.01 | −327,68…327,67 | Rõhk kahe kümnendkohaga, kui see mahub vahemikku. |
Vahemiku ületamist ei piirata automaatselt lubatud maksimumiga ja see võib anda vale väärtuse. Seetõttu kontrollitakse Live'is kogu töövahemikku. Nullväärtusega Multiplier või Divider jätavad vastava tehte vahele; arusaadava seadistuse jaoks määratakse nende asemel 1.
Timeout = 0 ei kasutata viimase väärtuse hoidmiseks. Sõnumite kadumisel lähtestatakse väärtus perioodilise kontrolliga umbes 100 ms sammuga. Nulltulemus võib tähendada nii tegelikku nulli kui ka signaali kadu, seetõttu kontrollitakse põhjust CAN Monitoris.
Nupu kontrollimisel jäetakse filter tavaliselt välja, et üleminek 0 ↔ 1 ei hilineks. Sujuva analoogparameetri silumine lisatakse pärast vormingu ja skaala kontrollimist.
4.5. Kui väärtus ei vasta signaalile #
| Tähelepanek | Mida kontrollitakse |
|---|---|
| Sõnumit Monitoris pole | Saatja toide, valitud siin, CAN-H/CAN-L, termineerimine ja 500 kbit/s kiirus; samuti kontrollitakse, kas ID pole Monitoris peidetud. |
| Sõnum on olemas, CAN-sisend on null | Interface, ID HEX-vormingus, Position ja välja pikkus, Timeout ja muudatuste rakendamine. Seejärel kontrollitakse, kas sõnum ise sisaldab nullist erinevat väärtust. |
| Arv hüppab või muutub vales suunas | Välja piirid, baitide järjekord ja signed/unsigned. Kontroll tehakse filtrita. |
| Arv on proportsionaalne, kuid vale skaalaga | Multiplier, Divider, Offset ja väärtuse vastuvõtja oodatavad ühikud. |
| Live'is on kõik õige, käigukast signaali ei kasuta | Loodud CAN-sisendi määramine konkreetsele 8HP mooduli parameetrile ja selle seadete rakendamine. |
CAN Inputs loeb ID järgi määratud välja; sõnumi tähendust ning suvalise sõidukiprotokolli loendurit ja kontrollsummat automaatselt ei kontrollita. Signaalide puhul, mille vorming muutub ühe ID sees, tuleb selle protokolli reegleid eraldi mõista.
↑ Sisukorda5. Täiendav side moodulitega: CAN-väljundid #
Moodulis CAN Outputs luuakse täiendavaid perioodilisi sõnumeid ühilduvale näidikuplokile, juhtplokile või muule seadmele. Sõnumisse kirjutatakse konstantne arv, sisendväärtus, kaardi tulemus või käigukasti saadaolev parameeter.
8HP tööks vajaliku andmevahetuse koostab juba 8HP moodul. CAN Outputs on täiendavaks sideks. Enne sõnumi loomist kontrollitakse, et sisseehitatud moodul või teine seade ei edastaks valitud siinil juba sama ID-d.
5.1. Sõnumi loomine #
- Vastuvõtja protokolli järgi määratakse siin, ID, sõnumi pikkus, periood, kõigi väljade asukohad ja skaalad. Täpsustatakse ka kohustuslikud konstantbaidid, loendurid ja kontrollsummad.
- Moodulisse CAN Outputs vajutatakse Add output. Täitmise ajaks väljal Interface jäetakse –, et sõnumit ei saadetaks.
- Sisestatakse CAN ID(HEX), Length ja Interval. Length on kogu sõnumi baitide arv 1–8. Interval on saatmisperiood millisekundites.
- Nupuga Add dynamic value lisatakse väli. Väljal Value valitakse vajalik allikas või Fixed value konstantse arvu jaoks. Igale väljale määratakse Position, Data type, Endian, Multiplier, Divider ja Offset.
- Vajaduse korral seadistatakse Rules — saatmistingimused. Kontrollitakse, et väljad ei kattuks ja mahuksid Length × 8 biti sisse.
- Valitakse tegelikult ühendatud CAN1 või CAN2 ja vajutatakse Apply changes. Sõnumit hakatakse saatma perioodiliselt, kui tingimused on täidetud ja siin on valmis.
- Baite ja perioodi kontrollitakse sama siini välise CAN-adapteriga, seejärel vastuvõtja reaktsiooni. Saatmise peatamiseks määratakse selle väljundi Interface = – ja rakendatakse muudatused.
Periood määratakse vahemikus 10…65535 ms. Näiteks 100 ms vastab umbes 10 sõnumile sekundis, 20 ms 50-le. Väärtused 1…9 ms viiakse 10 ms-ni; Interval = 0 lülitab saatmise välja. See on perioodiline saatmine, mitte käsk „saada üks kord”.
Ühes sõnumis on saadaval kuni 15 välja. Iga väli hõlmab liideses 1–16 bitti. Täitmata bitid saadetakse nullidena; protokolli nõutud konstandid lisatakse eraldi Fixed value väljadena.
5.2. Kuidas väärtus baitidesse kirjutatakse #
CAN-i kirjutatav arv = allikaväärtus × Divider / Multiplier + Offset. See on CAN Inputsiga võrreldes pöördteisendus. Tulemus ümardatakse täisarvuks ja kirjutatakse valitud väljale.
Näiteks vastuvõtja vajab arvu „pöörlemiskiirus × 4”. Allika 2000 rpm korral määratakse Multiplier = 1, Divider = 4 ja Offset = 0: sõnumisse kirjutatakse 8000. Kui Position = 0, 16 bitti unsigned ja Little Endian, on esimesed baidid 40 1F.
Allikas → tingimus → sõnum → vastuvõtja #
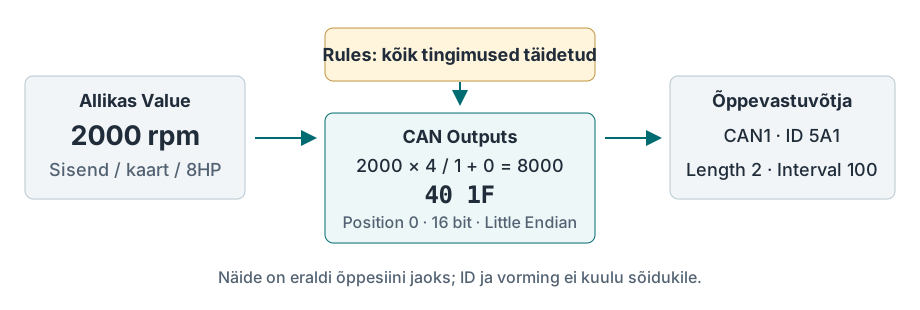
Position ja baitide järjekord valitakse samade reeglite järgi kui CAN-sisenditel. Näiteks 8-bitine väli Position = 8 kirjutatakse teise baiti. Kaks välja ei tohi hõlmata samu bitte.
Arv peab mahtuma Data type vahemikku: 8 bitti unsigned lubab 0…255, 8 bitti signed −128…127. Ületäitumisel liigseid bitte ei saadeta ja vastuvõtja näeb teist arvu. Unsigned korral asendatakse negatiivne tulemus nulliga; see ei asenda allika õigsuse kontrolli.
5.3. Rules saatmistingimused #
Saadaval on kaks kontrolli. Mõlemas valitakse vasakul allikas, seejärel võrdlus == (võrdne), > (suurem) või < (väiksem), paremal teine allikas või konstantne arv. Kasutamata kontroll jäetakse olekusse Rule #1 not in use või Rule #2 not in use.
Sõnum saadetakse, kui kõik sisse lülitatud kontrollid on täidetud. Kui mõlemad on välja lülitatud, saadetakse pidevalt määratud Intervaliga. Kui tingimus muutub vääraks, saatmine peatub; eraldi nullsõnumit automaatselt ei looda.
Õppenäide: Rule #1: pöörlemiskiirus > 500; Rule #2: pöörlemiskiirus < 3000. Sõnum saadetakse ainult nende piiride vahel. Täpselt 500 ja täpselt 3000 ei vasta tingimusele. Võrdlustes kasutatakse täisarve: murdosaga lävendite jaoks luuakse esmalt loogikas sobiv täisarvuline väärtus.
Kui allikaks on CAN-sisend, muutub selle sõnumite kadumisel väärtus pärast Timeouti nulliks. Reeglid seadistatakse seda käitumist arvestades. Väljalülitatud Rules korral jätkub sõnumi koostamine, sealhulgas kadunud sisendi nullväärtusega.
5.4. Väärtuse edastamine siinide vahel #
Parameetri edastamiseks CAN2-st CAN1-le luuakse esmalt CAN2 CAN-sisend. Seejärel valitakse CAN1 CAN Outputsis see sisend väljal Value. Vajaduse korral lisatakse nende vahele kaart. Väljundis määratakse eraldi vastuvõtja oodatav vorming.
Selline ahel edastab valitud väärtuse uue perioodi ja vorminguga. Kõiki muid lähtesiini sõnumeid ja baite ei saadeta automaatselt teisele pordile. CAN1 ja CAN2 juhtmeid selleks omavahel ei ühendata.
Standardsed identifikaatorid kuni 7FF saadetakse 11-bitises vormingus. Identifikaatorid alates 800 kuni 1FFFFFFF saadetakse laiendatud 29-bitises vormingus. Mini mõlema pordi kiirus jääb 500 kbit/s; teise ID valimine seda ei muuda.
5.5. Sõnumi kontrollimine ja tüüpilised vead #
Live kasutatakse lähteväärtuse ja kaarditulemuste kontrollimiseks. CAN Monitor näitab vastuvõetud sõnumeid; saadetud CAN Outputs sõnumite kuvamist TX-kajana ei ole ette nähtud. Oma CAN-väljundi tegelike baitide kontrollimiseks kasutatakse sama siini välist CAN-adapterit; vastuvõtja tööd kinnitavad lisaks selle näidud või vastussõnumid.
| Tähelepanek | Mida kontrollitakse |
|---|---|
| Sõnum ei ilmu vastuvõtjale | Valitud Interface, muudatuste rakendamine, nullist erinev Interval, mõlema Rules täitmine ja CAN-i füüsiline ühendus. |
| Baidid ei vasta oodatule | Allikaväärtus Live'is, CAN Outputsi pöördteisendus, Position, Endian, tüüp ja kattuvate väljade puudumine. |
| Sõnum on olemas, seade eirab seda | Vastuvõtja täpne protokoll: ID, pikkus, skaala, kohustuslikud konstandid, loendurid, kontrollsummad ja periood. |
| Väärtus vastuvõtjas muutub vaheldumisi | Kas ühel siinil pole kaht sama ID-ga saatjat, sealhulgas lisaväljundit ja sisseehitatud 8HP moodulit. |
CAN Outputsis pole suvalise protokolli automaatse loenduri või kontrollsumma eraldi seadistust. Kui vastuvõtja nõuab selliseid välju, ei piisa nende asemel ühest konstantsest arvust. 8HP vajalikud teenindusväljad koostab sisseehitatud moodul; selle sõnumeid ei dubleerita käsitsi.
↑ Sisukorda6. Maps: kaardid ja loogika #
Moodul Maps teisendab sisendväärtused seadistatud tabeli järgi tulemuseks. Andmeallikad võivad olla sisendsignaalid ja teiste loodud kaartide tulemused.
6.1. Seotud kaardid #
Ühe kaardi tulemust saab kasutada teise kaardi X- või Y-teljena. Selleks väljal X Axis source või Y Axis source valitakse vajalik kaart. Selle tulemus määrab järgmise tabeli valitud telje asukoha.
Nii jagatakse arvutus arusaadavateks etappideks: baasväärtuse saamine, parandus, karakteristiku valik sisendandmete järgi. Viimase kaardi tulemus määratakse 8HP mooduli vajalikule parameetrile, CAN-väljundile või AUX/PWM-ile.
6.2. Paranduskaart #
Tüüpi Values table kasutatakse tavalise väärtustabeli jaoks. Tüüpi Correction table kasutatakse protsentparanduseks: väljal Correction of valitakse lähteväärtus ja lahtrites määratakse protsent sellest.
Paranduse tulemus = lähteväärtus × tabeli protsent / 100. Väärtus 100 % säilitab lähteväärtuse, 80 % vähendab selle 80 %-ni algsest.
Näide: baaspöördemoment → temperatuuri järgi parandus #
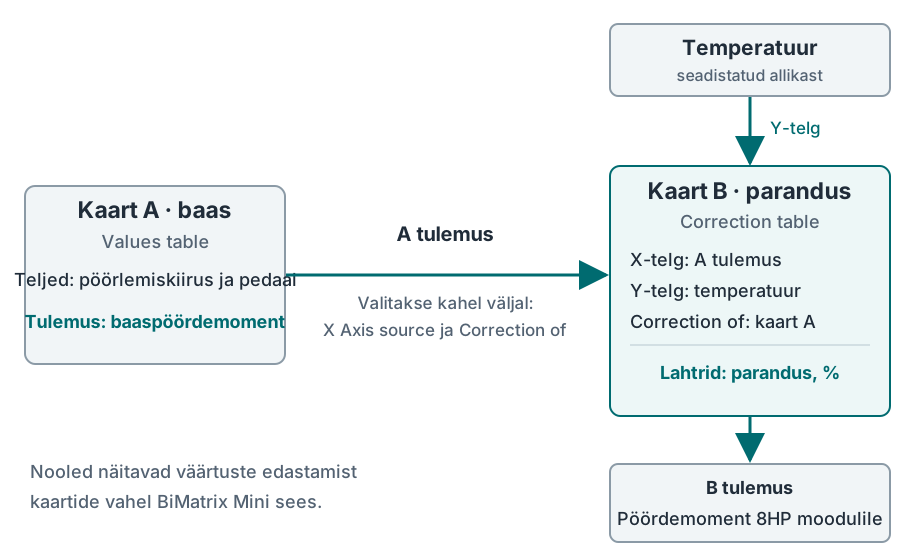
Määrangud tehakse eraldi: X/Y Axis source määrab, millisest kohast tabelit loetakse, Correction of aga parandatava väärtuse. Kaardi A valimine teljeks ei määra seda iseenesest paranduse lähteväärtuseks.
6.3. Karakteristikute ümberlülitamine sisendandmete põhjal #
Sisendsignaali saab kasutada režiimivaliku teljena. Näiteks määratakse Y-teljele digitaal- või CAN-sisendist saadud nupu olek. Olekutele 0 ja 1 määratakse tabelis erinevad karakteristikud.
| Sisendsignaal | Mida kaardis kasutatakse |
|---|---|
| 0 — nupp väljas | Rida Y = 0 jaoks, esimene seadistatud karakteristik. |
| 1 — nupp sees | Rida Y = 1 jaoks, teine seadistatud karakteristik. |
Keerukama loogika jaoks võib eraldi kaart arvutada režiimi väärtuse. Selle tulemus määratakse järgmise kaardi teljeks. Nii luuakse seotud kaartide ahel, mille käitumine muutub sisendandmete järgi.
6.4. Seotud kaartide kontrollimine #
Moodulisse Live lisatakse lähteandmed ja iga kaardi tulemused. Sisendi muutmisel kontrollitakse kogu ahelat: esimese kaardi tulemust, järgmise telje väärtust ja lõpptulemust. Režiimivahetuseks kontrollitakse eraldi sisendsignaali mõlemat olekut.
6.5. Kaardi loomine ja täitmine #
- Moodulisse Maps valitakse Add map. Väljal Map settings määratakse Name — arusaadav nimi, Group — kaartide rühm ja Unit — tulemuse ühik.
- Tavalise arvutuse jaoks valitakse Map type → Values table. Protsentparanduse jaoks valitakse Correction table ja eraldi määratakse Correction of, nagu ülaltoodud näites.
- Moodulisse X Axis source ja Y Axis source määratakse juba kontrollitud signaalid. Näiteks pöörlemiskiirus ja rõhk. Telgede väärtused määratakse valitud allikate ühikutes: p/min, kPa, %, °C. Ühiku ümbernimetamine ei tee teisendust.
- Moodulisse X/Y Axis length määratakse 2–12 punkti kummalegi teljele. Alguseks piisab väikesest tabelist. Teljed täidetakse järjest, juhuslike korduste ja ümberpaigutusteta; vahemik peab hõlmama seisvat mootorit ja kõiki eeldatavaid tööväärtusi.
- Round määrab tulemuse sammu: 1, 0.1 või 0.01. Näiteks pöördemomendi jaoks N·m ühikutes piisab tavaliselt täisarvudest. Mida rohkem kümnendkohti, seda väiksem on lahtrite saadaolev arvvahemik; seda piirab liides.
- Seaded kinnitatakse nupuga Apply. Seejärel määratakse telgede ja lahtrite väärtused. Üksik lahter avaneb topeltvajutusega. Valitud ala jaoks on saadaval Enter value, Copy cells, Paste cells ning horisontaalne või vertikaalne interpoleerimine. Tabelimuudatused salvestatakse nupuga Apply changes.
- Moodulisse Live kuvatakse mõlemad teljed ja kaardi tulemus. Kontrollitakse tabelipunkte, vaheväärtusi ja piire. Alles siis määratakse tulemus vajalikule 8HP, CAN Outputs või AUX Outputs parameetrile.
Interpoleerimine tähendab sujuvat arvutust naaberlahtrite vahel. Näiteks tulemuste 100 ja 200 vahel saadakse vahemiku keskel 150. Kahe muutuva telje puhul arvestatakse nelja naaberlahtrit. Redaktori interpoleerimiskäsk täidab valitud lahtrid; töö ajal arvutatakse punktide vahel automaatselt.
Kaardi vahemik peab sisendandmed täielikult katma. Praeguses püsivaras ei arvutata uut tulemust, kui vähemalt üks telg väljub tabeli piiridest: säilib eelmine väärtus. See ei ole piiramine äärmise lahtri järgi ega automaatne ohutusse režiimi üleminek. Eraldi kontrollitakse allikate null-, piir- ja avariiväärtusi.
Seotud kaardid luuakse järjekorras: kõigepealt lähtekaart, seejärel selle tulemust kasutavad kaardid. Suletud ahelat „A sõltub B-st, B sõltub A-st” sellise seadistuse puhul ei kasutata. Pärast allika ühikute või täpsuse muutmist kontrollitakse kõigi sõltuvate kaartide telgi uuesti. Mapsi arvuline tulemus ei kinnita iseenesest alganduri korrasolekut ega värske CAN-sõnumi olemasolu.
↑ Sisukorda7. CAN-ita sõiduk #
Kui sõiduki CAN-is puuduvad sobivad andmed, saab pöörlemiskiirust, pedaali asendit ja rõhku mõõta BiMatrix Mini eraldi sisenditega. Side käigukasti enda ja CAN-käiguvalitsaga jääb CAN-i kaudu. Kõigepealt kontrollitakse iga sisendit, seejärel kasutatakse selle väärtust kaartides ja määratakse 8HP mooduli parameetritele.
7.1. Millised juhtmed ühendatakse #
| Signaal | BiMatrix Mini | Otstarve |
|---|---|---|
| Näidikuploki ühilduv tahhosignaal | DIG2 · kontakt 17 | Sagedus → mootori pöörlemiskiirus. |
| Pedaali signaal 0–5 V | Analog 2 · kontakt 13 | Pinge → pedaali asend, %. |
| MAP-signaal 0–5 V | Analog 1 · kontakt 3 | Pinge → rõhk anduri karakteristiku järgi. |
| Täiendav 0–5 V signaal | Analog 3 · 5 või Analog 4 · 4 | Näiteks ühilduv pidurisignaal või lisaandur. |
| Eraldi ühilduva 5 V anduri toide | +5 V väljund · kontakt 2 | Ühendatakse anduri toitekontaktiga; signaalijuhe ühendatakse eraldi. |
| Ühine võrdlusmass | GND · kontakt 14 | Ühendatakse signaaliallika ja sõiduki skeemi järgi. |
DIG1 / Ignition IN, kontakt 16, kasutatakse 5–12 V süüte jaoks. Kui DIG2 on juba tahhosignaali kasutuses, teist pidurijuhet sellega ei ühendata. 12 V pidurisignaal teisendatakse eelnevalt vabale analoogsisendile ühilduvaks 0–5 V tasemeks või saadakse eraldi CAN-moodulist. Parameetri jaoks Brake force teisendatakse diskreetne olek väärtuseks 0/100 %; toorväärtusest 0/1 ei piisa kõigile vajutatud piduri tunnustele.
Tahhosignaali juhe määratakse sõiduki skeemi järgi ja kontrollitakse ostsilloskoobiga: tähtsad on amplituud, polaarsus ja pingepiigid. Süütepooli väljundit ega väntvõlliandurit ei peeta valmis tahhoväljundiks. Vajaduse korral kasutatakse sobitit. Tehase elektroonilise pedaali puhul säilitatakse selle toide ja ühendus juhtplokiga; kahe seadme +5 V toiteid omavahel ei ühendata. Üksikasjalikud joonised: DIG2 ja analoogandur.
Mõõtmisest seadistatud parameetrini #
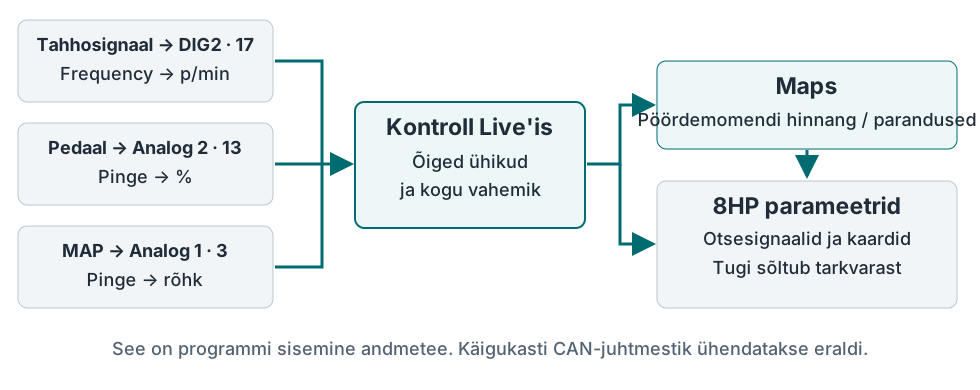
7.2. DIG2 sagedus → pöörlemiskiirus #
- Moodulisse Digital Inputs luuakse või avatakse rida. Interface — Digital input #2; väljal Measuring type valitakse Frequency.
- Esmaseks kontrolliks määratakse nimi „Tahho, Hz”, ühik Hz. Tabeli 12 punktis Input values ja Output values määratakse samad arvud: siis võrdub tulemus mõõdetud sagedusega.
- Pärast Apply changes kontrollitakse sagedust Live'is teadaolevatel pöörlemiskiirustel. Määratakse impulsside arv mootori ühe pöörde kohta N. See võetakse allika dokumentatsioonist või kontrollitakse mõõtmisega, mitte ei määrata ainult silindrite arvu järgi.
- Moodulisse Input values jääb sagedus Hz-des, väljale Output values kirjutatakse vastavad pöörlemiskiirused alloleva valemi järgi. Nimi muudetakse „DIG2 pöörlemiskiiruseks”, ühikuks rpm. Täidetakse kõik 12 punkti ja rakendatakse muudatused.
- Näite võrreldakse sõltumatu mõõturiga mitmel pöörlemiskiirusel. Mootori seiskamisel kontrollitakse nulli naasmist.
Pöörlemiskiirus, p/min = sagedus, Hz × 60 / N.
Näide ainult allikale, mille N = 2: 20 Hz → 600 p/min; 50 Hz → 1500 p/min; 100 Hz → 3000 p/min; 200 Hz → 6000 p/min.
Punktide vahel tehakse lineaarne ümberarvutus. Digitaalkalibreeringu vahemikust väljas kasutatakse lähimat punkti. Impulsside puudumisel muutuvad sagedus ja arvutatud pöörlemiskiirus pärast ajalõppu nulliks: vähemalt 1 sekund või kolm mõõdetud perioodi, kuid mitte üle 30 sekundi. Tavalise tahhosignaali puhul on see umbes 1 sekund.
DIG2 muud režiimid
Logical value väljastab oleku 0/1, kalibreerimistabelit selles režiimis ei kasutata. Oleku 0/1 vastavust ahela aktiivsele ja mitteaktiivsele olekule kontrollitakse ühendatud allikal. PWM duty cycle mõõdab täitetegurit skaalal 0–255; otsese protsendiskaala jaoks määratakse tabelis teisendus 0 → 0 %, 255 → 100 % koos vahepunktidega. Kui ahela polaarsuse tõttu muutub mõõtmine vastassuunas, määratakse tabeli väljundväärtused vastupidises järjekorras. See on siseneva PWM-i mõõtmine; PWM-i moodustavad eraldi AUX-väljundid.
7.3. Pedaal ja MAP: 0–5 V kalibreerimine #
- Moodulisse Analog inputs valitakse vajalik rida või Add input. Väljal Interface määratakse füüsiline sisend: selles näites pedaal on Analog input #2, MAP — Analog input #1.
- Pinge kontrollimiseks määratakse Unit = V, Round = 0.01, ning igas 10 punktis Values korratakse vastavat pinget Voltages. Pärast rakendamist peab Live'i tulemus vastama võrdlusmassi suhtes mõõdetud pingele.
- Moodulisse Voltages kirjutatakse pinged kasvavas järjekorras, väljale Values vastav pedaali asend või rõhk. Täidetakse kõik 10 punkti. Mittelineaarse anduri vahepunktid võetakse selle karakteristikust.
- Pedaali ühikuks valitakse %; MAP-i jaoks ühik, milles määratakse kaardi telg, näiteks kPa. Vajutatakse Apply changes. Live'is kontrollitakse pedaali äärmisi ja vaheasendeid ning rõhku võrreldakse teadaoleva võrdlusväärtusega.
| Voltages, V | 0 | 0.5 | 1 | 1.5 | 2 | 2.5 | 3 | 3.5 | 4.5 | 5 |
|---|---|---|---|---|---|---|---|---|---|---|
| Values, % | 0 | 0 | 12.5 | 25 | 37.5 | 50 | 62.5 | 75 | 100 | 100 |
Selle tabeli jaoks määratakse Round = 0.1. MAP-i puhul täpsustatakse eraldi, kas karakteristik näitab absoluut- või ülerõhku: nende skaalade nullpunkt erineb. Naaberpunktide vahel tulemust interpoleeritakse; kogu analoogtabelist allpool ja ülalpool kasutatakse selle äärmist väärtust.
Katkestust ei tuvastata ainult kalibreerimistabeli järgi. Näiteks 0 V võib teisenduda 0 %-ks ja näida vabastatud pedaalina. Enne sisendi määramist kontrollitakse toidet, massi, anduri tavalist vahemikku ja käitumist signaali lahtiühendamisel. Tabeli äärmist väärtust ei tohi pidada ahela korrasoleku tunnuseks.
7.4. Pöördemomendi arvutamine ja määramine 8HP-s #
MAP mõõdab rõhku ja pedaal asendit. Kumbki signaal ei mõõda iseenesest mootori pöördemomenti. Moodulis Maps luuakse hinnanguline karakteristik, näiteks pöörlemiskiirus X- ja rõhk Y-teljel; lahtrite väärtused määratakse N·m ühikutes konkreetse mootori andmete järgi. Pedaali saab kasutada eraldi taotluse- või paranduskaardis. Loomise ja kontrollimise järjekorda kirjeldatakse jaotises 6.5.
Taotletud pöördemoment, tegelik pöördemoment ja mootori kaod on eri parameetrid. Üht suvalist tabelit ei määrata kõigile neile sisenditele korraga. Pärast kalibreerimist määratakse igale 8HP mooduli parameetrile vastav allikas ning kontrollitakse edastatud väärtusi ja usaldusväärsuse tunnuseid.
Pöördemomendi hinnangu saatmine käigukasti teatab sellele eeldatavast koormusest. See ei vähenda füüsiliselt mootori pöördemomenti. Kui käiguvahetusel on vaja pöördemomendi juhtimist, tagatakse eraldi ühilduv koostöö mootori juhtplokiga.
↑ Sisukorda8. Segaühendus #
Allikad määratakse iga parameetri jaoks eraldi. Seetõttu võib pöörlemiskiirus tulla sõiduki CAN-ist, pedaal Analog 2-st ja lisarõhk Analog 1-st. Sõiduki CAN ühendatakse CAN2-ga, arvestades valitud skeemi; lisajuhtmed ei asenda toidet, süüdet ega sidet käigukastiga.
8.1. Allikate tabel #
Enne seadistamist koostatakse lühike tabel. Nimedes on mugav märkida signaali päritolu: „RPM CAN2”, „Pedaal Analog2”, „MAP Analog1”. Nii ei lähe allika valimisel sama nimega väärtused segamini.
| Parameeter | Allika näide | Mida kontrollitakse |
|---|---|---|
| Pöörlemiskiirus, p/min | Otsene CAN Input CAN2-st | Uuendussagedus, skaala ja ajalõpp. |
| Pedaal, % | Analog 2 pärast kalibreerimist | Vabastatud, vaheasendis ja täielikult vajutatud pedaal. |
| Rõhk | Analog 1 pärast kalibreerimist | Ühik, absoluut-/ülerõhuskaala ja muutumise iseloom. |
| Tegelik pöördemoment | Otsene CAN Input, kui see on saadaval | Just tegeliku pöördemomendi määramine, kaod ja usaldusväärsuse tunnused valitud 8HP-protokolli nõuete järgi. |
| Täiendav AUX-käsk | CAN Input, analoogsignaal või Maps | Kogu vahemik, sisse/välja olekud ja tulemus allika kadumisel. |
Signaali olemasolu kahes kohas korraga ei loo automaatset varundust. Näiteks „RPM CAN2” määramisel ei lülitu allikas CAN-i kadudes DIG2-le. Selliseks vahetuseks on vaja eraldi ettenähtud ja kontrollitud loogikat.
8.2. Signaali kadumise kontrollimine #
Live'is kuvatakse korraga lähtesignaalid, kaartide tulemused ja määratud 8HP parameetrid. Kontroll tehakse seisval sõidukil või stendil: signaaliallikas ühendatakse ükshaaval lahti ning jälgitakse kogu sõltuvat ahelat ja taastumist pärast ühendamist.
| USB-toite- | Arvestatav käitumine |
|---|---|
| CAN Input | Määratud Timeouti möödumisel nullitakse arvuline tulemus; eraldi asendusväärtust ei seadistata. Kontroll tehakse umbes iga 100 ms järel, seetõttu ei pea nullimine ajalõpuga millisekundi täpsusega kattuma. Vana arv ekraanil ei tõenda uute kaadrite saabumist. |
| DIG2, Frequency | Impulsside lõppemisel nullitakse tulemus pärast ajalõppu, mida kirjeldatakse jaotises 7.2. |
| Analog inputs | Mõõdetud pinge teisendatakse tabeliga. Ebausutav pinge võib anda tavalise äärmise väärtuse. |
| Maps | Telje vahemikust väljumisel säilib eelmine tulemus; algse CAN-sisendi värskus ei muutu kaarditulemuse omaduseks. |
| AUX Outputs | Allika väljumisel tabeli vahemikust võib säilida eelmine täitetegur. Kontrollitakse koormuse tegelikku olekut. |
F-series tegeliku pöördemomendi puhul ei asenda vahekaart praeguses generaatoris usaldusväärsete andmete otsest CAN-allikat. Isegi kui kaart lihtsalt kordab CAN-väärtust, käsitletakse selle tulemust teise allikana. Määranguid kontrollitakse 8HP mooduli kirjelduse järgi.
↑ Sisukorda9. AUX/PWM-väljundite seadistamine #
AUX Outputs teisendab valitud väärtuse PWM-i täiteteguriks 0–100 %. Füüsilised väljundid: AUX1 — kontakt 18, AUX2 — 9, AUX3 — 10, AUX4 — 1. Igaüks neist ühendub massiga. Kontakt 8 — Ignition OUT 12 V — kuulub süüte loogilisele juhtimisele ja seda ei kasutata AUX-i asemel.
9.1. Allikas ja Values/PWM tabel #
- Moodulisse AUX Outputs avatakse rida või valitakse Add output. Väljal Name määratakse koormuse nimi, näiteks „Lambirelee”.
- Moodulisse Source määratakse kontrollitud signaal: CAN Input, Analog input, Digital input, Controls käsiväärtus või Mapsi tulemus. Väljal Output valitakse vajalik AUX. Üks füüsiline väljund määratakse ühele reale.
- Moodulisse Frequency määratakse sagedus. Tabeli jaoks Values/PWM rida Values sisaldab allikaväärtusi, rida PWM vastavat täitetegurit 0–100 %. Kokku määratakse 10 punkti; Round valitakse vastavalt allikaväärtuste täpsusele.
- Täidetakse kogu vajalik vahemik, sealhulgas võimalik väärtus allika kadumisel. Punktide vahel tehakse lineaarne ümberarvutus. Pärast Apply changes kuvatakse Live'is allikas ja AUX-i tulemus; seejärel kontrollitakse väljundi tegelikku lülitumist.
Tabeli vahemikust väljumine ei lülita AUX-i automaatselt välja. Praeguses püsivaras määratakse uus PWM ainult siis, kui allikas jääb tabelipunktide vahele; muidu võib säilida eelmine täitetegur. Live'i tulemus näitab käsku, mitte mõõdetud voolu või koormuse korrasolekut.
9.2. Näide: lambi sisselülitamine relee kaudu #
Ühendamine tehakse vastavalt lambi ja relee skeemile: mähis saab +12 V oma kaitsme kaudu, AUX1 ühendab selle teise kontakti massiga. Lambi jõuvool läbib relee kontakte 30–87. Mähisel kasutatakse pingepiigikaitset skeemil näidatud polaarsusega.
Allikale, mis usaldusväärselt võtab ainult väärtusi 0 või 1, määratakse allolev tabel. 0 korral on mähis väljas, 1 korral pidevalt sees. Vaheväärtusel tekib PWM, seetõttu ei tohi selline allikas sujuvalt muutuda. Releed ei kasutata heleduse ega kiiruse PWM-reguleerimiseks.
| Values | 0 | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | 9 |
|---|---|---|---|---|---|---|---|---|---|---|
| PWM, % | 0 | 100 | 100 | 100 | 100 | 100 | 100 | 100 | 100 | 100 |
Sellise näite puhul võib valida tavalise sageduse 100 Hz: rangelt 0 % ja 100 % korral impulsslülitamist ei toimu. Kui Source annab rikke korral näiteks −1, lisatakse see punkt tabelisse eraldi nõutud olekuga ja ülejäänud punktid korraldatakse kasvavas järjekorras ümber. Algne tabel 0–9 ei kata väärtust −1.
9.3. PWM-i sagedus ja täitetegur #
Sagedus määrab perioodide arvu sekundis. Täitetegur määrab perioodi osa, mil AUX on massiga ühendatud: 0% — väljas, 100% — pidevalt sees. Näiteks 100 Hz korral on periood 10 ms; 30% korral on lüliti sees umbes 3 ms ja väljas 7 ms.
PWM 100 Hz, 30%: AUX-lüliti olek #
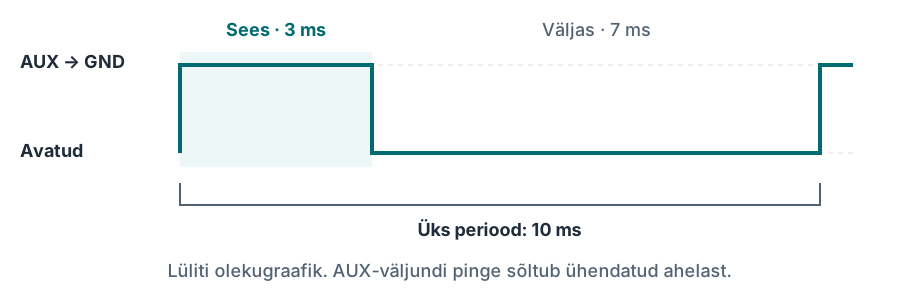
Loendis on saadaval tavalised sagedused 5–500 Hz ja High frequency #1 / #2. Need kaks valikut kasutavad ühiseid seadistatavaid taimereid. Nende väärtused ja Hz/KHz/MHz ühikud määratakse samas moodulis eraldi. Kui mitu AUX-väljundit kasutab sama taimerit, mõjutab selle sageduse muutmine kõiki neid väljundeid; igal väljundil säilib oma täitetegur.
Alla 305 Hz sageduste jaoks kasutatakse tavalisi Frequency valikuid. Kontrollitud püsivaraversioonis High frequency #1 / #2 alla 305 Hz ei kasutata täiteteguri vale ümberarvutuse tõttu.
Väli MHz ei tähenda, et ühendatud mähis, juhtmestik või jõulüliti sobib sellele sagedusele. Valitud koormusega kontrollitakse töösagedust ja tegelikku signaalikuju. Ventilaatori PWM-juhtsisendi puhul kontrollitakse ka polaarsust, vajalikku tõmbetakistit ja lubatud pinget.
9.4. Solenoid, ventilaator ja väline juhtimine #
| Koormus | Ühendamine ja seadistamine |
|---|---|
| Relee mähis | +12 V → kaitse → mähis → AUX. Kasutatakse ainult 0% ja 100%, mähise kaitset ning koormusele sobiva nimivooluga jõukontakte. |
| Solenoid | Toite pluss → kaitse → solenoid → AUX, ainult juhul, kui väljundi lubatud koormus on kinnitatud. Sagedus, täitetegur ja kaitse valitakse solenoidi järgi. Vajaduse korral kasutatakse välist jõudraiverit. |
| Eraldi PWM-sisendiga ventilaator | Jõutoide ühendatakse eraldi kaitstud ahelaga. AUX ühendatakse juhtsisendiga ainult siis, kui see sobib massile lülituva väljundiga. |
| Tavaline jõuventilaator | Mootori toidet lülitab sobiv väline relee või jõukontroller. AUX juhib selle seadme ühilduvat sisendit või mähist. |
AUX-i lubatud voolu ei saa määrata PWM-nimetuse, üksiku transistori nimivoolu ega BiMatrix Mini toitekaitsme järgi. Enne mähise otseühendamist kinnitatakse koormusvool, käivitusrežiim, soojuse ärajuhtimine ja väljundi kaitse. Kinnitatud nimiväärtuse puudumisel kasutatakse sobitatud välist draiverit. Ignition OUT-i ei kasutata mähiste, lampide, solenoidide ega ventilaatorite toitmiseks.
9.5. Juhtimise kontrollimine #
Esmalt kontrollitakse 0% käsku ja avatud olekut, seejärel vajalikke tööväärtusi. PWM-i kuju, sagedus ja täitetegur kontrollitakse ostsilloskoobiga; multimeetri keskmine näit ei asenda seda. Live'is vaadeldakse korraga Source'i ja AUX-i, seejärel kontrollitakse koormuse tegelikku reaktsiooni.
Temperatuurist sõltuvaks sisselülitamiseks võib tabel määrata täiteteguri sõltuvuse temperatuurist või saada ettevalmistatud käsu Maps-ist. AUX Outputs-il endal pole eraldi hüstereesivälja ehk erinevaid sisse- ja väljalülitustemperatuure. Tavaline tabel ei mäleta temperatuuri muutumise suunda. Sellise loogikaga temperatuuri juhtimiseks kasutatakse sobivat kontrollerit või eraldi kontrollitud lahendust.
Lõpuks kontrollitakse allika kadumist, signaali taastumist ning süüte välja- ja uuesti sisselülitamist. Lõplik kriteerium on ühendatud seadme olek, mitte ainult PWM-arv ekraanil. Töökonfiguratsioon salvestatakse pärast kõigi kasutatavate AUX-ide kontrolli.
↑ Sisukorda10. Ühenduse kontroll ja esimene käivitus #
Kontrollitakse järjest: toide → side → sisendväärtused → 8HP moodul → käigukasti reaktsioon. Kui üks etapp ebaõnnestub, kõrvaldatakse esmalt selle põhjus.
10.1. Enne toite sisselülitamist #
- Kontrollitakse, et paigaldatud on BMW päritolu 8HP automaatkäigukast ja selle versioon vastab moodulis 8HP valitud tüübile.
- Juhtmekimbu kontaktinumbrid võrreldakse Mini kontaktijaotusega ja valitud käigukasti ja valitsa skeemiga.
- Kontrollitakse, et toide pole massiga lühises, 12 V ja 0–5 V signaalid on eraldatud, ühine mass olemas ning jõuharudel eraldi kaitsmed.
- Kõigi seadmete toite väljalülitamisel mõõdetakse iga CAN-siini H ja L vahelist takistust. Kahe 120 Ω lõputakistiga on oodatav tulemus umbes 60 Ω. Takistite arvestamine →
- Kontrollitakse, et +12 V ei satu CAN-kontaktidele, analoogsisenditele ega +5 V väljundile. USB-katse sild kontaktide 2 ja 16 vahel eemaldatakse enne auto süüte ühendamist.
10.2. Toide ja side mootorit käivitamata #
- Toide antakse kontaktile 7 ja 5–12 V süütesignaal kontaktile 16. Kontrollitakse rohelise indikaatori püsivat põlemist.
- Luuakse ühendus rakendusega. Kontrollitakse parameetrite laadimist.
- Siinide esialgseks ülevaatuseks võib kasutada No gearbox control. Selles režiimis kontrollitakse CAN Monitori ja seadistatud sisendeid; 8HP mooduli tagasisideparameetreid ei loeta selles toimivaks passiivseks käigukasti jälgimiseks.
- CAN Monitoris valitakse tegelik liides. Kontrollitakse ID-sid, sõnumite saabumist ja baitide muutumist vastava auto juhtseadise kasutamisel.
10.3. Väärtuste kontrollimine #
| Parameeter | Kontroll |
|---|---|
| Pöörlemiskiirus | Seisva mootoriga — 0. Pärast käivitamist võrreldakse näitu sõltumatu allikaga mitmes punktis. |
| Pedaal | Vabastatud ja täielikult vajutatud asendid vastavad seadistatud 0 ja 100%-le; vaheväärtused muutuvad sujuvalt. |
| Pidur | Brake force'is kontrollitakse eraldi 0% vabastamisel ja 100% diskreetse lüliti vajutamisel. Olek 0/1 teisendatakse eelnevalt väärtuseks 0/100%. |
| MAP ja temperatuurid | Kontrollitakse anduri karakteristikut, ühikuid ja usutavust. MAP-i puhul eristatakse absoluutrõhku ja ülelaaderõhku üle atmosfäärirõhu. |
| Mootori pöördemoment | Kontrollitakse iga välja allikat, skaalat ja tähendust: Requested torque, Target torque, Actual torque ja Max torque ei asendata ühe suvalise arvuga. |
| Seotud kaardid | Live'is kuvatakse korraga algväärtused ja iga tulemus. Tabelite vahemikud katavad käivituse, töörežiimi ja sisendi kadumise. |
Usutav arv Live-vaates ei kinnita veel juhtmel oleva sõnumi õigsust. Lisasõnumite puhul — CAN-väljundi kontrolli.
10.4. Käigukasti ja käiguvalitsa kontrollimine #
- Valitakse tegelikud Gearbox type ja Selector type, CAN-rollid ja juhtimisrežiim vastavalt jaotisele 3.4.
- Seisva autoga, rakendatud seisupiduri ja allhoitud piduripedaaliga kontrollitakse valitsa asendeid ja käigukasti vastust. Enne käigu sisselülitamist vabastatakse auto ümbrus.
- Võrreldakse valitsa käsku, hoova asendit, tegelikku käiku ja käigukasti olekut. Käsu väärtust ei peeta sisselülitatud käigu kinnituseks.
- 8HP Diagnose'i kaudu loetakse vead. Esmalt salvestatakse nende koodid ja tekketingimused, seejärel kõrvaldatakse põhjused.
- Kontrollitakse süüte väljalülitamist: signaal kontaktilt 16 eemaldatakse, IGN OUT lõpetab sisselülitamise juhtimise, Mini toide säilib KL30G-st uinumiseni või viitereleest veel 60 s. Kontrollitakse ka uuesti sisselülitamist.
10.5. Kontrollitulemuse salvestamine #
Pärast kontrolli salvestatakse .bms-konfiguratsioon. Käiguvahetuste analüüsiks kuvatakse Live'is mootori, sisend- ja väljundvõlli pöörlemiskiirus, käik, pedaal, moment ja saadaolev momendi korrigeerimise taotlus. Salvestis peatatakse vaatamiseks, vajalik lõik suurendatakse ja eksporditakse CSV-sse.
Sõidukatseks seadistatakse salvestus enne liikuma hakkamist. Rakendust kasutab kaasreisija või seda tehakse pärast peatumist. Esmased katsed tehakse väikese koormusega; ebastabiilsed sisendsignaalid ja aktiivsed vead kõrvaldatakse enne koormuskatset.
↑ Sisukorda11. Levinud rikked ja viiteskeemid #
11.1. Kust põhjust otsida #
Esmalt kontrollitakse sisendsignaali, seejärel selle teisendamist ja määrangut. Vale algväärtuse korral ei kõrvalda kaardi ega käigukastiseadete muutmine põhjust.
| Sümptom | Mida kontrollitakse | Järgmine tegevus |
|---|---|---|
| Roheline indikaator süttib ja kustub | Püsiv IGN IN kontaktil 16, toide ja mass. | USB-katses kontrollitakse silda 2 → 16; autos eraldi 5–12 V süütesignaali. Kontrollskeem → |
| Rakendus ei ühendu | Toide, süüde, valitud WiFi/Bluetooth, parool ja süsteemiõigused. | Kasutatakse seerianumbrit. BLE-ühendus luuakse rakendusest ilma Pairing-uta. Ühendamise järjekord → |
| Side Miniga kaob koos süüte väljalülitamisega | Kas kontakt 7 on ühendatud otse lülitatava IGN-iga. | Toide ühendatakse sobiva KL30G-ga või viiterelee kaudu. Toide → |
| CAN Monitor ei näita sõnumeid | Õige liides, saatja toide ja äratamine, H/L, ühine mass, kiirus 500 kbit/s. | Lõputakistust mõõdetakse väljalülitatud toitega; kontrollitakse kontaktide numbreid. Tühi loend ei osuta ühele kindlale rikkele. |
| CAN töötab ebastabiilselt | Puuduvad või liigsed takistid, halvad kontaktid, pikad harud, ühendatud võrkude ühilduvus. | Iga siini ja selle mõlemat otsa kontrollitakse eraldi. Takistid → |
| Baidid muutuvad, CAN-sisend on null | Sisendi ID ja liides, Position, pikkus, tüüp, baitide järjekord, kordajad ja Timeout. | Dekodeerimist kontrollitakse mitme väärtuse juures; arvestatakse bittide erineva nummerdusega analüüsiaknas ja sisendi seadetes. CAN Inputs → |
| Pöörlemissagedus erineb kaks või kolm korda | DIG2 impulsside arv pöörde kohta või CAN-signaali skaala. | Kalibreeringut korrigeeritakse sõltumatu mõõtmise järgi; kordajat ei määrata ainult silindrite arvu põhjal. |
| Pedaal või MAP näitab valesti | Pinge sisendi juures GND suhtes, anduri toide, tunnusjoon ja valitud Analog input. | Kõigepealt kontrollitakse pinget, seejärel teisendustabelit. Anduri katkestust ei loeta automaatselt tuvastatuks. Analoogsisendi seadistus → |
| Sisend muutub, kaardi tulemus on hangunud | X/Y määrangud ja mõlema telje jäämine tabeli vahemikku. | Vahemikku laiendatakse ja kontrollitakse kogu kaartide ahelat; väljaspool tabelit võib säilida eelmine tulemus. Maps seadistamine → |
| AUX säilitab eelmise oleku | Allikas ja tabeli vahemik, valitud taimeri sagedus, tegelik signaal koormusel. | Kontrollitakse minimaalset, maksimaalset ja puuduvat sisendväärtust. AUX seadistamine → |
| Sisselülitatud AUX-il on umbes 0 V | Kas koormuse teisel poolel on kaitstud +12 V. | Sisselülitatud väljundi puhul vastab see tööpõhimõttele: AUX ühendab koormuse massiga. Lambi ja relee näide → |
| Enda sõnumit ei ole CAN Monitoris näha | Edastus valitud pordi kaudu, sõnumi seaded ja saatmistingimused. | Kasutatakse välist CAN-adapterit või vastuvõtja diagnostikat: CAN Outputs sõnumitel ei ole CAN Monitoris kohalikku TX-kaja. |
| Käiguvalits on nähtav, käik ei lülitu sisse | Käiguvalitsa tüüp ja pistik, valitud CAN-paar, pidurisignaal, toide/Wake ja käigukasti vead. | Käsku võrreldakse tagasiside olekuga ja loetakse Error memory. Kontaktide numbrid võetakse konkreetselt skeemilt. |
| Pärast importi muutus käitumine | Valitud moodulid, allikad, ühikud ja kaartide seosed. | Kontrollitakse imporditeadet ja salvestatud algset .bms-faili; enne juhtimise sisselülitamist kontrollitakse sisendeid uuesti. |
11.2. Mida rikke analüüsimiseks salvestatakse #
Kirja pannakse rakenduse ja Mini püsivara versioon, auto, käigukast ja käiguvalits, toiteviis ning rikke tekkimise täpne järjekord. Lisatakse tegeliku juhtmekimbu skeem koos kontaktide numbritega, .bms-konfiguratsioon, veakoodid ja andmesalvestus vajaliku ajavahemiku kohta.
| Vorming | Sisu | Kasutuskoht |
|---|---|---|
| .bms | BiMatrixi moodulite valitud seaded. | Export settings / Import settings. |
| .csv | Live-parameetrite ajalugu koos aja ja väärtustega. | Live eksport; vaatamine tabelarvutusprogrammis. |
| .bmtrc | CAN-sõnumite salvestus. | Salvestamine CAN Monitoris; fail salvestatakse SD Cardile. |
| .gb8log | Käigukasti parameetrite spetsiaalne binaarlogi. | Logger moodulis 8HP Tuner, kui valitud käigukast seda toetab. |
| Kalibreeringute ja kodeeringute failid | Automaatkäigukasti enda andmed. | 8HP Tuneri eraldi toimingud; ei asenda .bms-faili. |
Moodulisse BiMatrix → SD Card valitakse fail allalaadimiseks. Kõigepealt lõpetatakse salvestamine, seejärel salvestatakse valmis fail. CSV näitab arvutatud parameetreid, CAN-salvestus aga sõnumeid; keerulise juhtumi korral on kasulikud mõlemad andmeliigid.
11.3. Skeemide kiirlingid #
- Seade, pistik ja 18 kontakti värviline tabel.
- Valitud käigukasti ja käiguvalitsa ühendamine.
- Kaks 120-oomist takistit ja CAN-siini mõõtmine.
- Toide KL30G-st ja viitereleega variant.
- DIG2 tahhosignaal, MAP-andur ja lamp AUX-relee kaudu.
11.4. Tähiste sõnastik #
| Tähis | Tähendus |
|---|---|
| CAN / CAN-H / CAN-L | Sõnumivahetuse siin ja selle kaks signaalijuhet. H ja L moodustavad keerdpaari. |
| ID / Byte / Bit | Sõnumi identifikaator / 8-bitine bait / üks kahendnumber. |
| DIG | Digitaalsisend: olek, sagedus või impulsside täitetegur. |
| Analog | Pingesisend 0–5 V koos kalibreerimisega vajalikesse ühikutesse. |
| AUX / PWM | Juhitav väljund / väljundi kiire perioodiline sisselülitamine määratud täiteteguriga. |
| Duty cycle | Perioodi osa, mille jooksul väljund on sisse lülitatud; tavaliselt määratakse protsentides. |
| GND | Mass, vooluahela ühine tugipotentsiaal. |
| IGN IN / IGN OUT / Wake | Süütesisend / sisselülitamise loogilise juhtimise väljund / seadme äratussisend. |
| KL30G | Auto juhitav toiteahel, mis lülitub välja auto uinumisel. Täpset teostust kontrollitakse auto skeemi järgi. |
| MAP / Maps | MAP on sisselaske absoluutrõhu andur. Maps on BiMatrixi tabelite ja arvutuste moodul. |
| RPM / N·m / EGS | Pöörded minutis / pöördemomendi ühik / käigukasti elektrooniline juhtimine. |
| Source / Timeout | Väärtuse allikas / aeg, mille järel loetakse enam mitte uuenev signaal aegunuks. |
Juhised on võrreldud kohaliku seadmeskeemi, püsivara ja rakenduse liidesega 9. septembri 2026 seisuga. Näidisväärtused selgitavad seadistamist. Kinnitamata käigukasti ja käiguvalitsa kombinatsioonid ning praeguse tarkvara piirangud on märgitud vastavates jaotistes.
↑ Sisukorda