Käyttöopas
BiMatrix — tuotemerkki. BiMatrix Mini — laite, jota tämä opas käsittelee.
BiMatrix Minin kytkentä ja asetukset
Kirjoita sanat, joita haluat etsiä oppaasta. Löydettyjä tekstikohtia: Näytetään ensimmäiset Ei osumia. Kokeile muita sanoja. Haku on rajattu osaan oppaan tekstistä.
Asetukset ja rajoitukset on tarkistettu sovelluksen ja laiteohjelmiston 4.4.3 koontiversion 22 lähdekoodista. Sähkökytkennät on tarkistettu BiMatrix Minin kytkentäkaaviosta.
BiMatrix Mini vastaanottaa ajoneuvon signaalit, muuntaa ne tarvittaviksi arvoiksi ja käyttää niitä liitettyjen laitteiden ohjaamiseen. Tiedot vastaanotetaan CAN1:n, CAN2:n sekä digitaali- ja analogiatulojen kautta. Käsittelyn tulos lähetetään CAN-väylälle tai käytetään AUX/PWM-lähdöissä.
Vain BMW:stä peräisin olevia 8HP-automaattivaihteistoja tuetaan. Muille automerkeille tarkoitettuja 8HP-versioita ei tueta. Rajoitus koskee vaihteiston alkuperää, ei sen auton merkkiä, johon vaihteisto asennetaan.
Pääasiallinen liitäntätapa on CAN-tiedonsiirto. Tuettujen 8HP-automaattivaihteistoversioiden ohjaamista varten BiMatrix Minissä on jo sisäänrakennettu moduuli. Käyttöliittymässä valitaan vaihteistoversio ja määritetään tarvittavien signaalien lähteet: kierrosluku, moottorin vääntömomentti, polkimen asento, jarru ja muut parametrit. Näiden arvojen perusteella moduuli muodostaa ja lähettää tarvittavat CAN-viestit itse.
Määritettävät CAN-tulot ja CAN-lähdöt laajentavat yhteysmahdollisuuksia muihin moduuleihin: mittaristoon, painikemoduuliin, moottorinohjaimeen ja muihin laitteisiin. CAN-tulot poimivat tarvittavat arvot vastaanotetuista viesteistä; CAN-lähdöt muodostavat lisäviestejä valitulle laitteelle.
Jos autossa ei ole CAN-väylää, moottorin kierrosluku voidaan määrittää DIG2-tulon taajuussignaalista ja polkimen asento sekä imusarjan paine analogiatulojen 0–5 V signaaleista. Moottorin vääntömomentti lasketaan määritettyjen karttojen perusteella. Saadut arvot voidaan määrittää 8HP-moduulin tulosignaaleiksi. Karttaan perustuva vääntömomentti on laskennallinen arvio; sen tarkkuus riippuu signaaleista ja karttojen asetuksista.
Tietojen hankintatapoja voidaan yhdistellä. Esimerkiksi kierrosluku vastaanotetaan CAN-väylältä ja paine erillisestä analogia-anturista.
CAN-väylien kytkennässä ja diagnostiikassa suositellaan käytettäväksi CAN Monitor-moduulia: se näyttää CAN1/CAN2-viestit ja niiden tavujen muutokset. Erillistä moduulia Live käytetään tuloarvojen, PWM:n, vaihteistotietojen ja muiden saatavilla olevien BiMatrix Mini -parametrien seurantaan kuvaajissa ja numeronäytöissä.
1. BiMatrix Minin tulot ja lähdöt #
Tulo vastaanottaa signaalin. Lähtö ohjaa laitetta. Jokainen CAN-portti tukee molempia suuntia: samalla johdinparilla vastaanotetaan ja lähetetään tietoja.
Kytkentäkaaviot:
Piirikaavioissa esitetään johtimen reitti; nastojen sijainti on viitteellinen. Liittimen muoto ja puoli esitetään erikseen nastajärjestyksessä. Nastanumerot koskevat BiMatrix Miniä. Viivojen värit auttavat kaavion lukemisessa, mutta johtimen väri määräytyy todellisen johtosarjan mukaan. Piste risteyksessä tarkoittaa liitosta; risteys ilman pistettä tarkoittaa erillisiä johtimia. Kapealla näytöllä leveitä kaavioita vieritetään vaakasuunnassa.
Oppaan kaikissa kieliversioissa kuvakaappaukset näyttävät sovelluksen käyttöliittymän englanniksi (English). Kuvien selitykset käännetään; kuvakaappausten painikkeiden, kenttien ja moduulien nimet säilyvät englanninkielisinä.
Käyttöliittymän kuvat. Kuvattujen moduulien yhteydessä on yleiskuva ja pieniä yksityiskohtakuvia asetusten vieressä. Jokainen kuvakaappaus suurenee painamalla. Painike ”100%” näyttää alkuperäisen koon: kuvaa voi vierittää myös puhelimella. Ikkuna suljetaan ”Sulje”-painikkeella, Escape-näppäimellä tai painamalla tummennettua aluetta. Kuvissa on sovelluksen 4.4.3 käyttöliittymä esimerkkitiedoilla ilman laiteyhteyttä. DISCONNECTED-tila on odotettu; osassa kuvista CONNECTED on simuloitu asetusten näyttämiseksi ilman laitetta. Käyttäjän määrittämät signaalinimet voivat poiketa omassa kokoonpanossasi.
1.1. Tulojen ja lähtöjen käyttötarkoitus #
Tärkeää: nastat tunnistetaan vain numeroista #
BiMatrix Minin nastat tunnistetaan vain liittimen numeroista ja BiMatrix Minin kaavion vastaavista numeroista. Ennen jokaisen johtimen kytkentää liittimen numero tarkistetaan kaaviosta.
Johtimen väri, liittimen asento valokuvassa ja nastojen laskeminen ”vasemmalta oikealle” eivät korvaa numeron tarkistusta. Myös kaaviossa esitetty liittimen puoli on tunnistettava oikein.
| Tulo tai lähtö | Käyttötarkoitus | Käyttöesimerkki |
|---|---|---|
| CAN1, CAN2 | Fyysiset portit CAN-viestien vastaanottoon ja lähetykseen. | 8HP-moduulin tiedonsiirto vaihteiston kanssa; yhteys ohjainlaitteeseen, mittaristoon ja painikemoduuliin. |
| DIG1 / Ignition IN · 5–12 V | Sytytysvirran tilan tunnistus ja BiMatrix Minin käynnistys. | Toiminnan aloitus sytytysvirran kytkeytyessä. |
| DIG2 | Signaalin tilan, taajuuden tai PWM-pulssisuhteen määritys. | Kierrosluvun saaminen taajuusmuotoisesta kierroslukusignaalista. |
| Analogiatulot 1–4 | Signaalin mittaus käyttöalueella 0–5 V. | Polkimen asento tai MAP-anturin paine. |
| AUX / PWM | Kuorman kytkeminen maahan: päälle/pois tai PWM. | Solenoidi, puhallin tai rele. |
| Ignition OUT · 12 V | Vain automaattivaihteiston ja valitsimen käynnistyksen logiikkaohjaus. | Signaali Wake-tuloon tai ulkoisen tehokytkimen ohjaustuloon. |
+12 V virransyötöllä, GND-maalla ja anturien +5 V syöttölähdöllä on omat käyttötarkoituksensa. Niiden kytkentä kuvataan kohdassa 1.6. Jokaisessa piirissä liittimen nastanumero tarkistetaan BiMatrix Minin kaaviosta.
BiMatrix Mini: laite, liitin ja nastanumerot #
Alla näkyy laitteen liitin vastaliittimen kytkentäpuolelta. Lukitus on ylhäällä. Vastaliittimessä on huomioitava katselupuoli — nastojen vai johtimien puolelta. Ennen kytkentää numero tarkistetaan itse liittimen merkinnästä.
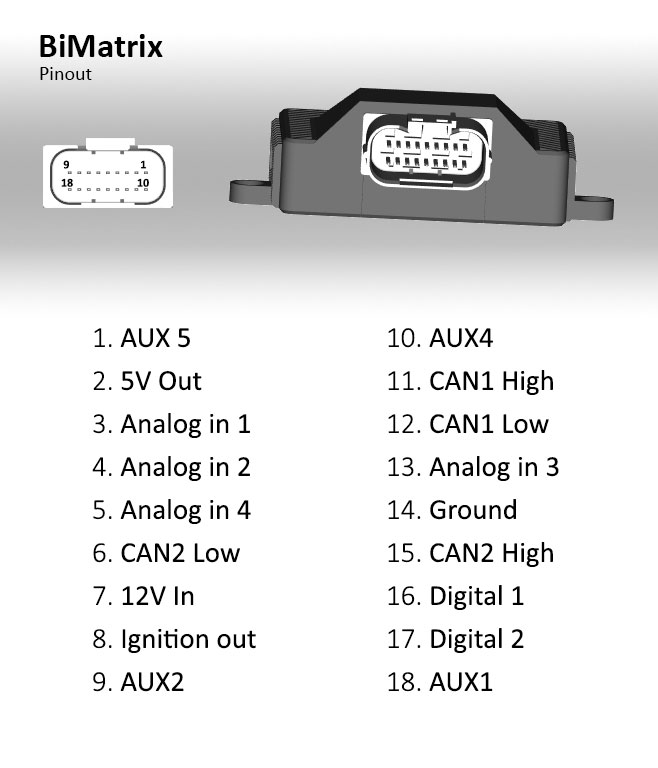
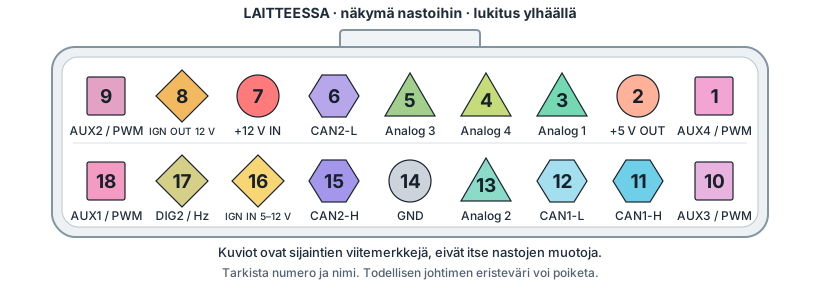
Analog-kolmioita ja AUX/PWM-neliöitä käytetään tässä käyttötarkoituksen merkkeinä. Ne eivät kuvaa metallinastojen muotoa eivätkä ole näiden tulojen ja lähtöjen yleisiä IEC/ANSI-tunnuksia. Nastan numero ja nimi ovat ensisijaiset tunnukset.
Standardimerkintöjen tarkoitus: IEC — graafiset symbolit ja standardit. CAN-H/CAN-L- ja GND-merkinnät säilytetään näkyvinä.
Taulukon lukeminen. Ensimmäisessä sarakkeessa on liittimen nastanumero, toisessa sen käyttötarkoitus. Nastanumero ja kanavanumero ovat eri asioita: esimerkiksi analogiatulo 1 kytketään nastaan 3.
| Nastan nro | Käyttötarkoitus |
|---|---|
| 1 | AUX4 / PWM |
| 2 | +5 V — anturien syöttölähtö |
| 3 | Analogiatulo 1 |
| 4 | Analogiatulo 4 |
| 5 | Analogiatulo 3 |
| 6 | CAN2-L — CAN2 Low |
| 7 | +12 V — BiMatrix Minin päävirransyöttö |
| 8 | Ignition OUT (IGN OUT) — 12 V, vain logiikkaohjaus |
| 9 | AUX2 / PWM |
| 10 | AUX3 / PWM |
| 11 | CAN1-H — CAN1 High |
| 12 | CAN1-L — CAN1 Low |
| 13 | Analogiatulo 2 |
| 14 | GND — maa |
| 15 | CAN2-H — CAN2 High |
| 16 | DIG1 / Ignition IN — sytytysvirtatulo 5–12 V |
| 17 | DIG2 — digitaali- / taajuustulo |
| 18 | AUX1 / PWM |
Nasta 16 — DIG1 / Ignition IN, sytytysvirtatulo 5–12 V. Nasta 17 — DIG2, digitaali- / taajuustulo.
Kaikissa laitteissa BiMatrix Mini käyttää samaa nastajärjestystä, joka esitetään tässä taulukossa.
1.2. CAN1 ja CAN2: yleinen kytkentäperiaate #
CAN on elektronisten ohjainlaitteiden välinen viestintälinja. Signaali käyttää kahta johdinta: CAN-H ja CAN-L. Ne asennetaan yhdessä kierrettynä parina. BiMatrix Minin CAN-H kytketään valitun väylän CAN-H:hon ja CAN-L saman väylän CAN-L:ään.
Laitteet kytketään yhteiseen linjaan rinnakkain lyhyillä haaroilla. Pitkät erilliset haarat samasta pisteestä heikentävät signaalin muotoa. CAN-H:ta ja CAN-L:ää ei käytetä virransyöttöön: jokaisen laitteen syöttö ja maa kytketään erillisillä piireillä.
Fyysinen kytkentä: Texas Instruments — CAN Physical Layer Requirements.
CAN1 ja CAN2 ovat erillisiä portteja. Automaattivaihteiston, valitsimen ja muiden laitteiden kytkentä määräytyy valitun kaavion ja asetusten mukaan. CAN1- ja CAN2-johtimia ei yhdistetä toisiinsa porttien välistä tiedonsiirtoa varten; tiedonsiirto toteutetaan BiMatrix Minin asetuksilla.
Ajoneuvon 500 kbit/s CAN-väylä suositellaan kytkettäväksi BiMatrix Minin CAN2:een: ajoneuvon CAN-H → CAN2-H, ajoneuvon CAN-L → CAN2-L.
Tämän väylän tietojen vastaanottoa varten CAN-tuloissa valitaan CAN2. CAN Monitor -tarkistuksessa valitaan CAN 2 tai All Interfaces. Fyysisen kytkennän ja asetuksissa valitun liitännän on vastattava toisiaan.
Ajoneuvon CAN → BiMatrix Minin CAN2 #
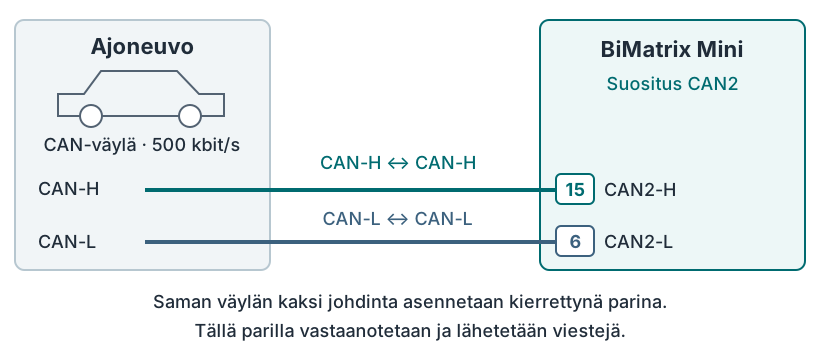
Tarkistus: moduulissa CAN Monitor valitaan CAN 2. Kun laitteet toimivat, ID-tunnuksia ja tavuja sisältäviä viestejä pitää saapua.
Kiinteä CAN-nopeus #
BiMatrix Minin CAN1 ja CAN2 toimivat nopeudella 500 kbit/s. Nykyisessä ohjelmistoversiossa nopeus on kiinteä eikä sitä voi muuttaa.
Nopeuden muuttaminen voi tulla mahdolliseksi tulevissa ohjelmistoversioissa.
Ennen kytkentää varmistetaan, että ajoneuvon valittu CAN-väylä ja liitettävät laitteet toimivat nopeudella 500 kbit/s. BiMatrix Miniä ei voi nykyversiossa asettaa toiselle nopeudelle.
Parametrien vaihto edellyttää myös oikeaa viestimuotoa. Tuettujen 8HP-versioiden muoto on jo toteutettu sisäänrakennetussa moduulissa. Väylien, vaihteistoversion ja signaalilähteiden valintaa käsitellään osiossa 3.
Sisäänrakennettu 8HP-moduuli ja CAN-lisätoiminnot #
8HP-moduuli on tarkoitettu BMW:stä peräisin olevien vaihteistojen tuetuille versioille. Toisen merkin vaihteiston sama 8HP-tunnus ei tarkoita yhteensopivuutta.
8HP-moduuli sisältää jo viestigeneraattorin tuetuille vaihteistoversioille. Käyttöliittymässä jokaiselle tarvittavalle parametrille määritetään arvolähde. Esimerkiksi kierrosluvuksi valitaan ECU:lta CAN-väylällä saatu tai DIG2:n taajuudesta laskettu signaali; vääntömomentiksi vastaanotettu arvo tai määritetyn kartan tulos.
8HP:n perusasetukset: valitaan tuettu vaihteistoversio, määritetään CAN-kytkentä ja moduulin tulosignaalit. Moduuli muodostaa kaikki valitun version tarvitsemat viestit itse. Näitä viestejä ei tarvitse luoda käsin CAN-lähdöissä.
Käsittelyjärjestys: tietolähde → 8HP-moduulin tuloparametri → automaattisesti muodostetut CAN-viestit → automaattivaihteisto.
Määritettävät CAN-tulot ja CAN-lähdöt palvelevat lisätiedonsiirtoa muiden laitteiden kanssa. Ne ovat käyttöliittymän toimintoja, jotka käyttävät fyysisiä CAN1- ja CAN2-portteja:
- CAN-tulo poimii parametrin toisen moduulin viestistä. Esimerkkejä ovat ECU:n kierrosluku tai painikemoduulin painikkeen tila. Saatua arvoa voidaan käyttää BiMatrix Minin logiikassa, kartassa tai 8HP-moduulin signaalilähteenä.
- CAN-lähtö muodostaa lisäviestin toiselle moduulille. Esimerkiksi valitun arvon lähettäminen yhteensopivaan mittaristoon. Muoto määritetään vastaanottavan laitteen protokollan mukaan.
Lisävastaanoton asetukset kuvataan osiossa 4, lisälähetyksen asetukset osiossa 5.
Mihin 120 Ω vastuksia tarvitaan #
Nopean CAN-linjan kumpaankin fyysiseen päähän asennetaan päätevastus 120 Ω CAN-H:n ja CAN-L:n väliin. Se vähentää kaapelin päästä heijastuvia signaaleja, jotka voivat aiheuttaa yhteysvirheitä.
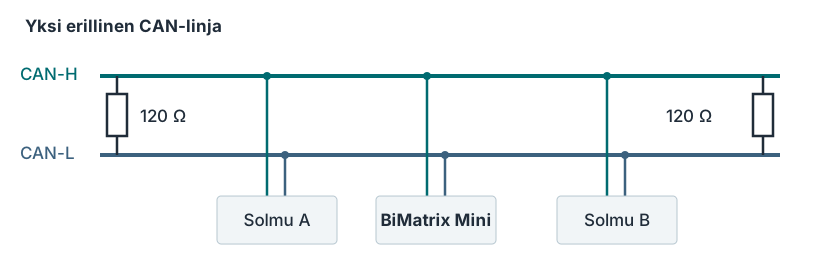
- Yhdellä linjalla käytetään kahta 120 Ω päätevastusta. Vastusta ei tarvita jokaisen liitetyn laitteen kohdalle.
- Vastus voi olla jo päätylaitteen tai johtosarjan sisällä. Olemassa oleva päättäminen huomioidaan ennen vastuksen lisäämistä.
- Jos BiMatrix Mini kytketään valmiiksi päätetyn ajoneuvoväylän keskelle, kolmatta vastusta ei lisätä.
- Jos CAN1 ja CAN2 on kytketty eri linjoihin, päättäminen tarkistetaan kummaltakin erikseen.
Linjan päiden päättäminen: Texas Instruments — CAN With Selectable Termination.
Tarkistus yleismittarilla. Kun kaikkien laitteiden virransyöttö on kokonaan katkaistu, kootun linjan resistanssi mitataan CAN-H:n ja CAN-L:n väliltä. Kahdella tavallisella jatkuvasti kytketyllä 120 Ω vastuksella odotettu tulos on noin 60 Ω: vastukset ovat rinnakkain.
Noin 120 Ω voi tarkoittaa toisen päätevastuksen puuttumista tai katkosta siihen; noin 40 Ω kolmea 120 Ω vastusta. Pelkkä 60 Ω lukema ei vahvista vastusten oikeaa sijaintia eikä koko yhteyden toimivuutta.
Mittaus jännitteettömästä linjasta: Kvaser — How to test your CAN termination.
Erillinen CAN-linja: BiMatrix Mini, automaattivaihteisto ja valitsin #
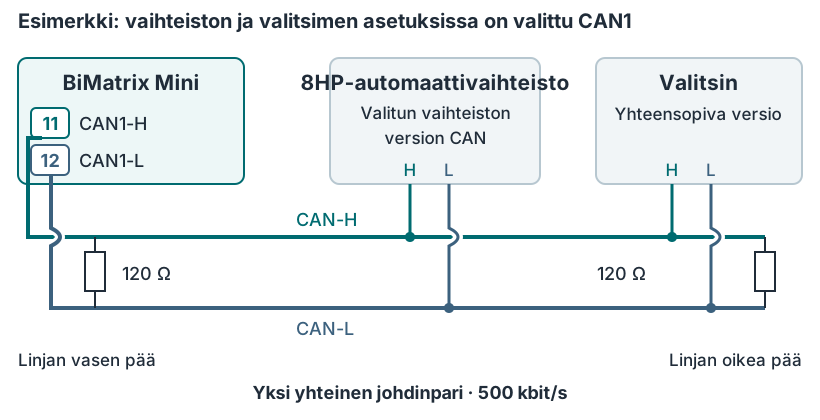
Tarkistus: 8HP-moduulin ja CAN Monitorin asetuksissa valitaan tosiasiassa kytketty linja. Viestien vastaanotto ja lähetys tarkistetaan sillä; laitteiden virransyöttö ja käynnistys toteutetaan virransyöttökaavion mukaan.
CAN Monitor: väylien tarkistus ja CAN-viestien analyysi #
CAN Monitoria suositellaan CAN-väylien kytkentään ja diagnostiikkaan. Se näyttää CAN1- ja CAN2-viestit: niiden tunnisteet ID ja tiedot tavuina. Tavujen arvot päivittyvät viestien saapuessa, joten voidaan seurata, mitkä tiedot muuttuvat ajoneuvon toimiessa tai painiketta painettaessa.
ID on viestin tunniste. Yhdellä ID:llä lähetetään tavujoukko, jonka sisällä voi olla useita eri parametreja. Yksittäisen parametrin lukemiseksi valitaan tarvittava osa näistä tiedoista.
- CAN Monitorissa valitaan tosiasiassa kytketty väylä — CAN 1, CAN 2 — tai All Interfaces molempien katseluun. Ajoneuvon CAN-väylän suosituskytkennässä valitaan CAN 2. Tarkistetaan, saapuuko tältä väylältä viestejä.
Tässä valitaan CAN 2 tai All Interfaces. Jos luettelo on piilossa, viestien katselu pysäytetään ensin. Painaminen avaa suuren kuvan. - Seurataan tavujen muutoksia yhden tunnetun signaalin muuttuessa — esimerkiksi painiketta painettaessa ja vapautettaessa.
- Kiinnostavan viestin ID:n painaminen avaa analyysi-ikkunan. Siinä valitaan aloitusbitin paikka (Position), arvon pituus ja tyyppi (Data type) sekä tavujärjestys (Endianness). Valitun arvon lukutulos päivittyy reaaliajassa.
Position — signaalin alku; Data type — pituus ja tyyppi; Endianness — tavujärjestys. Opetustulos: 2000 ja 50. Painaminen avaa suuren kuvan. - Saatua arvoa verrataan signaalin todelliseen tilaan. Tarkistus toistetaan useilla tilan tai arvon muutoksilla.
| Parametri | Mitä määritetään |
|---|---|
| Bit position Position-kenttä | Aloitusbitin paikka, josta tarvittava arvo luetaan viestin sisältä. Luettelosta valitaan Bit N — aloitusbitin numero. |
| Data length Osana Data type -valintaa | Arvon käyttämien bittien määrä. Tässä ikkunassa pituus valitaan Data type -valinnan sisältä; erillistä Data length -kenttää ei ole. |
| Tietotyyppi Data type -kenttä | Luvun lukutapa: unsigned — etumerkitön arvo nollasta ylöspäin; signed — etumerkillinen arvo, joka voi olla myös negatiivinen. |
| Endianness | Tavujärjestys arvoa luettaessa: Big Endian tai Little Endian. Valinta riippuu signaalin muodosta viestissä. |
Esimerkki: painikkeen tilan etsiminen. Painiketta painettaessa yhden viestin tiedot muuttuvat. Tämä viesti valitaan ID:n perusteella, minkä jälkeen analyysi-ikkunassa etsitään tietoalue, jonka arvo vastaa painamista ja vapauttamista. Vastaavuus tarkistetaan toistuvilla painalluksilla.
Löydettyjä ID-tunnuksia, muotoa ja skaalausta käytetään CAN-tulonasetuksissa. Yksittäisissä biteissä huomioidaan Position-numeroinnin ero CAN Monitorin ja CAN Inputsin välillä; lopputulos tarkistetaan Livessä. Saatu arvo voi osallistua BiMatrix Minin logiikkaan tai toimia signaalilähteenä 8HP-moduulille. Sisäänrakennettu 8HP-moduuli muodostaa vaihteiston viestit.
Viestien näkyminen CAN Monitorissa mahdollistaa väylätietojen vastaanoton tarkistamisen. Signaalin tarkoitus selvitetään moduulin dokumentaatiosta ja arvoja vertaamalla; pelkkä tavun muutos ei vielä kerro, mitä parametria se välittää. Omien CAN Outputs -viestien todellinen lähetys tarkistetaan ulkoisella CAN-sovittimella ja vastaanottimella.
1.3. Digitaalitulot #
DIG1 / Ignition IN, nasta 16, on sytytysvirtatulo, jonka signaalijännite on 5–12 V. Sen tilasta tunnistetaan sytytysvirran kytkeytyminen ja katkeaminen. Tämä tulo osallistuu BiMatrix Minin käynnistämiseen ja herättämiseen, joten sen käyttötarkoitus huomioidaan erillään DIG2-mittaustulosta.
DIG2:ta käytetään digitaali- tai taajuussignaalin vastaanottamiseen. Asetuksesta riippuen määritetään tila 0/1, pulssitaajuus tai saapuvan PWM-signaalin pulssisuhde.
Esimerkki: moottorin kierrosluku. Mittariston käyttämä yhteensopiva taajuusmuotoinen kierroslukusignaali kytketään DIG2:een. Tulosta mitataan taajuus, joka muunnetaan moottorin kierrosluvuksi määritetyn riippuvuuden mukaan. Muunnos riippuu pulssien määrästä kierrosta kohti.
Ennen kytkentää tarkistetaan kierroslukusignaalin sähköinen taso. Pelkkä pulssien esiintyminen ei tarkoita yhteensopivuutta tulon kanssa: tarvittaessa lähteen ja DIG2:n välissä käytetään sovituspiiriä. Yksityiskohtainen esimerkki on osiossa 7.
Kierroslukusignaali → DIG2, nasta 17 #
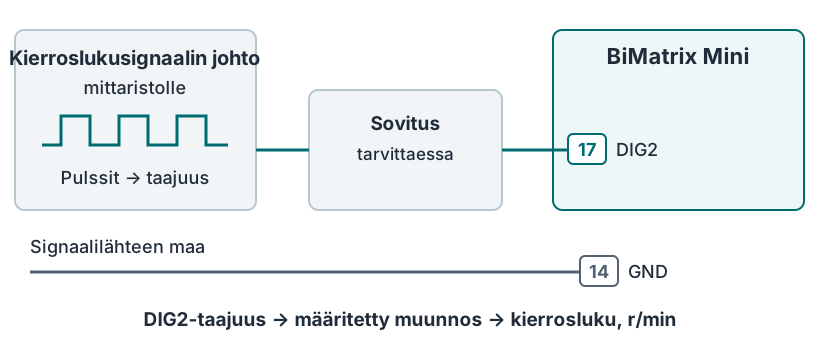
Tarkistus: moduulissa Live näytetään DIG2-arvo: taajuuden pitää muuttua kierrosluvun mukana. Muunnoksen määrittämisen jälkeen lukemia verrataan moottorin tunnettuun kierroslukuun.
1.4. Analogiatulot #
Analogiatuloja 1–4 käytetään signaaleille 0–5 V. Jännite muuttuu mitattavan parametrin mukana. Asetuksissa määritetään, miten tämä jännite muutetaan ymmärrettäväksi arvoksi.
- Polkimen asento. 0–5 V signaali kytketään analogiatuloon. Muunnos prosenteiksi määritetään ääriasentojen ja anturin ominaiskäyrän perusteella.
- MAP-paine. Paineanturin signaalijohto kytketään toiseen analogiatuloon. Jännitteen muunnos paineeksi määritetään kyseisen anturin ominaiskäyrän mukaan.
Anturin signaali ja virransyöttö ovat eri piirejä. Syöttö kytketään anturin syöttönastaan, signaali analogiatuloon ja vertailumaa anturin sekä BiMatrix Minin kaavion mukaan. Käyttöalue 0–5 V ei salli ajoneuvon 12 V syöttämistä signaalituloon.
Analogiatulojen suojaus. Jokaisessa Analog In -tulossa on 1 kΩ:n sarjavastus ja 5,1 V:n Zenerdiodi maahan. Tämä piiri rajoittaa virtaa ja ylijännitettä, mutta toiminta-alue pysyy 0–5 V:ssa.
Jos päällä olevaan Miniin kohdistuu vahingossa +12 V sen sisäisen 5 V:n virransyötön ollessa vakaa, laskennallinen virta tulovastuksen läpi on noin 7 mA. Laskelma osoittaa virranrajoituksen marginaalin; laitteen kestävyyttä kaikissa toimintatiloissa ei ole vahvistettu testeillä.
Suojausta +24 V:ltä ja ylijännitteeltä Minin ollessa ilman virransyöttöä ei ole vahvistettu. 12/24 V:n signaaleille käytetään ulkoista signaalisovitinta, jonka lähtö on 0–5 V. Analogiatulojen lukemat voivat olla epäluotettavia ylijännitteen aikana.
Komponenttien dokumentaatio: onsemi SZ1SMB5918BT3G; Texas Instruments ADS1115.
Analogiatulojen tietoja voidaan käyttää kartoissa, määrittää signaalilähteiksi 8HP-moduulille, lähettää muille laitteille CAN-lähtöjen kautta tai käyttää AUX/PWM-ohjauksessa.
MAP:n kolme piiriä: virransyöttö, signaali ja maa #
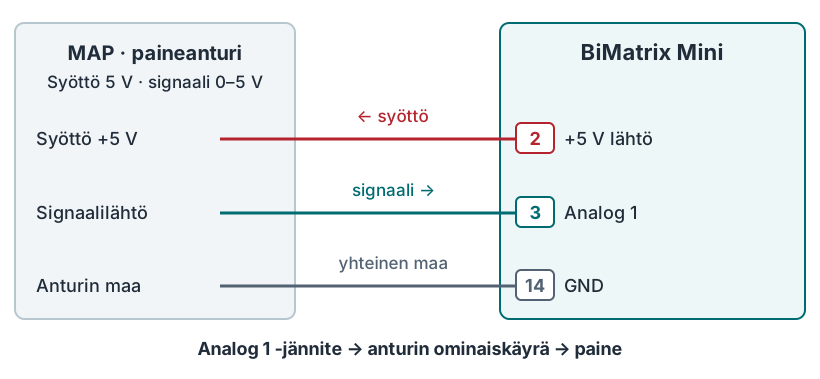
Tarkistus: moduulissa Live näytetään Analog 1. Jännite tarkistetaan ennen muuntamista paineeksi, minkä jälkeen tulosta verrataan MAP-ominaiskäyrään.
Ajoneuvo ilman CAN-väylää: johdoista vaihteiston viesteiksi #
Määritettyjen riippuvuuksien perusteella lasketaan moottorin vääntömomentin arvio.
Saadut parametrit määritetään sen tuloihin. Viestit muodostetaan automaattisesti.
Nuolet esittävät tässä ohjelman tiedonkäsittelyä. Fyysiset johdot kytketään yllä olevien kaavioiden mukaan. Analogikanavien numerot on valittu tätä esimerkkiä varten; polkimen piiri tarkistetaan sen omasta kaaviosta. Kartan vääntömomentti on laskennallinen arvio.
1.5. AUX/PWM-lähdöt #
AUX1–AUX4 / PWM-lähdöt kytkevät kuorman maahan — GND:hen. Syötön plus kytketään sulakkeen kautta kelan toiseen puoleen ja toinen puoli AUX/PWM:ään. Lähtö ohjaa ”miinusta” eikä tuota +12 V syöttöä.
Lähtö päällä: sisäinen kytkin yhdistää AUX:n GND:hen, ja kelan läpi kulkee virta. Lähtö pois: kytkin on auki eikä syöttövirta kulje sen läpi. Pois kytketyn AUX:n jännite ei välttämättä ole 0 V: siinä voi olla kelan kautta syötön plusjännite.
AUX-lähtöjä käytetään laitteiden käynnistämiseen ja ohjaamiseen menetelmällä PWM — pulssinleveysmodulaatio. PWM:ssä lähtö kytkeytyy toistuvasti päälle ja pois. Taajuus määrittää näiden jaksojen määrän sekunnissa ja pulssisuhde päälläoloajan osuuden.
Esimerkiksi 25 % pulssisuhde tarkoittaa, että lähtö on päällä neljänneksen jokaisesta jaksosta. Arvolla 0 % lähtö on pois ja arvolla 100 % jatkuvasti päällä. Paineen, voiman tai nopeuden riippuvuus pulssisuhteesta määräytyy kytketyn laitteen mukaan.
Esimerkki: AUX kytkee 12 V lampun releellä #
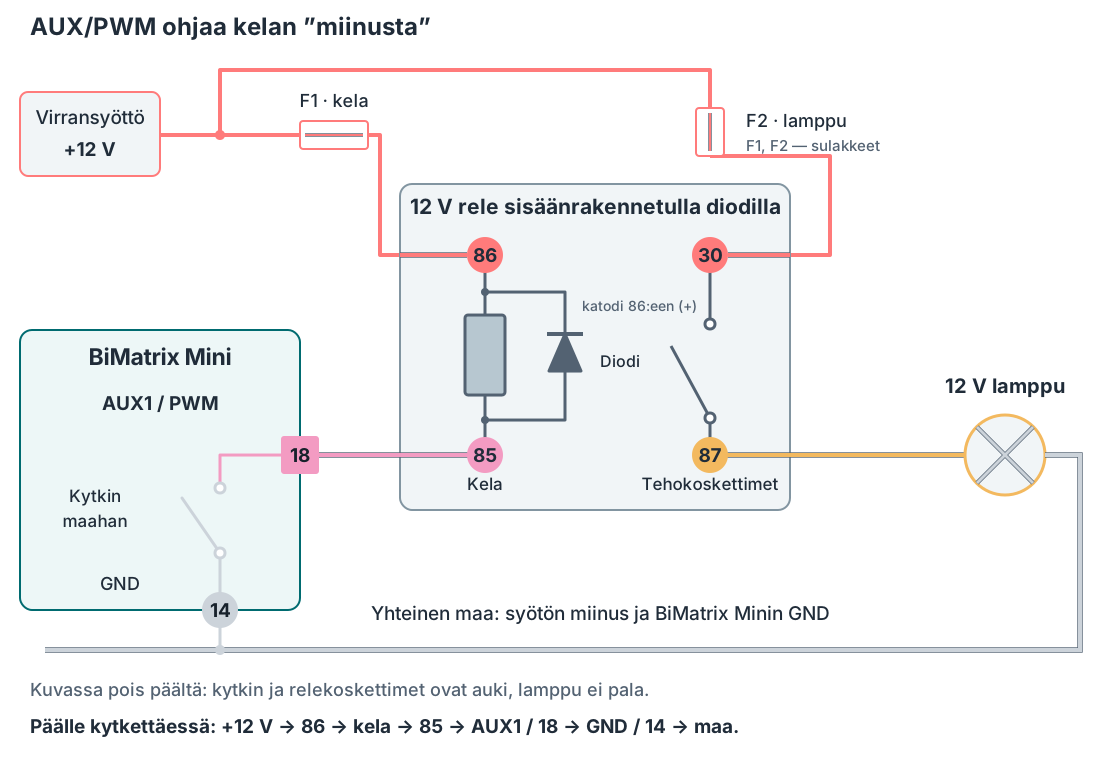
Kelan kytkentä: releen nasta 86 → +12 V F1:n kautta; nasta 85 → AUX1, nasta 18; GND Mini, nasta 14 → yhteinen maa. Viitteellinen virran kulkureitti päälle kytkettynä näkyy kuvan alaosassa.
Lampun kytkentä: +12 V kulkee F2:n kautta releen nastaan 30; nasta 87 kytketään lamppuun ja lampun toinen nasta maahan. Releen vetäessä koskettimet 30 ja 87 sulkeutuvat ja lamppu syttyy. AUX:n kautta kulkee relekelan virta; lampun virta kulkee koskettimien 30–87 kautta.
Kuvan releessä suojadiodi on sisäänrakennettu: katodi — diodisymbolin viivalla merkitty puoli — on kytketty 86:een (+12 V), anodi 85:een (AUX). Tällaisen releen 85/86-napaisuutta on ehdottomasti noudatettava. Muunlaisen releen tai solenoidin suojaus tarkistetaan sen dokumentaatiosta. F1:n ja F2:n arvot valitaan kunkin piirin virran ja johtimien poikkipinnan mukaan.
Nastamerkinnät ja sisäänrakennetun diodin kaavio: HELLA — nelinastainen 12 V rele diodilla. Releen tehokoskettimien sallittu virta ei ole AUX:n sallittu virta.
Solenoidi
Syötön plus → solenoidi → AUX/PWM → maa.
PWM-taajuus ja pulssisuhde valitaan solenoidin ominaisuuksien mukaan. Sen virran ja suojauksen on vastattava lähdön parametreja; tarvittaessa käytetään ulkoista ajuria.
Puhallin
AUX → ohjaimen yhteensopiva tulo → puhallin.
Ohjaimen tulon on tuettava maahan kytkevää ohjausta. Jos tarvitaan muunlainen sähköinen signaali, käytetään sovituspiiriä. Puhaltimen tehosyöttö kytketään erikseen.
Rele
+12 V F1:n kautta → kela 86/85 → AUX/PWM → maa. Koskettimet 30/87 kytkevät lampun.
Tavalliselle sähkömekaaniselle releelle asetetaan tilat 0 % — pois ja 100 % — päällä. Tässä kytkennässä lamppu vain sytytetään ja sammutetaan; kirkkautta ei säädetä PWM:llä. Releen nopeaa kytkemistä PWM-tilassa ei käytetä.
Tarkistus. Moduuliin Live lisätään komentolähteen ja tarvittavan PWM-lähdön pienoisohjelmat. Lähtöarvoa muutettaessa tarkistetaan laskettu pulssisuhde ja sitten liitetyn laitteen todellinen toiminta. Liven PWM-arvo näyttää lähtökomennon; se ei vahvista virran kulkemista kuormassa.
Kuorman suora kytkentä sallitaan vain, kun virta, jännite ja suojauskytkentä vastaavat lähdön parametreja. Sallitun kuorman ylittyessä käytetään ulkoista ajuria tai sopivaa relettä. Sallittu virta määritetään BiMatrix Minin dokumentaatiosta.
Lähtökomento voi riippua tuloparametrista, ehdosta tai kartasta. Esimerkki on puhaltimen käynnistys lämpötilan perusteella. Asetuksia käsitellään osiossa 9.
1.6. Virransyöttö, maa ja sytytysvirta #
BiMatrix Minin päävirransyöttöön suositellaan ajoneuvon KL30G:tä. Tässä piirissä +12 V säilyy sytytysvirran katkaisun jälkeen ja katkeaa ajoneuvon siirtyessä lepotilaan. KL30G-syötöllä viiverelettä ei tarvita.
KL30G kytketään 2 A sulakkeen kautta nastaan 7 — päävirransyöttö +12 V. Nasta 14 — GND kytketään ajoneuvon yhteiseen maahan. KL30G:n liitäntäpiste määritetään kyseisen ajoneuvon sähkökaaviosta; johtimien poikkipinta ja sulakepesä valitaan suojattavan piirin ja asennusolosuhteiden mukaan.
5–12 V sytytysvirtasignaali kytketään erikseen ilman viivettä nastaan 16 — Ignition IN / DIG1. Sytytysvirran katketessa Mini tunnistaa signaalimuutoksen heti, vaikka syöttö nastassa 7 vielä säilyy. KL30G:tä käytetään päävirransyöttöön; IGN-tuloon tuodaan sytytysvirran kytkentäsignaali.
Ignition OUT (IGN OUT), nasta 8, on 12 V lähtö vain logiikkaohjaukseen. Se kytketään laitteen yhteensopivaan Wake-/käynnistystuloon tai ulkoisen tehokytkimen logiikkatuloon.
Tehokuormia ei kytketä IGN OUT:iin. Lamput, solenoidit, puhaltimet, relekelat ja laitteiden tehosyötöt kytketään erillisillä piireillä sopivien ohjauslähtöjen tai ajurien kautta. IGN OUT välittää vain ohjaussignaalin.
BiMatrix Minin syöttösulake on 2 A autosulake, 32 V DC. Arvoa suositellaan Minin erilliselle piirille alla esitetyissä laskentaolosuhteissa. Sulake asennetaan plusjohtoon mahdollisimman lähelle KL30G:n tai jatkuvan +12 V:n liitäntäpistettä. Sen jälkeen johto kytketään nastaan 7.
Tämän sulakkeen kautta kulkee myös +5 V lähdön anturien ja IGN OUT:iin kytkettyjen logiikkatulojen virta. Automaattivaihteiston, valitsimen, lamppujen ja solenoidien tehosyöttö kytketään erillisillä suojatuilla piireillä. Anturikuorman tai logiikkatulojen kokoonpanon muuttuessa laskelma tarkistetaan; 2 A nimellisarvo ei ilmaise näiden lähtöjen sallittua virtaa.
Miten 2 A nimellisarvo laskettiin
Laskennallinen arvio peruskytkennälle. Minin mitattua enimmäisvirtaa ei ole vielä saatu. Sulakkeen valinnassa käytettiin seuraavaa kuormabudjettia:
| Laskentaehto | Oletettu arvo |
|---|---|
| Minin elektroniikka, Wi-Fi, microSD ja CAN sisäisen 5 V väylän kuormaksi muunnettuna | 1,0 A laskennallisella varalla |
| Lisäanturit +5 V lähdössä, nasta 2 | Yhteensä 0,1 A |
| IGN OUT 12 V:iin kytkettyjen logiikkatulojen kokonaisvirta, nasta 8 | Yhteensä 0,1 A |
| Lähdejännite / varaus tulodiodille ja johdotukselle | 9 V / 1 V |
| Laskennassa oletettu muunnoksen hyötysuhde | 70 % |
| Tulopiirien lisävirta | 0,025 A |
3,3 V kuorma huomioidaan 5 V puolen virtana, koska näiden väylien välillä käytetään lineaariregulaattoria. Anturien ja IGN OUT -logiikkatulojen kokonaisvirran 0,1 A arvot ovat tämän laskentaesimerkin ehtoja; ne eivät määritä lähtöjen sallittuja virtoja eivätkä salli tehokuorman kytkemistä IGN OUT:iin. Myös 9 V jännite ja 70 % hyötysuhde ovat laskentaoletuksia.
I syöttö ≈ 5 × (1,0 + 0,1) / [(9 − 1) × 0,70] + 0,025 + 0,1 ≈ 1,11 A.
Valitaan autosulake 2 A / 32 V DC. Esimerkiksi 2 A Littelfuse MINI 297:lle valmistaja ilmoittaa sallituksi jatkuvaksi kuormaksi noin 1,3 A lämpötilassa +100 °C tyypillisen lämpötilasta riippuvan kuormituksen alennustaulukon mukaan. Tämä ylittää lasketun 1,11 A. Toisentyyppiselle sulakkeelle tarkistetaan sen oma ominaiskäyrä.
Kokoonpanon jälkeen tarkistetaan todellinen syöttövirta Wi-Fi:n, microSD-kirjoituksen ja liitettyjen kuormien kanssa sekä laitteen käynnistyminen sulaketta polttamatta. Jatkuvan kuorman laskelma ei vahvista käynnistysvirtaa. Suuremmalla kuormalla tai muissa olosuhteissa koko syöttöhaara lasketaan uudelleen, johdotus ja lähdöt mukaan lukien.
Laskelman pohjana ovat Minin sähkökaavio ja oletettu kuormavara. Viitetiedot: Espressif — ESP32:n virransyöttö, TI — LM2596, TI — LM1117, Littelfuse — MINI 297, ominaisuudet ja lämpötilataulukko.
Suosituskytkentä: syöttö KL30G:stä #
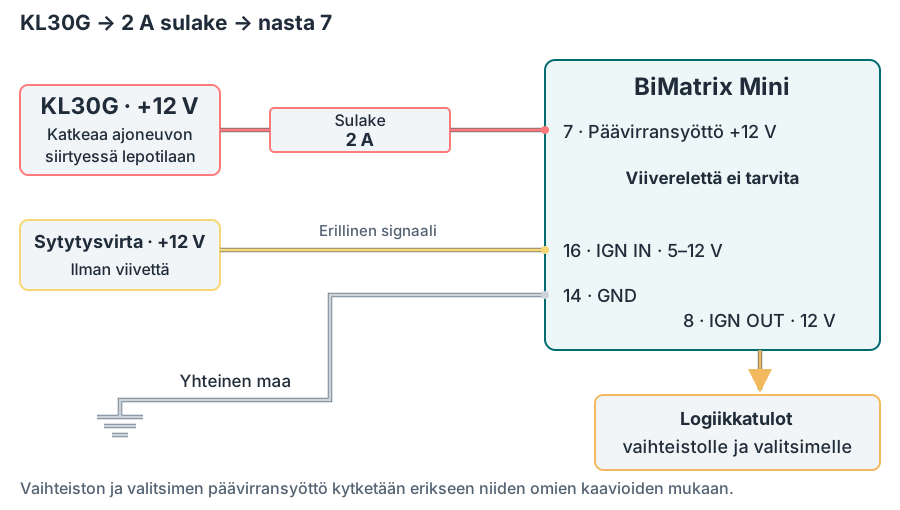
Toimintajärjestys KL30G-syötöllä #
- Sytytysvirta kytketään. Kun KL30G-syöttö ja tulon 16 signaali ovat olemassa, BiMatrix Mini käynnistyy. Lähdöstä 8 — IGN OUT tulee 12 V signaali vaihteiston ja valitsimen käynnistyslogiikkatuloihin.
- Sytytysvirta katkaistaan. Tulon 16 signaali poistuu heti. KL30G-syöttö säilyy ja Mini suorittaa liitettyjen laitteiden suunnitellun sammutusjärjestyksen.
- Ajoneuvo siirtyy lepotilaan. Ajoneuvon sähköjärjestelmä katkaisee KL30G-piirin ja Minin päävirransyöttö poistuu.
KL30G:n katkaisuaika määräytyy ajoneuvon mukaan; se ei ole kiinteä 60 sekunnin viive. Kytkentää tarkistettaessa mitataan nastan 7 jännite sytytysvirran katkaisun jälkeen ja ajoneuvon siirryttyä lepotilaan sekä nastan 16 jännite heti sytytysvirran katkaisun jälkeen.
Terminal 30g:n viivästetyn katkaisun yleisperiaate: BMW — E93 Complete Vehicle, osio Electric Load Shut-down Terminal 30g Relay. Tarkka piiri ja katkaisuehdot tarkistetaan ajoneuvon dokumentaatiosta.
Jos sopivaa KL30G-piiriä ei ole: jatkuva +12 V releen kautta #
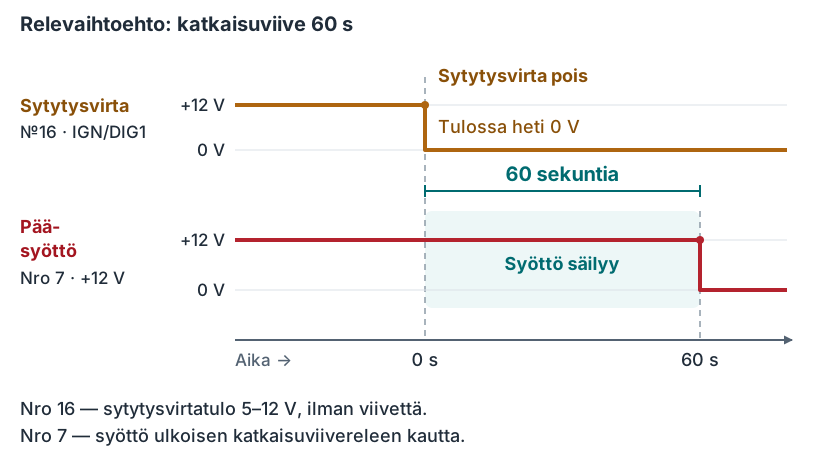
Jatkuvalla +12 V syötöllä käytetään ulkoista katkaisuviiverelettä — delay relay — 60 sekunnille. Akun pääplus kytketään 2 A sulakkeen kautta ja releen tehokoskettimen kautta Minin nastaan 7. Syöttö kytkeytyy sytytysvirran mukana ja säilyy vielä 60 sekuntia sen katkaisun jälkeen.
Sytytysvirtasignaali kytketään ilman viivettä Minin nastaan 16 (Ignition IN, 5–12 V) ja viivereleen yhteensopivaan ohjaustuloon. Siksi Mini tunnistaa sytytysvirran katkaisun heti, mutta rele katkaisee pääsyötön myöhemmin.
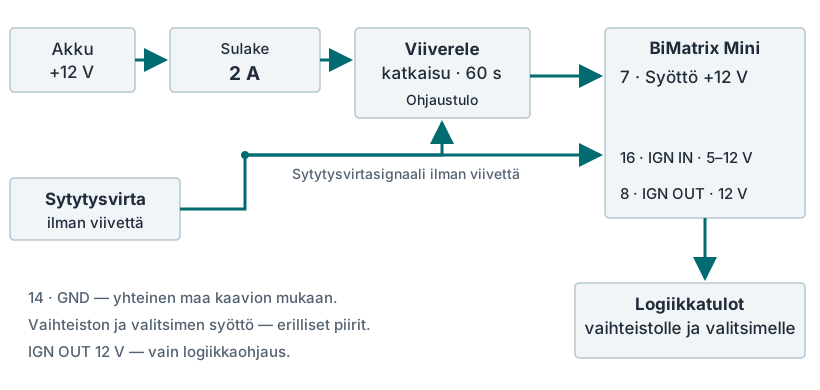
Relevaihtoehto: syöttö säilyy 60 sekuntia #
Vaihteiston ja valitsimen syöttö kytketään erillisillä suojatuilla piireillä niiden kaavioiden mukaan. IGN OUT 12 V:tä käytetään vain käynnistyksen logiikkaohjaukseen. Tehokuormia ei kytketä suoraan tähän lähtöön.
+5 V lähtö käytetään yhteensopivien anturien syöttöön. Anturien kokonaisvirran on vastattava tämän lähdön sallittua kuormaa. Jokaisen anturin syöttö, signaalipiiri ja maa tarkistetaan sen dokumentaatiosta.
1.7. Pöytätestaus USB-virralla #
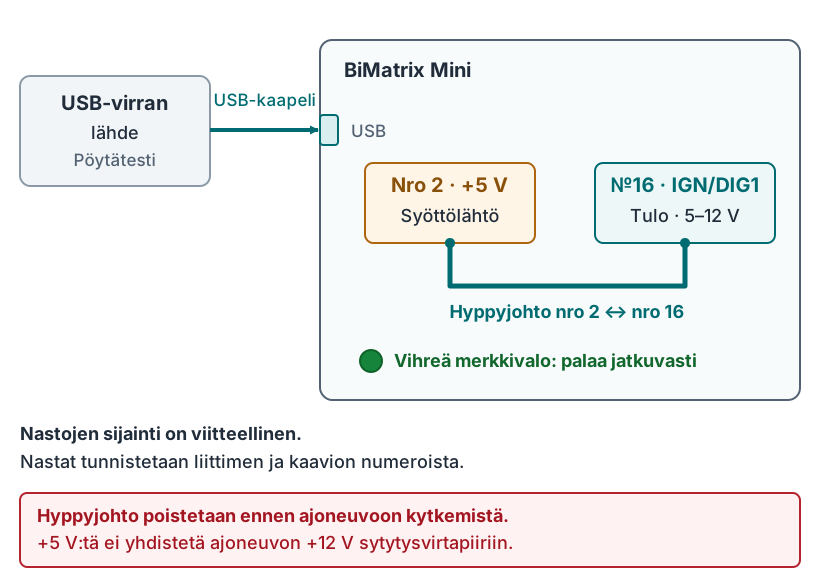
BiMatrix Minin omaa pöytätestiä varten virtaa voidaan syöttää USB:n kautta. Ignition IN / DIG1 -tulo vastaanottaa 5–12 V signaalin. Pöytätestissä siihen syötetään +5 V Minin omasta lähdöstä, jotta laite tunnistaa sytytysvirran olevan päällä.
USB-tarkistus: yksi hyppyjohto nastojen 2 ja 16 välille #
- Testi tehdään ajoneuvon ulkopuolella ilman kytkettyä ulkoista sytytysvirtapiiriä.
- Tunnistus tehdään liittimen ja kaavion numeroista , joista määritetään +5 V lähtö ja sytytysvirtatulo, minkä jälkeen niiden väliin asennetaan hyppyjohto. Käytetään nimenomaan sytytysvirtatuloa; IGN OUT -lähdöllä on toinen käyttötarkoitus.
- BiMatrix Mini kytketään USB-kaapelilla USB-virtalähteeseen.
- Vihreän merkkivalon pitää syttyä ja palaa jatkuvasti.
Jos vihreä merkkivalo syttyy ja sitten sammuu, sytytysvirtasignaalia ei tunnisteta. Tarkistetaan +5 V:n ja sytytysvirtatulon välinen hyppyjohto, valittujen nastojen oikeellisuus ja +5 V:n olemassaolo.
Hyppyjohtoa käytetään vain itsenäiseen pöytätestiin. Ennen ajoneuvoon kytkemistä se poistetaan: +5 V lähtöä ei saa yhdistää ajoneuvon +12 V sytytysvirtapiiriin. Ajoneuvoasennuksessa käytetään KL30G-syöttökaaviota tai sen puuttuessa katkaisuviiverelettä.
USB antaa BiMatrix Minille virran tätä testiä varten. Jos vaihteisto ja valitsin osallistuvat penkkitesteihin, niiden syöttö kytketään erikseen niiden omien kaavioiden mukaan.
1.8. Yleiset kytkentävirheet #
- CAN-väylän väärä kytkentä, puuttuvat tai ylimääräiset vastukset. Tarkistetaan, että CAN-H on kytketty CAN-H:hon, CAN-L CAN-L:ään ja molemmat johtimet kuuluvat samaan väylään. Sitten tarkistetaan kaksi 120 Ω päätevastusta, myös laitteisiin tai johtosarjaan jo asennetut. Lisävastusta ei tarvita jokaisen laitteen kohdalle. Tarkistusjärjestys kuvataan CAN-päättämistä käsittelevässä kohdassa.
- BiMatrix Minin nastat on tunnistettu väärin. Jokaisen käytetyn nastan numero liittimessä verrataan kaavion numeroon. Pelkkä johtimen värin tai valokuvan nastasijainnin tarkistus ei riitä. Nastojen tunnistussääntö on korostettu punaisella kohdassa 1.1.
Ajoneuvon CAN-väylän suositeltu liitäntä on CAN2. Ennen diagnostiikkaa moduulissa CAN Monitor tarkistetaan tämän väylän valinta. Vaihteistolle, valitsimelle ja muille laitteille valitaan liitäntä, johon ne todella on kytketty.
1.9. Live: pienoisohjelmat, kuvaajat ja tietojen vienti #
Live on erillinen moduuli BiMatrix Minin tietojen katseluun reaaliajassa. Siinä ovat käytettävissä analogia-, digitaali- ja CAN-tulojen arvot, PWM-lähtöjen parametrit, vaihteiston tiedot ja muut saatavilla olevat BiMatrix Minin parametrit. Käyttöliittymässä käytetään myös nimeä Live data.
| Työkalu | Mitä näytetään | Milloin käytetään |
|---|---|---|
| CAN Monitor | CAN1/CAN2-viestien ID:t ja tavut; viestin valitun osan lukutulos. | Väylän tiedonsiirron tarkistus ja parametrien etsiminen CAN-viesteistä. |
| Live | BiMatrix Minin saatavilla olevat parametriarvot pienoisohjelmissa: kuvaajissa ja numeronäytöissä. | Tulojen tarkistus, vaihteistotietojen seuranta ja signaalien ajallisten muutosten analyysi. |
Pienoisohjelmien lisääminen #
Liveen lisätään pienoisohjelma ja valitaan tarvittava tietolähde sekä näyttötapa:
- Graph — kuvaaja. Näyttää arvon muutoksen ajan suhteen. Näin on helppo seurata lyhyitä muutoksia ja verrata signaaleja.
- Number value — numeroarvo. Näyttää valitun parametrin nykyisen arvon.
Esimerkiksi analogiatulon tarkistuksessa lisätään sen arvo ja muutetaan anturisignaalia. Pienoisohjelman lukemasta tarkistetaan, että oikea tulo on valittu ja arvo muuttuu odotetusti. Samoin tarkistetaan digitaalitulot, määritettyjen CAN-tulojen arvot ja muut saapuvat tiedot.
Katselun pysäytys ja kuvaajan osan suurentaminen #
- Kuvaajiin lisätään vertailtavat parametrit: esimerkiksi vaihde, moottorin kierrosluku ja saatavilla olevat vääntömomenttiarvot.
- Kiinnostavan tapahtuman jälkeen kuvaajan katselu pysäytetään. Aikaikkuna lukittuu, jolloin tapahtumaa voi tarkastella kuvaajan jatkuvasti siirtymättä.
- Tarvittava aikaväli valitaan vetämällä kuvaajaa vasemmalta oikealle hiirellä tai kosketuksella.
- Valitun alueen suurennuspainike levittää aikavälin kuvaajan levyiseksi. Painikkeet ”+” ja ”−” muuttavat aika-asteikkoa.
- Analyysin jälkeen saapuvien tietojen katselua jatketaan.
Pysäytys koskee kuvaajan katselua. Tietojen vastaanotto ja keruu jatkuvat. Suurentaminen näyttää jo vastaanotetut pisteet tarkemmin; se ei kasvata tietojen vastaanottotaajuutta.
Esimerkki: vaihdon analyysi. Samalla aikavälillä verrataan vaihteen vaihtumista, kierrosluvun muutosta sekä vääntömomentin laskua ja palautumista. Näin vaihtokohtaa ja momentin vähennystä voidaan tarkastella tarkemmin saatavilla olevista signaaleista.
Vienti CSV-muotoon #
Katselun pysäytyksen jälkeen kerätyt Live-tiedot voi viedä muotoon CSV. Tiedostoa voidaan käyttää jatkoanalyysiin tai tallenteen lähettämiseen asiantuntijalle.
CSV:hen tallennetaan koko saatavilla oleva kerätty Live-historia ja kaikki sen parametrit. Kuvaajan valittu alue ja pienoisohjelmien joukko eivät rajoita viennin sisältöä. Tiedostossa ovat aika ja parametriarvot.
↑ Sisällysluetteloon2. Kytkennän valmistelu #
2.1. Yhdistäminen sovellukseen #
BiMatrix-sovellus on saatavilla vain englanniksi (English). Moduulien, painikkeiden ja kenttien nimet esitetään oppaassa sellaisina kuin ne näkyvät sovelluksessa.
BiMatrix Minille kytketään syöttö ja sytytysvirta. Asetuksiin käytetään BiMatrix-sovellusta. Saatavilla oleva yhteystapa riippuu asennetusta laiteohjelmistoversiosta: Bluetooth (BLE) tai WiFi.
Salasana on BiMatrix Minisi sarjanumero. Sitä käytetään Wi-Fi-salasanana ja se syötetään sovelluksen käyttöliittymän pyytäessä tunnistautumista.
Yhdistäminen Wi-Fi:llä #
- Puhelimen tai tietokoneen Wi-Fi-asetuksissa valitaan BiMatrix Mini -verkko. Syötetään laitteen sarjanumero.
- Yhteys tähän verkkoon säilytetään, vaikka järjestelmä ilmoittaa internetyhteyden puuttumisesta: paikalliset asetukset eivät vaadi internetyhteyttä.
- Sovelluksessa valitaan yhteystapa WiFi. Salasanaa kysyttäessä sarjanumero syötetään uudelleen.
- Tarkistetaan tila Connected ja liitetyn laitteen parametrien latautuminen.
Yhdistäminen BLE:llä #
- Bluetooth otetaan käyttöön; sovellukselle sallitaan laitteiden haku ja yhdistäminen, jos järjestelmä pyytää lupaa.
- Sovelluksessa valitaan Bluetooth, sitten löydetty BiMatrix Mini.
- Tunnistautumista pyydettäessä syötetään sarjanumero. Tarkistetaan tila Connected.
BLE:lle ei tehdä ennakkoparitusta (Pairing). Paria ei tarvitse luoda järjestelmän Bluetooth-asetuksissa.
USB:tä käytetään pöytätestissä Minin virransyöttöön. Sovelluksen nykyisessä käyttöliittymässä toimivat yhteystavat ovat WiFi ja Bluetooth; pelkkä kytketty USB-kaapeli ei luo sovellusyhteyttä.
2.2. Signaalien ja virransyötön valmistelu #
Ennen johtosarjan kokoamista määritetään vaihteistoversio, valitsimen todellinen liitin ja jokaisen parametrin lähde. Nimiin kuten ”kierrosluku” tai ”vääntömomentti” on liitettävä yksiköt ja signaalin kuvaus.
| Piiri tai signaali | Mitä on määritettävä |
|---|---|
| Minin virransyöttö | KL30G-piste, joka katkeaa ajoneuvon siirtyessä lepotilaan; erillinen 2 A sulake laskentaehtojen mukaan. Jos sopivaa KL30G:tä ei ole, syöttö 60 s viivereleen kautta. |
| Sytytysvirta ja maa | IGN IN 5–12 V nastassa 16, GND nastassa 14. IGN OUT 12 V nastassa 8 — vain logiikkaohjaus. |
| Ajoneuvon CAN | Fyysinen H/L-piste, nopeus 500 kbit/s, olemassa olevat päätevastukset ja valitun väylän laitteet. |
| Kierrosluku ja vääntömomentti | Lähde, yksiköt rpm ja N·m, päivitysväli. |
| Poljin, jarru, lämpötilat | Jokaisen parametrin lähde, alue ja muunnos 8HP-moduulissa ilmoitettuihin yksiköihin. |
| AUX ja anturit | Kuorman nastajärjestys, erillinen syöttö ja sulake, signaalin yhteensopivuus ja sallittu virta. |
Kytkettäessä ECU:n jo toimivaan anturiin tarkistetaan sen syöttö- ja vertailumaakytkentä. Minin +5 V lähtöä ja ECU:n +5 V lähtöä ei yhdistetä toisiinsa. Kaikkien liittimien nastat tunnistetaan merkittyjen numeroiden perusteella.
2.3. Sovelluksen parametrien käyttö #
Osio Inputs sisältää Analog inputs, CAN Inputs ja Digital Inputs. Osiossa Outputs ovat AUX Outputs ja CAN Outputs. Maps tekee muunnokset, Live näyttää arvot ja 8HP Gearbox määrittää tiedonsiirron vaihteiston kanssa. Valikossa BiMatrix ovat yleisasetukset, CAN Monitor ja SD Card.
- Yhdistämisen jälkeen odotetaan moduulin parametrien latautumista.
- Tulolle, kartalle tai lähdölle annetaan selkeä nimi, esimerkiksi RPM CAN2, Pedal Analog1 tai Fan duty.
- Lomakkeessa muutetaan tarvittavat kentät. Jos painike ilmestyy Apply changes, sitä painetaan muutosten lähettämiseksi laitteeseen.
- Siirron päätyttyä kentät ja arvot tarkistetaan uudelleen. Lähteen muutos tarkistetaan myös sitä käyttävässä moduulissa.
Tulon luominen ei vielä määritä sitä vaihteistolle. 8HP-moduulin parametrissa tämä tulo valitaan erikseen arvolähteeksi. Toisen lähteen valitseminen muuttaa tietopolkua, ei johtimen fyysistä kytkentää.
Yksikkömerkintä on otsikko. Pelkkä ”V”:n vaihtaminen ”%”:ksi tai ”bar”:ksi ei tee muunnosta: kertoimet tai kalibrointitaulukko määritetään erikseen.
Fyysinen sytytysvirtatulo 16 kytketään kaavion mukaan virransyöttökaavion mukaan. Yleisasetusten Ignition switch -kenttää ei käytetä asennuksessa tämän johtimen korvikkeena.
2.4. Controls: käsin asetettavat arvot ja kytkimet #
Controls asettaa arvon sovelluksen käyttöliittymästä. Luotu elementti voidaan valita lähteeksi kartassa, lähdössä tai toisessa moduulissa — esimerkiksi tilan käsivalintaan.
Kuvissa on sovelluksen oikea käyttöliittymä esimerkkinimillä ja -arvoilla. Laitetta ei ole yhdistetty; CONNECTED-tila on simuloitu näkymän esittämistä varten.
| Type | Miten toimii | Mitä määritetään |
|---|---|---|
| Button | Jokainen painallus vaihtaa kahden tilan välillä; valittu tila säilyy painikkeen vapauttamisen jälkeen. | Kaksi vaihtoehtoa Optionsissa: kummankin tilan nimi, arvo ja väri. |
| Switch | Valitsee yhden käytössä olevista vaihtoehdoista. | Enintään 10 vaihtoehtoa Optionsissa: käyttöönottoruutu, nimi, arvo ja väri. |
| Numeric | Mahdollistaa luvun syöttämisen tai muuttamisen yhdellä painikkeilla − ja +. | Elementin yleiset parametrit; Options-luetteloa ei ole. |
Elementin lisääminen #
- Avaa Controls ja paina + elementtien alapuolella.
- Ikkunassa Control settings aseta Name ja valitse Type: Button, Switch tai Numeric.
- Määritä Round (arvon tarkkuus), Row (sijoitusrivi) ja Sort ID (elementin järjestys).
- Mallin Button kohdalla ota käyttöön kaksi vaihtoehtoa kohdassa Options ja täytä Name, Value, Color. Tyypille Switch ota tarvittavat vaihtoehdot käyttöön valintaruuduilla järjestyksessä ja täytä samat kentät. Tyypillä Numeric tätä osiota ei käytetä.
- Paina Apply. Numeric-tyypin luku asetetaan Controls-sivulla. Käytä elementtiä logiikassa valitsemalla se tarvittavan moduulin lähdekentässä ja tarkistamalla tulos Livessä.
Muokkaus: paina rivinumeroa vasemmalla ja sitten tarvittavan elementin hammasratasta. Parametrien muuttamisen jälkeen paina Apply. Painike Delete control poistaa elementin vahvistuksen jälkeen.
Käsinarvon muuttaminen voi vaikuttaa määritettyyn lähtöön heti. Varmista ennen testiä, että oikea lähde on valittu. Controls ei vahvista fyysisen jarru-, poljin- tai moottorin kierroslukusignaalin olemassaoloa.
2.5. Kokoonpanon tallennus ja siirto #
Parametrit otetaan käyttöön vastaavissa moduuleissa. Erillistä varmuuskopiota varten yleisasetuksissa BiMatrix käytetään Export settings.
- Avataan Export settings ja odotetaan moduulien lukemista laitteesta.
- Valitaan tarvittavat kokonaiset moduulit tai yksittäiset elementit. Linkitettyjä tuloja ja karttoja sisältävästä käyttökokoonpanosta kannattaa tallentaa kaikki käytetyt moduulit.
- Painetaan Export settings ja tallennetaan tiedosto .bms. Tarkistetaan onnistuneen tallennuksen ilmoitus ja tiedoston olemassaolo.
- Tiedoston yhteyteen kirjataan ajoneuvo, vaihteisto, valitsin, päivämäärä ja lyhyt asetusten kuvaus.
Palautukseen valitaan Import settings ja tarvittava .bms. Kokonaisen moduulin valinta korvaa sen nykyiset asetukset; yksittäisten nimettyjen elementtien valinta lisää ne vapaisiin paikkoihin. 8HP-moduuli siirretään kokonaisena. Ennen korvaamista tehdään kopio nykyisestä kokoonpanosta.
Tuonnin jälkeen tarkistetaan kaikki lähdeviittaukset, etenkin lisättäessä yksittäisiä tuloja tai karttoja: elementtien nimet ja numerot voivat erota alkuperäisestä kokoonpanosta. Jos tuonti pysähtyi yhden moduulin kirjoituksen jälkeen, jo kirjoitetut muutokset ovat voineet säilyä — tarkistetaan sovelluksen ilmoitus ja moduulien todellinen tila.
.bms tallentaa BiMatrixin asetukset. Vaihteiston omat kalibroinnit, koodaukset ja laiteohjelmisto ovat erillisiä toimintoja 8HP Tuner.
2.6. Sovellusversiot ja BiMatrix Minin päivitys #
BiMatrix Minin laiteohjelmisto ja Windows-/Android-sovellus ovat kaksi eri ohjelmaa. Laiteohjelmisto toimii laitteen sisällä ja ohjaa sen toimintoja. Sovellus asennetaan tietokoneeseen tai puhelimeen, ja sitä käytetään asetusten tekemiseen, tietojen tarkasteluun ja tiedostojen siirtoon.
Jotta toiminta on asianmukaista, SW- ja FW-versioiden on vastattava toisiaan, myös koontinumeron osalta. Ne näkyvät sovelluksen yläpalkissa, kun yhteys Miniin on muodostettu. Pelkkä sovelluksen uuden version asentaminen ei päivitä laitetta.
Päivitys tehdään käsin tai sisäänrakennetulla avustajalla. Ennen aloittamista tallennetaan .bms-asetustiedosto, tarkistetaan SD-kortti ja varmistetaan Minin vakaa virransyöttö. Tiedoston siirron aikana säilytetään myös yhteys sovellukseen.
Ensin valitaan laiteohjelmisto: BLE tai WiFi
Sovellus tukee molempia yhteystapoja: BLE ja WiFi. BiMatrix Minin yhteystavan määrää asennettu laiteohjelmisto. Ennen käsin tehtävää päivitystä valitaan ja ladataan etukäteen halutun vaihtoehdon tiedosto: BLE tai WiFi.
WiFi-laiteohjelmiston asentamisen jälkeen yhteys muodostetaan WiFi-yhteydellä; BLE-laiteohjelmiston asentamisen jälkeen BLE-yhteydellä. Vaihtoehtoa vaihdettaessa aiempi yhteys lakkaa toimimasta. BLE-yhteyttä varten ei tehdä pariliitosta puhelimen tai tietokoneen Bluetooth-asetuksissa.
Minin päivittäminen käsin kortinlukijalla
- BiMatrix Mini irrotetaan kokonaan virtalähteistä, myös USB irrotetaan. SD-kortti poistetaan ja liitetään tietokoneeseen kortinlukijan avulla.
- Valittu laiteohjelmistotiedosto kopioidaan SD-kortin juureen, ei alikansioon, ja nimetään täsmälleen nimellä
firmware_ota.bin. Tarkistetaan, ettei .bin-päätettä ole lisätty kahdesti. - Kortti poistetaan tietokoneesta turvallisesti ja asetetaan Miniin. Laitteen virta kytketään uudelleen.
- Käynnistyessään Mini tunnistaa tiedoston ja aloittaa sen tarkistuksen ja asennuksen. Vihreä merkkivalo vilkkuu kolme kertaa, minkä jälkeen punainen syttyy.
- Punaisen merkkivalon palaessa virtaa ei katkaista eikä SD-korttia poisteta. Yleensä noin 30 sekunnin kuluttua vihreä merkkivalo syttyy ja Mini käynnistää uuden laiteohjelmiston automaattisesti.
- Yhteys muodostetaan uudelleen. SW / FW -palkista tarkistetaan asennettu versio ja sen vastaavuus sovelluksen kanssa.
Laiteohjelmiston siirtäminen sovelluksen kautta: SD Card
Tiedosto voidaan siirtää SD-kortille nykyisen Mini-yhteyden kautta. Kortinlukijaa ei tarvita.
- Valikko avataan painamalla BiMatrix-logoa. Valitaan osio SD Card.
- Painetaan Upload file ja valitaan aiemmin ladattu laiteohjelmistotiedosto. Sen alkuperäinen nimi säilytetään, esimerkiksi
firmware_ota_ble_4.4.3.bin; nimeäminen nimelle firmware_ota.bin ei ole tarpeen. - Odotetaan siirron valmistumista. Tiedoston kohdalla painetaan vihreää painiketta Reflash BiMatrix, minkä jälkeen toiminto vahvistetaan painikkeella Yes.
- Mini valmistelee valitun tiedoston ja käynnistyy uudelleen asennusta varten. Virransyöttö pidetään vakaana kirjoituksen loppuun ja uuteen käynnistymiseen asti.
- Käynnistymisen jälkeen yhteys muodostetaan uudelleen ja tarkistetaan FW-versio.
Kortilla voidaan säilyttää useita laiteohjelmistotiedostoja ja valita haluttu tiedosto Reflash BiMatrix -painikkeella. Minin version vaihtamisen jälkeen asennetaan myös vastaava sovellusversio.
Reflash BiMatrix -painike näkyy tiedostoilla, joiden nimi alkaa merkkijonolla firmware_ota ja päättyy päätteeseen .bin, paitsi täsmällisellä nimellä firmware_ota.bin: se on tarkoitettu automaattiseen asennukseen käynnistyksen yhteydessä. Jos painiketta ei näy, tarkistetaan tiedoston nimi ja siirron valmistuminen.
Sovelluksen asentaminen käsin Windowsiin tai Androidiin
| Järjestelmä | Tiedosto | Asennusvaiheet |
|---|---|---|
| Windows | .exe | Ladataan ja käynnistetään halutun BiMatrix-version asennusohjelma ja noudatetaan sen ohjeita. |
| Android | .apk | Ladataan halutun BiMatrix-version asennusohjelma, avataan tiedosto ja vahvistetaan asennus. Jos Android pyytää lupaa asentaa tästä lähteestä, lupa annetaan valitulle asennusohjelmalle. |
Asennuksen jälkeen sovellus käynnistetään ja yhdistetään Miniin. Tarkistetaan SW- ja FW-versioiden vastaavuus. Tiedostot .exe ja .apk asennetaan tietokoneeseen tai puhelimeen; Minin SD-kortille siirretään .bin-laiteohjelmistotiedosto.
Automaattinen päivitys: Check available versions
Sisäänrakennettu avustaja hakee julkaisuluettelon, lataa sopivan sovelluksen ja auttaa asentamaan vastaavan Minin laiteohjelmiston. Luettelon ja asennusohjelman hakemiseen tarvitaan internetyhteys; käyttäjä vahvistaa Windowsin tai Androidin järjestelmän asennusohjelman toiminnot.
| Kanava | Merkitys |
|---|---|
| Release | Julkaisu, jonka useimpien toimintojen asianmukainen toiminta on vahvistettu. Suositellaan tavalliseen käyttöön. |
| Beta | Julkaisu, joka sisältää uusimmat muutokset. Valitaan, kun ollaan valmiita kokeilemaan uutta ja hyväksymään mahdolliset toimintahäiriöt. |
- Yleiset asetukset avataan painamalla BiMatrix-logoa. Kohdassa BiMatrix Update valitaan Release only tavallisia julkaisuja varten tai Beta testing testijulkaisujen käyttöä varten. Asetus tallennetaan painikkeella Apply changes.
- Kun yhteys Miniin on muodostettu, painetaan yläpalkkia SW / FW. Ikkunassa Update BiMatrix painetaan Check available versions.
- Valitaan saatavilla oleva julkaisu, luetaan muutosten kuvaus ja painetaan Update. Version vieressä näkyy Bluetooth (BLE) tai WiFi. Avustaja valitsee vaihtoehdon Minin nykyisen laiteohjelmiston perusteella; tätä luetteloa ei käytetä yhteystavan vaihtamiseen.
- Jos tarvitaan eri sovellusversio, se asennetaan. Sen jälkeen sovellus käynnistetään uudelleen ja yhdistetään Miniin.
- Jos SW ja FW eivät vastaa toisiaan, näkyviin tulee Difference in versions detected!. Painikkeella Update BiMatrix firmware käynnistetään vastaavan laiteohjelmiston siirto ja asennus sovelluksesta.
- Odotetaan päivityksen valmistumista ja Minin uudelleenkäynnistymistä. Yhteyden muodostamisen jälkeen tarkistetaan SW- ja FW-versioiden vastaavuus.
Jos valittu laiteohjelmisto sisältyy jo asennettuun sovellukseen, avustaja siirtää sen suoraan Miniin ilman sovelluksen uudelleenasennusta. Sovellukseen sisältyvän laiteohjelmiston siirtämiseen ei tarvita internetyhteyttä.
Continue without update siirtää päivityksen myöhemmäksi, mutta ei poista versioiden eroa. Lataus- tai asennusvirheestä kertova ilmoitus ei tarkoita päivityksen onnistumista: ensin korjataan ilmoitettu syy ja sitten tarkistus toistetaan.
↑ Sisällysluetteloon3. CAN-kytkentä ja 8HP-moduulin asetukset #
Ensin valitaan vaihteisto ja valitsimen todellinen liitin. Alla oleva kaavio muuttuu valinnan mukana: se näyttää tarvittavat CAN-linjat, nastanumerot ja syöttöpiirit. F-series-perusta on BiMatrixin 8HP45/70-kaavio.
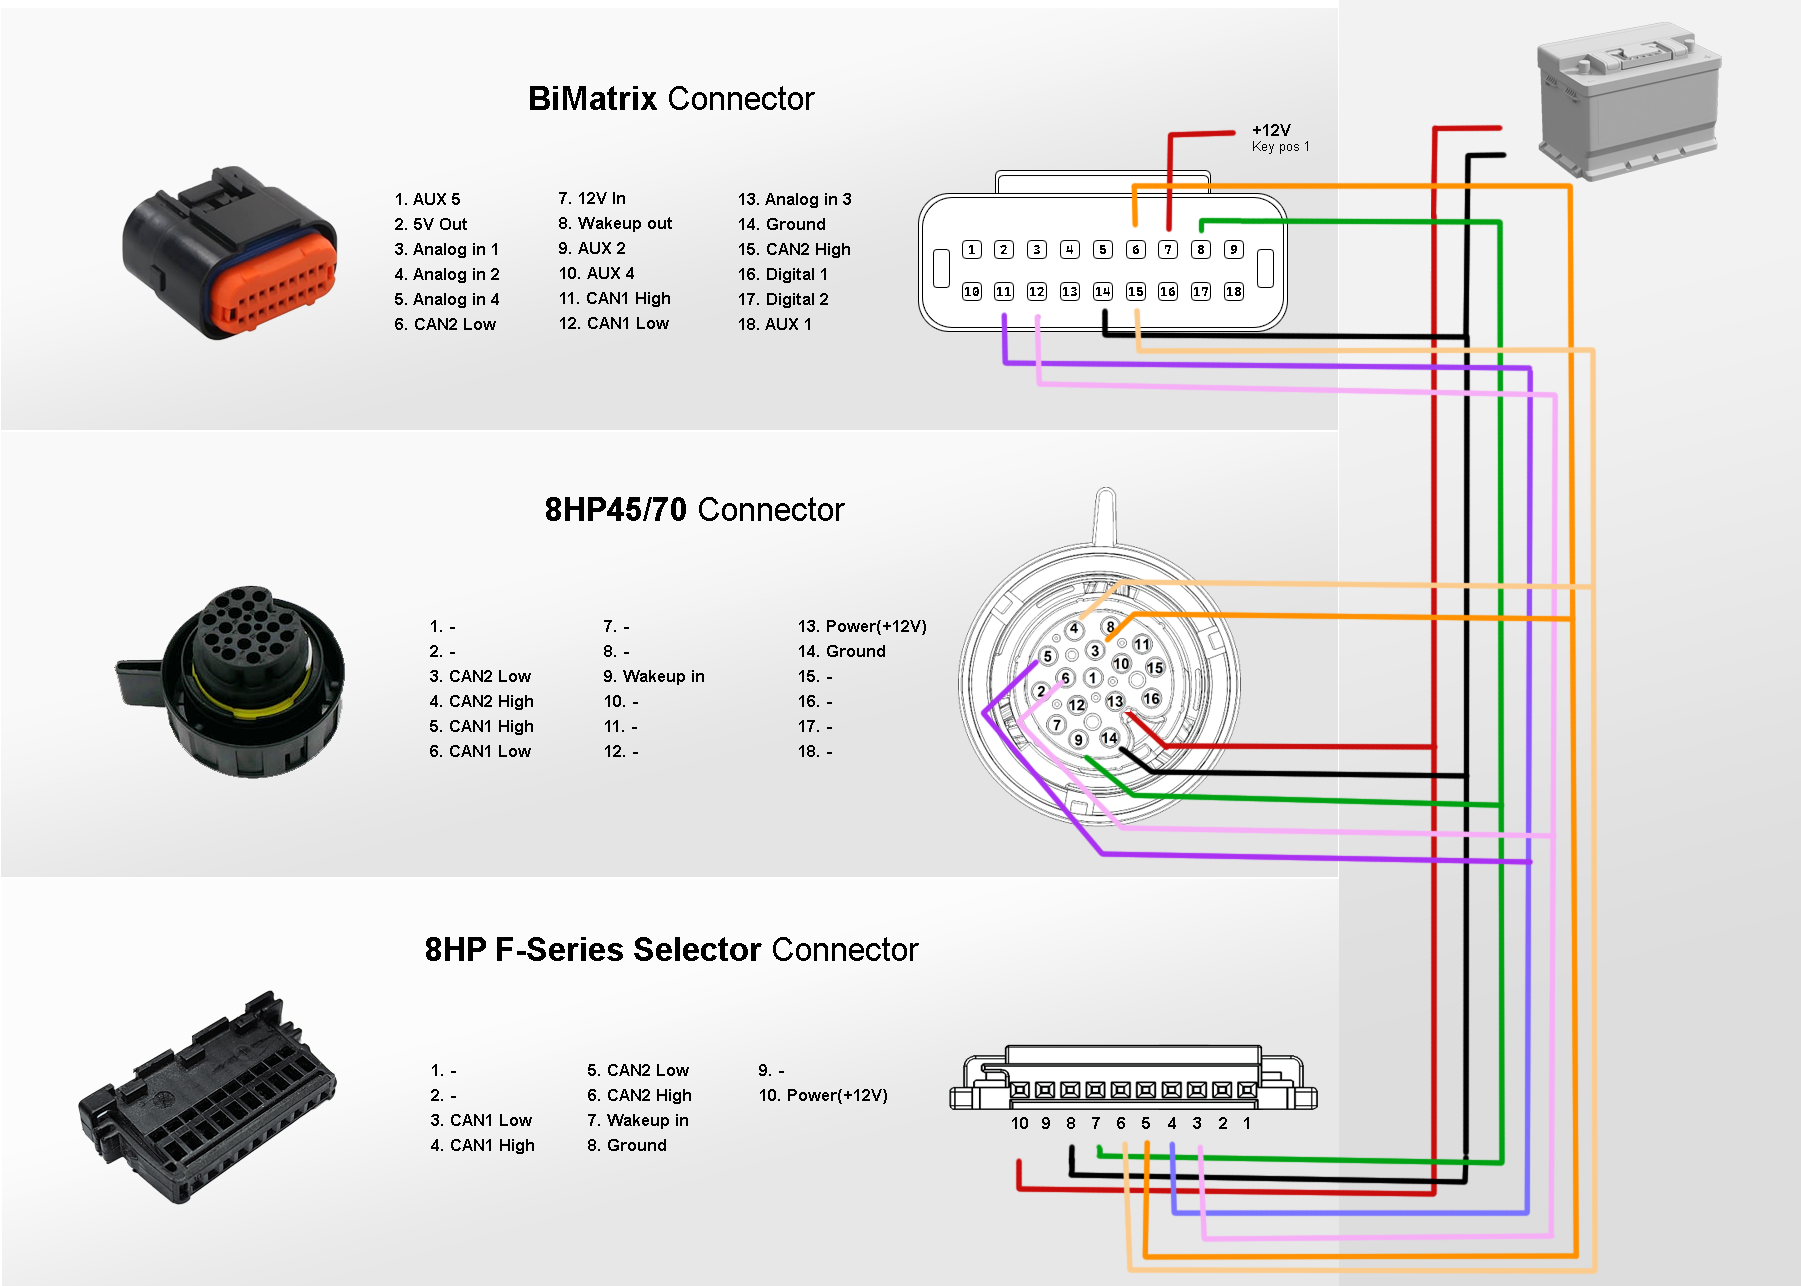
Nastat tunnistetaan vain liittimen ja kaavion numeroista. Tässä esitetään sähkökytkennät; tekstien sijainti ei vastaa nastojen järjestystä liittimessä. BiMatrix Minin liitinnäkymä esitetään värillisessä nastakaaviossa.
3.1. Vaihteiston ja valitsimen valinta #
G gen3 tarkoittaa vaihteiston sukupolvea. Valitsimen tyyppi valitaan erikseen. Kaaviot on tarkoitettu vain mainituille BMW:stä peräisin oleville 8HP-automaattivaihteistoille. Muiden merkkien 8HP-vaihteistoja ei tueta. Hybridiversioita ei kuvata tässä.
Valitun vaihtoehdon kytkentätaulukko
| Piiri | BiMatrix Mini | Automaattivaihteisto | Valitsin | Huomautus |
|---|
Liittimen katselupuoli tarkistetaan. Minin liitin esitetään numeroituna BiMatrix-kaavion mukaisesti; laitteen vastaliittimen nastajärjestys on peilikuva. F/G-automaattivaihteistoista esitetään johtosarjan liitin koskettimien puolelta; E70:n numeroitu näkymä on piirretty uudelleen BMW:n X8532-kaavion pohjalta suuntaa muuttamatta. F/G-valitsimen valokuvassa näkyy valitsimessa oleva liitinpesä. Ennen kytkentää jokainen numero tarkistetaan koteloon merkittyjä numeroita vasten. 8-nastaisesta F-valitsimesta, E60 Sport/SAT -valitsimesta ja E84-valitsimesta annetaan nastojen toimintoluettelot: näiden versioiden kosketinpuolelta ei vielä ole vahvistettuja valokuvia.
Vaihteiston kosketinkuvat ovat BiMatrixin omia teknisiä kuvituksia. Koskettimien sijainnit ja numerot on tarkistettu liitinkaavioita vasten; toiminnot ja värit määräytyvät valitun kytkentävaihtoehdon mukaan.
Muiden liittimien valokuvat: BiMatrixin kaavio; liitännät F-valitsimen ja G-valitsimen — TurboLamik.
Kuvat: BiMatrix Mini — BiMatrix; 8HP-automaattivaihteisto — ZF.
E70 LCI · 8HP70: osittainen tuki #
E-Seriesin 8HP-toteutus tarjoaa vain osan toiminnoista. Diagnostiikkaa, vaihteiston asetuksia, ohjelmointia tai ISN:n nollausta ei tueta. Tämä vaihtoehto on tarkoitettu niille, jotka valitsivat Ex-vaihteiston vahingossa tai erityisten olosuhteiden vuoksi. Se toimii vain Ex-valitsimen kanssa. BiMatrix Minin signaalilähteet määritetään tavalliseen tapaan.
E-kaavion perustana on BMW X5 E70 LCI xDrive50i vuosimallia 2011, GA8HP70Z, vaihteiston liitin X8532, 16 kosketinta. CAN-H kytketään koskettimeen 6, CAN-L koskettimeen 5. Kosketin 13 on päävirransyöttö, 14 on maa, 9 on Wake. Toista CAN-paria ei kytketä tähän vaihteistoon.
Tehdaskaaviossa koskettimien 3 ja 4 tehtävät ovat BUS_PA ja LIN; kyseessä ei ole CAN2. Koskettimet 1 ja 10 kuuluvat alkuperäisiin P/N- ja vaihtosiipien piireihin. Nämä luovuttaja-auton lisäpiirit eivät kuulu esitettyyn Mini-kytkentään. Dynaamisen kuvan numerot ja värit ilmaisevat tämän oppaan piirit eivätkä BMW:n alkuperäisiä johtovärejä.
Lähde: BMW E70 LCI:n tehdaskaavio, Transmission Control Unit 8HP. Alkuperäisessä virtapiirissä vaihteiston virransyöttöä suojaa sulake F13 15 A; kyseessä on erillinen haara, jota ei lasketa mukaan Minin 2 A sulakkeen mitoitukseen.
E60 LCI Sport / SAT · 6 kosketinta #
Vaihtoehdossa E60 LCI Sport / SAT käytetään elektronista Sport Automatic -valitsinta. Valitse sovelluksessa E-Series (LCI). Esitetyssä kytkennässä sen CAN-pari kytketään liitäntään CAN1 Mini.
| Valitsimen kosketin | Käyttötarkoitus | Kytkentä |
|---|---|---|
| 1 | +12 V | Erillinen suojattu virransyöttö, joka säilyy sytytysvirran katkaisun jälkeen. |
| 2 | Ei käytetä tässä toteutuksessa | Ei kytketä CAN-väylään. Johdon puuttuminen tästä kaaviosta ei tarkoita, ettei koskettimella olisi toimintoa. |
| 3 | CAN-L | Mini 12 · CAN1 L |
| 4 | CAN-H | Mini 11 · CAN1 H |
| 5 | Wake | Mini 8 · IGN OUT, 12 V logiikkasignaali. |
| 6 | GND | Yhteinen maa · Mini 14. |
Dynaamisessa kaaviossa on värikoodattu kosketinnumeroiden luettelo. Tässä versiossa ei ole vahvistettua kosketinpuolen valokuvaa nimenomaan E60 SAT:sta; koskettimien sijainnit määritetään kotelon numeroista eikä toisen valitsimen samankaltaisen liittimen perusteella.
BMW:n tehdasdokumentaatiossa erotetaan tavallinen elektroninen GWS ja Sport Automatic -versio; varhaisten E60-mallien ja M5/SMG:n mekaaniset valitsimet eivät kuulu tähän taulukkoon.
E84 · 6 nastaa #
Valitsimelle BMW E84 moduulissa 8HP valitaan tyypiksi E60 Sport — vaihtoehto E-Series(LCI) selector nykyisessä sovelluksessa. Erillistä E84-tyyppiä ei tarvita sovelluksessa. Valitsimen CAN-pari kytketään porttiin CAN1 Mini.
| Valitsimen kosketin | Käyttötarkoitus | Kytkentä |
|---|---|---|
| 1 | +12 V | Erillinen suojattu virransyöttö, joka säilyy sytytysvirran katkaisun jälkeen. |
| 2 | Ei käytössä / varattu | Jätetään kytkemättä. |
| 3 | PT-CAN Low | Mini 12 · CAN1 L |
| 4 | PT-CAN High | Mini 11 · CAN1 H |
| 5 | WakeUp / WUP | Mini 8 · IGN OUT, 12 V logiikkasignaali. |
| 6 | GND | Yhteinen maa · Mini 14. |
Herätyksen CAN-portti. Nykyisessä laiteohjelmistossa E84:n herätysviestit lähetetään CAN-portin kautta, joka on tallennettu riville Engine ECU. Kuvatussa kytkennässä tähän valitaan CAN1, samoin kuin roolille CAN1 (EGS_CAN1).
Jos tiedonsiirtoa moottorinohjaimen kanssa ei käytetä ja porttikenttä on piilotettu, valitaan väliaikaisesti DDE6 rivillä Engine ECU, sitten portti CAN1. Ennen tallennusta tyypiksi palautetaan -; vasta sen jälkeen painetaan Apply changes. Tallennettua CAN-porttia käytetään valitsimen herättämiseen myös silloin, kun tiedonsiirto moottorinohjaimen kanssa on poistettu käytöstä.
Merkinnät CAN3 Lo / CAN3 Hi E84:n alkuperäisessä nastajärjestyksessä tarkoittavat valitsimen CAN-paria. Tässä kaaviossa se kytketään porttiin CAN1 Mini; BiMatrix Minissä ei ole erillistä CAN3-porttia. H kytketään H:hon ja L L:ään; CAN-johdot asennetaan kierrettynä parina.
Syöttöjännite +12 V kytketään nastaan 1 erikseen. Lähtöä IGN OUT käytetään vain herätyssignaalina nastassa 5. CAN-väylän päätevastukset tarkistetaan kohdan 3.2 ohjeiden mukaisesti.
Kaaviossa esitetään värillinen nastojen toimintoluettelo, ei nastojen sijaintia liittimen sisällä. Numerot tarkistetaan liittimen kotelossa olevista merkinnöistä.
E65: ohjauspylvään valitsin ja SZL-yksikkö #
E65:n alkuperäinen ohjauspylvään valitsin ei ole itsenäinen CAN-valitsin. Sen signaalit käsittelee ohjauspylvään yksikkö SZL (A72). Mustassa 8 koskettimen liittimessä X1880 ei ole CAN-H/CAN-L-paria.
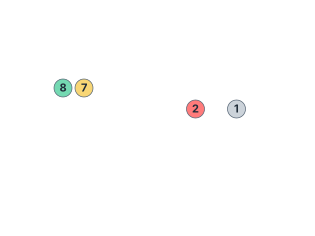
| X1880 | Alkuperäinen tehtävä |
|---|---|
| 1 | Maa. |
| 2 | KL30 auton sulakkeelta F12. |
| 3 | Matalan äänimerkin lähtö. |
| 4 | Korkean äänimerkin lähtö. |
| 5 | Ei käytössä tehdastaulukon mukaan. |
| 6 | Suuntavilkun / valojen vaihtosignaali valomoduulille. |
| 7 | KL15-virransyöttö CAS:lta. |
| 8 | Valitsimen sarjasignaali EGS:lle; tämä ei ole CAN. |
Ennen 03/2004 valmistetuissa autoissa reitti kulkee SIM:n ja ZGM:n kautta; myöhemmissä käytetään SGM-arkkitehtuuria. Keltaisessa liittimessä X10334 on optinen Byteflight koskettimessa 1, ISIS-virransyöttö koskettimessa 2 ja sen maa koskettimessa 3; koskettimet 4/5 eivät ole käytössä. ISIS-virransyöttöä ei korvata mielivaltaisella +12 V kytkennällä.
Sovelluksessa vaihtoehto E-Series (E65) vastaanottaa valitsimen valmiiksi muodostetun CAN-viestin 0x192. Kun alkuperäisjärjestelmä on säilytetty, se tarkistetaan PT-CAN-väylältä näkymässä CAN Monitor. Pelkät SZL:n virtajohdot ja kytkentä koskettimeen 8 eivät riitä CAN-signaalin saamiseen. Erillisen valitsimen kytkentä ilman alkuperäisiä yksiköitä vaatii erillisen yhteensopivan muuntimen; tällaisen muuntimen valmista kaaviota ei anneta tässä.
BMW WDS -lähteet: SZL:n kytkentätiedot ennen 03/2004, alkaen 03/2004, numeroitu X1880-näkymä ja valitsimen komentojen välitysperiaate.
3.2. CAN-linjat ja vastukset #
CAN1 ja CAN2 ovat kaksi erillistä väylää. Niitä ei yhdistetä toisiinsa. Kummallekin käytetään kierrettyä H/L-paria; laitehaarat tehdään lyhyiksi. Kummankin väylän molemmissa päissä on oltava 120 Ω H:n ja L:n välissä, huomioiden laitteiden sisäiset vastukset. Lisävastus asennetaan vain tarvittavan päätevastuksen puuttuessa.
Kun koko tarkistettavan väylän virta on katkaistu, H:n ja L:n välinen resistanssi on yleensä noin 60 Ω: kaksi 120 Ω vastusta on rinnakkain. Noin 120 Ω tarkoittaa yhtä vastusta, noin 40 Ω kolmea. Liitettyjen laitteiden tila voi vaikuttaa mittaukseen; tarkemmat kuvat ovat CAN-päättämisen osiossa.
3.3. Ajoneuvon CAN-väylän kytkentä #
Ajoneuvon CAN suositellaan kytkettäväksi CAN2: CAN-H → nasta 15, CAN-L → nasta 6. Ajoneuvon väylänopeuden on oltava 500 kbit/s; BiMatrix Minin porttinopeutta ei voi nykyisessä ohjelmistossa muuttaa.
Ennen kytkentää tarkistetaan, mitä laitteita CAN2:ssa jo on. F-peruskaaviossa se on vaihteiston ja valitsimen toinen väylä; G-vaihteistolla ja F-valitsimella valitsimen erillinen väylä. Ajoneuvon CAN:n lisääminen yhdistää ne yhdeksi sähköverkoksi. Tämä sallitaan viestien yhteensopivuuden ja päättämisen tarkistuksen jälkeen; jos tarvitaan erillinen väylä, kaavio arvioidaan uudelleen.
Ajoneuvoväylän sisäänrakennetut päätevastukset huomioidaan muiden kanssa. Ajoneuvon CAN:ia ei lisätä dynaamiseen kuvaan automaattisesti: kytkentäpiste riippuu ajoneuvosta.
3.4. 8HP-moduulin asetukset kytkennän jälkeen #
Moduuliin 8HP Gearbox valitaan kytketty laitteisto ja määritetään kunkin signaalin lähde. Lähde voi olla määritetty CAN-tulo, analogia- tai digitaalitulo, kartan tulos tai muu saatavilla oleva BiMatrix Minin parametri. Sisäänrakennettu moduuli muodostaa viestimuodon, lähetysjakson, laskurit ja protokollan edellyttämät tarkistussummat.
Parametri valitaan sen fysikaalisen merkityksen ja mittayksikön perusteella. Esimerkiksi kenttään Engine RPM määritetään kierrosluku r/min, ei pulssitaajuutta hertseinä. Kenttään Throttle position määritetään polkimen asento prosentteina, ei anturin alkuperäistä jännitettä.
- Ennen virran kytkentää tarkistetaan nastanumerot, yhteinen maa ja CAN-päättäminen. Tarkistetaan Minin syötön säilyminen sytytysvirran katkaisun jälkeen: KL30G:stä kunnes ajoneuvo katkaisee sen; jatkuvasta +12 V:stä viivereleen kautta vielä 60 sekuntia.
- Saapuvien tietojen ensimmäiseen tarkistukseen kentässä Gearbox control type valitaan No gearbox control ja painetaan Apply changes. 8HP-viestien muodostus poistetaan käytöstä. CAN-väylät tarkistetaan moduulissa CAN Monitor, valmistellut tulosignaalit moduulissa Live. Myös vaihteiston omien parametrien dekoodaus 8HP-moduulissa keskeytyy tässä tilassa.
- Moduuliin Gearbox type valitaan todellinen vaihteistotyyppi: E-Series, F-Series, G-Series tai G-Series Gen3. Kentässä Selector type valitaan valitsimen tyyppi. F-valitsimen kaksi eri liitinversiota kuuluvat sovelluksessa valintaan F-Series selector.
- Gearbox CAN1 ja Gearbox CAN2 määritetään Minin fyysisille porteille valitun kaavionmukaan. Nämä ovat vaihteistoprotokollan linjamäärityksiä; niiden on vastattava johdotusta. Ajoneuvon CAN suositellaan kytkettäväksi Minin CAN2:een.
- Määritetään alla olevien taulukoiden signaalilähteet ja syötetään ajoneuvoparametrit. Normaalikäytössä Gearbox reflash mode arvon on oltava 0, Dyno mode — 0.
- Kun määritykset on tarkistettu kentässä Gearbox control type valitaan BiMatrix ja painetaan Apply changes. Tarkistetaan vaihteiston vastaustiedot ja virheet. Asetuksen muuttaminen näytöllä ilman painikkeen painamista Apply changes ei tallenna sitä Miniin.
8HP-ohjauksen poistaminen käytöstä on erillinen asetus. No gearbox control poistaa käytöstä nimenomaan 8HP-moduulin. Erikseen määritetyt CAN-lähdöt ja muut ohjauslähdöt tarkistetaan ja poistetaan käytöstä omissa moduuleissaan, jos niiden lähetys on estettävä ensimmäisessä kytkennässä.
Tärkeimmät signaalit ja parametrit #
Ennen vaihteen kytkemistä tarkistetaan kierrosluku, poljin, jarru, vääntömomenttiarvot ja nopeus. Sovellus sallii puutteellisen kokoonpanon tallentamisen: varoituksen puuttuminen tallennettaessa ei vahvista kaikkien lähteiden oikeellisuutta.
| Kenttä 8HP Gearboxissa | Mitä määritetään | Mitä tarkistetaan |
|---|---|---|
Engine RPMEGS_RPM | Moottorin kierrosluku, r/min. | Moottorin ollessa pysähtynyt 0. Käynnistyksen jälkeen arvo vastaa kierroslukumittaria eikä jähmety. |
Throttle positionEGS_TPS | Kaasupolkimen asento, 0–100%. | Vapautettu poljin noin 0%, täysin painettu noin 100%. Nousu on tasainen ilman hyppyjä ja notkahduksia. |
Brake forceEGS_BRK | Jarru, 0–100%. Jos käytössä on vain 0/1-kytkin, sen tila muunnetaan ensin 0/100%:ksi, esimerkiksi kartalla. | Vapautettuna 0%, kytkintä painettaessa 100%. Raaka-arvo 1 ei riitä kaikkiin generaattorin käyttämiin jarrutunnuksiin. |
Speed(km/h)EGS_VSS | Ajoneuvon nopeus CAN-väylältä tai laskettu arvo EGS_CALC_VSS 8HP-moduulista. | Paikallaan olevalla ajoneuvolla 0. Laskettu nopeus riippuu ulostuloakselin kierrosluvusta, perävälityksestä ja pyörän ympärysmitasta. |
| Differential ratio | Todellinen perävälitys, esimerkiksi 3.23. | Valitaan asennetun perän arvo. Oletusarvoa ei pidetä mittauksena. |
| Wheel circumference | Pyörän ympärysmitta millimetreinä. | Painike Calculate laskee lähtöarvon rengaskoon perusteella. Asennuksen jälkeen koko ja laskettu nopeus tarkistetaan. |
| Car weight | Ajoneuvon massa kilogrammoina. | Syötetään kyseisen ajoneuvon massa eikä jätetä satunnaista arvoa. |
| Engine coolant temperature Engine oil temperature | Moottorin jäähdytysnesteen ja öljyn lämpötila, °C. | Kylmäarvot vastaavat moottorin lämpötilaa; lämpenemisen jälkeen ne muuttuvat. Vaihteistoöljyn lämpötila on eri parametri. |
| Idle target RPM | Moottorin tavoiteltu tyhjäkäyntikierrosluku. | Arvo vastaa moottorinohjaimen asetusta. Se on tietojen muodostamisen viite, ei kaasuläpän ohjauslähtö. |
F-Seriesissä kartasta saatua vääntömomenttia ei myöskään pidetä tuoreena osassa pyörämomentin laskentoja. Tämä on tiettyjen muodostettujen viestien rajoitus eikä väite siitä, ettei vaihteisto voisi missään olosuhteissa toimia tällaisilla lähteillä. Reaktio riippuu muista viesteistä ja automaattivaihteiston tilasta.
Lisätoiminnot #
Nämä kentät määritetään, kun vastaavaa toimintoa todella käytetään. Lähteitä ei valita vain kaikkien rivien täyttämiseksi.
| Kenttä | Käyttötarkoitus |
|---|---|
| Gearbox mode | Ajotila: 1 — Comfort, 2 — ECO, 3 — Sport, 4 — Sport+. Voidaan asettaa painikkeella tai logiikalla. Fyysisen valitsimen S-asento kytkee nykyisessä generaattorissa Sport+:n; tämä huomioidaan tilanvaihdon tarkistuksessa. |
| Wheel speed(FL/FR/RL/RR) | Vasemman etupyörän, oikean etupyörän, vasemman takapyörän ja oikean takapyörän nopeudet. Jos erillisiä antureita ei ole, saatavilla on laskettu EGS_CALC_RPS. Yksi laskettu arvo neljälle pyörälle ei näytä niiden nopeuseroja eikä korvaa ABS/DSC:tä. |
| Drivers door status | 0 — kuljettajan ovi kiinni, 1 — auki. Jos signaalia käytetään, sen todellinen tila tarkistetaan. |
| Paddle state | Yksi lähde molemmille vaihtosiiville: 0 — molemmat vapautettuina; 1 — vain Upshift; 2 — vain Downshift; 3 — molemmat painettuina. Kytkentä, tilataulukko ja samanaikaisen painalluksen toiminta → |
| Tank level 1/2 | Polttoainetasot 0–100% vastaavia lisäviestejä varten. Nämä kentät eivät ole moottorin kuorma-antureita. |
| AWD Lock | Komento laiteohjelmiston tukemaan jakovaihteiston integraatioon. Lähteen määritys käynnistää CAN-lisälähetyksen; tavallisessa vain vaihteiston kytkennässä lähdettä ei määritetä. |
| Dyno mode | 0 — normaali toiminta, 1 — yksiakselinen testipenkki, 2 — kaksiakselisen rullapenkin tila. Tämä on kyseisen testin huoltotila. |
| Gearbox reflash mode | 0 — normaali toiminta, 1 — CAN-ohjelmointitila, jossa lähetettävä viestijoukko muuttuu. Pelkkä arvo 1 ei valitse tiedostoa eikä käynnistä laiteohjelmiston kirjoitusta. |
Kun valitsin on asennettu, valitaan sen todellinen tyyppi. No selector käytetään kokoonpanossa ilman fyysistä valitsinta; huoltoviestien muodostusmahdollisuus ei korvaa P/R/N/D-komentojen asetuksia. Valitsimen puuttuminen ja täysin tarkistettu vaihteiden ohjaus ovat eri tiloja.
Yksi tulo molemmille vaihtosiiville #
Kenttään Paddle state määritetään yksi lähde, joka ilmoittaa molempien vaihtosiipien tilan. Se voi olla CAN-tulo, kalibroitu analogitulo, kartan tulos tai Controls-elementti pöytätestausta varten.
BMW E6x/E8x/E9x:n alkuperäisille vaihtosiiville on erilliset kaaviot ja asetustaulukot: resistiiviset LCI-vaihtosiivet, potentiaalivapaat koskettimet ja Sport/SAT:n ero.
| Merkitys | Upshift · vaihto ylöspäin | Downshift · vaihto alaspäin |
|---|---|---|
| 0 | Vapautettu | Vapautettu |
| 1 | Painettu | Vapautettu |
| 2 | Vapautettu | Painettu |
| 3 | Painettu | Painettu |
Vain kokonaislukuarvoja käytetään 0, 1, 2, 3. Esimerkiksi kartan tulos 3.00 tarkoittaa myös tilaa 3. Murtoarvo tai alueen ulkopuolinen arvo käsitellään vapautuksena. Kahdesta erillisestä kentästä siirtymisen jälkeen lähde kentälle Paddle state määritetään uudelleen; vanhaa sidontaa ei siirretä automaattisesti.
Samanaikainen painallus. Arvo 3 on edelleen Live-näkymän ja karttalogiikan käytettävissä. Nykyisessä viestin 0x207 generaattorissa se ei lähetä erillistä ylös- tai alasvaihtokomentoa: lähetetään vapautettu tila. Tämä ei ole vapaa-asennon tai vaihteiston erikoistilan komento. Yksittäisen vaihtopyynnön toteutus riippuu automaattivaihteiston omista ehdoista.
Kaksi vaihtosiipeä → yksi analogitulo
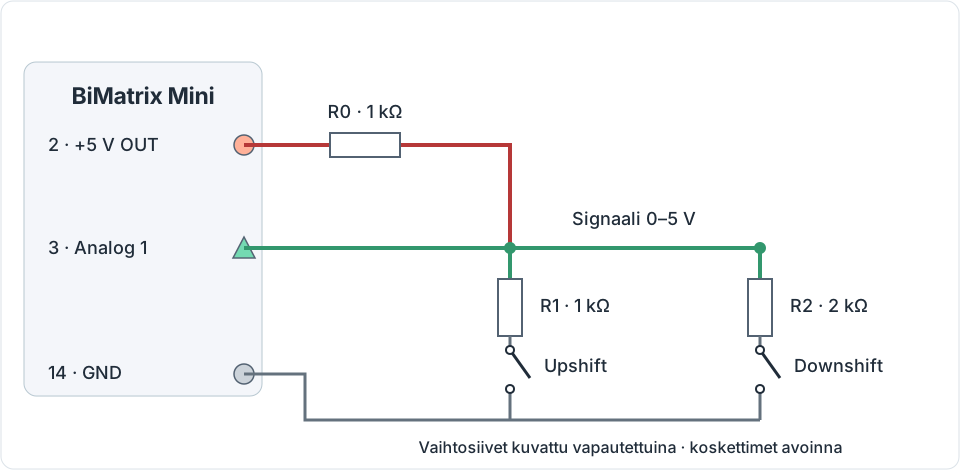
| Vaihtosiivet | Laskettu jännite 5 V syötöllä | Tulos Paddle state -kenttään |
|---|---|---|
| Molemmat vapautettuina | 5.00 V | 0 |
| Vain Upshift | 2.50 V | 1 |
| Vain Downshift | 3.33 V | 2 |
| Molemmat painettuina | 2.00 V | 3 |
Ennen määritystä mitataan neljä todellista jännitettä ja verrataan niitä Minin tulon lukemiin. Live-katselua varten analogitulo asetetaan ensin näyttämään jännite voltteina. Taulukossa käytetään Minin lukemia kalibroinnin tarkistuksen jälkeen. Sitten kohdassa Analog Inputs määritetään jännitteiden muunnos tiloiksi. Tälle kytkennälle voidaan käyttää seuraavaa alustavaa 10 pisteen taulukkoa; Round = 1 tarkoittaa kokonaislukutulosta.
| Voltages · V | 0.00 | 1.80 | 1.90 | 2.10 | 2.40 | 2.60 | 3.20 | 3.50 | 4.70 | 5.00 |
|---|---|---|---|---|---|---|---|---|---|---|
| Values | 0 | 0 | 3 | 3 | 1 | 1 | 2 | 2 | 0 | 0 |
Vierekkäisten pisteiden samat arvot luovat vakion tuloksen alueita kunkin mitatun jännitteen ympärille. Alueiden välillä käytetään interpolointia: siirtymäjännite voi hetkellisesti tuottaa toisen tilan, myös vaihtokomennon. Taulukko ei toteuta automaattista johdotuksen diagnostiikkaa tai kosketinvärähtelyn suodatusta. Rajat ja siirtymät tarkistetaan kyseisen johtosarjan mittauksilla ennen käyttöä automaattivaihteiston ohjaukseen. Alkuperäisistä resistiivisistä vaihtosiivistä tarkistetaan ensin niiden oma kytkentä: tämän esimerkin vastusarvot eivät sovellu niihin automaattisesti.
- Toiminnon jälkeen Apply changes analogitulo määritetään ainoaksi lähteeksi kentälle Paddle state. Jos tarvitaan lisälogiikkaa, jännite voidaan muuntaa erillisellä kartalla, jonka tulos määritetään tähän kenttään.
- Moduuliin Live tarkistetaan kaikki neljä tilaa, kunkin pitäminen ja vapautus. Arvojen on pysyttävä vakaina; erikseen tarkistetaan samanaikainen painallus ja toisen vapautus kahdesta painettuna pidetystä vaihtosiivestä.
- Moduuliin CAN Monitor tarkistetaan lopullinen viesti ja vaihteiston reaktio. Arvon näkyminen Live-näkymässä ei yksin vahvista, että vaihto on tapahtunut.
BMW E6x / E8x / E9x: vaihtosiipien kytkennän valinta #
Kytkentä valitaan kyseisten vaihtosiipien liittimen ja mitatun resistanssin perusteella. Pelkät nimet ”pre-LCI” ja ”LCI” eivät määritä sähköistä kytkentää. Kaksitoimisessa vaihtosiivessä vetäminen ja painaminen antavat eri komennot; erillisissä vasemmassa ”−” ja oikeassa ”+” vaihtosiivessä kumpikin toimii vain vedettäessä.
BiMatrix Mini: +5 V — kosketin 2, GND — 14, Analog 1 — 3, Analog 2 — 13. Kaikki esitetyt piirit kytketään eristettyihin passiivisiin vaihtosiipiin: auton alkuperäiset yksiköt eivät saa syöttää jännitettä samalle linjalle. Minin piirilevyn 1 kΩ tulovastus ei korvaa ulkoista ylösvetovastusta.
1. Kaksijohtimiset resistiiviset ”−/+” vaihtosiivet: yksi Analog, kaksi ulkoista vastusta #
Konkreettinen esimerkki on valmistajan BMS ohjeissa näytetyt BMW LCI -vaihtosiivet, joiden liittimessä on kolme kosketinpaikkaa, joista alkuperäisessä kytkennässä käytetään paikkoja 1 ja 3, ja 2 on tyhjä. Alkuperäiset vastukset ja koskettimien järjestys säilytetään. BMS:n ohjeissa kuvattua vastusten poistamista ja johdon siirtämistä ei tarvita tässä.
Ennen kokoamista: vaihtosiivet irrotetaan virransyötöstä ja muista yksiköistä. Yleismittarilla mitataan kummankin vaihtosiiven resistanssi koskettimien 1 ja 3 väliltä levossa ja vedettäessä. Seuraava kytkentä on laskettu mallille, joka esitetään lähteessä Imre Himplin kuvaraportti; kyseessä on esimerkki tekijän mittaamasta muutoksesta, ei kaikkien BMW-vaihtosiipien yleispäteviä vastusarvoja.
| Vaihtosiipi | Levossa, 1–3 | Vedettynä, 1–3 | Sisäinen malli |
|---|---|---|---|
| Oikea ”+” | 6.17 kΩ | 1.18 kΩ | 1.18 kΩ sarjassa piirin (4.99 kΩ ∥ kosketin) kanssa |
| Vasen ”−” | 6.548 kΩ | 348 Ω | 348 Ω sarjassa piirin (6.2 kΩ ∥ kosketin) kanssa |
Jos mittaukset eivät vastaa tätä mallia, alla olevat numeeriset tasot eivät sovellu. Ensin selvitetään luovuttajan resistanssit, sitten piiri lasketaan uudelleen. Tässä mallissa molemmat vastukset jäävät kummankin vaihtosiiven sisälle.

Ulkoiset 680 Ω ja 330 Ω vastukset ovat toleranssiltaan 1%, tehonkestoltaan vähintään 0.125 W, ja ne asennetaan sovitinjohtosarjaan. 330 Ω vastus kasvattaa ”−”- ja ”molemmat”-tilojen välisen eron noin 0.428 V:iin.
| Asento | Laskettu jännitteellä +5.000 V | Paddle state |
|---|---|---|
| Molemmat vapautettuina | 4.135 V | 0 |
| Vain oikea ”+” | 2.985 V | 1 |
| Vain vasen ”−” | 2.366 V | 2 |
| Molemmat painettuina | 1.939 V | 3 |
Esimerkki 10 Analog-pisteestä: esitetyt jännitteet ovat laskennallisia. Neljä todellista tasoa mitataan; niiden välisiä rajoja siirretään tarvittaessa. Kunkin alueen lähdön on oltava kokonaisluku 0, 1, 2 tai 3; Round = 1.
| Jännite, V | 0.00 | 1.70 | 1.71 | 2.14 | 2.15 | 2.67 | 2.68 | 3.55 | 3.56 | 5.00 |
|---|---|---|---|---|---|---|---|---|---|---|
| Merkitys | 0 | 0 | 3 | 3 | 2 | 2 | 1 | 1 | 0 | 0 |
Portaat on tässä asetettu vierekkäisiin 0.01 V askeliin: nykyinen laiteohjelmisto muuntaa jännitteen ennen interpolointia voltin sadasosien kokonaisluvuksi. Siksi vierekkäisten rajojen välillä ei ole välipisteitä, jotka tuottaisivat virheellisiä arvoja 1 tai 2 siirtymässä 0→3. Tämä ei lisää suodatusta tai viivettä: vapautus, kumpikin komento, molemmat komennot ja nopeat siirtymät tarkistetaan erikseen.
2. Samat resistiiviset vaihtosiivet: kaksi Analog-tuloa, helpompi kalibrointi #

| Asento | Analog 1 «+» | Analog 2 «−» | Paddle state |
|---|---|---|---|
| Molemmat vapautettuina | 4.303 V → 0 | 4.338 V → 0 | 0 |
| Vain ”+” | 2.706 V → 1 | 4.338 V → 0 | 1 |
| Vain ”−” | 4.303 V → 0 | 1.291 V → 1 | 2 |
| Molemmat painettuina | 2.706 V → 1 | 1.291 V → 1 | 3 |
Kummallekin Analog-tulolle määritetään vakaat alueet ”vapautettu = 0, painettu = 1”. Sitten tulokset yhdistetään Mapsin kautta: tila = plus + 2 × miinus. Tavallinen looginen OR ei sovellu: se hukkaa ”molemmat”-tilan. Luvut pätevät jälleen vain esimerkin 1 mitatuille resistansseille.
Mapsiin luodaan kartta, jonka kummallakin akselilla on kaksi pistettä: X — Analog 1 ”+” -tulos, Y — Analog 2 ”−” -tulos; molemmille akseleille asetetaan 0 ja 1. Taulukkoon syötetään alla olevat neljä arvoa. Kartta määritetään lähteeksi kenttään Paddle state 8HP-moduulissa.
| Y: Analog 2 «−» | X = 0 | X = 1 |
|---|---|---|
| 0 | 0 | 1 |
| 1 | 2 | 3 |
Tämän resistiivisen mallin alkurajat: Analog 1 antaa arvon 1 jännitteeseen 3.50 V asti ja arvon 0 jännitteestä 3.51 V alkaen; Analog 2 antaa arvon 1 jännitteeseen 2.80 V asti ja arvon 0 jännitteestä 2.81 V alkaen. Kummankin tulon kaikki 10 pistettä täytetään: rajan ympärillä vierekkäiset pisteet asetetaan 0.01 V välein, muut vastaavan alueen sisälle samalla arvolla. Ensimmäinen piste on 0 V, viimeinen 5 V; Round = 1. Näillä asetuksilla myös johdon oikosulku maahan näyttää painallukselta: automaattista johdotuksen diagnostiikkaa ei ole.
3. Varmistetut potentiaalivapaat koskettimet: tarkat OEM-kytkentäpisteet #
| Vaihtoehto alkuperäisen BMW-kaavion mukaan | UP, «+» | DOWN, «−» | Yhteinen kosketin |
|---|---|---|---|
| E60/E61 SMG, WDS-haara alkaen 09/2005 | Vasen X01064/1 ja oikea X01066/1 | Vasen X01064/2 ja oikea X01066/2 | X01064/3 ja X01066/3, GND |
| E8x/E9x, potentiaalivapaat koskettimet WDS SP0000023930 / SP0000026681:n mukaan; kokonaan kootun ohjauspyörän lähtö SZL:n kautta | X1880/2, EGS_UP | X1880/4, EGS_DOWN | Ohjauspyörän alkuperäinen yhteinen maa |
E60 SMG:n OEM-dokumentaatio vahvistaa linjojen numerot ja nimet, mutta ei jokaisen luovuttajan sisäistä kytkentää. Ennen käyttöä tarkistetaan: ”+” sulkeutuu yhteiseen koskettimeen vedettäessä, ”−” painettaessa; levossa molemmat ovat avoinna. E8x/E9x:n yllä luetellut koskettimet kuuluvat liitäntään SZL, eivät yksittäisen vaihtosiiven pieneen liittimeen. Yksittäisen vaihtosiiven pienelle liittimelle ei oleteta yleispätevää kosketinjärjestystä.

Jännitteellä +5.000 V: levossa 5.000 V → 0; UP 3.438 V → 1; DOWN 2.500 V → 2; UP ja DOWN samanaikaisesti 2.037 V → 3. Kaksitoimisilla vaihtosiivillä molempien vetäminen antaa vain UP, molempien painaminen vain DOWN; tila 3 tarkoittaa eri suuntien samanaikaista sulkeutumista. Kahden tulon vaihtoehto: kummallekin Analog-tulolle erillinen 1 kΩ ylösvetovastus jännitteeseen +5 V, suunnan kosketin kyseisen Analog-tulon ja GND:n väliin; levossa 5 V → 0, suljettuna 0 V → 1, sitten plus + 2 × miinus.
Tälle potentiaalivapaiden koskettimien kytkennälle käytetään erillistä Analog Inputs -alkutaulukkoa; Round = 1. Sitä ei korvata resistiivisten LCI-vaihtosiipien taulukolla tai yllä olevalla yleisesimerkillä.
| Voltages · V | 0.00 | 1.80 | 1.81 | 2.26 | 2.27 | 2.96 | 2.97 | 4.21 | 4.22 | 5.00 |
|---|---|---|---|---|---|---|---|---|---|---|
| Values | 0 | 0 | 3 | 3 | 2 | 2 | 1 | 1 | 0 | 0 |
Lähteet: alkuperäinen BMW WDS E60/E61 SMG, BMW WDS E90 SZL, BMW WDS E87 SZL, BMW WDS E90 EGS. Nämä ovat esimerkkejä tietyistä sähköisistä versioista ilman yleistä LCI-ajankohtaan perustuvaa sääntöä.


E60/E61 Sport/SAT: alkuperäistä signaalilinjaa ei saa kytkeä suoraan Analog-tuloon #
BMW SIB 25 03 07 määrittää seuraavan piirin: signaali kulkee SZL X1880/13:sta X6031/11:n kautta EGS X8500/12:een. Kohdassa X6031/11 sytytysvirran ollessa päällä ja valitsimen asennossa P tulee olla akun jännite. Tasot 3.7–3.8 V levossa, 2.4–2.5 V UP-komennolla ja 1.2–1.25 V DOWN-komennolla koskevat käynnissä olevaa moottoria ja asentoa D. Tämä linja voi ylittää Minin sallitun 0–5 V alueen. Tiedote ei anna yksittäisten vaihtosiipien täydellistä passiivista resistanssia tai ”molemmat”-arvoa; sen kolmea jännitettä ei voi käyttää valmiina kytkentäkaaviona.
Laskelmat on tehty suurimpedanssiselle ADC:lle ja 5.000 V syötölle. Ne eivät korvaa kyseisten vaihtosiipien ja kootun piirin mittausta. Tässä selvityksessä ei tehty testausta oikealla ohjauspyörällä, Minillä ja vaihteistolla.
3.5. Moottorin vääntömomentti ja automaattivaihteiston palaute #
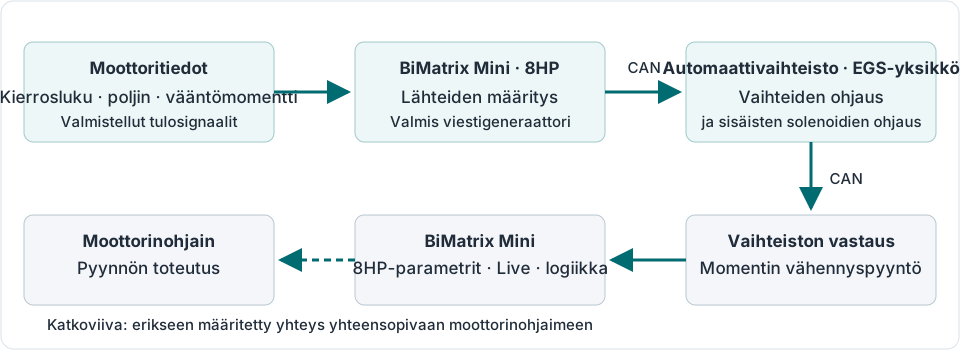
Vaihteistolle lähetetään moottoritiedot, ja vaihteistolta vastaanotetaan sen tila sekä pyynnöt. Saatu arvo voidaan samanaikaisesti näyttää Livessä, käyttää kartassa ja lähettää toiselle laitteelle.
Neljä vääntömomenttiarvoa #
| Kenttä | Merkitys | Esimerkki momentin rajoituksessa |
|---|---|---|
Requested torque (driver request)EGS_TRQ_REQ | Kuljettajan pyytämä vääntömomentti ennen rajoituksia. | Polkimen perusteella pyydetään 400 N·m. |
Target torqueEGS_TRQ_TRGT | ECU:n tavoitemomentti rajoitusten ja ulkoisten pyyntöjen jälkeen. | Rajoituksen jälkeen tavoite on 250 N·m. |
Actual torqueEGS_TRQ_ACT | Momentti, jonka moottori nyt tuottaa oman ECU:nsa arvion tai mittauksen mukaan. | Siirtymävaiheessa todellinen tuotto on 270 N·m. |
Max torqueEGS_TRQ_MAX | Nykyisissä olosuhteissa käytettävissä oleva enimmäismomentti. | Tällä kierrosluvulla ja lämpötilalla käytettävissä on 450 N·m. |
Esimerkin luvut selittävät kenttien eron eivätkä ole moottoriasetuksia. Samaa arvoa ei määritetä kaikkiin neljään kenttään sen merkitystä tarkistamatta. Ajoneuvolle, jonka ECU:lta ei saada momenttitietoja, luodaan malli moduulissa Maps; välitetyn momentin tarkkuus riippuu mallin asetuksista ja laiteohjelmiston tuesta valitulle lähteelle.
Miten momentin vähennys tarkistetaan #
Vaihdon aikana automaattivaihteisto voi pyytää momentin vähennystä. Moduulissa ovat saatavilla EGS_TOR_RED_FAST ja EGS_TOR_RED_SLOW — nopean ja hitaan vähennyksen lasketut prosentit. Pyynnön näkyminen Livessä ei yksin tarkoita, että moottori toteutti sen.
Tuettua BMW-integraatiota varten kentässä Engine ECU valitaan BMW E60/E70/E90 engine ECU ja määritetään ECU:n fyysinen CAN-portti. Tällä asetuksella muodostetaan kyseisen protokollan viestit, myös momenttipyyntö. Toiselle ECU:lle tarvitaan erikseen yhteensovitettu CAN-protokolla tai ulkoinen ohjausliitäntä. Vaihteistotyypin valinta ei luo yleistä momentinohjausta mille tahansa moottorille.
Tarkistuksessa samaan Live-kuvaajaan lisätään vähennyspyyntö, Target torque, Actual torque, kierrosluku ja EGS_GEAR_SW_STATE. Vaihtotapahtuman alue pysäytetään ja suurennetaan. Arvioidaan pyynnön ilmaantumisaika ja momentin todellinen muutos. Tarvittaessa tallenne viedään CSV:ksi. Yhteys vahvistetaan ECU:n ja vaihteiston tiedoilla, ei pelkällä CAN-liikenteen olemassaololla.
Mitä tietoja vaihteisto palauttaa #
| Parametrit | Mihin käytetään |
|---|---|
EGS_GEAR_LEVER, EGS_GEAR_NR, EGS_SELECTOR | P/R/N/D-tila, vaihdenumero ja D/S/M-ohjelma. Verrataan valitsimen asentoon. |
EGS_INPUT_SH_SPEED, EGS_OUTPUT_SH_SPEED | Sisäänmeno- ja ulostuloakselien kierrosluvut. Käytetään nopeuden ja vaihtotapahtuman tarkistukseen. |
EGS_OIL_TEMP | Automaattivaihteiston öljyn lämpötila. Käytetään vaihteiston lämpenemisen ja kuumenemisen seurantaan. |
EGS_GEAR_SW_STATE, EGS_TOR_RED_FAST, EGS_TOR_RED_SLOW | Vaihdon tila ja momentin vähennyspyynnöt. Kannattaa näyttää yhdessä kuvaajassa. |
EGS_MALFUNCTION, EGS_COOLING_REQ | Vikatila ja jäähdytyspyyntö. Vian syy selvitetään toiminnolla 8HP Diagnose. |
EGS_CALC_VSS, EGS_CALC_TR_RATIO, EGS_TC_SR | Laskettu nopeus, välityssuhde ja momentinmuuntimen kierroslukusuhde. Nämä ovat johdettuja suureita: luotettavuus riippuu lähtötiedoista. |
Paluuparametrien joukko ja päivittyminen riippuvat vaihteistotyypistä ja saapuvista viesteistä. Muuttumaton arvo tarkistetaan yhdessä vastaavan CAN Monitor -tiedonsiirron kanssa.
3.6. 8HP Diagnose: viat ja adaptaatiot #
8HP Diagnose tekee diagnostiikkapyyntöjä vaihteistolle. Osiossa Error memory näytetään vikakoodit ja osiossa Info memory tietomerkinnät. Päivitysnuolipainike toistaa luvun.
- Avataan 8HP Diagnose ja odotetaan luvun valmistumista. Jos vastausta ei tule, tarkistetaan vaihteiston syöttö, herätys ja valittu CAN-portti.
- Ennen tyhjennystä tallennetaan vikakoodit ja kuvaukset. Puuttuvan CAN-viestin vika tarkistetaan ilmoitetulla ID:llä CAN Monitorissa; sähköinen tai mekaaninen vika vastaavasta piiristä ja vaihteiston dokumentaatiosta.
- Kun syy on korjattu, painetaan Clear errors.
- Luku päivitetään uudelleen. Vian palaaminen tarkoittaa, että sen syntyehto säilyy tai toistuu.
Moduuliin Adaptations näytetään kytkinpakkojen A–E paine- ja täyttöaikakorjaukset sekä saatavilla olevat laskurit. Current — nykyiset tiedot, History — tallennetut merkinnät. Historian vertailu auttaa näkemään arvojen muutokset; yksi adaptaatioarvo ilman käyttöolosuhteita ei ole valmis diagnoosi.
Clear history poistaa BiMatrixiin tallennetun historian eikä nollaa vaihteiston sisäisiä adaptaatioita. Painike Reset Adaptations-osiossa ei nykyisessä sovelluksessa nollaa adaptaatioita. Ensimmäinen kytkentä ei vaadi adaptaatioiden nollausta.
3.7. 8HP Tuner: vaihteistotiedot, kalibroinnit ja koodaukset #
Moduuliin 8HP Tuner luetaan vaihteiston tunnisteet: laitteistoversio, käynnistyslatain, ohjelmat, koodaus, VIN ja muut saatavilla olevat tiedot. Niillä tarkistetaan yhteensopivuus ennen kirjoitusta. BiMatrixin tulojen tavallinen määrittäminen ja ensimmäinen CAN-tarkistus eivät vaadi vaihteiston uudelleenohjelmointia.
| Toiminto | Mikä muuttuu |
|---|---|
| Read calibrations | Kalibroinnit luetaan vaihteistosta SD-kortin tiedostoon. Vaihteistoa ei ohjelmoida uudelleen. |
| Write calibrations | Valmistellut kalibrointitiedot kirjoitetaan vaihteistoon erillisellä kalibrointien kirjoitusmenettelyllä. |
| Read codings | Luetaan vaihteiston nykyinen koodaus. Tuetulla rakenteella avautuu sen parametriluettelo. |
| Write codings | Valitut koodausmuutokset kirjoitetaan ja tarkistetaan. Tämä on itsenäinen toiminto. |
| Reflash Gearbox | Ohjelmoidaan vaihteiston ohjelmistopaketin valitut komponentit. Myös komponentti Calibrations kirjoitetaan tässä ikkunassa Reflash-paketin komponenttina. |
| Logger | Vaihteiston valitut saatavilla olevat parametrit kirjoitetaan erilliseen lokitiedostoon. Vaihteiston ohjelmisto ei muutu. |
Kirjoituksessa varmistetaan Minin ja vaihteiston vakaa syöttö, sytytysvirta päällä ja ajoneuvo paikallaan moottori pysäytettynä. Toiminnot tehdään yksi kerrallaan. Tyhjennyksen tai kirjoituksen alettua virtaa ei katkaista; valmistuminen vahvistetaan lopputilasta, ei pelkästään edistymispalkin täyttymisestä.
Kalibroinnit ja vaihtopisteet: työjärjestys
- Painetaan Read calibrations. Onnistuneen luvun jälkeen alkuperäinen tiedosto tallennetaan erikseen SD Cardin kautta. Tiedostonimi näkyy toiminnon tuloksessa.
- Moduuliin Shift maps valitaan tarvittava ryhmä. Saatavilla ovat suodattimet Upshifts, Downshifts ja All. Tarkistetaan valittu asteikkoesitys: moottorin kierrosluku, ajoneuvon nopeus tai ulostuloakselin kierrosluku.
- Muutetaan vain ymmärrettyjä parametreja. Kuvaajan pisteitä siirretään hiirellä tai kosketuksella; tarkka kierroslukuarvo avataan muokattavaksi kaksoisnapsautuksella tai kaksoisnapautuksella. Kuvaajan muutos ei vielä tarkoita kirjoitusta vaihteistoon.
- Tuloksen siirtämiseksi vaihteistoon painetaan Write calibrations ja odotetaan tarkistuksen loppua. Sovellus tallentaa muokatut kartat ensin kalibrointitiedostoon.
WOT Shiftpoints määrittää täyden kuorman vaihtopisteet Drive/ECO- ja Sport/Sport+-tiloille. 2nd Gear start määrittää toisella vaihteella lähdön sallimisen käytettävissä olevissa tiloissa. Painike Write to gearbox näissä ikkunoissa käynnistää kalibrointien kirjoituksen vaihteistoon. Muokkaimien joukko riippuu vaihteistoon asennetusta ohjelmistosta; yhteensopimattomuusilmoituksen jälkeen toista versiota ei valita sattumanvaraisesti.
Kartat Maps BiMatrixissa laskevat sen signaaleja. Kartat 8HP Tuner kuuluvat vaihteiston sisäisiin kalibrointeihin. Nämä ovat eri tietoja ja eri tallennuspaikkoja.
Koodaukset: luku, muutos ja tarkistus
- Painetaan Read codings. Tallennetaan alkuperäinen tiedosto ja tarkistetaan liitetyn vaihteiston tunnistetiedot.
- Moduuliin Codings valitaan tuetut parametrit. Koko luettelon katseluun käytetään Show all. Jos koodauksen rakennetta ei tueta, muokattavaa luetteloa ei muodosteta.
- Painetaan Write codings. Odotetaan onnistunutta kirjoitusta ja tarkistusta; sitten luetaan uudelleen tuloksen varmistamiseksi.
Koodaus määrittää vaihteisto-ohjelman toimintavaihtoehdot. Sen muutos ei ole koko ohjelman korvaaminen eikä mielivaltainen karttojen kirjoitus. Yhteyden katketessa toiminto voi jatkua Minissä: virta säilytetään, yhteys palautetaan ja toiminnon tila tarkistetaan. Jos sovellus ilmoittaa keskeneräisestä huoltotoiminnosta, suoritetaan sen osoittama palautusmenettely.
Reflash Gearbox: milloin ja miten käytetään
Reflash tarvitaan vaihteiston ohjelmistokomponenttien tarkoitukselliseen vaihtoon. Sitä käytetään vaihteistomallin, tunnisteiden ja sopivan ohjelmistopaketin tarkistuksen jälkeen.
- Moduuliin Reflash Gearbox valitaan yhteensopiva paketti sovelluksen luettelosta. Tarkistetaan malli, asennettu versio ja tarjotut komponentit.
- Valitaan tarvittavat komponentit: Bootloader, Program, Calibrations ja, jos pakettiin kuuluu, Coding data. Tiedoston uudelleennimeäminen ei muuta sen yhteensopivuutta. ISN:n nollaus on erillinen vaihteiston sovitustehtävä eikä sitä tehdä vain ensimmäistä johdotustarkistusta varten.
- Kirjoituksen vahvistamisen jälkeen seurataan vaiheita ja lopputilaa. Kaapeli, sovellusyhteys ja virta säilytetään loppuun asti.
- Onnistuneen valmistumisen jälkeen vaihteiston tunnisteet ja viat luetaan uudelleen. Tarkistetaan BiMatrixin tallennetut ohjausasetukset ja valitsimen toiminta.
Virhetilanteessa tallennetaan virhekoodi ja vaiheloki. Uusi tyhjennys sattumanvaraisella paketilla ei ole diagnostiikkamenetelmä. Jatkotoimi määräytyy sovelluksen ilmoituksesta ja vaihteiston tilasta.
Logger ja Diff Autolearn
Logger käytetään EGS:n saatavilla olevien sisäisten parametrien ja ohjaimen parametrien tarkempaan tallennukseen. Valitaan tarvittavat kentät ja Sample period, sitten painetaan Start logging. Kenttämäärän ja sallitun koon rajoitus näkyy ikkunassa. Lopuksi painetaan Stop logging ja odotetaan SD Cardille tallennuksen ilmoitusta.
Logger-loki tallennetaan binäärimuodossa .gb8log. Se on erillinen tallenne, joka eroaa Live-moduulin CSV-viennistä. Saatavilla olevat parametrit määräytyvät vaihteiston ohjelmasta; luettelosta puuttuvaa kenttää ei saada lisäämällä tavallista CAN-tuloa.
Diff Autolearn näyttää vaihteisto-ohjelman tukeman välityssuhteen oppimisen tilan: Disabled, Learning tai opitun arvon. Sen Reset nollaa tämän oppimistuloksen, ei kytkinpakkojen adaptaatioita. Ajoneuvon todelliset parametrit kentässä 8HP Gearbox määritetään ja tarkistetaan silti.
4. Lisätiedonsiirto moduuleihin: CAN-tulot #
Moduulissa CAN Inputs poimitaan vastaanotetusta CAN-viestistä tarvittava parametri: kierrosluku, polkimen asento, painikkeen tila tai muu arvo. Jokaiselle parametrille luodaan erillinen tulo. Useat tulot voivat lukea saman viestin eri osia.
Luodusta CAN-tulosta tulee Mapsin, 8HP-moduulin ja lisälähtöjen tietolähde. Tulon luominen ei vielä määritä sitä vaihteistolle: tarvittava lähde valitaan erikseen 8HP-moduulin kyseisen signaalin asetuksissa.
4.1. Viestin sisältö #
Viesti määräytyy valitun väylän ja tunnisteen mukaan CAN ID. Sen tiedot sisältävät enintään 8 tavua. Jokaisessa tavussa on 8 bittiä; yksi bitti voi tarkoittaa tilaa ”pois/päällä” ja useat bitit lukua.
Kenttään CAN ID(HEX) tunniste syötetään heksadesimaalisina numeroina ilman etuliitettä 0x. Esimerkiksi 5A0. Tämä on viestin numero, ei nastanumero tai erillisen johtimen osoite. Sama ID CAN1:ssä ja CAN2:ssa voi sisältää eri tietoja.
Viestin tavuista ymmärrettäväksi arvoksi #
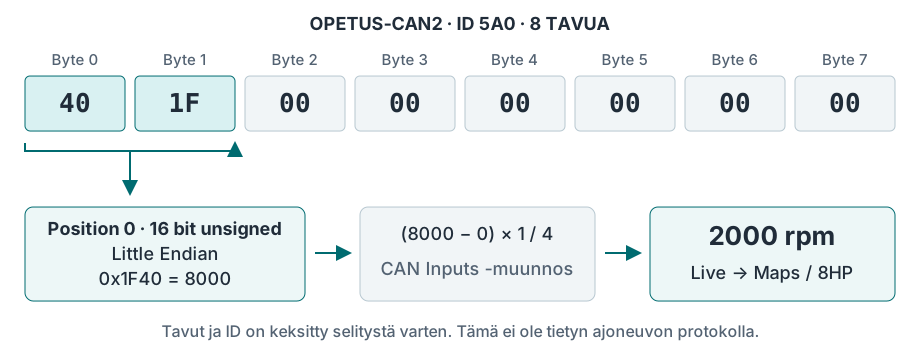
4.2. CAN-tulon luonti ja tarkistus #
- Moduuliin CAN Monitor tarkistetaan tarvittava väylä ja etsitään viesti. Signaalimuoto selvitetään protokollakuvauksesta; vastaavuus todelliseen parametriin tarkistetaan useilla arvoilla.
- Moduuliin CAN Inputs painetaan Add input. Kentässä Name annetaan selkeä nimi, esimerkiksi
Engine RPM, kentässä Unit —rpm. - Moduuliin Interface valitaan CAN1 tai CAN2, kenttään CAN ID(HEX) syötetään ID. Vaihtoehto – poistaa tämän tulon vastaanoton käytöstä.
- Asetetaan Position, Data type ja tavujärjestys. Kentän pituus valitaan Data type -valinnan sisältä; erillistä Data length -kenttää ei ole.
- Määritetään muunnos, Round ja Timeout. Ensimmäistä tarkistusta varten kenttään Filter jätetään No filter.
- Painetaan Apply changes. Kentässä Live lisätään luodun CAN-tulon numeronäyttö tai kuvaaja. Tarkistetaan minimi, väliarvo ja maksimi sekä reaktio viestien loppumiseen.
- Tarkistettu CAN-tulo valitaan kartta-akselin, tarvittavan 8HP-signaalin tai lisälähdön arvon lähteeksi. Määrityksen jälkeen tarkistetaan koko tietoketju uudelleen.
| Kenttä | Käyttötarkoitus |
|---|---|
| Position | Kentän alku bitteinä: Bit 0 / Byte 0 — ensimmäisen tavun alku, Bit 8 / Byte 1 — toisen, Bit 16 / Byte 2 — kolmannen. Tavunumerointi alkaa nollasta. |
| Data type | Pituus 1–16 bittiä ja luvun etumerkki. Unsigned on ei-negatiivisille arvoille; signed käytetään, kun protokolla sisältää negatiivisia arvoja. |
| Big Endian / Little Endian | Monitavuisen luvun tavujärjestys. Luvulle 0x1234 kokonaisia tavuja luettaessa Big Endian vastaa tavuja 12 34, Little Endian — 34 12. |
| Multiplier / Divider / Offset | Vastaanotetun luvun muunnos tarvittaviin yksiköihin. Kertoimet asetetaan kokonaislukuina: esimerkiksi skaala 0,25 määritetään Multiplier = 1 ja Divider = 4. |
| Round | Tuloksen askel: 1, 0.1 tai 0.01. Kierrosluvulle kokonaiset yksiköt yleensä riittävät; ylimääräiset desimaalit pienentävät käytettävissä olevaa aluetta. |
| Timeout | Sallittu aika ilman uutta viestiä millisekunteina. Viestien kadotessa arvo nollataan. Asetetaan nollasta poikkeava aikakatkaisu, jossa on varaa normaaliin viestijaksoon nähden. |
| Filter | Muutosten tasoitus. Voimakkaampi suodatin tekee kuvaajasta tasaisemman mutta hidastaa reaktiota. Suodatin ei korjaa vääriä bittejä tai skaalausta. |
4.3. Position-arvon määritys #
Moduuliin CAN Inputs ja CAN Outputs Bit 0 on ensimmäisen tavun vähiten merkitsevä bitti, paino 1. Bit 7 on saman tavun eniten merkitsevä bitti, paino 128. Seuraavassa tavussa ne ovat vastaavasti Bit 8 ja Bit 15.
| Bitin paino | 128 | 64 | 32 | 16 | 8 | 4 | 2 | 1 |
|---|---|---|---|---|---|---|---|---|
| Position CAN Inputs / Outputsissa, Byte 0 | 7 | 6 | 5 | 4 | 3 | 2 | 1 | 0 |
| Position CAN Monitor -ikkunassa, Byte 0 | 0 | 1 | 2 | 3 | 4 | 5 | 6 | 7 |
Analyysi-ikkunassa CAN Monitor bitit näytetään ja valitaan vasemmalta oikealle, joten yksittäisen bitin numero tavun sisällä eroaa CAN Inputsin Positionista. Esimerkiksi jos Byte 0 vaihtuu arvojen välillä 00 ja 01, tarvittava yksittäinen bitti on Monitorissa paikassa 7, mutta CAN Inputsissa asetetaan Position = 0 ja Data type = 1 Bit.
Kokonaisia tavuja tavun alusta luettaessa Position on sama: Byte 1:lle asetetaan 8 ja parille Byte 1–2 myös 8, mutta pituudeksi 16 bittiä. Tavurajan ylittävien kenttien asetukset tarkistetaan alkuperäisviestin biteistä ja Liven tuloksesta. Ulkoisen kuvauksen tai DBC:n Start bit -numero siirretään vasta siellä käytetyn numeroinnin tarkistuksen jälkeen.
Kentän on mahduttava kokonaan vastaanotettuun viestiin. Esimerkiksi 2 tavun viestissä ovat käytettävissä bitit 0–15. Position = 8 ja pituus 16 bittiä vaativat jo 3 tavua; tällainen tulo ei lue 2 tavun viestiä.
4.4. Muunnos, tarkkuus ja signaalin katoaminen #
CAN-tulon arvo = (vastaanotettu luku − Offset) × Multiplier / Divider. Ensin vähennetään Offset, sitten kerrotaan ja jaetaan. Arvon välittämiseksi ilman muunnosta asetetaan Multiplier = 1, Divider = 1, Offset = 0.
Kaavion opetusviestille asetetaan Position = 0, 16 bittiä unsigned, Little Endian, Multiplier = 1, Divider = 4, Offset = 0 ja Round = 1. Tavut 40 1F tuottavat 8000 / 4 = 2000 rpm. Esimerkiksi 100 ms opetusjaksolla Timeout = 500 ms mahdollistaa nollauksen tarkistamisen lähettimen pysäytyksen jälkeen. Nämä luvut ovat esimerkki; todellisen ajoneuvon parametrit määritetään sen protokollan mukaan.
Tulosalue ja Round-valinta
Muunnoksen jälkeinen tulos tallennetaan rajalliseen numeroalueeseen. Suurta alkuperäistä unsigned-lukua pienennetään tarvittaessa kertoimilla jo ennen tuloksen tallentamista.
| Round | Tulosalue | Valintaesimerkki |
|---|---|---|
| 1 | −32768…32767 | Kierrosluku 0…8000 rpm. |
| 0.1 | −3276,8…3276,7 | Poljin 0…100,0 %. |
| 0.01 | −327,68…327,67 | Paine kahdella desimaalilla, jos se mahtuu alueelle. |
Alueen ylitystä ei rajoiteta automaattisesti sallittuun maksimiin, ja se voi tuottaa väärän arvon. Siksi Livessä tarkistetaan koko käyttöalue. Nolla-arvoinen Multiplier tai Divider ohittaa kyseisen laskutoimituksen; selkeissä asetuksissa niiden sijaan käytetään arvoa 1.
Timeout = 0:aa ei käytetä viimeisen arvon pitämiseen. Viestien kadotessa nollaus tehdään jaksottaisessa tarkistuksessa noin 100 ms välein. Nollatulos voi tarkoittaa todellista nollaa tai signaalin menetystä, joten syy tarkistetaan CAN Monitorissa.
Painiketta tarkistettaessa suodatin jätetään yleensä pois, jotta siirtymä 0 ↔ 1 ei viivästy. Tasaisesti muuttuvaan analogiaparametriin lisätään tasoitus muodon ja skaalauksen tarkistuksen jälkeen.
4.5. Jos arvo ei vastaa signaalia #
| Havainto | Mitä tarkistetaan |
|---|---|
| Viestiä ei ole Monitorissa | Lähettimen syöttö, valittu väylä, CAN-H/CAN-L, päättäminen ja nopeus 500 kbit/s; tarkistetaan myös, ettei ID ole piilotettu Monitorissa. |
| Viesti näkyy, CAN-tulo on nolla | Interface, ID HEX-muodossa, Position ja kentän pituus, Timeout sekä muutosten käyttöön ottaminen. Sitten tarkistetaan, sisältääkö itse viesti nollasta poikkeavan arvon. |
| Luku hyppii tai muuttuu väärään suuntaan | Kentän rajat, tavujärjestys ja signed/unsigned. Tarkistus tehdään ilman suodatinta. |
| Luku muuttuu suhteellisesti oikein mutta väärällä skaalalla | Multiplier, Divider, Offset ja arvon vastaanottajan odottamat yksiköt. |
| Livessä kaikki oikein, vaihteisto ei käytä signaalia | Luodun CAN-tulon määritys 8HP-moduulin tiettyyn parametriin ja sen asetusten käyttöönotto. |
CAN Inputs lukee määritetyn kentän ID:n perusteella; viestin merkitystä sekä mielivaltaisen ajoneuvoprotokollan laskuria ja tarkistussummaa ei tarkisteta automaattisesti. Jos signaalin muoto muuttuu saman ID:n sisällä, protokollan säännöt on ymmärrettävä erikseen.
↑ Sisällysluetteloon5. Lisätiedonsiirto moduuleihin: CAN-lähdöt #
Moduulissa CAN Outputs luodaan ylimääräisiä jaksottaisia viestejä yhteensopivalle mittaristolle, ECU:lle tai muulle laitteelle. Viestiin kirjoitetaan vakio, tuloarvo, kartan tulos tai saatavilla oleva vaihteistoparametri.
8HP:n toimintaan tarvittava tiedonsiirto muodostetaan jo 8HP-moduulissa. CAN Outputs on lisätiedonsiirtoa varten. Ennen viestin luomista tarkistetaan, ettei sisäänrakennettu moduuli tai toinen laite jo lähetä samaa ID:tä valitulla väylällä.
5.1. Viestin luonti #
- Vastaanottajan protokollasta määritetään väylä, ID, viestin pituus, jakso sekä kaikkien kenttien sijainti ja skaala. Selvitetään myös pakolliset vakiotavut, laskurit ja tarkistussummat.
- Moduuliin CAN Outputs painetaan Add output. Täyttämisen ajaksi kentässä Interface jätetään –, jotta viestiä ei lähetetä.
- Syötetään CAN ID(HEX), Length ja Interval. Length on koko viestin tavumäärä 1–8. Interval on lähetysjakso millisekunteina.
- Painikkeella Add dynamic value lisätään kenttä. Kentässä Value valitaan tarvittava lähde tai Fixed value vakioluvulle. Kullekin kentälle asetetaan Position, Data type, Endian, Multiplier, Divider ja Offset.
- Tarvittaessa määritetään Rules — lähetysehdot. Tarkistetaan, etteivät kentät mene päällekkäin ja että ne mahtuvat Length × 8 bittiin.
- Valitaan tosiasiassa kytketty CAN1 tai CAN2 ja painetaan Apply changes. Viestiä aletaan lähettää jaksottaisesti, kun ehdot täyttyvät ja väylä on valmis.
- Tavut ja jakso tarkistetaan ulkoisella CAN-sovittimella samalla väylällä, sitten vastaanottajan reaktio. Lähetys pysäytetään asettamalla tälle lähdölle Interface = – ja ottamalla muutokset käyttöön.
Jakso asetetaan alueelta 10…65535 ms. Esimerkiksi 100 ms vastaa noin 10 viestiä sekunnissa ja 20 ms 50 viestiä. Arvot 1…9 ms muutetaan 10 ms:ksi; Interval = 0 poistaa lähetyksen käytöstä. Tämä on jaksottaista lähetystä, ei ”lähetä kerran” -komento.
Yhdessä viestissä on enintään 15 kenttää. Jokainen kenttä käyttää käyttöliittymässä 1–16 bittiä. Täyttämättömät bitit lähetetään nollina; protokollan vaatimat vakioarvot lisätään erillisinä Fixed value -kenttinä.
5.2. Arvon kirjoittaminen tavuihin #
CAN:iin kirjoitettava luku = lähdearvo × Divider / Multiplier + Offset. Tämä on käänteinen muunnos CAN Inputsiin nähden. Tulos pyöristetään kokonaisluvuksi ja kirjoitetaan valittuun kenttään.
Esimerkiksi vastaanottaja tarvitsee luvun ”kierrosluku × 4”. Lähteelle 2000 rpm asetetaan Multiplier = 1, Divider = 4 ja Offset = 0: viestiin kirjoitetaan 8000. Kun Position = 0, 16 bittiä unsigned ja Little Endian, ensimmäiset tavut ovat 40 1F.
Lähde → ehto → viesti → vastaanottaja #
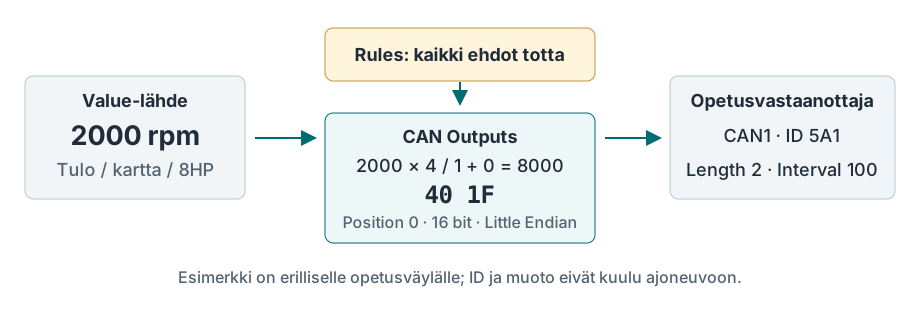
Position ja tavujärjestys valitaan samoilla säännöillä kuin CAN-tuloissa. Esimerkiksi 8-bittinen kenttä Position = 8 kirjoitetaan toiseen tavuun. Kaksi kenttää eivät saa käyttää samoja bittejä.
Luvun on mahduttava Data type -alueelle: 8 bittiä unsigned sallii 0…255, 8 bittiä signed −128…127. Ylivuodossa ylimääräisiä bittejä ei lähetetä ja vastaanottaja näkee toisen luvun. Unsigned-tyypillä negatiivinen tulos korvataan nollalla; tämä ei korvaa lähteen oikeellisuuden tarkistusta.
5.3. Rules-lähetysehdot #
Käytettävissä on kaksi tarkistusta. Kummassakin valitaan vasemmalla lähde, sitten vertailu == (yhtä suuri), > (suurempi) tai < (pienempi), oikealla toinen lähde tai vakio. Käyttämätön tarkistus jätetään tilaan Rule #1 not in use tai Rule #2 not in use.
Viesti lähetetään, kun kaikki käytössä olevat tarkistukset täyttyvät. Jos molemmat ovat pois käytöstä, lähetetään jatkuvasti asetetulla Intervalilla. Jos ehto muuttuu epätodeksi, lähetys loppuu; erillistä nollaviestiä ei muodosteta automaattisesti.
Opetusesimerkki: Rule #1: kierrosluku > 500; Rule #2: kierrosluku < 3000. Viesti lähetetään vain näiden rajojen välissä. Täsmälleen 500 ja 3000 eivät täytä ehtoa. Vertailuissa käytetään kokonaisarvoja: murtokynnyksille luodaan ensin sopiva kokonaislukuarvo logiikassa.
Jos lähde on CAN-tulo, sen arvo muuttuu nollaksi Timeoutin jälkeen viestien kadotessa. Säännöt määritetään tämä huomioiden. Kun Rules on pois käytöstä, viestin muodostus jatkuu myös kadonneen tulon nolla-arvolla.
5.4. Arvon siirto väylien välillä #
Parametrin siirtämiseksi CAN2:sta CAN1:een luodaan ensin CAN-tulo CAN2:lle. Sitten CAN1:n CAN Outputsissa tämä tulo valitaan Value-kenttään. Tarvittaessa niiden väliin lisätään kartta. Lähdössä määritetään erikseen vastaanottajan odottama muoto.
Tällainen ketju siirtää valitun arvon uudella jaksolla ja muodolla. Muita alkuperäisväylän viestejä ja tavuja ei välitetä automaattisesti toiseen porttiin. CAN1- ja CAN2-johtimia ei yhdistetä toisiinsa tätä varten.
Vakiotunnisteet arvoon 7FF asti lähetetään 11-bittisinä. Tunnisteet arvosta 800 arvoon 1FFFFFFF lähetetään laajennettuina 29-bittisinä. Minin molempien porttien nopeus pysyy arvossa 500 kbit/s; toisen ID:n valinta ei muuta sitä.
5.5. Viestin tarkistus ja tyypilliset virheet #
Live käytetään lähdearvon ja karttatulosten tarkistukseen. CAN Monitor näyttää vastaanotetut viestit; CAN Outputsista lähetettyjen viestien TX-kaikua ei näytetä. Oman CAN-lähdön todelliset tavut tarkistetaan ulkoisella CAN-sovittimella samalla väylällä; vastaanottajan toiminta vahvistetaan lisäksi sen lukemista tai vastausviesteistä.
| Havainto | Mitä tarkistetaan |
|---|---|
| Viesti ei näy vastaanottajalla | Valittu Interface, muutosten käyttöönotto, nollasta poikkeava Interval, molempien Rules-ehtojen täyttyminen ja CAN:n fyysinen kytkentä. |
| Tavut eivät vastaa odotettua | Lähdearvo Livessä, CAN Outputsin käänteismuunnos, Position, Endian, tyyppi ja päällekkäisten kenttien puuttuminen. |
| Viesti on olemassa, laite ohittaa sen | Vastaanottajan tarkka protokolla: ID, pituus, skaala, pakolliset vakiot, laskurit, tarkistussummat ja jakso. |
| Vastaanottajan arvo vaihtelee vuorotellen | Onko samalla väylällä kaksi samalla ID:llä lähettävää laitetta, myös lisälähtö ja sisäänrakennettu 8HP-moduuli. |
CAN Outputsissa ei ole erillistä mielivaltaisen protokollan automaattisen laskurin tai tarkistussumman asetusta. Jos vastaanottaja vaatii näitä kenttiä, pelkkä vakio niiden tilalla ei riitä. 8HP:n tarvitsemat huoltokentät muodostaa sisäänrakennettu moduuli; sen viestejä ei kopioida käsin.
↑ Sisällysluetteloon6. Maps: kartat ja logiikka #
Moduuli Maps muuntaa tuloarvot tulokseksi määritetyn taulukon mukaan. Tietolähteet voivat olla tulosignaaleja ja muiden luotujen karttojen tuloksia.
6.1. Linkitetyt kartat #
Yhden kartan tulosta voidaan käyttää toisen kartan X- tai Y-akselina. Tätä varten kentässä X Axis source tai Y Axis source valitaan tarvittava kartta. Sen tulos määrittää sijainnin seuraavan taulukon valitulla akselilla.
Näin laskenta jakautuu selkeisiin vaiheisiin: perusarvon saaminen, korjaus ja ominaiskäyrän valinta tulotiedoista. Viimeisen kartan tulos määritetään tarvittavaan 8HP-moduulin parametriin, CAN-lähtöön tai AUX/PWM:ään.
6.2. Korjauskartta #
Tyyppiä Values table käytetään tavalliseen arvotaulukkoon. Tyyppiä Correction table käytetään prosenttikorjaukseen: kentässä Correction of valitaan alkuarvo ja soluihin asetetaan prosenttiosuus siitä.
Korjaustulos = alkuarvo × taulukon prosentti / 100. Arvo 100 % säilyttää alkuarvon, 80 % vähentää sen 80 %:iin alkuperäisestä.
Esimerkki: perusmomentti → lämpötilakorjaus #
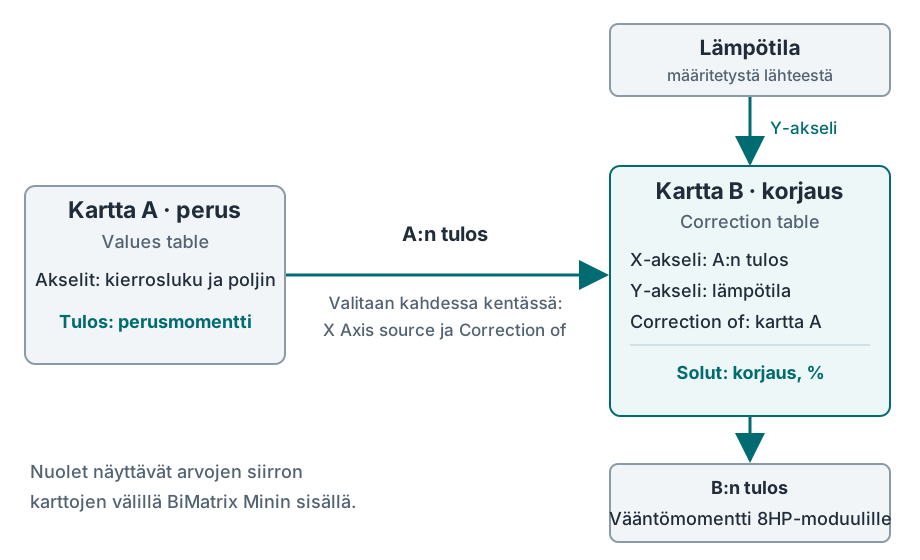
Määritykset tehdään erikseen: X/Y Axis source määrittää, mistä kohtaa taulukkoa luetaan, ja Correction of, mitä arvoa korjataan. Kartan A valinta akseliksi ei itsessään määritä sitä korjauksen lähtöarvoksi.
6.3. Ominaiskäyrien vaihto tulotietojen perusteella #
Tulosignaalia voidaan käyttää tilanvalinta-akselina. Esimerkiksi Y-akselille määritetään digitaali- tai CAN-tulosta saatu painikkeen tila. Tiloille 0 ja 1 asetetaan taulukossa eri ominaiskäyrät.
| Tulosignaali | Mitä kartassa käytetään |
|---|---|
| 0 — painike pois | Rivi Y = 0:lle, ensimmäinen määritetty ominaiskäyrä. |
| 1 — painike päällä | Rivi Y = 1:lle, toinen määritetty ominaiskäyrä. |
Monimutkaisemmassa logiikassa erillinen kartta voi laskea tilan arvon. Sen tulos määritetään seuraavan kartan akseliksi. Näin luodaan linkitettyjen karttojen ketju, jonka toiminta muuttuu tulotietojen mukaan.
6.4. Linkitettyjen karttojen tarkistus #
Moduuliin Live lisätään alkuperäiset signaalit ja jokaisen kartan tulokset. Tuloa muutettaessa tarkistetaan koko ketju: ensimmäisen kartan tulos, seuraavan akselin arvo ja lopputulos. Tilanvaihtoa varten tarkistetaan tulosignaalin molemmat tilat erikseen.
6.5. Kartan luonti ja täyttö #
- Moduuliin Maps valitaan Add map. Kentässä Map settings määritetään Name — selkeä nimi, Group — karttaryhmä ja Unit — tuloksen yksikkö.
- Tavalliseen laskentaan valitaan Map type → Values table. Prosenttikorjaukseen valitaan Correction table ja määritetään erikseen Correction of, kuten yllä olevassa esimerkissä.
- Moduuliin X Axis source ja Y Axis source määritetään jo tarkistetut signaalit. Esimerkiksi kierrosluku ja paine. Akselien arvot asetetaan valittujen lähteiden yksiköissä: r/min, kPa, %, °C. Yksikön uudelleennimeäminen ei tee muunnosta.
- Moduuliin X/Y Axis length asetetaan 2–12 pistettä kummallekin akselille. Aluksi pieni taulukko riittää. Akselit täytetään järjestyksessä ilman satunnaisia toistoja tai vaihtoja; alueen on katettava pysähtynyt moottori ja kaikki odotetut käyttöarvot.
- Round määrittää tuloksen askeleen: 1, 0.1 tai 0.01. Esimerkiksi N·m-momentille kokonaiset yksiköt yleensä riittävät. Mitä enemmän desimaaleja, sitä pienempi solujen numeroalue; käyttöliittymä rajoittaa sitä.
- Asetukset vahvistetaan painikkeella Apply. Sitten asetetaan akselien ja solujen arvot. Yksittäinen solu avautuu kaksoispainalluksella. Valitulle alueelle ovat käytettävissä Enter value, Copy cells, Paste cells ja vaaka- tai pystysuuntainen interpolointi. Taulukon muutokset tallennetaan painikkeella Apply changes.
- Moduuliin Live näytetään molemmat akselit ja kartan tulos. Tarkistetaan taulukkopisteet, väliarvot ja rajat. Vasta sen jälkeen tulos määritetään tarvittavaan 8HP-, CAN Outputs- tai AUX Outputs -parametriin.
Interpolointi tarkoittaa tasaista laskentaa vierekkäisten solujen välillä. Esimerkiksi tulosten 100 ja 200 välissä alueen keskellä tulos on 150. Kahden muuttuvan akselin tapauksessa huomioidaan neljä viereistä solua. Muokkaimen interpolointikomento täyttää valitut solut; toiminnan aikana pisteiden välinen laskenta tehdään automaattisesti.
Kartan alueen on katettava tulotiedot kokonaan. Nykyisessä laiteohjelmistossa uutta tulosta ei lasketa, jos vähintään yksi akseli ylittää taulukon rajat: edellinen arvo säilyy. Tämä ei ole reunasoluun rajoittamista eikä automaattinen siirtyminen turvalliseen tilaan. Lähteiden nolla-, raja- ja vikaarvot tarkistetaan erikseen.
Linkitetyt kartat luodaan järjestyksessä: ensin alkuperäinen, sitten sen tulosta käyttävät. Suljettua ketjua ”A riippuu B:stä, B riippuu A:sta” ei käytetä tällaisessa määrityksessä. Lähteen yksiköiden tai tarkkuuden muutoksen jälkeen tarkistetaan kaikkien riippuvien karttojen akselit uudelleen. Mapsin numerotulos ei itsessään vahvista alkuperäisen anturin toimivuutta tai tuoreen CAN-viestin olemassaoloa.
↑ Sisällysluetteloon7. Ajoneuvo ilman CAN-väylää #
Jos ajoneuvon CAN:ssa ei ole sopivia tietoja, kierrosluku, polkimen asento ja paine voidaan mitata BiMatrix Minin erillisillä tuloilla. Yhteys itse vaihteistoon ja CAN-valitsimeen säilyy CAN-väylällä. Ensin tarkistetaan jokainen tulo, sitten sen arvoa käytetään kartoissa ja määritetään 8HP-moduulin parametreihin.
7.1. Kytkettävät johdot #
| Signaali | BiMatrix Mini | Käyttötarkoitus |
|---|---|---|
| Mittariston yhteensopiva kierroslukusignaali | DIG2 · nasta 17 | Taajuus → moottorin kierrosluku. |
| Poljinsignaali 0–5 V | Analog 2 · nasta 13 | Jännite → polkimen asento, %. |
| MAP-signaali 0–5 V | Analog 1 · nasta 3 | Jännite → paine anturin ominaiskäyrän mukaan. |
| Lisäsignaali 0–5 V | Analog 3 · 5 tai Analog 4 · 4 | Esimerkiksi yhteensopiva jarrusignaali tai lisäanturi. |
| Erillisen yhteensopivan 5 V anturin syöttö | +5 V lähtö · nasta 2 | Kytketään anturin syöttönastaan; signaalijohto kytketään erikseen. |
| Yhteinen vertailumaa | GND · nasta 14 | Yhdistetään signaalilähteen ja ajoneuvon kaavion mukaan. |
DIG1 / Ignition IN, nasta 16, on 5–12 V sytytysvirtaa varten. Jos DIG2 on jo kierroslukusignaalin käytössä, toista jarrujohtoa ei kytketä siihen. 12 V jarrusignaali muunnetaan ensin yhteensopivaksi 0–5 V tasoksi vapaalle analogiatulolle tai saadaan erillisestä CAN-moduulista. Parametria varten Brake force diskreetti tila muunnetaan muotoon 0/100 %; raaka 0/1-arvo ei riitä kaikkiin painetun jarrun tunnuksiin.
Kierroslukusignaalin johto tunnistetaan ajoneuvon kaaviosta ja tarkistetaan oskilloskoopilla: amplitudi, napaisuus ja jännitepiikit ovat tärkeitä. Sytytyspuolan nastaa tai kampiakselianturia ei pidetä valmiina kierroslukulähtönä. Tarvittaessa käytetään sovitinta. Alkuperäisen sähköpolkimen syöttö ja ECU-yhteys säilytetään; kahden laitteen +5 V syöttöjä ei yhdistetä toisiinsa. Tarkemmat kuvat: DIG2 ja analogia-anturi.
Mittauksesta määritettyyn parametriin #
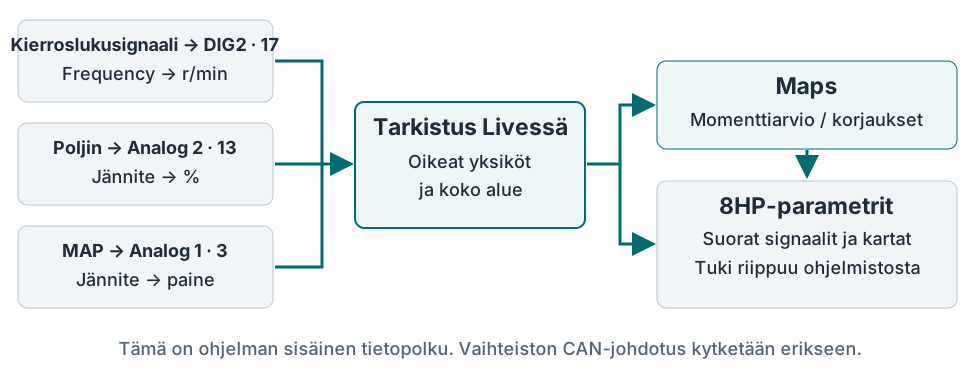
7.2. DIG2-taajuus → kierrosluku #
- Moduuliin Digital Inputs luodaan tai avataan rivi. Interface — Digital input #2; kentässä Measuring type valitaan Frequency.
- Ensimmäistä tarkistusta varten annetaan nimi ”Tacho, Hz”, yksikkö Hz. Taulukon 12 pisteessä Input values ja Output values asetetaan samat luvut: tulos on silloin sama kuin mitattu taajuus.
- Toiminnon jälkeen Apply changes taajuus tarkistetaan Livessä tunnetuilla kierrosluvuilla. Määritetään pulssien määrä moottorin yhtä kierrosta kohti N. Se otetaan lähteen dokumentaatiosta tai tarkistetaan mittaamalla, eikä määritetä vain sylinterimäärän perusteella.
- Moduuliin Input values säilyy taajuus Hz:nä, kenttään Output values kirjoitetaan vastaavat kierrosluvut alla olevalla kaavalla. Nimeksi muutetaan ”DIG2-kierrosluku”, yksiköksi rpm. Täytetään kaikki 12 pistettä ja otetaan muutokset käyttöön.
- Lukemia verrataan riippumattomaan mittariin useilla kierrosluvuilla. Moottorin pysähtyessä tarkistetaan palaaminen nollaan.
Kierrosluku, r/min = taajuus, Hz × 60 / N.
Esimerkki vain lähteelle, jolla N = 2: 20 Hz → 600 r/min; 50 Hz → 1500 r/min; 100 Hz → 3000 r/min; 200 Hz → 6000 r/min.
Pisteiden välillä tehdään lineaarinen muunnos. Digitaalikalibroinnin alueen ulkopuolella käytetään lähintä pistettä. Pulssien puuttuessa taajuus ja laskettu kierrosluku nollautuvat aikakatkaisun jälkeen: vähintään 1 sekunti tai kolme mitattua jaksoa, enintään 30 sekuntia. Tavallisella kierroslukusignaalilla tämä on noin 1 sekunti.
Muut DIG2-tilat
Logical value näyttää tilan 0/1; kalibrointitaulukkoa ei käytetä tässä tilassa. 0/1:n vastaavuus piirin aktiiviseen ja ei-aktiiviseen tilaan tarkistetaan kytketystä lähteestä. PWM duty cycle mittaa pulssisuhteen asteikolla 0–255; suoraan prosenttiasteikkoon taulukossa asetetaan muunnos 0 → 0 %, 255 → 100 % välipisteineen. Jos piirin napaisuus aiheuttaa mittauksen muuttumisen päinvastaiseen suuntaan, taulukon lähtöarvot asetetaan käänteiseen järjestykseen. Tämä mittaa tulevaa PWM:ää; PWM muodostetaan erillisillä AUX-lähdöillä.
7.3. Poljin ja MAP: 0–5 V kalibrointi #
- Moduuliin Analog inputs valitaan tarvittava rivi tai Add input. Kentässä Interface määritetään fyysinen tulo: tässä esimerkissä poljin on Analog input #2, MAP — Analog input #1.
- Jännitteen tarkistukseen asetetaan Unit = V, Round = 0.01, ja jokaisessa 10 pisteessä Values toistetaan vastaava jännite Voltages. Käyttöönoton jälkeen Liven tuloksen pitää vastata vertailumaahan nähden mitattua jännitettä.
- Moduuliin Voltages kirjoitetaan jännitteet nousevasti, kenttään Values vastaava polkimen asento tai paine. Täytetään kaikki 10 pistettä. Epälineaarisen anturin välipisteet otetaan sen ominaiskäyrästä.
- Polkimelle valitaan yksikkö %; MAP:lle yksikkö, jossa kartan akseli määritetään, esimerkiksi kPa. Painetaan Apply changes. Livessä tarkistetaan polkimen ääri- ja väliasennot ja painetta verrataan tunnettuun viitearvoon.
| Voltages, V | 0 | 0.5 | 1 | 1.5 | 2 | 2.5 | 3 | 3.5 | 4.5 | 5 |
|---|---|---|---|---|---|---|---|---|---|---|
| Values, % | 0 | 0 | 12.5 | 25 | 37.5 | 50 | 62.5 | 75 | 100 | 100 |
Tälle taulukolle asetetaan Round = 0.1. MAP:n osalta selvitetään erikseen, näyttääkö ominaiskäyrä absoluuttisen paineen vai ylipaineen: asteikkojen nollakohta eroaa. Vierekkäisten pisteiden välillä tulos interpoloidaan; koko analogiataulukon alapuolella ja yläpuolella käytetään sen reuna-arvoa.
Katkosta ei tunnisteta pelkällä kalibrointitaulukolla. Esimerkiksi 0 V voi muuttua 0 %:ksi ja näyttää vapautetulta polkimelta. Ennen tulon määritystä tarkistetaan syöttö, maa, anturin normaali alue ja toiminta sen signaalin irrotessa. Taulukon reuna-arvoa ei saa pitää piirin toimivuuden merkkinä.
7.4. Vääntömomentin laskenta ja määritys 8HP:lle #
MAP mittaa painetta ja poljin asentoa. Kumpikaan signaali ei itsessään mittaa moottorin momenttia. Moduulissa Maps luodaan arvioiva ominaiskartta, esimerkiksi kierrosluku X:llä ja paine Y:llä; soluarvot asetetaan N·m:nä kyseisen moottorin tietojen mukaan. Polkimen arvoa voidaan käyttää erillisessä pyyntö- tai korjauskartassa. Luonti- ja tarkistusjärjestys kuvataan osiossa 6.5.
Pyydetty momentti, todellinen momentti ja moottorihäviöt ovat eri parametreja. Yhtä mielivaltaista taulukkoa ei määritetä kaikkiin näihin tuloihin yhtä aikaa. Kalibroinnin jälkeen jokaiselle 8HP-moduulin parametrille määritetään vastaava lähde, sitten tarkistetaan lähetetyt arvot ja kelpoisuustunnukset.
Momenttiarvion lähettäminen vaihteistolle kertoo sille oletetun kuorman. Se ei fyysisesti vähennä moottorin momenttia. Jos vaihdossa tarvitaan momentinohjausta, yhteensopiva yhteistyö moottorinohjaimen kanssa järjestetään erikseen.
↑ Sisällysluetteloon8. Yhdistetty kytkentä #
Lähteet määritetään kullekin parametrille erikseen. Siksi kierrosluku voi tulla ajoneuvon CAN:sta, poljin Analog 2:sta ja lisäpaine Analog 1:stä. Ajoneuvon CAN kytketään CAN2:een valittu kaavio huomioiden; lisäjohtimet eivät korvaa syöttöä, sytytysvirtaa ja vaihteistoyhteyttä.
8.1. Lähdetaulukko #
Ennen asetuksia tehdään lyhyt taulukko. Nimiin kannattaa merkitä signaalin alkuperä: ”RPM CAN2”, ”Poljin Analog2”, ”MAP Analog1”. Näin samannimiset arvot eivät sekoitu lähdettä valittaessa.
| Parametri | Lähde-esimerkki | Mitä tarkistetaan |
|---|---|---|
| Kierrosluku, r/min | Suora CAN Input CAN2:lta | Päivitystaajuus, skaala ja aikakatkaisu. |
| Poljin, % | Analog 2 kalibroinnin jälkeen | Vapautettu, väliasennossa ja täysin painettu poljin. |
| Paine | Analog 1 kalibroinnin jälkeen | Yksikkö, absoluuttinen/ylipaineasteikko ja muutoksen luonne. |
| Todellinen momentti | Suora CAN Input, jos saatavilla | Nimenomaan todellisen momentin määritys, häviöt ja kelpoisuustunnukset valitun 8HP-protokollan vaatimusten mukaan. |
| AUX-lisäkomento | CAN Input, analogiasignaali tai Maps | Koko alue, päällä/pois-tilat ja tulos lähteen kadotessa. |
Signaalin olemassaolo kahdessa paikassa ei luo automaattista varmistusta. Esimerkiksi ”RPM CAN2” -määrityksellä CAN:n katoaminen ei vaihda lähteeksi DIG2:ta. Tällaiseen vaihtoon tarvitaan erikseen toteutettu ja tarkistettu logiikka.
8.2. Signaalin katoamisen tarkistus #
Livessä näytetään samanaikaisesti alkuperäiset signaalit, karttatulokset ja määritetyt 8HP-parametrit. Tarkistus tehdään paikallaan olevalla ajoneuvolla tai testipenkissä: signaalilähde irrotetaan yksi kerrallaan ja seurataan koko riippuvaa ketjua sekä palautumista uudelleen kytkettäessä.
| USB-virran | Huomioitava toiminta |
|---|---|
| CAN Input | Asetetun Timeoutin jälkeen numerotulos nollataan; erillistä korvausarvoa ei määritetä. Tarkistus tehdään noin 100 ms välein, joten nollauksen ei tarvitse osua aikakatkaisuun millisekunnilleen. Vanha luku näytöllä ei todista uusien kehysten vastaanottoa. |
| DIG2, Frequency | Pulssien loppuessa tulos nollataan aikakatkaisun jälkeen, joka kuvataan osiossa 7.2. |
| Analog inputs | Mitattu jännite muunnetaan taulukolla. Epäuskottava jännite voi tuottaa tavallisen reuna-arvon. |
| Maps | Akselin ylittäessä alueen edellinen tulos säilyy; alkuperäisen CAN-tulon tuoreus ei siirry karttatuloksen ominaisuudeksi. |
| AUX Outputs | Lähteen ylittäessä taulukon alueen edellinen pulssisuhde voi säilyä. Kuorman todellinen tila tarkistetaan. |
F-series-todelliselle momentille välikartta ei korvaa suoraa luotettavaa CAN-lähdettä nykyisessä generaattorissa. Vaikka kartta vain toistaa CAN-arvon, sen tulos luokitellaan eri lähteeksi. Määritykset tarkistetaan 8HP-moduulin kuvauksesta.
↑ Sisällysluetteloon9. AUX/PWM-lähtöjen asetukset #
AUX Outputs muuntaa valitun arvon PWM-pulssisuhteeksi 0–100 %. Fyysiset lähdöt: AUX1 — nasta 18, AUX2 — 9, AUX3 — 10, AUX4 — 1. Jokainen niistä kytkeytyy maahan. Nasta 8 — Ignition OUT 12 V — kuuluu sytytysvirran logiikkaohjaukseen eikä sitä käytetä AUX:n sijaan.
9.1. Lähde ja Values/PWM-taulukko #
- Moduuliin AUX Outputs avataan rivi tai valitaan Add output. Kentässä Name annetaan kuorman nimi, esimerkiksi ”Lampun rele”.
- Moduuliin Source määritetään tarkistettu signaali: CAN Input, Analog input, Digital input, Controls-käsinarvo tai Maps-tulos. Kentässä Output valitaan tarvittava AUX. Yksi fyysinen lähtö määritetään yhdelle riville.
- Moduuliin Frequency asetetaan taajuus. Taulukossa Values/PWM rivi Values sisältää lähdearvot ja rivi PWM vastaavan pulssisuhteen 0–100 %. Yhteensä asetetaan 10 pistettä; Round valitaan lähdearvojen tarkkuuden mukaan.
- Täytetään koko tarvittava alue, myös mahdollinen arvo lähteen kadotessa. Pisteiden välillä tehdään lineaarinen muunnos. Toiminnon jälkeen Apply changes Livessä näytetään lähde ja AUX-tulos; sitten tarkistetaan lähdön todellinen kytkeytyminen.
Taulukkoalueen ylitys ei sammuta AUX:ia automaattisesti. Nykyisessä laiteohjelmistossa uusi PWM asetetaan vain lähteen osuessa taulukon pisteiden väliin; muuten edellinen pulssisuhde voi säilyä. Liven tulos näyttää komennon, ei mitattua virtaa tai kuorman toimivuutta.
9.2. Esimerkki: lampun kytkeminen releellä #
Kytkentä tehdään lampun ja releen kaavion mukaan: kela saa +12 V:n oman sulakkeensa kautta, AUX1 kytkee sen toisen nastan maahan. Lampun tehovirta kulkee releen koskettimien 30–87 kautta. Kelassa käytetään jännitepiikkisuojausta kaavion osoittamalla napaisuudella.
Lähteelle, joka saa luotettavasti vain arvon 0 tai 1, asetetaan alla oleva taulukko. Arvolla 0 kela on pois ja arvolla 1 jatkuvasti päällä. Väliarvossa muodostuu PWM, joten tällainen lähde ei saa muuttua tasaisesti. Relettä ei käytetä kirkkauden tai nopeuden PWM-säätöön.
| Values | 0 | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | 9 |
|---|---|---|---|---|---|---|---|---|---|---|
| PWM, % | 0 | 100 | 100 | 100 | 100 | 100 | 100 | 100 | 100 | 100 |
Tällaisessa esimerkissä voidaan valita tavallinen taajuus 100 Hz: täsmälleen 0 %:lla ja 100 %:lla pulssikytkentää ei tehdä. Jos Source tuottaa vikatilanteessa esimerkiksi −1, tämä piste lisätään taulukkoon erikseen tarvittavalla tilalla ja muut pisteet järjestetään uudelleen nousevasti. Alkuperäinen taulukko 0–9 ei kata arvoa −1.
9.3. PWM-taajuus ja pulssisuhde #
Taajuus määrittää jaksojen määrän sekunnissa. Pulssisuhde määrittää sen osan jaksosta, jolloin AUX on kytketty maahan: 0 % — pois, 100 % — jatkuvasti päällä. Esimerkiksi 100 Hz:n taajuudella jakso on 10 ms; 30 %:lla kytkin on päällä noin 3 ms ja pois 7 ms.
PWM 100 Hz, 30 %: AUX-kytkimen tila #
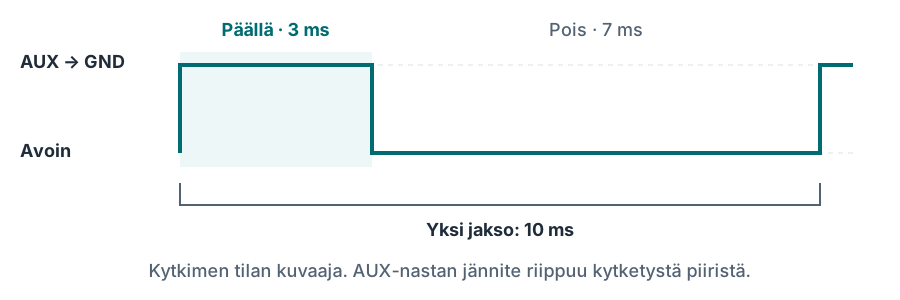
Luettelossa ovat tavalliset taajuudet 5–500 Hz ja High frequency #1 / #2. Nämä kaksi vaihtoehtoa käyttävät yhteisiä säädettäviä ajastimia. Arvot ja Hz/KHz/MHz-yksiköt asetetaan erikseen samassa moduulissa. Jos useat AUX-lähdöt käyttävät samaa ajastinta, taajuuden muutos vaikuttaa niihin kaikkiin; jokaisella lähdöllä säilyy oma pulssisuhteensa.
Alle 305 Hz:n taajuuksilla käytetään tavallisia Frequency-vaihtoehtoja. Tarkistetussa laiteohjelmistoversiossa High frequency #1 / #2 ei käytetä alle 305 Hz:n taajuuksilla virheellisen pulssisuhdemuunnoksen vuoksi.
MHz-kenttä ei tarkoita, että kytketty kela, johdotus tai tehokytkin soveltuu kyseiselle taajuudelle. Käyttötaajuus ja todellinen aaltomuoto tarkistetaan valitulla kuormalla. Tuulettimen PWM-ohjaustulosta tarkistetaan myös napaisuus, tarvittava ylösveto ja sallittu jännite.
9.4. Solenoidi, puhallin ja ulkoinen ohjaus #
| Kuorma | Kytkentä ja asetukset |
|---|---|
| Releen kela | +12 V → sulake → kela → AUX. Käytetään vain 0 %:a ja 100 %:a, kelan suojausta ja kuormalle mitoitettuja tehokoskettimia. |
| Solenoidi | Syötön plus → sulake → solenoidi → AUX, vain jos lähdön sallittu kuorma on varmistettu. Taajuus, pulssisuhde ja suojaus valitaan solenoidin mukaan. Tarvittaessa käytetään ulkoista teho-ohjainta. |
| Tuuletin erillisellä PWM-tulolla | Tehosyöttö kytketään erillisellä suojatulla piirillä. AUX kytketään ohjaustuloon vain, jos se on yhteensopiva maahan kytkevän lähdön kanssa. |
| Tavallinen tehotuuletin | Moottorin syöttöä kytketään sopivalla ulkoisella releellä tai tehosäätimellä. AUX ohjaa laitteen yhteensopivaa tuloa tai kelaa. |
AUX:n sallittua virtaa ei voi päätellä PWM-nimestä, yksittäisen transistorin nimellisarvosta tai BiMatrix Minin syöttösulakkeesta. Ennen kelan suoraa kytkemistä varmistetaan kuormavirta, käynnistystilanne, lämmönpoisto ja lähdön suojaus. Ilman vahvistettua nimellisarvoa käytetään yhteensopivaa ulkoista ohjainta. Ignition OUT -lähtöä ei käytetä kelojen, lamppujen, solenoidien tai tuulettimien syöttöön.
9.5. Ohjauksen tarkistus #
Ensin tarkistetaan 0 %:n komento ja avoin tila, sitten tarvittavat käyttöarvot. PWM:n muoto, taajuus ja pulssisuhde tarkistetaan oskilloskoopilla; yleismittarin keskiarvolukema ei korvaa tätä tarkistusta. Livessä seurataan samanaikaisesti Sourcea ja AUX:ia, minkä jälkeen tarkistetaan kuorman todellinen reaktio.
Lämpötilaan perustuvassa kytkennässä taulukko voi määrittää pulssisuhteen lämpötilan mukaan tai vastaanottaa Mapsissa valmistellun komennon. AUX Outputs ei itsessään sisällä erillistä hystereesikenttää eli eri päälle- ja poiskytkentälämpötiloja. Tavallinen taulukko ei muista lämpötilan muutossuuntaa. Tällaiseen lämpötilanohjaukseen käytetään sopivaa säädintä tai erikseen varmistettua ratkaisua.
Lopuksi tarkistetaan lähteen katoaminen, signaalin palautuminen sekä sytytysvirran katkaisu ja uudelleenkytkentä. Lopullinen kriteeri on kytketyn laitteen tila, ei pelkkä PWM-luku näytössä. Toimiva kokoonpano tallennetaan kaikkien käytössä olevien AUX-lähtöjen tarkistamisen jälkeen.
↑ Sisällysluetteloon10. Kytkennän tarkistus ja ensimmäinen käynnistys #
Tarkistus etenee ketjuna: syöttö → yhteys → tuloarvot → 8HP-moduuli → vaihteiston reaktio. Jos vaihe ei läpäise tarkistusta, sen syy korjataan ensin.
10.1. Ennen virran kytkemistä #
- Tarkista, että asennettu vaihteisto on BMW:stä peräisin oleva 8HP-automaattivaihteisto ja että sen versio vastaa 8HP-moduulissa valittua tyyppiä.
- Johtosarjan nastanumeroita verrataan Minin nastajärjestykseen ja valittuun vaihteiston ja valitsimen kaavioon.
- Tarkistetaan, ettei syöttö ole oikosulussa maahan, että 12 V ja 0–5 V:n signaalit ovat erillään sekä että yhteinen maa ja tehohaarojen erilliset sulakkeet ovat olemassa.
- Kaikkien laitteiden syötön ollessa katkaistu mitataan kunkin CAN-väylän H:n ja L:n välinen resistanssi. Kahdella 120 Ω:n päätevastuksella odotetaan noin 60 Ω:a. Vastusten huomioiminen →
- Tarkistetaan, ettei +12 V päädy CAN-nastoihin, analogituloihin tai +5 V:n lähtöön. USB-testin hyppyjohto nastojen 2 ja 16 väliltä poistetaan ennen auton sytytysvirran kytkemistä.
10.2. Virransyöttö ja yhteys käynnistämättä moottoria #
- Syöttö tuodaan nastaan 7 ja 5–12 V:n sytytyssignaali nastaan 16. Tarkistetaan vihreän merkkivalon jatkuva palaminen.
- Muodostetaan yhteys sovellukseen. Tarkistetaan parametrien latautuminen.
- Väylien alustavaan tarkasteluun voidaan käyttää No gearbox control. Tässä tilassa tarkistetaan CAN Monitor ja määritetyt tulot; 8HP-moduulin palautetietoja ei pidetä toimivana passiivisena vaihteiston seurantana.
- CAN Monitorissa valitaan todellinen rajapinta. Tarkistetaan ID:t, viestien saapuminen ja tavujen muutokset auton vastaavaa hallintalaitetta käytettäessä.
10.3. Arvojen tarkistus #
| Parametri | Tarkistus |
|---|---|
| Kierrosluku | Moottori pysäytettynä — 0. Käynnistyksen jälkeen lukemaa verrataan riippumattomaan lähteeseen useassa pisteessä. |
| Poljin | Vapautettu ja täysin painettu asento vastaavat asetettuja 0:aa ja 100 %:a; väliarvot muuttuvat tasaisesti. |
| Jarru | Brake force -kentässä tarkistetaan erikseen 0 % vapautettuna ja 100 % erilliskytkintä painettaessa. Tila 0/1 muunnetaan ensin arvoiksi 0/100 %. |
| MAP ja lämpötilat | Tarkistetaan anturin ominaiskäyrä, yksiköt ja uskottavuus. MAP:ssa erotetaan absoluuttinen paine ja ahtopaineen ylipaine. |
| Moottorin vääntömomentti | Tarkistetaan kunkin kentän lähde, skaala ja merkitys: Requested torque, Target torque, Actual torque ja Max torque eivät korvaudu yhdellä mielivaltaisella luvulla. |
| Linkitetyt kartat | Livessä näytetään samanaikaisesti lähtöarvot ja jokainen tulos. Taulukoiden alueet kattavat käynnistyksen, käyttötilan ja tulon katoamisen. |
Uskottava lukema Live-näkymässä ei vielä vahvista johdolla kulkevan viestin oikeellisuutta. Lisäviestien osalta — CAN-lähdön tarkistus.
10.4. Vaihteiston ja valitsimen tarkistus #
- Valitaan todelliset Gearbox type ja Selector type, CAN-roolit ja ohjaustila kohdan 3.4 mukaan.
- Auton ollessa paikallaan, seisontajarru kytkettynä ja jarrupoljinta painettaessa tarkistetaan valitsimen asennot ja vaihteiston vaste. Auton ympäristö tyhjennetään ennen vaihteen kytkemistä.
- Verrataan valitsimen komentoa, vivun asentoa, todellista vaihdetta ja vaihteiston tilaa. Komentoarvoa ei pidetä vahvistuksena kytkeytyneestä vaihteesta.
- Viat luetaan 8HP Diagnosen kautta. Ensin tallennetaan koodit ja esiintymisolosuhteet, sitten korjataan syyt.
- Tarkistetaan sytytysvirran katkaisu: signaali nastasta 16 poistuu, IGN OUT lopettaa päällekytkennän ohjauksen ja Minin syöttö säilyy KL30G:stä lepotilaan asti tai viivereleestä vielä 60 s. Myös uudelleenkytkentä tarkistetaan.
10.5. Tarkistustuloksen tallennus #
Tarkistuksen jälkeen tallennetaan .bms-kokoonpano. Vaihtojen analysointia varten Livessä näytetään moottorin, tulo- ja lähtöakselin kierrosluvut, vaihde, poljin, momentti ja saatavilla oleva momentinkorjauspyyntö. Tallennus pysäytetään tarkastelua varten, tarvittava jakso suurennetaan ja viedään CSV:ksi.
Ajokokeessa tallennus asetetaan ennen liikkeellelähtöä. Sovellusta käyttää matkustaja tai sitä käytetään pysähtymisen jälkeen. Ensimmäiset kokeet tehdään pienellä kuormalla; epävakaat tulosignaalit ja aktiiviset viat korjataan ennen kuormitettua koetta.
↑ Sisällysluetteloon11. Yleiset viat ja viitekaaviot #
11.1. Mistä syytä etsitään #
Ensin tarkistetaan tulosignaali, sitten sen muunnos ja määritys. Jos lähtöarvo on väärä, kartan tai vaihteistoasetuksen muuttaminen ei poista syytä.
| Oire | Mitä tarkistetaan | Seuraava toimi |
|---|---|---|
| Vihreä merkkivalo syttyy ja sammuu | Vakaa IGN IN nastassa 16, syöttö ja maa. | USB-testissä tarkistetaan hyppyjohto 2 → 16; autossa erillinen 5–12 V:n sytytyssignaali. Testikaavio → |
| Sovellus ei yhdistä | Syöttö, sytytysvirta, valittu WiFi/Bluetooth, salasana ja järjestelmän käyttöoikeudet. | Käytetään sarjanumeroa. BLE-yhteys muodostetaan sovelluksesta ilman Pairing-pariliitosta. Yhdistämisjärjestys → |
| Yhteys Miniin katoaa sytytysvirran katkaisussa | Onko nasta 7 kytketty suoraan katkeavaan IGN-syöttöön. | Syöttö tuodaan sopivasta KL30G:stä tai viivereleen kautta. Virransyöttö → |
| CAN Monitor ei näytä viestejä | Oikea liitäntä, lähettimen virransyöttö ja herätys, H/L, yhteinen maa, nopeus 500 kbit/s. | Päätevastus mitataan virransyöttö katkaistuna; koskettimien numerot tarkistetaan. Tyhjä luettelo ei osoita yhtä tiettyä vikaa. |
| CAN toimii epävakaasti | Puuttuvat tai ylimääräiset vastukset, huonot kontaktit, pitkät haarat, yhdistettyjen verkkojen yhteensopivuus. | Jokainen väylä ja sen molemmat päät tarkistetaan erikseen. Vastukset → |
| Tavut muuttuvat, CAN-tulo on nolla | Tulon ID ja liitäntä, Position, pituus, tyyppi, tavujärjestys, kertoimet ja Timeout. | Dekoodaus tarkistetaan useilla arvoilla; huomioidaan bittinumeroinnin ero analyysi-ikkunan ja tulon asetusten välillä. CAN Inputs → |
| Kierrosluku poikkeaa kaksi- tai kolminkertaisesti | DIG2:n pulssien määrä kierrosta kohti tai CAN-signaalin skaalaus. | Kalibrointia korjataan riippumattoman mittauksen perusteella; kerroin ei määräydy pelkän sylinterimäärän perusteella. |
| Poljin tai MAP näyttää väärin | Tulon jännite GND:hen nähden, anturin virransyöttö, ominaiskäyrä ja valittu Analog input. | Ensin tarkistetaan jännite ja sitten muunnostaulukko. Anturin katkosta ei pidetä automaattisesti tunnistettuna. Analogiatulon asetukset → |
| Tulo muuttuu, kartan tulos on jähmettynyt | X/Y-määritykset ja molempien akselien pysyminen taulukon alueella. | Aluetta laajennetaan ja koko karttaketju tarkistetaan; taulukon ulkopuolella edellinen tulos voi säilyä. Maps-asetukset → |
| AUX säilyttää aiemman tilansa | Lähde ja taulukon alue, valitun ajastimen taajuus, kuorman todellinen signaali. | Tarkistetaan pienin, suurin ja puuttuva tuloarvo. AUX-asetukset → |
| Päällä olevassa AUX:ssa on noin 0 V | Onko kuorman toisella puolella suojattu +12 V. | Tämä on päällä olevan lähdön odotettu toimintaperiaate: AUX kytkee kuorman maahan. Esimerkki lampusta ja releestä → |
| Oma viesti ei näy CAN Monitorissa | Lähetys valitun portin kautta, viestin asetukset ja lähetysehdot. | Käytetään ulkoista CAN-sovitinta tai vastaanottimen diagnostiikkaa: CAN Outputs -viesteille ei ole paikallista TX-kaikua CAN Monitorissa. |
| Valitsin näkyy, vaihde ei kytkeydy | Valitsimen tyyppi ja liitin, valittu CAN-pari, jarrusignaali, virransyöttö/Wake ja vaihteiston viat. | Komentoa verrataan palautettuun tilaan ja Error memory luetaan. Koskettimien numerot otetaan kyseisestä kytkentäkaaviosta. |
| Toiminta muuttui tuonnin jälkeen | Valitut moduulit, lähteet, yksiköt ja karttojen yhteydet. | Tarkistetaan tuonti-ilmoitus ja tallennettu alkuperäinen .bms; tulojen tarkistukset toistetaan ennen ohjauksen kytkemistä. |
11.2. Vian selvittämistä varten tallennettavat tiedot #
Kirjataan sovelluksen ja Minin laiteohjelmiston versio, auto, vaihteisto ja valitsin, virransyöttötapa sekä vian ilmenemisen tarkka tapahtumajärjestys. Liitetään todellisen johtosarjan kaavio kosketinnumeroineen, .bms-kokoonpano, vikakoodit ja datatallenne tarvittavalta ajanjaksolta.
| Muoto | Sisältö | Käyttökohde |
|---|---|---|
| .bms | BiMatrix-moduulien valitut asetukset. | Export settings / Import settings. |
| .csv | Live-parametrien historia aikoineen ja arvoineen. | Live-vienti; katselu taulukkolaskentaohjelmassa. |
| .bmtrc | CAN-viestien tallenne. | Tallennus CAN Monitorissa; tiedosto tallennetaan SD Cardille. |
| .gb8log | Vaihteiston parametrien erityinen binääriloki. | Logger 8HP Tunerissa, jos valittu vaihteisto tukee sitä. |
| Kalibrointi- ja koodaustiedostot | Itse automaattivaihteiston tiedot. | 8HP Tunerin erilliset toiminnot; eivät korvaa .bms-tiedostoa. |
Moduuliin BiMatrix → SD Card valitaan ladattava tiedosto. Ensin lopetetaan tallennus ja sitten tallennetaan sen valmis tiedosto. CSV näyttää lasketut parametrit ja CAN-tallenne viestit; monimutkaisessa tapauksessa molemmat tietotyypit ovat hyödyllisiä.
11.3. Kaavioiden pikalinkit #
- Laite, liitin ja 18 koskettimen väritaulukko.
- Valitun vaihteiston ja valitsimen kytkentä.
- Kaksi 120 ohmin vastusta ja CAN-väylän mittaus.
- Virransyöttö KL30G:stä ja viivereleellä toteutettu vaihtoehto.
- DIG2-kierroslukusignaali, MAP-anturi ja lamppu AUX-releen kautta.
11.4. Merkintöjen sanasto #
| Merkintä | Merkitys |
|---|---|
| CAN / CAN-H / CAN-L | Viestiliikenteen väylä ja sen kaksi signaalijohdinta. H ja L muodostavat kierretyn parin. |
| ID / Byte / Bit | Viestin tunniste / 8 bitin tavu / yksi binäärinumero. |
| DIG | Digitaalitulo: tila, taajuus tai pulssien pulssisuhde. |
| Analog | Jännitetulo 0–5 V, joka kalibroidaan haluttuihin yksiköihin. |
| AUX / PWM | Ohjattu lähtö / lähdön nopea jaksottainen kytkentä määrätyllä pulssisuhteella. |
| Duty cycle | Se osa jaksosta, jonka ajan lähtö on päällä; ilmoitetaan yleensä prosentteina. |
| GND | Maa, piirin yhteinen vertailupotentiaali. |
| IGN IN / IGN OUT / Wake | Sytytysvirtatulo / käynnistyksen logiikkaohjauslähtö / laitteen herätystulo. |
| KL30G | Auton ohjattu virtapiiri, joka katkeaa auton siirtyessä lepotilaan. Tarkka toteutus tarkistetaan auton kytkentäkaaviosta. |
| MAP / Maps | MAP on imusarjan absoluuttisen paineen anturi. Maps on BiMatrixin taulukko- ja laskentamoduuli. |
| RPM / N·m / EGS | Kierrosta minuutissa / vääntömomentin yksikkö / vaihteiston elektroninen ohjaus. |
| Source / Timeout | Arvon lähde / aika, jonka jälkeen päivittymättä jäänyt signaali katsotaan vanhentuneeksi. |
Ohjeet on tarkistettu paikallista laitteen kytkentäkaaviota, laiteohjelmistoa ja sovelluksen käyttöliittymää vasten 9. syyskuuta 2026. Esimerkkiarvot on tarkoitettu asetusten selittämiseen. Vahvistamattomat vaihteiston ja valitsimen yhdistelmät sekä nykyisen ohjelmiston rajoitukset on merkitty vastaaviin osioihin.
↑ Sisällysluetteloon