Brukerhåndbok
BiMatrix — merkevaren. BiMatrix Mini — enheten denne håndboken beskriver.
Tilkobling og oppsett av BiMatrix Mini
Skriv inn ord for å søke i håndboken. Antall tekstutdrag funnet: Viser de første Ingen treff. Prøv andre ord. Søket er begrenset til en del av håndbokens tekst.
Innstillinger og begrensninger er kontrollert mot kildekoden til appen og fastvaren 4.4.3, bygg 22. Den elektriske tilkoblingen er kontrollert mot BiMatrix Minis koblingsskjema.
BiMatrix Mini mottar bilens signaler, omregner dem til nødvendige verdier og bruker dem til å styre tilkoblede enheter. Data mottas via CAN1, CAN2 og digitale og analoge innganger. Behandlingsresultatet sendes via CAN eller brukes på AUX/PWM-utgangene.
Bare 8HP-automatgirkasser fra BMW støttes. 8HP-versjoner for andre bilmerker støttes ikke. Begrensningen gjelder girkassens opprinnelse, ikke merket på bilen den monteres i.
Hovedmetoden for tilkobling er datautveksling via CAN. For styring av støttede versjoner av automatgirkassen 8HP har BiMatrix Mini allerede en innebygd modul. I grensesnittet velges girkasseversjonen, og kildene for nødvendige signaler tilordnes: turtall, motormoment, pedalstilling, brems og andre parametere. Ut fra disse verdiene oppretter og sender modulen selv de nødvendige CAN-meldingene.
Konfigurerbare CAN-innganger og CAN-utganger utvider kommunikasjonen med andre moduler: instrumentpanel, knappeenhet, motorstyreenhet og annet utstyr. CAN-inngangene henter nødvendige verdier fra mottatte meldinger; CAN-utgangene oppretter ekstra meldinger for den valgte enheten.
Hvis bilen ikke har CAN, kan motorturtallet bestemmes fra et frekvenssignal på DIG2, mens pedalstillingen og trykket i innsuget kan bestemmes fra 0–5 V-signaler på de analoge inngangene. Motorens dreiemoment beregnes ut fra de konfigurerte kartene. Verdiene kan tilordnes inngangssignalene til 8HP-modulen. Dreiemomentet fra et kart er et beregnet anslag; nøyaktigheten avhenger av signalene og innstillingene i kartene.
Metodene for datainnhenting kan kombineres. Turtallet kan for eksempel mottas via CAN, mens trykket kommer fra en separat analog sensor.
Ved tilkobling av CAN-busser og feilsøking anbefales CAN Monitor: der vises CAN1/CAN2-meldinger og endringer i bytene. En separat modul Live brukes til å følge inngangsverdier, PWM, girkassedata og andre tilgjengelige BiMatrix Mini-parametere i grafer og numeriske widgeter.
1. BiMatrix Minis innganger og utganger #
En inngang brukes til å motta et signal. En utgang brukes til å styre en enhet. Hver CAN-port støtter begge retninger: data mottas og sendes via samme ledningspar.
Koblingsskjemaer:
Kretsskjemaene viser ledningens vei; pinneplasseringen er skjematisk. Kontaktens form og side vises separat i pinneoversikten. Pinnenumrene gjelder BiMatrix Mini. Linjefargene gjør skjemaet lettere å lese; ledningsfargen bestemmes av det faktiske ledningsnettet. En prikk der linjer krysser hverandre betyr tilkobling; kryssing uten prikk betyr separate ledninger. På en smal skjerm kan brede skjemaer rulles vannrett.
I alle språkversjoner av håndboken viser skjermbildene appens grensesnitt på engelsk (English). Forklaringene til bildene oversettes; navnene på knapper, felt og moduler i skjermbildene beholdes på engelsk.
Skjermbilder av grensesnittet. For modulene som beskrives, vises en oversikt og små utsnitt ved innstillingene. Alle skjermbilder kan forstørres ved å trykke på dem. Knappen «100%» viser originalstørrelsen: bildet kan rulles, også på en telefon. Vinduet lukkes med knappen «Lukk», Escape-tasten eller ved å trykke på det mørklagte området. Bildene viser grensesnittet i appversjon 4.4.3 med opplæringsdata, uten tilkobling til enheten. Statusen DISCONNECTED er forventet; på enkelte bilder er CONNECTED simulert for å vise innstillinger uten enheten. Navnene på brukerdefinerte signaler kan være annerledes i din konfigurasjon.
1.1. Inngangenes og utgangenes funksjoner #
Viktig: pinnene identifiseres bare etter numrene #
BiMatrix Minis pinner identifiseres bare etter numrene på kontakten og de tilsvarende numrene i BiMatrix Minis koblingsskjema. Før hver ledning kobles til, kontrolleres nummeret på kontakten mot skjemaet.
Ledningsfargen, kontaktens plassering på et bilde og å telle pinnene «fra venstre mot høyre» erstatter ikke kontroll av nummeret. Kontaktsiden som vises i skjemaet må også identifiseres riktig.
| Inngang eller utgang | Funksjon | Brukseksempel |
|---|---|---|
| CAN1, CAN2 | Fysiske porter for mottak og sending av CAN-meldinger. | 8HP-modulens kommunikasjon med girkassen; forbindelse med ECU, instrumentpanel og knappeenhet. |
| DIG1 / Ignition IN · 5–12 V | Registrere tenningens tilstand og slå på BiMatrix Mini. | Driftsstart når tenningen slås på. |
| DIG2 | Bestemme signaltilstand, frekvens eller PWM-pulsbreddeforhold. | Hente turtall fra et frekvensbasert turtallssignal. |
| Analoge 1–4 | Måle signalet i arbeidsområdet 0–5 V. | Pedalstilling eller trykk fra en MAP-sensor. |
| AUX / PWM | Koble lasten til jord: på/av eller PWM. | Magnetventil, vifte eller relé. |
| Ignition OUT · 12 V | Bare logisk styring av aktivering av automatgirkasse og girvelger. | Signal til Wake-inngangen eller styreinngangen på en ekstern effektbryter. |
Strømforsyningen +12 V, jord GND og sensorforsyningsutgangen +5 V har egne funksjoner. Tilkoblingen er beskrevet i avsnitt 1.6. For hver krets kontrolleres pinnenummeret på kontakten mot BiMatrix Minis skjema.
BiMatrix Mini: enhet, kontakt og pinnenumre #
Nedenfor vises kontakten på enheten sett fra siden der motkontakten kobles til. Låsen sitter øverst. På motkontakten må visningssiden tas med i betraktningen — fra pinnesiden eller ledningssiden. Før tilkobling kontrolleres nummeret mot merkingen på selve kontakten.
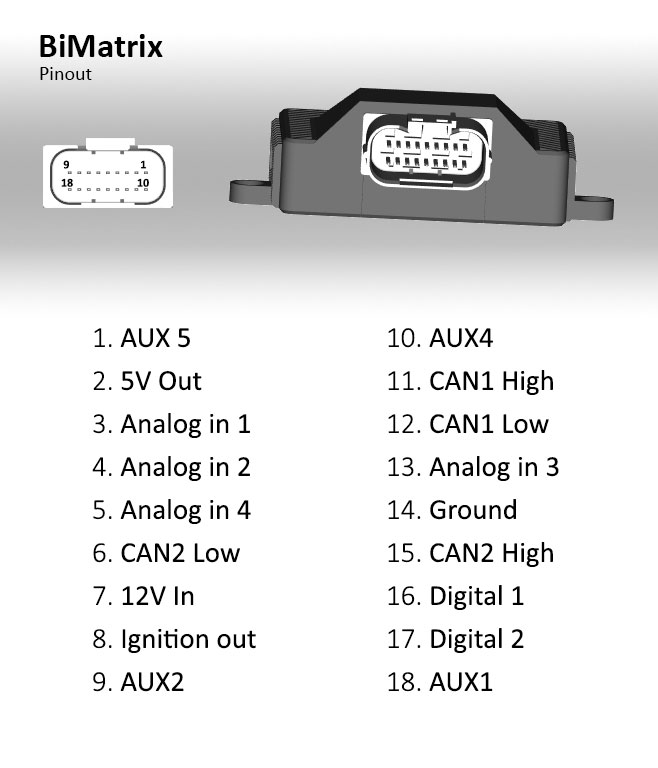
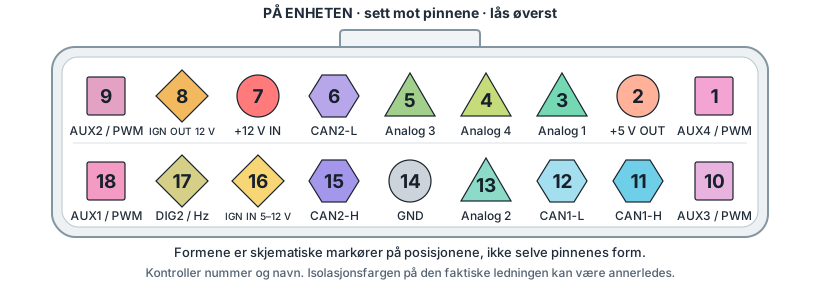
Analog-trekanter og AUX/PWM-firkanter brukes her som funksjonsmarkører. De viser ikke metallpinnenes form og er ikke universelle IEC/ANSI-symboler for disse inngangene og utgangene. Pinnens nummer og navn er fortsatt de primære betegnelsene.
Om bruken av standardsymboler: IEC — grafiske symboler og standarder. Betegnelsene CAN-H/CAN-L og GND angis uttrykkelig.
Slik leses tabellen. Den første kolonnen angir kontaktens pinnenummer, den andre funksjonen. Pinnenummer og kanalnummer er forskjellige: analog inngang 1 kobles for eksempel til pinne 3.
| Pinnenr. | Funksjon |
|---|---|
| 1 | AUX4 / PWM |
| 2 | +5 V — sensorforsyningsutgang |
| 3 | Analog inngang 1 |
| 4 | Analog inngang 4 |
| 5 | Analog inngang 3 |
| 6 | CAN2-L — CAN2 Low |
| 7 | +12 V — BiMatrix Minis hovedstrømforsyning |
| 8 | Ignition OUT (IGN OUT) — 12 V, bare logisk styring |
| 9 | AUX2 / PWM |
| 10 | AUX3 / PWM |
| 11 | CAN1-H — CAN1 High |
| 12 | CAN1-L — CAN1 Low |
| 13 | Analog inngang 2 |
| 14 | GND — jord |
| 15 | CAN2-H — CAN2 High |
| 16 | DIG1 / Ignition IN — tenningsinngang 5–12 V |
| 17 | DIG2 — digital / frekvensinngang |
| 18 | AUX1 / PWM |
Pinne 16 — DIG1 / Ignition IN, tenningsinngang 5–12 V. Pinne 17 — DIG2, digital / frekvensinngang.
For alle enheter BiMatrix Mini brukes samme pinneoversikt, som vises i denne tabellen.
1.2. CAN1 og CAN2: grunnleggende tilkoblingsprinsipp #
CAN er en linje for meldingsutveksling mellom elektroniske styreenheter. Signalet bruker to ledninger: CAN-H og CAN-L. De legges sammen som et tvunnet par. BiMatrix Minis CAN-H kobles til CAN-H på den valgte bussen, og CAN-L til CAN-L på samme buss.
Enhetene kobles parallelt til den felles linjen med korte avgreninger. Lange separate grener fra ett punkt forringer signalformen. CAN-H og CAN-L brukes ikke til strømforsyning: strøm og jord til hver enhet kobles med egne kretser.
Fysisk tilkobling: Texas Instruments — CAN Physical Layer Requirements.
CAN1 og CAN2 er separate porter. Tilkoblingen av automatgirkasse, girvelger og andre enheter bestemmes av valgt skjema og innstillinger. CAN1- og CAN2-ledningene kobles ikke sammen for å overføre data mellom portene; utvekslingen styres gjennom BiMatrix Minis innstillinger.
Bilens CAN-buss med 500 kbit/s anbefales koblet til BiMatrix Minis CAN2: Bilens CAN-H → CAN2-H, bilens CAN-L → CAN2-L.
For å motta data fra denne bussen velges CAN2 i CAN-inngangene. Ved kontroll i CAN Monitor velges CAN 2 eller All Interfaces. Den fysiske tilkoblingen må samsvare med grensesnittet valgt i innstillingene.
Bilens CAN → BiMatrix Minis CAN2 #
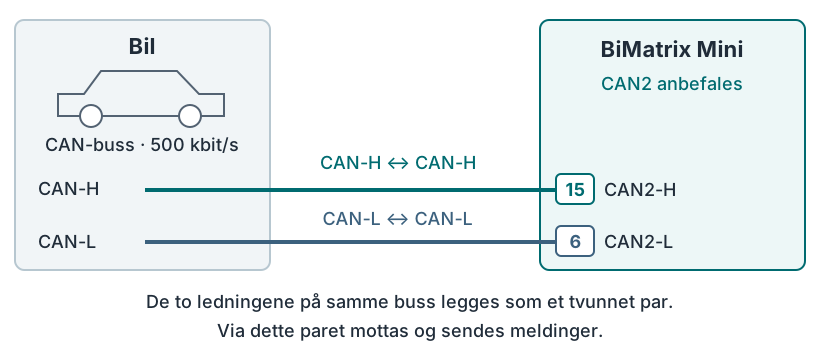
Kontroll: i CAN Monitor velges CAN 2. Når enhetene er i drift, skal meldinger med ID og byte mottas.
Fast CAN-hastighet #
BiMatrix Minis CAN1 og CAN2 arbeider med 500 kbit/s. I gjeldende programvareversjon er hastigheten fast og kan ikke endres.
Muligheten til å endre hastighet kan komme i fremtidige programvareversjoner.
Før tilkobling kontrolleres det at bilens valgte CAN-buss og enhetene som skal kobles til, arbeider med 500 kbit/s. BiMatrix Mini kan ikke stilles inn for en annen hastighet i gjeldende versjon.
For parameterutveksling må også meldingsformatet stemme. For støttede 8HP-versjoner er formatet allerede implementert i den innebygde modulen. Valg av busser, girkasseversjon og signalkilder omtales i avsnitt 3.
Innebygd 8HP-modul og ekstra CAN-funksjoner #
8HP-modulen er beregnet på de støttede versjonene av girkasser fra BMW. At en girkasse fra et annet merke har samme betegnelse, 8HP, betyr ikke at den er kompatibel.
8HP-modulen inneholder allerede en meldingsgenerator for støttede girkasseversjoner. I grensesnittet tilordnes hver nødvendig parameter en verdikilde. For turtall velges for eksempel et signal mottatt fra ECU via CAN eller beregnet fra frekvensen på DIG2; for moment velges en mottatt verdi eller resultatet fra et konfigurert kart.
Grunnoppsett av 8HP: en støttet girkasseversjon velges, CAN-tilkoblingen settes opp og modulens inngangssignaler tilordnes. Modulen oppretter selv alle nødvendige meldinger for den valgte versjonen. Disse meldingene trenger ikke opprettes manuelt i CAN-utgangene.
Behandlingsrekkefølge: datakilde → 8HP-modulens inngangsparameter → automatisk opprettede CAN-meldinger → automatgirkasse.
Konfigurerbare CAN-innganger og CAN-utganger brukes til ekstra datautveksling med andre enheter. Dette er grensesnittfunksjoner som bruker de fysiske portene CAN1 og CAN2:
- En CAN-inngang henter en parameter fra en annen moduls melding. Eksempler er turtall fra ECU eller knappetilstand fra en knappeenhet. Verdien kan brukes i BiMatrix Minis logikk, i et kart eller som signalkilde for 8HP-modulen.
- En CAN-utgang oppretter en ekstra melding til en annen modul. Et eksempel er å sende en valgt verdi til et kompatibelt instrumentpanel. Formatet angis etter mottakerenhetens protokoll.
Oppsett av ekstra mottak beskrives i avsnitt 4, og ekstra sending i avsnitt 5.
Hvorfor 120 Ω-motstander trengs #
I hver av de to fysiske endene av en høyhastighets CAN-linje monteres en termineringsmotstand på 120 Ω mellom CAN-H og CAN-L. Den reduserer signalrefleksjoner fra kabelenden som kan forårsake kommunikasjonsfeil.
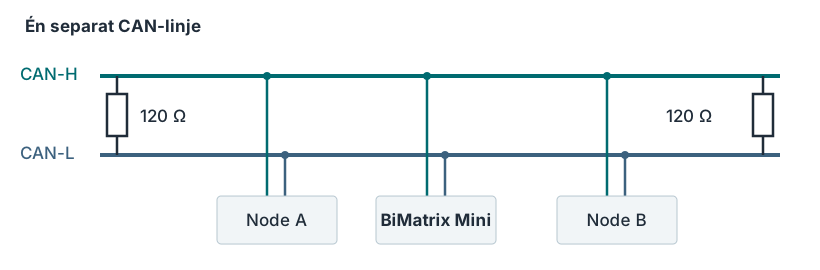
- Én linje bruker to endemotstander på 120 Ω hver. Det trengs ikke en motstand ved hver tilkoblet enhet.
- Motstanden kan allerede være innebygd i endeenheten eller ledningsnettet. Eksisterende terminering tas med før flere legges til.
- Hvis BiMatrix Mini kobles til midt på en allerede terminert bilbuss, legges ingen tredje motstand til.
- Hvis CAN1 og CAN2 kobles til ulike linjer, kontrolleres termineringen separat for hver linje.
Terminering av linjeendene: Texas Instruments — CAN With Selectable Termination.
Kontroll med multimeter. Med strømmen helt frakoblet fra alle enheter måles motstanden mellom CAN-H og CAN-L på den ferdigkoblede linjen. Med to vanlige permanent tilkoblede 120 Ω-motstander forventes omtrent 60 Ω: motstandene er parallellkoblet.
Omtrent 120 Ω kan tyde på en manglende endemotstand eller brudd frem til den; omtrent 40 Ω på tre 120 Ω-motstander. En verdi på 60 Ω bekrefter ikke alene at motstandene er riktig plassert eller at hele kommunikasjonen fungerer.
Måling på strømløs linje: Kvaser — How to test your CAN termination.
Separat CAN-linje: BiMatrix Mini, automatgirkasse og girvelger #
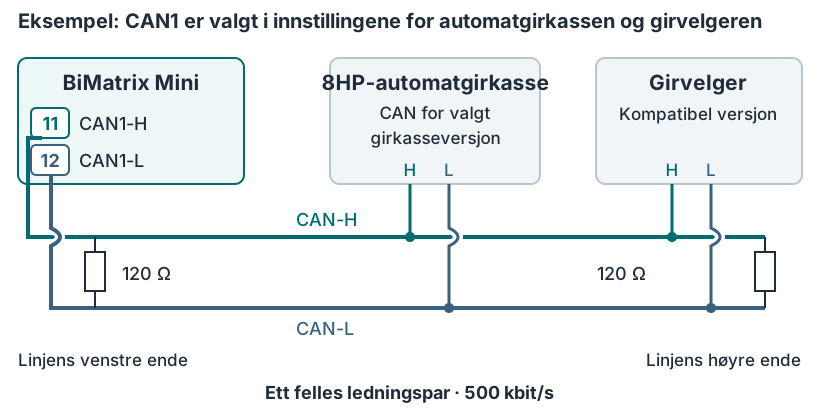
Kontroll: i 8HP-modulens innstillinger og CAN Monitor velges den faktisk tilkoblede linjen. Mottak og sending kontrolleres på den; strømforsyning og aktivering av enhetene utføres etter strømforsyningsskjemaet.
CAN Monitor: busskontroll og analyse av CAN-meldinger #
CAN Monitor anbefales ved tilkobling av CAN-busser og feilsøking. Der vises CAN1- og CAN2-meldinger: identifikatorene deres ID og data i byte. Byteverdiene oppdateres når meldinger mottas, slik at man kan se hvilke data som endres når bilen er i drift eller en knapp trykkes inn.
ID er meldingens identifikator. Under én ID sendes et sett med byte som kan inneholde flere ulike parametere. For å lese én parameter velges den aktuelle delen av disse dataene.
- I CAN Monitor velges den faktisk tilkoblede bussen — CAN 1 eller CAN 2 — eller All Interfaces for å vise begge. For anbefalt tilkobling av bilens CAN velges CAN 2. Kontroller at meldinger mottas på bussen.
Her velges CAN 2 eller All Interfaces. Hvis listen er skjult, stoppes meldingsvisningen først. Trykk for å åpne et større bilde. - Observer byteendringer når ett kjent signal endres — for eksempel når en knapp trykkes inn og slippes.
- Trykk på ID-en til den aktuelle meldingen for å åpne analysevinduet. Der velges startbitens posisjon (Position) , lengde og verditype (Data type), samt byterekkefølgen (Endianness). Avlesningen av den valgte verdien oppdateres i sanntid.
Position — signalets start; Data type — lengde og type; Endianness — byterekkefølge. Øvingsresultat: 2000 og 50. Trykk for å åpne et større bilde. - Verdien sammenlignes med signalets faktiske tilstand. Kontrollen gjentas ved flere endringer av tilstand eller verdi.
| Parameter | Hva som angis |
|---|---|
| Bit position Feltet Position | Startposisjonen til biten der ønsket verdi begynner å leses i meldingen. I listen velges Bit N — startbitens nummer. |
| Data length Som del av Data type | Antall bit verdien opptar. I dette vinduet velges lengden under Data type; det finnes ikke et eget Data length-felt. |
| Datatype Feltet Data type | Hvordan tallet leses: unsigned — verdi uten fortegn, fra null og oppover; signed — verdi med fortegn, som også kan være negativ. |
| Endianness | Byterekkefølge ved lesing av verdien: Big Endian eller Little Endian. Valget avhenger av signalformatet i meldingen. |
Eksempel: finne en knappetilstand. Når knappen trykkes inn, endres data i én av meldingene. Meldingen velges etter ID, og deretter velges i analysevinduet dataområdet med en verdi som samsvarer med inntrykking og slipp. Samsvaret kontrolleres med gjentatte trykk.
Funnet ID, format og skala brukes ved oppsett av en CAN-inngang. For enkeltbiter tas det hensyn til forskjellen i Position-nummerering mellom CAN Monitor og CAN Inputs; resultatet kontrolleres i Live. Verdien kan brukes i BiMatrix Minis logikk eller tilordnes som signalkilde for 8HP-modulen. Meldingene til girkassen opprettes av den innebygde 8HP-modulen.
Meldinger i CAN Monitor gjør det mulig å kontrollere datamottak fra bussen. Funksjonen til et bestemt signal avklares med modulens dokumentasjon og sammenligning av verdier; en endret byte viser ikke alene hvilken parameter den inneholder. Faktisk sending av egne CAN Outputs-meldinger kontrolleres med ekstern CAN-adapter og mottaker.
1.3. Digitale innganger #
DIG1 / Ignition IN, pinne 16, er en tenningsinngang med signalspenning 5–12 V. Tilstanden angir når tenningen slås på og av. Inngangen brukes ved oppstart og vekking av BiMatrix Mini, så funksjonen behandles separat fra måleinngangen DIG2.
DIG2 brukes til å motta et digitalt signal eller frekvenssignal. Avhengig av innstillingen bestemmes tilstanden 0/1, pulsfrekvensen eller pulsbreddeforholdet til PWM-inngangssignalet.
Eksempel: motorturtall. Et kompatibelt frekvensbasert turtallssignal som brukes av instrumentpanelet, kobles til DIG2. Inngangen måler frekvensen, som omregnes til motorturtall etter det konfigurerte forholdet. Omregningen avhenger av antall pulser per omdreining.
Før tilkobling kontrolleres det elektriske nivået til turtallssignalet. At det finnes pulser, betyr ikke at signalet er kompatibelt med inngangen: ved behov brukes en tilpasningskrets mellom kilden og DIG2. Et detaljert eksempel finnes i avsnitt 7.
Turtallssignal → DIG2, pinne 17 #
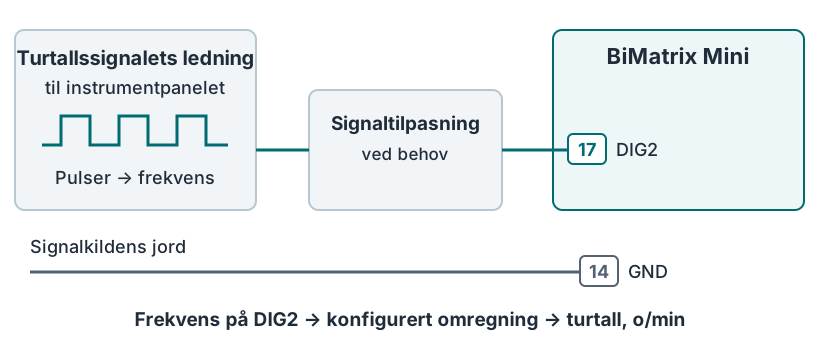
Kontroll: i Live vises DIG2-verdien: frekvensen skal endres med turtallet. Etter oppsett av omregningen sammenlignes visningen med kjent motorturtall.
1.4. Analoge innganger #
Analoge innganger 1–4 brukes til signaler på 0–5 V. Spenningen endres med den målte parameteren. I innstillingene angis hvordan spenningen omregnes til en forståelig verdi.
- Pedalstilling. Signalet 0–5 V kobles til en analog inngang. Omregningen til prosent stilles inn etter endestillingene og sensorens karakteristikk.
- MAP-trykk. Trykksensorens signalledning kobles til en annen analog inngang. Omregningen fra spenning til trykk angis etter karakteristikken til den aktuelle sensoren.
Sensorens signal og strømforsyning er ulike kretser. Strøm kobles til sensorens strømterminal, signalet til den analoge inngangen og referansejord etter sensorens og BiMatrix Minis skjemaer. Arbeidsområdet 0–5 V tillater ikke at bilens 12 V kobles til signalinngangen.
Beskyttelse av analoge innganger. Hver Analog In har en seriemotstand på 1 kΩ og en zenerdiode på 5,1 V til jord. Denne kretsen begrenser strøm og overspenning, men arbeidsområdet forblir 0–5 V.
Hvis +12 V ved en feil tilføres en påslått Mini med stabil intern 5 V-forsyning, er den beregnede strømmen gjennom inngangsmotstanden omtrent 7 mA. Beregningen viser en margin for strømbegrensning; enhetens tåleevne i alle driftsmoduser er ikke bekreftet gjennom testing.
Beskyttelse mot +24 V og mot overspenning når Mini er uten strømforsyning, er ikke bekreftet. For signaler på 12/24 V brukes en ekstern signaltilpasser med en utgang på 0–5 V. Avlesningene fra analoge innganger kan være upålitelige under overspenning.
Komponentdokumentasjon: onsemi SZ1SMB5918BT3G; Texas Instruments ADS1115.
Data fra de analoge inngangene kan brukes i kart, tilordnes som signalkilder 8HP-modulen, sendes til andre enheter via CAN-utganger eller brukes til AUX/PWM-styring.
MAPs tre kretser: strøm, signal og jord #
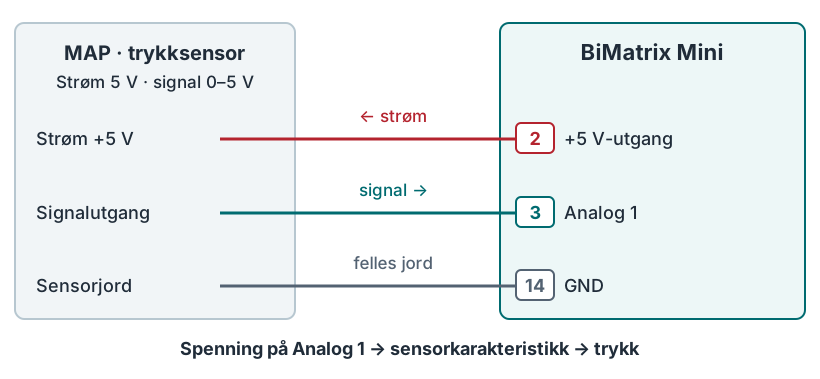
Kontroll: i Live vises Analog 1. Spenningen kontrolleres før omregning til trykk, og deretter sammenlignes resultatet med MAP-karakteristikken.
Bil uten CAN: fra ledninger til meldinger for automatgirkassen #
Et anslag for motormomentet beregnes etter konfigurerte forhold.
De resulterende parameterne tilordnes inngangene. Meldingene opprettes automatisk.
Pilene viser her databehandlingen i programmet. Fysiske ledninger kobles etter skjemaene over. Numrene på de analoge kanalene er valgt for dette eksemplet; pedalkretsen kontrolleres etter sitt skjema. Moment fra kartet er et beregnet anslag.
1.5. AUX/PWM-utganger #
Utgangene AUX1–AUX4 / PWM kobler lasten til jord GND. Strømforsyningens pluss kobles via en sikring til den ene siden av spolen, den andre siden kobles til AUX/PWM. Utgangen styrer «minus» og leverer ikke +12 V-strøm.
Utgangen på: den interne bryteren kobler AUX til GND, og strøm går gjennom spolen. Utgangen av: bryteren er åpen, og ingen forsyningsstrøm går gjennom den. Spenningen på en avslått AUX er ikke nødvendigvis 0 V: forsyningens pluss kan være til stede via spolen.
AUX-utgangene brukes til å slå på enheter og styre med PWM — pulsbreddemodulasjon. Med PWM slås utgangen på og av gjentatte ganger. Frekvensen angir antall sykluser per sekund, og pulsbreddeforholdet angir andelen av tiden utgangen er på.
Et pulsbreddeforhold på 25 % betyr for eksempel at utgangen er på i en fjerdedel av hver periode. Ved 0 % er den av, og ved 100 % kontinuerlig på. Forholdet mellom trykk, kraft eller hastighet og pulsbreddeforhold bestemmes av den tilkoblede enheten.
Eksempel: AUX slår på en 12 V-lampe via et relé #
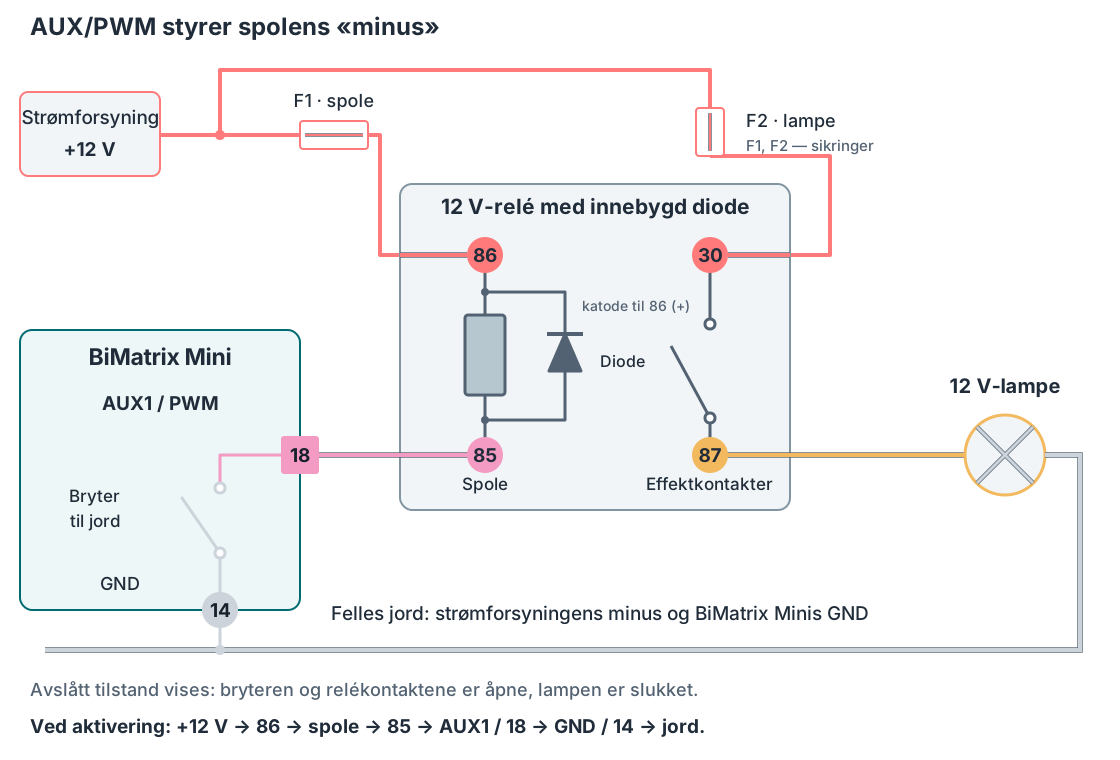
Spoletilkobling: relékontakt 86 → +12 V via F1; pinne 85 → AUX1, pinne 18; GND Mini, pinne 14 → felles jord. Den skjematiske strømveien ved aktivering vises nederst i figuren.
Lampetilkobling: +12 V går via F2 til relékontakt 30; kontakt 87 kobles til lampen, og lampens andre terminal til jord. Når reléet trekker, lukkes kontaktene 30 og 87, og lampen tennes. Reléspolens strøm går gjennom AUX; lampens strøm går gjennom kontaktene 30–87.
I reléet som vises, er beskyttelsesdioden innebygd i huset: katoden — siden med streken på diodesymbolet — er koblet til 86 (+12 V), anoden til 85 (AUX). Polariteten 85/86 må følges for et slikt relé. For andre relé- eller magnetventilkonstruksjoner kontrolleres beskyttelsen etter dokumentasjonen. F1 og F2 dimensjoneres etter strømmen i den aktuelle kretsen og ledningstverrsnittet.
Kontaktmerking og skjema for den innebygde dioden: HELLA — firepinners 12 V-relé med diode. Reléets tillatte kontaktstrøm er ikke AUX-utgangens tillatte strøm.
Magnetventil
Strømforsyningens pluss → magnetventil → AUX/PWM → jord.
PWM-frekvens og pulsbreddeforhold velges etter magnetventilens egenskaper. Strøm og beskyttelse må passe utgangens spesifikasjoner; ved behov brukes en ekstern driver.
Vifte
AUX → kompatibel kontrollerinngang → vifte.
Kontrollerens inngang må støtte styring ved tilkobling til jord. Hvis et annet elektrisk signal kreves, brukes en tilpasningskrets. Viftens effektforsyning kobles separat.
Relé
+12 V via F1 → spole 86/85 → AUX/PWM → jord. Kontaktene 30/87 slår på lampen.
For et vanlig elektromekanisk relé brukes 0 % — av og 100 % — på. I denne koblingen slås lampen bare på og av; lysstyrken reguleres ikke med PWM. Hyppig relékobling i PWM-modus brukes ikke.
Kontroll. I Live legges widgeter til for kommandokilden og ønsket PWM-utgang. Når kildeverdien endres, kontrolleres det beregnede pulsbreddeforholdet og deretter den tilkoblede enhetens faktiske funksjon. PWM-verdien i Live viser utgangskommandoen; den bekrefter ikke at strøm går gjennom lasten.
Direkte tilkobling av en last er bare tillatt når strøm, spenning og beskyttelseskrets samsvarer med utgangens spesifikasjoner. Hvis tillatt belastning overskrides, brukes en ekstern driver eller et egnet relé. Tillatt strøm bestemmes etter BiMatrix Minis dokumentasjon.
Utgangskommandoen kan avhenge av en inngangsparameter, en betingelse eller et kart. Et eksempel er vifteaktivering etter temperatur. Oppsettet omtales i avsnitt 9.
1.6. Strømforsyning, jord og tenning #
Bilens KL30G anbefales til BiMatrix Minis hovedstrømforsyning. På denne kretsen beholdes +12 V etter at tenningen er slått av og kobles ut når bilen går i hvilemodus. Ved strømforsyning fra KL30G trengs ikke tidsforsinkelsesrelé.
KL30G via en 2 A-sikring kobles til pinne 7 — hovedstrøm +12 V. Pinne 14 — GND kobles til bilens felles jord. Tilkoblingspunktet for KL30G bestemmes etter den aktuelle bilens elektriske skjema; ledningstverrsnitt og sikringsholder velges for kretsen som beskyttes, med hensyn til kabelføringsforholdene.
Tenningssignalet 5–12 V kobles separat uten forsinkelse til pinne 16 — Ignition IN / DIG1. Når tenningen slås av, registrerer Mini signalendringen med en gang, selv om strømmen på pinne 7 fortsatt er til stede. KL30G brukes til hovedstrøm; IGN-inngangen mottar signalet for påslått tenning.
Ignition OUT (IGN OUT), pinne 8, er en 12 V-utgang bare for logisk styring. Den kobles til en kompatibel Wake-/aktiveringsinngang eller logikkinngangen på en ekstern effektbryter.
Effektlaster kobles ikke til IGN OUT. Lamper, magnetventiler, vifter, reléspoler og enhetenes effektforsyning kobles med separate kretser via egnede styreutganger eller drivere. IGN OUT overfører bare et styresignal.
BiMatrix Minis strømsikring — 2 A, bilsikring for 32 V DC. Merkestrømmen anbefales for Minis separate krets under beregningsvilkårene nedenfor. Sikringen monteres i plussledningen så nær tilkoblingspunktet for KL30G eller permanent +12 V som mulig. Deretter kobles ledningen til pinne 7.
Gjennom denne sikringen går også strømmen til sensorene fra +5 V-utgangen og til logikkinngangene koblet til IGN OUT. Effektforsyningen til girkasse, girvelger, lamper og magnetventiler kobles med separate beskyttede kretser. Hvis sensorbelastningen eller sammensetningen av logikkinnganger endres, må beregningen revideres; 2 A angir ikke tillatt strøm for disse utgangene.
Hvordan merkestrømmen 2 A ble beregnet
Beregnet anslag for grunntilkoblingen. Minis målte maksimale strøm er ennå ikke tilgjengelig. Følgende belastningsbudsjett er lagt til grunn for sikringsvalget:
| Beregningsvilkår | Antatt verdi |
|---|---|
| Minis elektronikk, Wi-Fi, microSD og CAN, omregnet til belastningen på den interne 5 V-skinnen | 1,0 A med beregnet margin |
| Ekstra sensorer på +5 V-utgangen, pinne 2 | 0,1 A totalt |
| Samlet strøm til logikkinnganger koblet til IGN OUT 12 V, pinne 8 | 0,1 A totalt |
| Kildespenning / margin for inngangsdiode og ledningsnett | 9 V / 1 V |
| Omformingsvirkningsgrad brukt i beregningen | 70 % |
| Ekstra strøm i inngangskretsene | 0,025 A |
3,3 V-belastningen er tatt med som strøm på 5 V-siden fordi det brukes en lineær regulator mellom skinnene. Verdiene 0,1 A for sensorene og samlet strøm til IGN OUTs logikkinnganger er vilkår i dette regneeksemplet; de fastsetter ikke utgangenes tillatte strømmer og tillater ikke effektlaster på IGN OUT. Spenningen 9 V og virkningsgraden 70 % er også beregningsantakelser.
I strømforsyning ≈ 5 × (1,0 + 0,1) / [(9 − 1) × 0,70] + 0,025 + 0,1 ≈ 1,11 A.
En bilsikring velges med 2 A / 32 V DC. For en Littelfuse MINI 297 på 2 A oppgir produsenten for eksempel en tillatt kontinuerlig belastning på omtrent 1,3 A ved +100 °C etter den typiske tabellen for temperaturreduksjon av belastning. Det er høyere enn beregnede 1,11 A. For en annen sikringstype kontrolleres dens egen karakteristikk.
Etter montering kontrolleres faktisk forsyningsstrøm med Wi-Fi, skriving til microSD og tilkoblede laster, samt at enheten starter uten at sikringen går. Beregningen av kontinuerlig last bekrefter ikke startstrømmen. Ved høyere belastning eller andre forhold beregnes hele forsyningsgrenen på nytt, inkludert ledningsnett og utganger.
Beregningen bygger på Minis elektriske skjema og den antatte belastningsmarginen. Referansedata: Espressif — ESP32-strømforsyning, TI — LM2596, TI — LM1117, Littelfuse — MINI 297, egenskaper og temperaturtabell.
Anbefalt tilkobling: strøm fra KL30G #
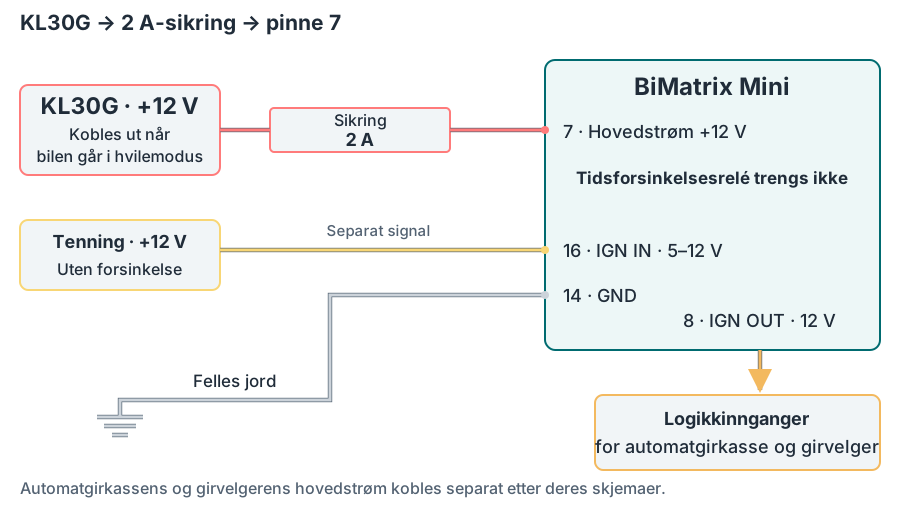
Driftssekvens med KL30G #
- Tenningen slås på. Når strøm fra KL30G og signal på inngang 16 er til stede, slås BiMatrix Mini på. Fra utgangen 8 — IGN OUT går et 12 V-signal til automatgirkassens og girvelgerens logiske aktiveringsinnganger.
- Tenningen slås av. Signalet på inngang 16 forsvinner med en gang. Strømmen fra KL30G beholdes, og Mini utfører den planlagte avslåingssekvensen for tilkoblede enheter.
- Bilen går i hvilemodus. Bilens strømforsyningssystem kobler ut KL30G-kretsen, og Minis hovedstrøm fjernes.
Tidspunktet for utkobling av KL30G bestemmes av bilen; det er ikke en fast forsinkelse på 60 sekunder. Ved kontroll av tilkoblingen måles spenningen på pinne 7 etter at tenningen er slått av og etter at bilen har gått i hvilemodus, og på pinne 16 umiddelbart etter at tenningen er slått av.
Generelt prinsipp for forsinket utkobling av Terminal 30g: BMW — E93 Complete Vehicle, avsnittet Electric Load Shut-down Terminal 30g Relay. Den aktuelle kretsen og utkoblingsvilkårene kontrolleres i bilens dokumentasjon.
Hvis egnet KL30G-krets mangler: permanent +12 V via relé #
Ved strømforsyning fra permanent +12 V brukes et eksternt utkoblingsforsinkelsesrelé — delay relay — på 60 sekunder. Batteriets hovedpluss kobles via en 2 A-sikring og reléets effektkontakt til Minis pinne 7. Strømmen slås på med tenningen og beholdes i ytterligere 60 sekunder etter at den er slått av.
Tenningssignalet kobles uten forsinkelse til Minis pinne 16 (Ignition IN, 5–12 V) og forsinkelsesreléets kompatible styreinngang. Mini registrerer derfor avslått tenning med en gang, mens reléet kobler ut hovedstrømmen senere.
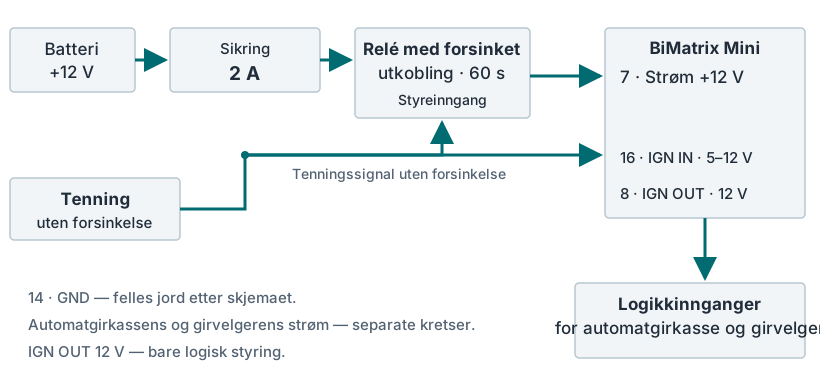
Reléalternativ: strømmen beholdes i 60 sekunder #
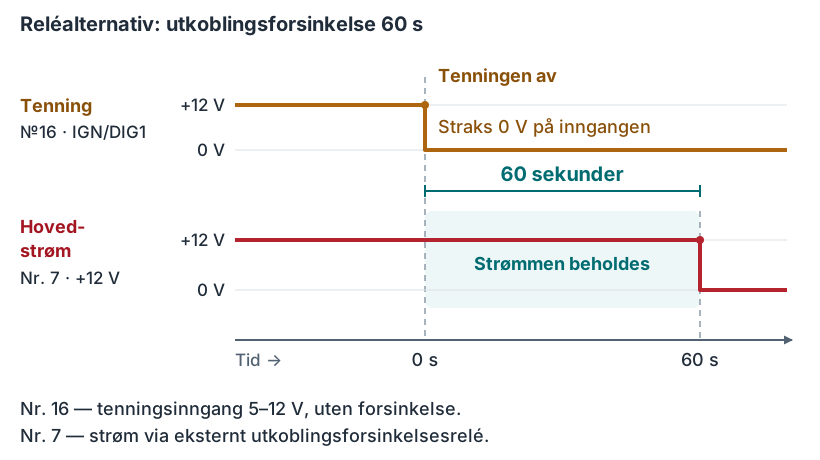
Automatgirkassens og girvelgerens strøm kobles med separate beskyttede kretser etter deres skjemaer. IGN OUT 12 V brukes bare til logisk aktivering. Effektlaster kobles ikke direkte til denne utgangen.
+5 V-utgang brukes til å forsyne kompatible sensorer. Sensorenes samlede strøm må være innenfor utgangens tillatte belastning. Hver sensors strømforsyning, signalkrets og jord kontrolleres etter dokumentasjonen.
1.7. Benktest med USB-strøm #
For benktest av selve BiMatrix Mini kan strøm tilføres via USB. Inngangen Ignition IN / DIG1 mottar 5–12 V. Ved benktest tilføres +5 V fra Minis egen utgang slik at enheten registrerer påslått tenning.
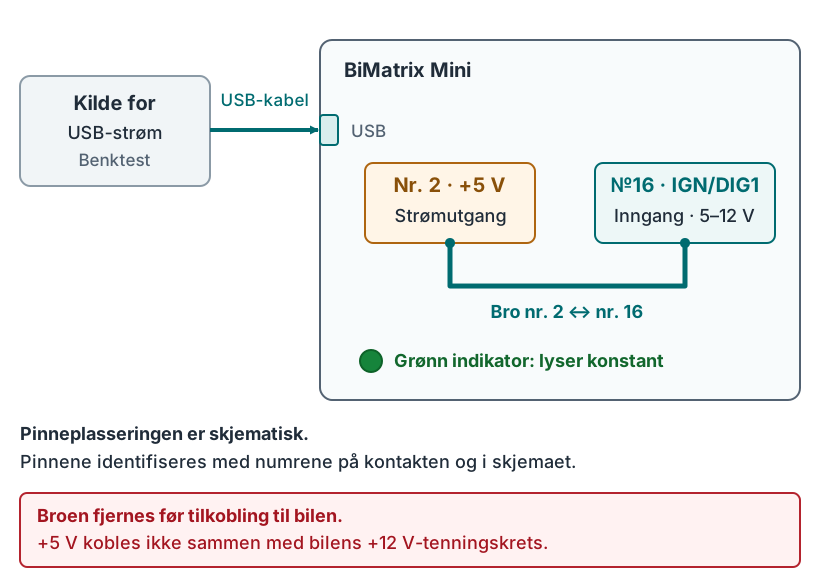
USB-test: én bro mellom pinne 2 og 16 #
- Testen utføres utenfor bilen uten tilkoblet ekstern tenningskrets.
- Ved hjelp av numrene på kontakten og i skjemaet identifiseres +5 V-utgangen og tenningsinngangen, og deretter monteres en bro mellom dem. Det er nettopp tenningsinngangen som brukes; utgangen IGN OUT har en annen funksjon.
- BiMatrix Mini kobles med en USB-kabel til en USB-strømkilde.
- Den grønne indikatoren skal tennes og lyse konstant.
Hvis den grønne indikatoren tennes og deretter slukker, registreres ikke tenningssignalet. Kontroller broen mellom +5 V og tenningsinngangen, at riktige pinner er valgt, og at +5 V er til stede.
Broen brukes bare til frittstående benktest. Den fjernes før tilkobling til bilen: +5 V-utgangen må ikke forbindes med bilens +12 V-tenningskrets. Ved installasjon i bilen brukes strømforsyningsskjemaet fra KL30G eller, hvis det mangler, via et utkoblingsforsinkelsesrelé.
USB gir BiMatrix Mini strøm til denne testen. Strømforsyningen til automatgirkasse og girvelger, hvis de inngår i benktesten, kobles separat etter deres skjemaer.
1.8. Vanlige tilkoblingsfeil #
- Feil CAN-busstilkobling, manglende eller ekstra motstander. Kontroller at CAN-H kobles til CAN-H, CAN-L til CAN-L, og at begge ledninger tilhører samme buss. Kontroller deretter to endemotstander på 120 Ω, inkludert dem som allerede finnes i enheter eller ledningsnett. En ekstra motstand ved hver enhet trengs ikke. Kontrollrekkefølgen beskrives i avsnittet om CAN-terminering.
- BiMatrix Minis pinner er feilidentifisert. Nummeret på hver brukt pinne på kontakten sammenlignes med nummeret i skjemaet. Kontroll bare etter ledningsfarge eller pinnens plassering på et bilde er ikke tilstrekkelig. Regelen for pinneidentifikasjon er markert med rødt i avsnitt 1.1.
Anbefalt tilkobling for bilens CAN er CAN2. Før feilsøking i CAN Monitor kontrolleres det at denne bussen er valgt. For automatgirkasse, girvelger og andre enheter velges grensesnittet de faktisk er koblet til.
1.9. Live: widgeter, grafer og dataeksport #
Live er en separat modul for å vise BiMatrix Minis data i sanntid. Der finnes verdier fra analoge, digitale og CAN-innganger, PWM-utgangenes parametere, girkassedata og andre tilgjengelige BiMatrix Mini-parametere. I grensesnittet brukes også navnet Live data.
| Verktøy | Hva som vises | Når det brukes |
|---|---|---|
| CAN Monitor | Meldings-ID og byte for CAN1/CAN2; avlesning av en valgt del av meldingen. | Kontroll av busskommunikasjon og søk etter parametere i CAN-meldinger. |
| Live | Tilgjengelige BiMatrix Mini-parameterverdier i widgeter: grafer og numeriske visninger. | Inngangskontroll, overvåking av girkassedata og analyse av signalendringer over tid. |
Legge til widgeter #
I Live legges en widget til, og ønsket datakilde og visningsmåte velges:
- Graph — graf. Viser hvordan verdien endres over tid. Det gjør det enkelt å følge kortvarige endringer og sammenligne signaler.
- Number value — numerisk verdi. Viser gjeldende verdi for den valgte parameteren.
For å kontrollere en analog inngang legges for eksempel verdien til, og sensorsignalet endres. Widgetens visning brukes til å kontrollere at riktig inngang er valgt og at verdien endres som forventet. Digitale innganger, verdier fra konfigurerte CAN-innganger og andre innkommende data kontrolleres på samme måte.
Stoppe visningen og forstørre et grafutsnitt #
- Parameterne som skal sammenlignes, legges til i grafene: for eksempel gir, motorturtall og tilgjengelige momentverdier.
- Etter den aktuelle hendelsen stoppes grafvisningen. Tidsvinduet fryses slik at hendelsen kan undersøkes uten at grafen stadig forskyves.
- Ønsket intervall markeres ved å dra over grafen fra venstre mot høyre med musen eller med fingeren.
- Knappen for å forstørre det markerte området utvider intervallet til grafens bredde. Knappene «+» og «−» endrer tidsskalaen.
- Etter analysen gjenopptas visningen av innkommende data.
Stoppet gjelder grafvisningen. Mottak og lagring av data fortsetter. Forstørrelse gjør det mulig å undersøke allerede mottatte punkter nærmere; den øker ikke frekvensen for datamottak.
Eksempel: analyse av et girskift. Innenfor samme tidsavsnitt sammenlignes girskift, turtallsendring og momentreduksjon med etterfølgende gjenoppretting. Slik kan girskiftpunktet og momentreduksjonen undersøkes nærmere ut fra tilgjengelige signaler.
Eksport til CSV #
Etter at visningen er stoppet, kan innsamlede Live-data eksporteres til CSV. Filen kan brukes til senere analyse eller for å gi opptaket til en spesialist.
CSV-filen inneholder hele den tilgjengelige innsamlede Live-historikken og alle parameterne i den. Det markerte grafområdet og widgetutvalget begrenser ikke eksportens innhold. Filen inneholder tid og parameterverdier.
↑ Til innholdsfortegnelsen2. Forberedelser til tilkobling #
2.1. Tilkobling til appen #
Appen BiMatrix er bare tilgjengelig på engelsk (English). Navnene på moduler, knapper og felt i håndboken gjengis slik de vises i appen.
BiMatrix Mini får strøm, og tenningen slås på. Appen BiMatrix brukes til oppsett. Tilgjengelig kommunikasjonsmetode avhenger av den installerte fastvarevarianten: Bluetooth (BLE) eller WiFi.
Passordet er serienummeret til din BiMatrix Mini. Det brukes som Wi-Fi-passord og oppgis når appgrensesnittet ber om autentisering.
Tilkobling via Wi-Fi #
- I telefonens eller datamaskinens Wi-Fi-innstillinger velges BiMatrix Mini-nettverket. Enhetens serienummer oppgis.
- Tilkoblingen til nettverket beholdes selv om systemet sier at internett mangler: lokalt oppsett krever ikke internettilgang.
- I appen velges kommunikasjonsmetoden WiFi. Hvis det bes om passord, oppgis serienummeret igjen.
- Kontroller statusen Connected og at parameterne til den tilkoblede enheten lastes.
Tilkobling via BLE #
- Bluetooth slås på; appen får tillatelse til å søke etter og koble til enheter hvis systemet ber om det.
- I appen velges Bluetooth, deretter den oppdagede BiMatrix Mini-enheten.
- Ved forespørsel om autentisering oppgis serienummeret. Kontroller statusen Connected.
For BLE utføres ingen forhåndsparring (Pairing). Parring via systemets Bluetooth-innstillinger er ikke nødvendig.
USB brukes ved benktest for å forsyne Mini. I gjeldende appgrensesnitt er WiFi og Bluetooth kommunikasjonsmetodene som fungerer; en tilkoblet USB-kabel oppretter ikke i seg selv forbindelse med appen.
2.2. Klargjøring av signaler og strømforsyning #
Før ledningsnettet bygges, fastsettes girkasseversjon, girvelgerens faktiske kontakt og kilden til hver parameter. Navn som «turtall» eller «moment» må følges av enheter og signalbeskrivelse.
| Krets eller signal | Hva som må fastsettes |
|---|---|
| Minis strøm | KL30G-punkt som kobles ut når bilen går i hvilemodus; separat 2 A-sikring etter beregningsvilkårene. Hvis egnet KL30G mangler — strøm via et 60 s-forsinkelsesrelé. |
| Tenning og jord | IGN IN 5–12 V på pinne 16, GND på 14. IGN OUT 12 V på pinne 8 — bare logisk styring. |
| Bilens CAN | Fysisk H/L-punkt, hastighet 500 kbit/s, eksisterende endemotstander og enheter på valgt buss. |
| Turtall og moment | Kilde, enheter rpm og N·m, oppdateringsperiode. |
| Pedal, brems, temperaturer | Kilden til hver parameter, området og omregningen til enhetene angitt i 8HP-modulen. |
| AUX og sensorer | Lastens pinneoversikt, separat strøm og lastsikring, signalkompatibilitet og tillatt strøm. |
Ved tilkobling til en allerede fungerende ECU-sensor kontrolleres skjemaet for strøm og referansejord. Minis +5 V-utgang og ECU-ens +5 V-utgang kobles ikke sammen. Pinnene på alle kontakter identifiseres etter de merkede numrene.
2.3. Arbeide med appens parametere #
Avsnittet Inputs inneholder Analog inputs, CAN Inputs og Digital Inputs. I Outputs finnes AUX Outputs og CAN Outputs. Maps utfører omregninger, Live viser verdier, og 8HP Gearbox setter opp kommunikasjonen med girkassen. I menyen BiMatrix finnes generelle innstillinger, CAN Monitor og SD Card.
- Etter tilkobling venter man på at modulens parametere lastes.
- Inngangen, kartet eller utgangen gis et tydelig navn, for eksempel RPM CAN2, Pedal Analog1 eller Fan duty.
- Ønskede felt endres i skjemaet. Hvis knappen Apply changesvises, trykkes den for å sende endringene til enheten.
- Etter overføringen kontrolleres feltene og verdiene igjen. En endret kilde kontrolleres også i modulen som bruker den.
Å opprette en inngang tilordner den ennå ikke til girkassen. I 8HP-modulens parameter velges inngangen separat som verdikilde. Valg av en annen kilde endrer dataflyten, ikke ledningens fysiske tilkobling.
Enhetsbetegnelsen er en etikett. Bare å endre «V» til «%» eller «bar» utfører ingen omregning: koeffisienter eller kalibreringstabell settes opp separat.
Den fysiske tenningsinngangen 16 kobles etter strømforsyningsskjemaet. Feltet Ignition switch i de generelle innstillingene brukes ikke som erstatning for denne ledningen ved installasjon.
2.4. Controls: manuelle verdier og brytere #
Controls angir en verdi fra appens grensesnitt. Elementet som opprettes, kan velges som kilde i et kart, en utgang eller en annen modul, for eksempel for manuelt valg av modus.
Bildene viser appens faktiske grensesnitt med demonstrasjonsnavn og -verdier. Enheten er ikke tilkoblet; statusen CONNECTED er simulert for å vise skjermbildet.
| Type | Slik fungerer det | Hva som kan konfigureres |
|---|---|---|
| Button | Hvert trykk veksler mellom to tilstander; den valgte tilstanden beholdes når knappen slippes. | To alternativer i Options: navn, verdi og farge for hver tilstand. |
| Switch | Velger ett av de aktiverte alternativene. | Opptil 10 alternativer i Options: avkrysningsboks for aktivering, navn, verdi og farge. |
| Numeric | Lar deg skrive inn et tall eller endre det med én enhet ved hjelp av knappene − og +. | Elementets generelle parametere; ingen Options-liste. |
Slik legger du til et element #
- Åpne Controls og trykk på + under elementene.
- I vinduet Control settings angir du Name og velger Type: Button, Switch eller Numeric.
- Konfigurer Round (verdiens presisjon), Row (plasseringsrad) og Sort ID (elementets rekkefølge).
- For Button aktiverer du to alternativer i Options og fyller ut Name, Value, Color. For Switch aktiverer du de ønskede alternativene i rekkefølge med avkrysningsboksene og fyller ut de samme feltene. For Numeric brukes ikke denne delen.
- Trykk på Apply. For Numeric angis tallet på Controls-siden. For å bruke elementet i logikken velger du det i kildefeltet i ønsket modul og kontrollerer resultatet i Live.
Redigering: trykk på radnummeret til venstre, og deretter på tannhjulet på ønsket element. Når parameterne er endret, trykker du på Apply. Knappen Delete control sletter elementet etter bekreftelse.
Endring av en manuell verdi kan påvirke den tilordnede utgangen umiddelbart. Kontroller at riktig kilde er valgt før testen. Controls bekrefter ikke at det finnes et fysisk signal for brems, pedal eller motorturtall.
2.5. Lagre og overføre konfigurasjonen #
Parameterne brukes i de respektive modulene. For en separat sikkerhetskopi brukes i de generelle innstillingene BiMatrix funksjonen Export settings.
- Åpne Export settings og vent til modulene er lest fra enheten.
- Hele ønskede moduler eller enkelte elementer merkes. For en fungerende konfigurasjon med koblede innganger og kart bør alle brukte moduler lagres.
- Trykk på Export settings og lagre filen .bms. Kontroller meldingen om vellykket lagring og at filen finnes.
- Sammen med filen noteres bil, girkasse, girvelger, dato og en kort beskrivelse av oppsettet.
For gjenoppretting velges Import settings og ønsket .bms. Valg av en hel modul erstatter gjeldende innstillinger; valg av enkelte navngitte elementer legger dem til på ledige plasser. 8HP-modulen overføres i sin helhet. En kopi av gjeldende konfigurasjon opprettes før erstatning.
Etter import kontrolleres alle kildereferanser, særlig når enkelte innganger eller kart er lagt til: elementenes navn og numre kan avvike fra opprinnelig konfigurasjon. Hvis importen stoppet etter skriving av en modul, kan allerede skrevne endringer være beholdt — kontroller appens melding og modulenes faktiske tilstand.
.bms lagrer BiMatrix-innstillinger. Kalibreringer, kodinger og girkassens egen fastvare hører til separate operasjoner 8HP Tuner.
2.6. Appversjoner og oppdatering av BiMatrix Mini #
Fastvaren i BiMatrix Mini og appen for Windows/Android er to forskjellige programmer. Fastvaren kjører inne i enheten og styrer funksjonene. Appen installeres på en datamaskin eller telefon og brukes til oppsett, visning av data og filoverføring.
For at systemet skal fungere riktig, må SW- og FW-versjonene samsvare, inkludert byggnummeret. De vises på den øverste linjen i appen etter tilkobling til Mini. Installasjon av en ny appversjon oppdaterer ikke enheten i seg selv.
Oppdateringen utføres manuelt eller med den innebygde veiviseren. Før oppstart lagres innstillingsfilen .bms, SD-kortet kontrolleres, og stabil strømforsyning til Mini sikres. Forbindelsen med appen opprettholdes også under filoverføringen.
Først velges fastvaren: BLE eller WiFi
Appen støtter begge tilkoblingsmåtene: BLE og WiFi. På BiMatrix Mini bestemmes tilkoblingsmåten av den installerte fastvaren. Før en manuell oppdatering velges og lastes filen for ønsket variant ned på forhånd: BLE eller WiFi.
Etter installasjon av WiFi-fastvare brukes WiFi-tilkobling; etter installasjon av BLE-fastvare brukes BLE. Når varianten endres, slutter den tidligere forbindelsen å fungere. For BLE utføres ingen sammenkobling i Bluetooth-innstillingene på telefonen eller datamaskinen.
Manuell oppdatering av Mini via kortleser
- All strøm til BiMatrix Mini kobles fra, inkludert USB. SD-kortet tas ut og kobles til datamaskinen via en kortleser.
- Den valgte fastvarefilen kopieres til roten av SD-kortet, uten en undermappe, og gis nøyaktig navnet
firmware_ota.bin. Det kontrolleres at filendelsen .bin ikke er lagt til to ganger. - Kortet løses ut trygt fra datamaskinen og settes inn i Mini. Strømmen til enheten slås på igjen.
- Ved oppstart oppdager Mini filen og begynner å kontrollere og installere den. Den grønne indikatoren blinker tre ganger, deretter tennes den røde.
- Så lenge den røde indikatoren lyser, holdes strømmen på, og SD-kortet blir sittende. Vanligvis tennes den grønne indikatoren etter omtrent 30 sekunder, og Mini starter automatisk den nye fastvaren.
- Forbindelsen opprettes på nytt. Den installerte versjonen og samsvar med appen kontrolleres på linjen SW / FW.
Opplasting av fastvare via appen: SD Card
Filen kan overføres til SD-kortet via den eksisterende forbindelsen med Mini. Det kreves ingen kortleser.
- Menyen åpnes ved å trykke på BiMatrix-logoen. Deretter velges delen SD Card.
- Trykk på Upload file og den tidligere nedlastede fastvarefilen velges. Det opprinnelige filnavnet beholdes, for eksempel
firmware_ota_ble_4.4.3.bin; det er ikke nødvendig å endre navnet til firmware_ota.bin. - Opplastingen får fullføres. Deretter trykkes den grønne knappen ved siden av filen Reflash BiMatrix, og handlingen bekreftes deretter med knappen Yes.
- Mini klargjør den valgte filen og starter på nytt for installasjon. Strømforsyningen holdes stabil til skrivingen og den nye oppstarten er fullført.
- Etter oppstart kobles det til på nytt, og FW-versjonen kontrolleres.
Flere fastvarefiler kan lagres på kortet, og ønsket fil kan velges med Reflash BiMatrix. Etter bytte av Mini-versjon installeres også den tilsvarende appversjonen.
Knappen Reflash BiMatrix vises for filer med navn som begynner med firmware_ota og slutter med .bin, unntatt det nøyaktige navnet firmware_ota.bin: dette er beregnet på automatisk installasjon ved oppstart. Hvis knappen mangler, kontrolleres filnavnet og at opplastingen er fullført.
Manuell installasjon av appen på Windows eller Android
| System | Fil | Installasjonsprosedyre |
|---|---|---|
| Windows | .exe | Installasjonsprogrammet for ønsket BiMatrix-versjon lastes ned og startes, og instruksjonene følges. |
| Android | .apk | Installasjonsprogrammet for ønsket BiMatrix-versjon lastes ned, filen åpnes, og installasjonen bekreftes. Hvis Android ber om tillatelse til installasjon fra denne kilden, gis tillatelsen for det valgte installasjonsprogrammet. |
Etter installasjon startes appen og kobles til Mini. Det kontrolleres at SW og FW samsvarer. Filene .exe og .apk installeres på datamaskinen eller telefonen; fastvarefilen .bin overføres til SD-kortet i Mini.
Automatisk oppdatering: Check available versions
Den innebygde veiviseren henter listen over utgivelser, laster ned riktig app og hjelper til med å installere tilsvarende fastvare i Mini. Internett kreves for å hente katalogen og installasjonsprogrammet; handlinger i installasjonsprogrammet til Windows eller Android bekreftes av brukeren.
| Kanal | Betydning |
|---|---|
| Release | En utgivelse der det er bekreftet at de fleste funksjonene fungerer korrekt. Anbefales til vanlig bruk. |
| Beta | En utgivelse med de aller siste endringene. Velges når man er villig til å prøve nytt og akseptere mulige feil under bruk. |
- De generelle innstillingene åpnes ved å trykke på BiMatrix-logoen. For innstillingen BiMatrix Update velges Release only for vanlige utgivelser eller Beta testing for tilgang til testutgivelser. Innstillingen lagres med knappen Apply changes.
- Etter tilkobling til Mini trykkes den øverste linjen SW / FW. I vinduet Update BiMatrix trykkes Check available versions.
- En tilgjengelig utgivelse velges, endringsbeskrivelsen leses, og deretter trykkes Update. Varianten Bluetooth (BLE) eller WiFi vises ved siden av versjonen. Veiviseren velger den ut fra den gjeldende fastvaren i Mini; denne listen brukes ikke til å bytte tilkoblingsmåte.
- Hvis en annen appversjon kreves, installeres den. Deretter startes appen på nytt og kobles til Mini.
- Hvis SW og FW ikke samsvarer, vises Difference in versions detected!. Med knappen Update BiMatrix firmware startes overføring og installasjon av den tilsvarende fastvaren fra appen.
- Oppdateringen får fullføres, og Mini får starte på nytt. Etter ny tilkobling kontrolleres det at SW- og FW-versjonene samsvarer.
Hvis den valgte fastvaren allerede er inkludert i den installerte appen, overfører veiviseren den direkte til Mini uten å installere appen på nytt. Internett kreves ikke for å overføre den innebygde fastvaren.
Continue without update utsetter oppdateringen, men fjerner ikke versjonsforskjellen. En feilmelding ved nedlasting eller installasjon betyr ikke at oppdateringen var vellykket: først utbedres den oppgitte årsaken, og deretter utføres kontrollen på nytt.
↑ Til innholdsfortegnelsen3. CAN-tilkobling og oppsett av 8HP-modulen #
Først velges girkasse og girvelgerens faktiske kontakt. Skjemaet nedenfor endres med valget: det viser nødvendige CAN-ledninger, pinnenumre og strømforsyningskretser. Grunnlaget for F-series er BiMatrix-skjemaet for 8HP45/70.
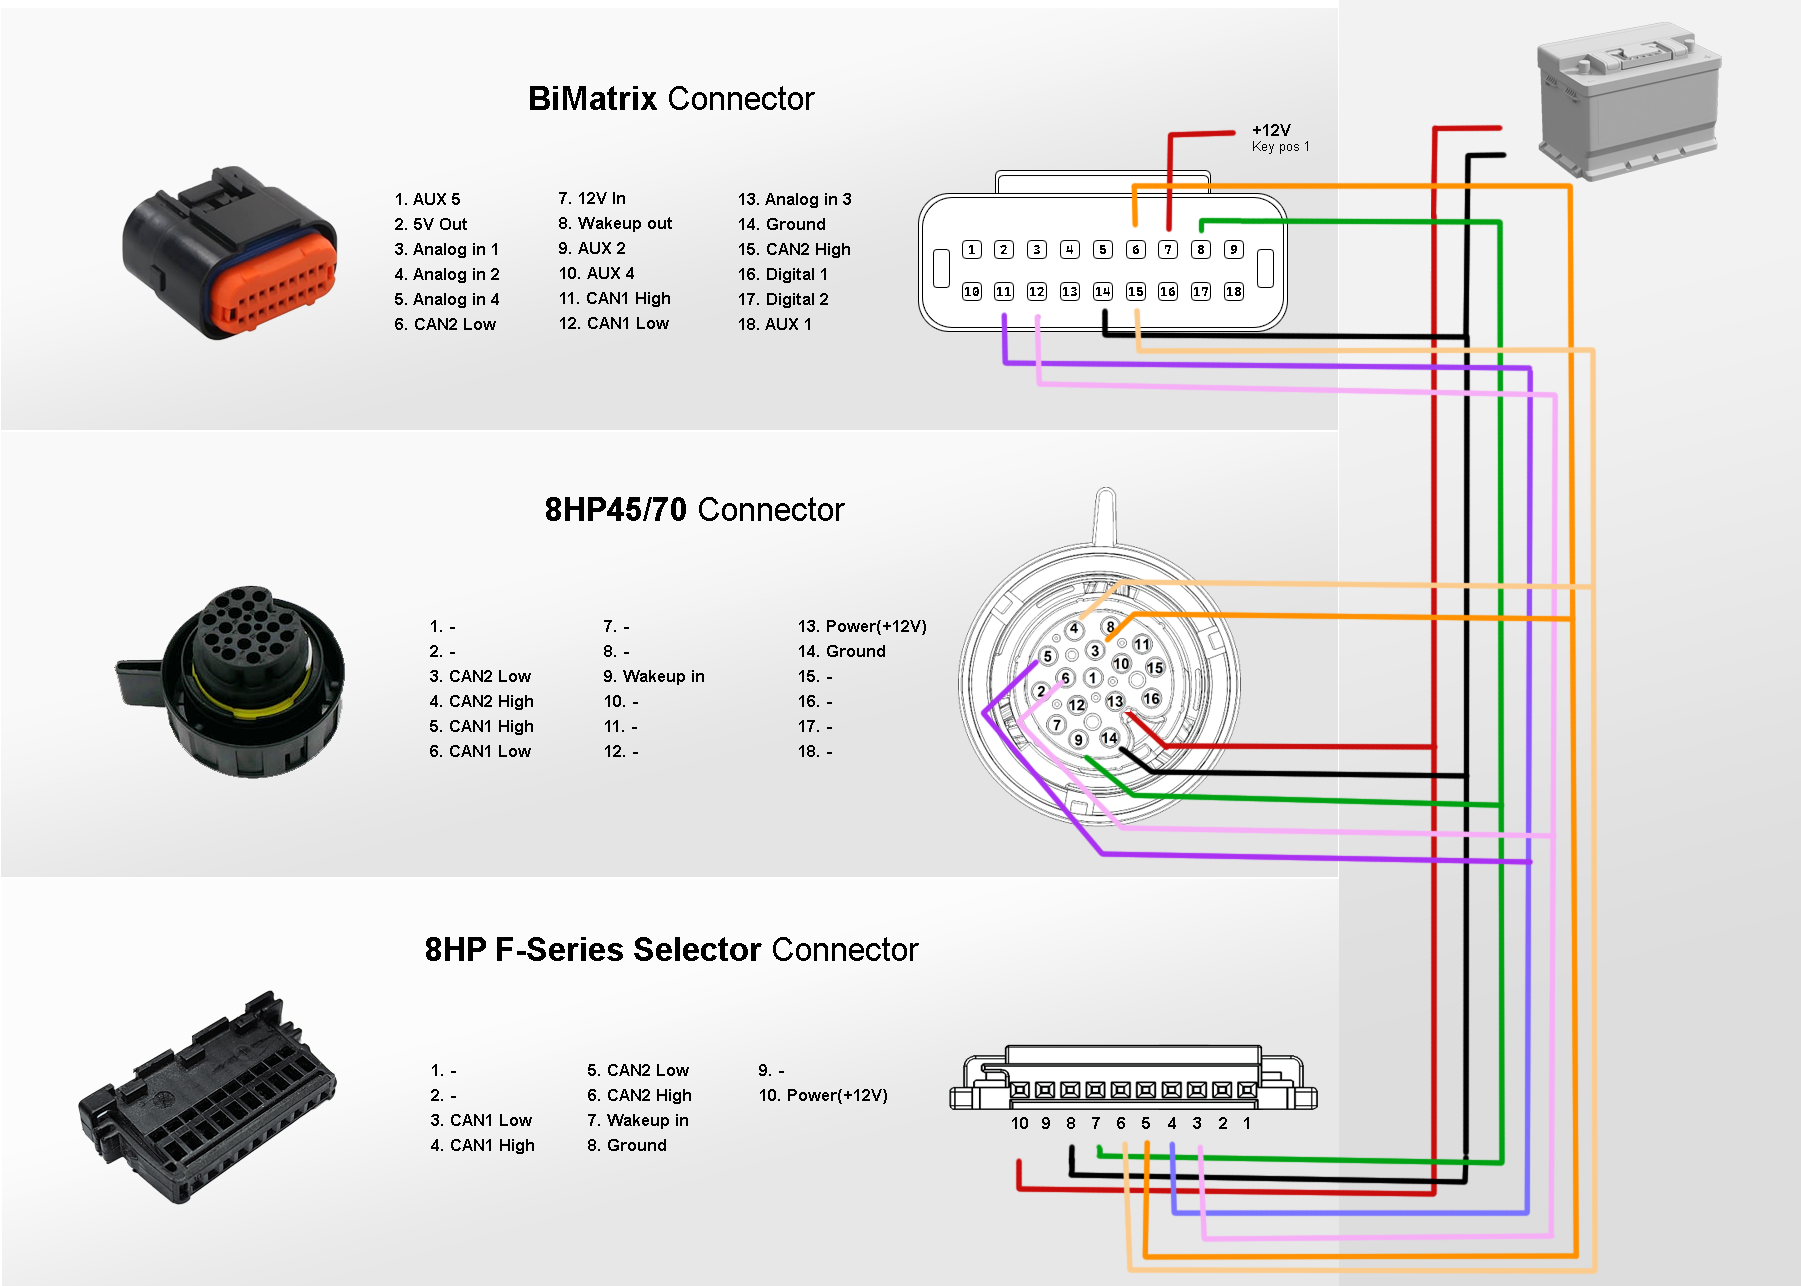
Pinnene identifiseres bare etter numrene på kontakten og i skjemaet. Her vises elektriske forbindelser; etikettenes plassering tilsvarer ikke pinnenes plassering i kontakten. En visning av BiMatrix Minis kontakt finnes i den fargede pinneoversikten.
3.1. Velge girkasse og girvelger #
G gen3 angir girkassens generasjon. Velgertypen velges separat. Skjemaene er bare beregnet på de angitte 8HP-automatgirkassene fra BMW. 8HP-girkasser fra andre merker støttes ikke. Hybridvarianter beskrives ikke her.
Tilkoblingstabell for valgt alternativ
| Krets | BiMatrix Mini | Automatgirkasse | Girvelger | Merknad |
|---|
Kontaktsiden kontrolleres. For Mini vises en nummerert kontaktvisning i henhold til BiMatrix-skjemaet; motstykket på enheten har speilvendt plassering. For F/G-automatgirkasser vises ledningsnettets kontakt fra kontaktsiden; for E70 vises en omtegnet nummerert visning etter BMW-skjemaet X8532 med uendret orientering. Bildet av F/G-girvelgeren viser kontakten på selve girvelgeren. Før tilkobling må hvert nummer kontrolleres mot sifrene på huset. For F-girvelgeren med 8 pinner, E60 Sport/SAT og E84 er det oppgitt lister over pinnefunksjonene: bekreftede bilder av kontaktsiden på disse variantene finnes foreløpig ikke.
Girkassens kontaktvisninger er BiMatrix sine egne tekniske illustrasjoner. Kontaktenes plassering og numre er kontrollert mot kontaktskjemaene; funksjoner og farger bestemmes av den valgte tilkoblingsvarianten.
Bilder av andre kontakter: BiMatrix-skjema; kontakter for F-girvelgeren og G-girvelgeren — TurboLamik.
E70 LCI · 8HP70: delvis støtte #
Implementeringen for 8HP fra E-Series har bare delvis funksjonalitet. Diagnostikk, girkasseinnstillinger, flashing og nullstilling av ISN støttes ikke. Denne varianten er beregnet på dem som ved en feil eller på grunn av spesielle omstendigheter har valgt en girkasse fra Ex. Den fungerer bare med en velger fra Ex. Signalkildene i BiMatrix Mini konfigureres fortsatt på vanlig måte.
E-skjemaet er basert på BMW X5 E70 LCI xDrive50i fra 2011, GA8HP70Z, girkassekontakt X8532, 16 pinner. CAN-H kobles til 6, CAN-L til 5. Pinne 13 er hovedforsyningen, 14 er jord, 9 er Wake. Det andre CAN-paret kobles ikke til denne girkassen.
I originalskjemaet har pinnene 3 og 4 funksjonene BUS_PA og LIN; dette er ikke CAN2. Pinnene 1 og 10 tilhører de originale kretsene for P/N og girhendler. Disse tilleggskretsene fra donorbilen inngår ikke i den viste Mini-tilkoblingen. Numrene og fargene i den dynamiske tegningen angir kretsene i denne håndboken, ikke BMWs originale ledningsfarger.
Kilde: BMWs fabrikkskjema for E70 LCI, Transmission Control Unit 8HP. I den originale grenen er girkassens strømforsyning beskyttet av sikring F13 på 15 A; dette er en separat gren og inngår ikke i beregningen av sikringen på 2 A for Mini.
E60 LCI Sport / SAT · 6 pinner #
Varianten E60 LCI Sport / SAT bruker den elektroniske velgeren Sport Automatic. I appen velges E-Series (LCI). I den viste tilkoblingen kobles CAN-paret til CAN1 Mini.
| Pinne på velgeren | Funksjon | Tilkobling |
|---|---|---|
| 1 | +12 V | Separat beskyttet strømforsyning som opprettholdes etter at tenningen slås av. |
| 2 | Brukes ikke i denne integrasjonen | Kobles ikke til CAN. At ledningen mangler i dette skjemaet, betyr ikke at pinnen er uten funksjon. |
| 3 | CAN-L | Mini 12 · CAN1 L |
| 4 | CAN-H | Mini 11 · CAN1 H |
| 5 | Wake | Mini 8 · IGN OUT, logikksignal på 12 V. |
| 6 | GND | Felles jord · Mini 14. |
Det dynamiske skjemaet viser en fargelagt liste med pinnenumre. Denne utgaven inneholder ikke et bekreftet bilde av kontaktene på akkurat E60 SAT; pinnenes plassering bestemmes ut fra tallene på huset, ikke ut fra en lignende kontakt på en annen velger.
BMWs fabrikkdokumentasjon skiller mellom vanlig elektronisk GWS og varianten Sport Automatic; de mekaniske girvelgerne i tidlige E60 og M5/SMG omfattes ikke av denne tabellen.
E84 · 6 pinner #
For girvelgeren BMW E84 i modulen 8HP velges typen E60 Sport — alternativet E-Series(LCI) selector i den gjeldende appen. En egen E84-type er ikke nødvendig i appen. Girvelgerens CAN-par kobles til CAN1 Mini.
| Pinne på velgeren | Funksjon | Tilkobling |
|---|---|---|
| 1 | +12 V | Separat beskyttet strømforsyning som opprettholdes etter at tenningen slås av. |
| 2 | Ikke brukt / reserve | Skal ikke kobles til. |
| 3 | PT-CAN Low | Mini 12 · CAN1 L |
| 4 | PT-CAN High | Mini 11 · CAN1 H |
| 5 | WakeUp / WUP | Mini 8 · IGN OUT, logikksignal på 12 V. |
| 6 | GND | Felles jord · Mini 14. |
CAN-port for vekking. I gjeldende fastvare sendes E84-vekkemeldingene gjennom CAN-porten som er lagret på raden Engine ECU. For tilkoblingen som vises, velges her CAN1, som for rollen CAN1 (EGS_CAN1).
Hvis kommunikasjon med motorstyreenheten ikke brukes og portfeltet er skjult, velges midlertidig DDE6 på raden Engine ECU, deretter porten CAN1. Før lagring settes typen tilbake til -; først deretter trykkes det på Apply changes. Den lagrede CAN-porten brukes til å vekke girvelgeren også når kommunikasjonen med styreenheten er slått av.
Betegnelsene CAN3 Lo / CAN3 Hi i den opprinnelige pinnefordelingen for E84 gjelder girvelgerens CAN-par. I dette skjemaet kobles det til CAN1 Mini; BiMatrix Mini har ingen separat CAN3-port. H kobles til H og L til L; CAN-ledningene skal legges som et tvunnet par.
+12 V-forsyningen kobles til pinne 1 separat. Utgangen IGN OUT brukes bare til vekking via pinne 5. CAN-termineringen kontrolleres i henhold til avsnitt 3.2.
Skjemaet viser en fargekodet liste over pinnefunksjoner, ikke plasseringen av pinnene inne i kontakten. Numrene må kontrolleres mot merkingen på kontakthuset.
E65: rattstammevelger og SZL-enhet #
Den originale rattstammevelgeren i E65 er ikke en selvstendig CAN-velger. Signalene behandles av rattstammeenheten SZL (A72). Den svarte kontakten med 8 pinner X1880 har ikke noe CAN-H/CAN-L-par.
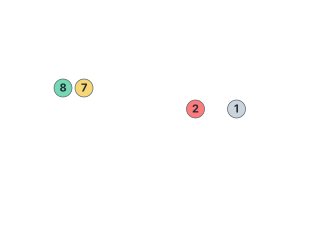
| X1880 | Original funksjon |
|---|---|
| 1 | Jord. |
| 2 | KL30 fra bilens sikring F12. |
| 3 | Utgang for horn med lav tone. |
| 4 | Utgang for horn med høy tone. |
| 5 | Ikke brukt ifølge fabrikktabellen. |
| 6 | Signal for blinklys / lysveksling til lysmodulen. |
| 7 | KL15-forsyning fra CAS. |
| 8 | Seriesignal fra velgeren til EGS; dette er ikke CAN. |
I biler fra før 03/2004 går banen via SIM og ZGM; senere biler bruker en arkitektur med SGM. Den gule kontakten X10334 har optisk Byteflight på pinne 1, ISIS-forsyning på 2 og tilhørende jord på 3; pinnene 4/5 brukes ikke. ISIS-forsyningen kan ikke erstattes med en vilkårlig tilkobling til +12 V.
I appen mottar varianten E-Series (E65) den ferdig genererte CAN-meldingen fra velgeren 0x192. Når originalsystemet er bevart, kontrolleres den på PT-CAN i CAN Monitor. Strømforsyningsledningene til SZL og tilkobling til pinne 8 alene er ikke nok til å få CAN. Tilkobling av en separat velger uten de originale enhetene krever en egen kompatibel omformer; et ferdig skjema for en slik omformer gis ikke her.
BMW WDS-kilder: SZL-pinnefordeling før 03/2004, fra 03/2004, nummerert visning av X1880 og prinsipp for overføring av velgerkommandoer.
3.2. CAN-ledninger og motstander #
CAN1 og CAN2 er to separate busser. De kobles ikke sammen. Hver buss bruker et tvunnet H/L-par; avgreninger til enheter holdes korte. I begge ender av hver buss skal det være 120 Ω mellom H og L, med hensyn til motstander inne i enhetene. En ekstra motstand monteres bare hvis nødvendig endemotstand mangler.
Med strømmen frakoblet fra hele bussen som kontrolleres, er motstanden mellom H og L vanligvis omtrent 60 Ω: to 120 Ω-motstander er parallellkoblet. Omtrent 120 Ω tyder på én motstand og omtrent 40 Ω på tre. Tilstanden til tilkoblede enheter kan påvirke målingen; detaljerte figurer finnes i avsnittet om CAN-terminering.
3.3. Tilkobling av bilens CAN #
Bilens CAN anbefales koblet til CAN2: CAN-H → pinne 15, CAN-L → pinne 6. Bilbussens hastighet må være 500 kbit/s; BiMatrix Minis porthastighet kan ikke endres i gjeldende programvare.
Før tilkobling kontrolleres hvilke enheter som allerede finnes på CAN2. I grunnskjemaet for F er det girkassens og velgerens andre buss; med G-girkasse og F-velger er det velgerens separate buss. Når bilens CAN legges til, samles de i ett elektrisk nett. Dette er tillatt etter kontroll av meldingskompatibilitet og terminering; hvis en separat buss er nødvendig, må skjemaet revideres.
Bilbussens innebygde endemotstander regnes med sammen med de øvrige. Bilens CAN legges ikke automatisk til i den dynamiske figuren: tilkoblingspunktet avhenger av den aktuelle bilen.
3.4. Sette opp 8HP-modulen etter tilkobling #
I 8HP Gearbox velges det tilkoblede utstyret, og kilden til hvert signal tilordnes. Kilden kan være en konfigurert CAN-inngang, analog eller digital inngang, et kartresultat eller en annen tilgjengelig BiMatrix Mini-parameter. Meldingsformat, sendeperiode, tellere og protokollets kontrollsummer opprettes av den innebygde modulen.
Parameteren velges etter sin fysiske betydning og måleenhet. For eksempel tilordnes i Engine RPM en turtallsverdi i o/min, ikke pulsfrekvensen i hertz. I Throttle position tilordnes pedalstillingen i prosent, ikke sensorens råspenning.
- Før strømmen slås på, kontrolleres pinnenumre, felles jord og CAN-terminering. Kontroller at Minis strøm beholdes etter avslått tenning: fra KL30G til bilen kobler den ut; fra permanent +12 V via tidsforsinkelsesrelé i ytterligere 60 sekunder.
- For den første kontrollen av innkommende data i Gearbox control type velges No gearbox control og deretter trykkes Apply changes. Genereringen av 8HP-meldinger slås av. CAN-bussene kontrolleres i CAN Monitor, klargjorte inngangssignaler i Live. I denne modusen settes også 8HP-modulens dekoding av automatgirkassens egne parametere på pause.
- I Gearbox type velges faktisk girkassetype: E-Series, F-Series, G-Series eller G-Series Gen3. I Selector type velges velgertype. De to F-velgervariantene med ulike kontakter hører i appen til F-Series selector.
- Gearbox CAN1 og Gearbox CAN2 tilordnes Minis fysiske porter etter valgt skjema. Dette er tilordninger av girkasseprotokollens linjer; de må stemme med kablingen. Bilens CAN anbefales koblet til Minis CAN2.
- Signalkilder tilordnes etter tabellene nedenfor, og bilparametere angis. For normal drift Gearbox reflash mode skal verdien være 0, Dyno mode — 0.
- Etter kontroll av tilordningene i Gearbox control type velges BiMatrix og deretter trykkes Apply changes. Kontroller girkassens svardata og feil. Å endre en innstilling på skjermen uten å trykke på Apply changes lagrer den ikke i Mini.
Deaktivering av 8HP-styringen er en separat innstilling. No gearbox control slår av selve 8HP-modulen. Selvstendig konfigurerte CAN-utganger og andre styreutganger kontrolleres og slås av i sine egne moduler hvis sendingen deres skal hindres ved første tilkobling.
Grunnleggende signaler og parametere #
Før et gir legges inn, kontrolleres turtall, pedal, brems, momentverdier og hastighet. Appen tillater lagring av en ufullstendig konfigurasjon: fravær av advarsel ved lagring bekrefter ikke at alle kilder er riktige.
| Felt i 8HP Gearbox | Hva som tilordnes | Hva som kontrolleres |
|---|---|---|
Engine RPMEGS_RPM | Motorturtall, o/min. | Med stanset motor — 0. Etter start skal verdien samsvare med turtelleren og ikke fryse. |
Throttle positionEGS_TPS | Gasspedalstilling, 0–100%. | Sluppet pedal — omtrent 0%, helt inntrykket — omtrent 100%. Jevn økning uten hopp eller fall. |
Brake forceEGS_BRK | Brems, 0–100%. Hvis bare en 0/1-bryter finnes, omregnes tilstanden først til 0/100%, for eksempel med et kart. | Ved slipp — 0%, når bryteren aktiveres — 100%. Råverdien 1 er ikke tilstrekkelig for alle bremseindikatorer generatoren bruker. |
Speed(km/h)EGS_VSS | Bilens hastighet fra CAN eller den beregnede verdien EGS_CALC_VSS fra 8HP-modulen. | På stillestående bil — 0. Beregnet hastighet avhenger av utgående aksels turtall, sluttdrevets utveksling og hjulomkretsen. |
| Differential ratio | Faktisk sluttdrevutveksling, for eksempel 3.23. | Verdien for det installerte sluttdrevet velges. Standardverdien er ingen måling. |
| Wheel circumference | Hjulomkrets i millimeter. | Knappen Calculate beregner en startverdi fra dekkdimensjonen. Etter installasjon kontrolleres dimensjonen og den beregnede hastigheten. |
| Car weight | Bilens masse i kilogram. | Den aktuelle bilens masse angis; en tilfeldig verdi beholdes ikke. |
| Engine coolant temperature Engine oil temperature | Kjølevæske- og motoroljetemperatur, °C. | Kalde verdier er sammenlignbare med motorens temperatur og endres etter oppvarming. Automatgirkassens oljetemperatur er en annen parameter. |
| Idle target RPM | Motorens målturtall på tomgang. | Verdien samsvarer med motorstyreenhetens innstilling. Den er en referanse for datagenerering, ikke en utgang for gasspjeldstyring. |
For F-Series regnes heller ikke dreiemoment fra et kart som ferskt i enkelte beregninger av hjulmoment. Dette er en begrensning i bestemte genererte meldinger, ikke en påstand om at girkassen under ingen omstendigheter kan fungere med slike kilder. Reaksjonen avhenger av de andre meldingene og girkassens driftsmodus.
Ekstra funksjoner #
Disse feltene tilordnes når den aktuelle funksjonen faktisk brukes. Kilder velges ikke bare for å fylle alle rader.
| Felt | Funksjon |
|---|---|
| Gearbox mode | Kjøremodus: 1 — Comfort, 2 — ECO, 3 — Sport, 4 — Sport+. Kan angis med en knapp eller logikk. Den fysiske velgerens S-stilling aktiverer Sport+ i gjeldende generator; dette tas med ved kontroll av modusbytte. |
| Wheel speed(FL/FR/RL/RR) | Hastighet for venstre forhjul, høyre forhjul, venstre bakhjul og høyre bakhjul. Hvis separate sensorer mangler, finnes en beregnet EGS_CALC_RPS. Én beregnet verdi for fire hjul viser ikke forskjeller mellom hastighetene deres og erstatter ikke ABS/DSC. |
| Drivers door status | 0 — førerdøren lukket, 1 — åpen. Hvis signalet brukes, kontrolleres den faktiske tilstanden. |
| Paddle state | Én kilde for begge girhendler: 0 — begge sluppet; 1 — bare Upshift; 2 — bare Downshift; 3 — begge trykket inn. Tilkobling, tilstandstabell og oppførsel ved samtidig trykk → |
| Tank level 1/2 | Drivstoffnivåer 0–100% for tilsvarende ekstra meldinger. Disse feltene er ikke motorbelastningssensorer. |
| AWD Lock | Kommando for fordelingskasseintegrasjonen som fastvaren støtter. Kildetilordning aktiverer ekstra CAN-sending; for en vanlig tilkobling med bare automatgirkassen tilordnes ingen kilde. |
| Dyno mode | 0 — normal drift, 1 — enakslet testbenk, 2 — modus for toakslet rulletestbenk. Dette er en servicemodus for den aktuelle testen. |
| Gearbox reflash mode | 0 — normal drift, 1 — CAN-programmeringsmodus med endret sett av sendte meldinger. Verdien 1 velger ikke i seg selv en fil og starter ikke skriving av fastvare. |
Hvis en girvelger er installert, velges dens faktiske type. No selector brukes til konfigurasjon uten fysisk girvelger; muligheten til å opprette servicemeldinger erstatter ikke oppsett av P/R/N/D-kommandoer. Fravær av velger og fullt verifisert girkontroll er ulike tilstander.
Én inngang for begge girhendler #
I feltet Paddle state tilordnes én kilde som angir tilstanden til begge girhendlene. Dette kan være en CAN-inngang, en kalibrert analog inngang, et kartresultat eller et Controls-element for benktesting.
For originale BMW E6x/E8x/E9x finnes egne skjemaer og oppsettabeller: resistive LCI-girhendler, potensialfrie kontakter og forskjellen ved Sport/SAT.
| Betydning | Upshift · oppgiring | Downshift · nedgiring |
|---|---|---|
| 0 | Sluppet | Sluppet |
| 1 | Trykket inn | Sluppet |
| 2 | Sluppet | Trykket inn |
| 3 | Trykket inn | Trykket inn |
Bare heltallsverdiene brukes: 0, 1, 2, 3. For eksempel betyr et kartresultat på 3.00 også tilstand 3. En brøkverdi eller en verdi utenfor området behandles som sluppet. Etter overgang fra to separate felt må kilden for Paddle state tilordnes på nytt; den gamle tilordningen overføres ikke automatisk.
Samtidig trykk. Verdien 3 er fortsatt tilgjengelig for Live og kartlogikken. I den nåværende generatoren for meldingen 0x207 sendes det da ingen separat kommando for oppgiring eller nedgiring: tilstanden sluppet overføres. Dette er ikke en kommando for nøytral eller en spesiell girkassemodus. Om en enkelt girskiftforespørsel utføres, avhenger av betingelsene i selve girkassen.
To girhendler → én analog inngang
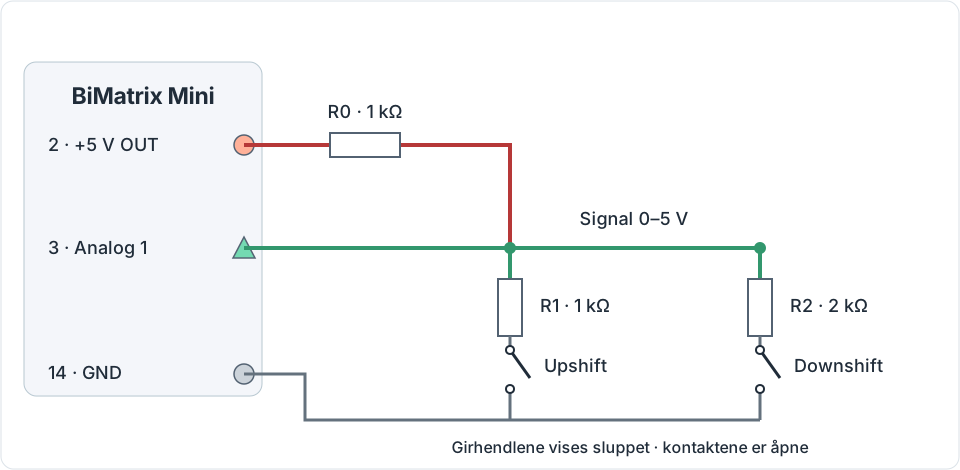
| Girhendler | Beregnet spenning ved 5 V forsyning | Resultat for Paddle state |
|---|---|---|
| Begge sluppet | 5.00 V | 0 |
| Bare Upshift | 2.50 V | 1 |
| Bare Downshift | 3.33 V | 2 |
| Begge trykket inn | 2.00 V | 3 |
Før konfigurasjon måles de fire faktiske spenningene og sammenlignes med avlesningene på Mini-inngangen. For visning i Live konfigureres den analoge inngangen først til å vise spenningen i volt. Mini-avlesningene brukes i tabellen etter at kalibreringen er kontrollert. Deretter konfigureres i Analog Inputs omregningen fra spenninger til tilstander. For dette skjemaet kan følgende starttabell med 10 punkter brukes; Round = 1 betyr et heltallsresultat.
| Voltages · V | 0.00 | 1.80 | 1.90 | 2.10 | 2.40 | 2.60 | 3.20 | 3.50 | 4.70 | 5.00 |
|---|---|---|---|---|---|---|---|---|---|---|
| Values | 0 | 0 | 3 | 3 | 1 | 1 | 2 | 2 | 0 | 0 |
Like verdier i nabopunkter danner områder med konstant resultat rundt hver målte spenning. Mellom områdene brukes interpolasjon: en overgangsspenning kan kortvarig gi en annen tilstand, inkludert en girskiftkommando. Tabellen utfører ikke automatisk ledningsdiagnostikk eller kontaktavprelling. Grenser og overganger kontrolleres mot målinger på det aktuelle ledningsnettet før kretsen brukes til å styre girkassen. For originale resistive girhendler må deres eget skjema kontrolleres først: motstandsverdiene i dette eksemplet gjelder ikke automatisk for dem.
- Etter Apply changes tilordnes den analoge inngangen som eneste kilde for Paddle state. Hvis ytterligere logikk er nødvendig, kan spenningen omregnes med et separat kart, og resultatet tilordnes dette feltet.
- I Live kontrolleres alle fire tilstander, vedvarende aktivering av hver tilstand og slipp. Verdiene skal forbli stabile; samtidig trykk og slipp av én av to inntrykte girhendler kontrolleres separat.
- I CAN Monitor kontrolleres den endelige meldingen og girkassens reaksjon. En verdi i Live bekrefter ikke i seg selv at et girskift er utført.
BMW E6x / E8x / E9x: valg av girhendelskjema #
Skjemaet velges ut fra kontakten og den målte motstanden til de aktuelle girhendlene. Betegnelsene «pre-LCI» og «LCI» bestemmer ikke i seg selv den elektriske koblingen. På en girhendel med to funksjoner gir trekking og trykking ulike kommandoer; med en separat venstre «−» og høyre «+» virker hver hendel bare ved trekking.
BiMatrix Mini: +5 V — kontakt 2, GND — 14, Analog 1 — 3, Analog 2 — 13. Alle kretsene som vises, kobles til isolerte, passive girhendler: bilens originale styreenheter må ikke tilføre spenning til samme linje. Inngangsmotstanden på 1 kΩ på Mini-kortet erstatter ikke en ekstern opptrekksmotstand.
1. Resistive «−/+» med to ledninger: én Analog, to eksterne motstander #
Et konkret eksempel er de i veiledningen fra produsenten BMS viste BMW LCI-girhendlene med tre kontaktposisjoner, hvor de opprinnelig brukte er 1 og 3, mens 2 er tom. De originale motstandene og kontaktplasseringene beholdes. Fjerningen av motstander og flyttingen av en ledning som beskrives i BMS-veiledningen, er ikke nødvendig her.
Før montering: girhendlene kobles fra strømforsyningen og andre styreenheter. Med et multimeter måles motstanden mellom 1 og 3 på hver hendel i hvile og ved trekking. Skjemaet nedenfor er beregnet for modellen fra Imre Himplis fotoreportasje; dette er et eksempel på en ombygging som forfatteren har målt, ikke universelle motstandsverdier for alle BMW-girhendler.
| Girhendel | Hvile, 1–3 | Trekking, 1–3 | Intern modell |
|---|---|---|---|
| Høyre «+» | 6.17 kΩ | 1.18 kΩ | 1.18 kΩ i serie med (4.99 kΩ ∥ kontakt) |
| Venstre «−» | 6.548 kΩ | 348 Ω | 348 Ω i serie med (6.2 kΩ ∥ kontakt) |
Hvis målingene ikke samsvarer med denne modellen, kan tallnivåene nedenfor ikke brukes. Først bestemmes motstandene i donordelene, deretter beregnes kretsen på nytt. For denne modellen blir begge motstandene sittende inne i hver girhendel.

De eksterne motstandene på 680 Ω og 330 Ω skal være 1%, minst 0.125 W, og monteres i adapterledningsnettet. Motstanden på 330 Ω øker forskjellen mellom «−» og «begge» til omtrent 0.428 V.
| Stilling | Beregning ved +5.000 V | Paddle state |
|---|---|---|
| Begge sluppet | 4.135 V | 0 |
| Bare høyre «+» | 2.985 V | 1 |
| Bare venstre «−» | 2.366 V | 2 |
| Begge trykket inn | 1.939 V | 3 |
Eksempel med 10 Analog-punkter: spenningene som vises, er beregnede. De fire reelle nivåene måles; grensene mellom dem flyttes ved behov. Utgangen i hvert område skal være heltallet 0, 1, 2 eller 3; Round = 1.
| Spenning, V | 0.00 | 1.70 | 1.71 | 2.14 | 2.15 | 2.67 | 2.68 | 3.55 | 3.56 | 5.00 |
|---|---|---|---|---|---|---|---|---|---|---|
| Betydning | 0 | 0 | 3 | 3 | 2 | 2 | 1 | 1 | 0 | 0 |
Trinnene ligger her på tilstøtende 0.01 V-verdier: den nåværende fastvaren omregner spenningen til et helt antall hundredels volt før interpolasjon. Derfor finnes det ingen mellompunkter mellom nabogrensene som kunne gitt falske verdier 1 eller 2 ved overgangen 0→3. Dette legger ikke til filtrering eller forsinkelse: slipp, hver kommando, begge kommandoer og raske overganger kontrolleres separat.
2. De samme resistive girhendlene: to Analog, enklere kalibrering #

| Stilling | Analog 1 «+» | Analog 2 «−» | Paddle state |
|---|---|---|---|
| Begge sluppet | 4.303 V → 0 | 4.338 V → 0 | 0 |
| Bare «+» | 2.706 V → 1 | 4.338 V → 0 | 1 |
| Bare «−» | 4.303 V → 0 | 1.291 V → 1 | 2 |
| Begge trykket inn | 2.706 V → 1 | 1.291 V → 1 | 3 |
For hver Analog konfigureres stabile områder med «sluppet = 0, aktivert = 1». Deretter kombineres resultatene via Maps: tilstand = pluss + 2 × minus. Vanlig logisk OR er ikke egnet: det mister tilstanden «begge». Tallene gjelder også her bare for den målte motstanden i eksempel 1.
I Maps opprettes et kart med to punkter på hver akse: X er resultatet fra Analog 1 «+», Y er resultatet fra Analog 2 «−»; begge aksene settes til 0 og 1. De fire verdiene nedenfor legges inn i tabellen. Kartet tilordnes som kilde for Paddle state i 8HP-modulen.
| Y: Analog 2 «−» | X = 0 | X = 1 |
|---|---|---|
| 0 | 0 | 1 |
| 1 | 2 | 3 |
Startgrenser for denne resistive modellen: Analog 1 gir 1 opptil 3.50 V og 0 fra 3.51 V; Analog 2 gir 1 opptil 2.80 V og 0 fra 2.81 V. Alle 10 punkter fylles ut for hver inngang: nabopunktene rundt grensen settes med trinn på 0.01 V, de øvrige innenfor tilhørende område med samme verdi. Første punkt er 0 V, siste er 5 V; Round = 1. Med dette oppsettet ser også en kortslutning av ledningen til jord ut som en aktivering: det finnes ingen automatisk ledningsdiagnostikk her.
3. Verifiserte potensialfrie kontakter: konkrete OEM-tilkoblingspunkter #
| Variant fra BMWs originalskjema | UP, «+» | DOWN, «−» | Felleskontakt |
|---|---|---|---|
| E60/E61 SMG, WDS-gren fra 09/2005 | Venstre X01064/1 og høyre X01066/1 | Venstre X01064/2 og høyre X01066/2 | X01064/3 og X01066/3, GND |
| E8x/E9x, potensialfrie kontakter ifølge WDS SP0000023930 / SP0000026681; utgang fra komplett montert ratt via SZL | X1880/2, EGS_UP | X1880/4, EGS_DOWN | Rattets originale felles jord |
For E60 SMG bekrefter OEM kontakt- og linjenumre og linjenavn, men ikke den interne koblingen i hver donordel. Før bruk kontrolleres følgende: «+» slutter mot felleskontakten ved trekking, «−» ved trykking; i hvile er begge åpne. For E8x/E9x angir opplysningene ovenfor kontaktene på SZL, ikke på den lille kontakten til en enkelt girhendel. Det forutsettes ingen universell pinnefordeling for den lille kontakten på en enkelt hendel.

Ved +5.000 V: hvile 5.000 V → 0; UP 3.438 V → 1; DOWN 2.500 V → 2; UP og DOWN samtidig 2.037 V → 3. På girhendler med to funksjoner gir trekking av begge bare UP, og trykking av begge bare DOWN; tilstand 3 betyr at kontakter for ulike retninger er sluttet samtidig. Alternativ med to innganger: separat opptrekk på 1 kΩ fra hver Analog til +5 V, retningskontakten mellom denne Analog og GND; hvile 5 V → 0, sluttet kontakt 0 V → 1, deretter pluss + 2 × minus.
For dette skjemaet med potensialfrie kontakter brukes en egen starttabell i Analog Inputs; Round = 1. Den erstattes ikke av tabellen for resistive LCI-girhendler eller det generelle eksemplet ovenfor.
| Voltages · V | 0.00 | 1.80 | 1.81 | 2.26 | 2.27 | 2.96 | 2.97 | 4.21 | 4.22 | 5.00 |
|---|---|---|---|---|---|---|---|---|---|---|
| Values | 0 | 0 | 3 | 3 | 2 | 2 | 1 | 1 | 0 | 0 |
Kilder: original BMW WDS E60/E61 SMG, BMW WDS E90 SZL, BMW WDS E87 SZL, BMW WDS E90 EGS. Dette er eksempler på konkrete elektriske varianter, uten noen generell regel basert på LCI-datoen.


E60/E61 Sport/SAT: den originale signallinjen må ikke kobles direkte til Analog #
BMW SIB 25 03 07 angir følgende krets: signalet går fra SZL X1880/13 via X6031/11 til EGS X8500/12. På X6031/11 skal det med tenningen på og girvelgeren i P være batterispenning. Nivåene 3.7–3.8 V i hvile, 2.4–2.5 V ved UP og 1.2–1.25 V ved DOWN gjelder med motoren i gang og girvelgeren i D. Denne linjen kan overskride Minis tillatte område på 0–5 V. Bulletinen oppgir ikke den fullstendige passive motstanden til de enkelte girhendlene eller verdien for «begge»; de tre spenningene kan ikke brukes som et ferdig koblingsskjema.
Beregningene er gjort for en ADC med høy inngangsimpedans og en forsyning på 5.000 V. De erstatter ikke måling av de aktuelle girhendlene og den ferdig monterte kretsen. Det er ikke utført testing med et virkelig ratt, Mini og girkasse som del av denne undersøkelsen.
3.5. Motormoment og tilbakemelding fra automatgirkassen #
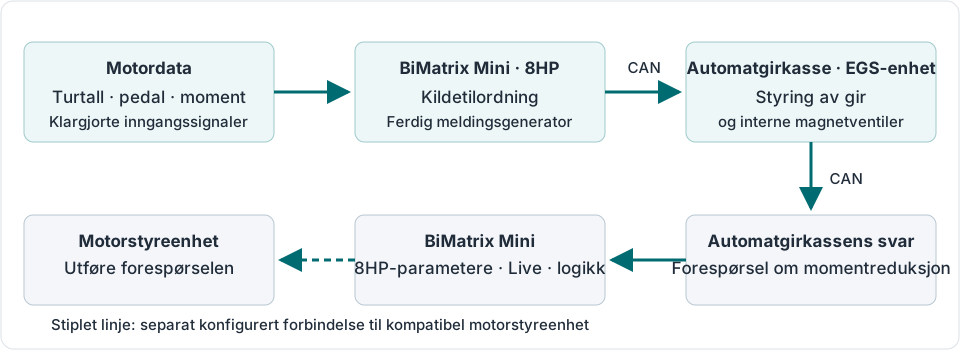
Motordata sendes til girkassen, og tilstanden og forespørslene dens mottas. En mottatt verdi kan samtidig vises i Live, brukes av et kart og sendes til en annen enhet.
Fire momentverdier #
| Felt | Betydning | Eksempel ved momentbegrensning |
|---|---|---|
Requested torque (driver request)EGS_TRQ_REQ | Momentet føreren ber om før begrensninger. | Pedalen ber om 400 N·m. |
Target torqueEGS_TRQ_TRGT | ECU-ens målmoment etter begrensninger og eksterne forespørsler. | Etter begrensning er målet 250 N·m. |
Actual torqueEGS_TRQ_ACT | Momentet motoren leverer nå ifølge ECU-ens anslag eller måling. | Under overgangsforløpet leveres faktisk 270 N·m. |
Max torqueEGS_TRQ_MAX | Maksimalt moment tilgjengelig under gjeldende forhold. | Ved dette turtallet og denne temperaturen er 450 N·m tilgjengelig. |
Tallene i eksemplet forklarer forskjellen mellom feltene og er ikke motorinnstillinger. Samme verdi tilordnes ikke alle fire feltene uten kontroll av betydningen. For en bil uten momentdata fra ECU opprettes en modell i Maps; nøyaktigheten til det overførte momentet avhenger av modelloppsettet og fastvarens støtte for valgt kilde.
Slik kontrolleres momentreduksjon #
Under girskift kan automatgirkassen be om redusert moment. I modulen finnes EGS_TOR_RED_FAST og EGS_TOR_RED_SLOW — beregnede prosenter for rask og langsom reduksjon. At forespørselen vises i Live betyr ikke i seg selv at motoren har utført den.
For den tiltenkte BMW-integrasjonen i feltet Engine ECU velges BMW E60/E70/E90 engine ECU og ECU-ens fysiske CAN-port angis. Med denne innstillingen opprettes meldinger for tilsvarende protokoll, inkludert momentforespørsel. En annen ECU krever en separat kompatibel CAN-protokoll eller et eksternt styregrensesnitt. Valg av girkassetype oppretter ikke universell momentstyring for enhver motor.
For kontroll vises i samme Live-graf reduksjonsforespørselen, Target torque, Actual torque, turtall og EGS_GEAR_SW_STATE. Girskiftavsnittet stoppes og forstørres. Tidspunktet for forespørselen og den faktiske momentendringen vurderes. Ved behov eksporteres opptaket til CSV. Forbindelsen bekreftes med data fra ECU og girkasse, ikke bare med CAN-trafikk.
Hvilke data som kommer tilbake fra girkassen #
| Parametere | Hva de brukes til |
|---|---|
EGS_GEAR_LEVER, EGS_GEAR_NR, EGS_SELECTOR | P/R/N/D-tilstand, girnummer og D/S/M-program. Sammenlignes med velgerstillingen. |
EGS_INPUT_SH_SPEED, EGS_OUTPUT_SH_SPEED | Turtall for inngående og utgående aksel. Brukes til kontroll av hastighet og girskiftforløp. |
EGS_OIL_TEMP | Automatgirkassens oljetemperatur. Brukes til å følge oppvarming og temperaturøkning i girkassen. |
EGS_GEAR_SW_STATE, EGS_TOR_RED_FAST, EGS_TOR_RED_SLOW | Girskifttilstand og forespørsler om momentreduksjon. Vises gjerne sammen i en graf. |
EGS_MALFUNCTION, EGS_COOLING_REQ | Feiltilstand og kjøleforespørsel. Feilårsaken avklares via 8HP Diagnose. |
EGS_CALC_VSS, EGS_CALC_TR_RATIO, EGS_TC_SR | Beregnet hastighet, utveksling og momentomformerens turtallsforhold. Dette er avledede størrelser: påliteligheten avhenger av inndata. |
Hvilke svarparametere som finnes og hvordan de oppdateres, avhenger av girkassetype og innkommende meldinger. En uendret verdi kontrolleres sammen med tilsvarende kommunikasjon i CAN Monitor.
3.6. 8HP Diagnose: feil og tilpasninger #
8HP Diagnose utfører diagnostiske forespørsler til girkassen. I Error memory vises feilkoder, i Info memory vises informasjonsposter. Knappen med oppdateringspilen gjentar lesingen.
- Åpne 8HP Diagnose og vent til lesingen er ferdig. Hvis svar mangler, kontrolleres girkassens strøm, vekking og valgt CAN-port.
- Før sletting lagres feilnumrene og beskrivelsene. Feil om manglende CAN-melding kontrolleres med angitt ID i CAN Monitor; elektriske eller mekaniske feil undersøkes etter aktuell krets og girkassens dokumentasjon.
- Når årsaken er rettet, trykkes Clear errors.
- Lesingen oppdateres igjen. Hvis feilen kommer tilbake, er betingelsen fortsatt til stede eller oppstår på nytt.
I Adaptations vises korreksjoner av trykk og fylletid for clutchpakkene A–E samt tilgjengelige tellere. Current — gjeldende data, History — lagrede poster. Sammenligning av historikk gjør det lettere å se verdiendringer; én tilpasningsverdi uten driftsforhold er ingen ferdig diagnose.
Clear history sletter den lagrede historikken i BiMatrix og nullstiller ikke tilpasningene inne i girkassen. Knappen Reset i blokken Adaptations nullstiller ikke tilpasninger i gjeldende app. Nullstilling av tilpasninger trengs ikke ved første tilkobling.
3.7. 8HP Tuner: girkassedata, kalibreringer og kodinger #
I 8HP Tuner leses girkassens identifikatorer: maskinvareversjon, bootloader, programmer, koding, VIN og annen tilgjengelig informasjon. De brukes til kompatibilitetskontroll før skriving. Vanlig oppsett av BiMatrix-innganger og første CAN-kontroll krever ikke omprogrammering av girkassen.
| Handling | Hva som endres |
|---|---|
| Read calibrations | Kalibreringer leses fra girkassen til en fil på SD-kortet. Girkassen omprogrammeres ikke. |
| Write calibrations | Klargjorte kalibreringsdata skrives til girkassen gjennom en separat kalibreringsprosedyre. |
| Read codings | Girkassens gjeldende koding leses. For en støttet struktur åpnes en liste over parameterne. |
| Write codings | Valgte kodingsendringer skrives og verifiseres. Dette er en selvstendig operasjon. |
| Reflash Gearbox | Valgte komponenter i girkassens fastvarepakke programmeres. Selv komponenten Calibrations i dette vinduet skrives som en komponent i Reflash-pakken. |
| Logger | Valgte tilgjengelige girkasseparametere lagres i en separat loggfil. Girkassens fastvare endres ikke. |
Under skriving sikres stabil strøm til Mini og girkassen, påslått tenning og stillestående bil med stanset motor. Operasjoner utføres én om gangen. Etter at sletting eller skriving har startet, må strømmen ikke brytes; fullføring bekreftes av sluttstatusen, ikke bare av en full fremdriftslinje.
Kalibreringer og girskiftpunkter: arbeidsrekkefølge
- Trykk på Read calibrations. Etter vellykket lesing lagres originalfilen separat via SD Card. Filnavnet vises i operasjonens resultat.
- I Shift maps velges ønsket gruppe. Filtrene er Upshifts, Downshifts og All. Kontroller valgt skalavisning: motorturtall, bilhastighet eller utgående aksels turtall.
- Bare parametere man forstår, endres. Punkter i grafen flyttes med mus eller berøring; for et nøyaktig turtall åpnes punktredigering med dobbeltklikk eller dobbelttrykk. En endring i grafen betyr ennå ikke skriving til girkassen.
- For å overføre resultatet til girkassen trykkes Write calibrations og venter til verifiseringen er ferdig. Appen lagrer først de endrede kartene i kalibreringsfilen.
WOT Shiftpoints angir girskiftpunktene ved full belastning for Drive/ECO og Sport/Sport+. 2nd Gear start angir om start i andre gir tillates i tilgjengelige moduser. Knappen Write to gearbox i disse vinduene starter skriving av kalibreringer til girkassen. Hvilke redigeringsverktøy som finnes, avhenger av girkassens installerte programvare; ved melding om inkompatibilitet velges ikke en annen versjon tilfeldig.
Kartene Maps i selve BiMatrix beregner signalene. Kartene 8HP Tuner hører til girkassens interne kalibreringer. Det er ulike data og ulike lagringssteder.
Koding: lese, endre og kontrollere
- Trykk på Read codings. Originalfilen lagres, og identifikasjonen til den tilkoblede girkassen kontrolleres.
- I Codings velges støttede parametere. For å vise hele listen brukes Show all. Hvis kodingsstrukturen ikke støttes, opprettes ingen redigerbar liste.
- Trykk på Write codings. Vent på vellykket skriving og verifisering; les deretter på nytt for å kontrollere resultatet.
Koding angir varianter av girkasseprogrammets funksjon. Endring av den erstatter ikke hele programmet og skriver ikke vilkårlige kart. Hvis forbindelsen brytes, kan operasjonen fortsette i Mini: behold strømmen, koble til igjen og kontroller statusen. Hvis appen rapporterer en ufullført serviceoperasjon, følges den angitte gjenopprettingsprosedyren.
Reflash Gearbox: når og hvordan det brukes
Reflash trengs ved målrettet utskifting av girkassens programvarekomponenter. Det brukes etter kontroll av girkassemodell, identifikatorer og egnet fastvarepakke.
- I Reflash Gearbox velges en kompatibel pakke fra appens liste. Kontroller modell, installert versjon og foreslåtte komponenter.
- Ønskede komponenter velges: Bootloader, Program, Calibrations og, hvis pakken inkluderer det, Coding data. Å endre filnavnet endrer ikke kompatibiliteten. ISN-nullstilling er en separat oppgave for tilpasning av girkassen og utføres ikke bare for den første ledningskontrollen.
- Etter bekreftet skriving overvåkes trinnene og sluttstatusen. Kabel, appforbindelse og strøm beholdes til alt er ferdig.
- Etter vellykket fullføring leses girkassens identifikatorer og feil på nytt. BiMatrix sine lagrede styreinnstillinger og velgerens funksjon kontrolleres.
Ved feil lagres feilkoden og trinnloggen. Ny sletting med en tilfeldig valgt pakke er ingen feilsøkingsmetode. Neste handling bestemmes av appens melding og girkassens tilstand.
Logger og Diff Autolearn
Logger brukes til mer detaljert registrering av tilgjengelige interne EGS-parametere og kontrollerens parametere. Ønskede felt og Sample periodvelges, deretter trykkes Start logging. Begrensningen av antall felt og tillatt størrelse vises i vinduet. Når registreringen er ferdig, trykkes Stop logging og venter på meldingen om lagring på SD Card.
Logger-loggen lagres i binærformatet .gb8log. Det er et separat opptak som skiller seg fra CSV-eksporten i Live. Listen over tilgjengelige parametere bestemmes av girkasseprogrammet; et manglende felt i katalogen kan ikke tilføres ved å legge til en vanlig CAN-inngang.
Diff Autolearn viser tilstanden for utvekslingsinnlæringen som girkasseprogrammet støtter: Disabled, Learning eller den innlærte verdien. Dens Reset nullstiller resultatet av denne innlæringen, ikke clutchpakkenes tilpasninger. Bilens faktiske parametere i 8HP Gearbox må fortsatt angis og kontrolleres.
4. Ekstra kommunikasjon med moduler: CAN-innganger #
I modulen CAN Inputs hentes ønsket parameter fra en mottatt CAN-melding: turtall, pedalstilling, knappetilstand eller annen verdi. En separat inngang opprettes for hver parameter. Flere innganger kan lese ulike deler av samme melding.
Den opprettede CAN-inngangen blir datakilde for Maps, 8HP-modulen og ekstra utganger. Å opprette inngangen tilordner den ikke til girkassen: ønsket kilde velges separat i innstillingene for det aktuelle 8HP-signalet.
4.1. Hva en melding inneholder #
Meldingen bestemmes av valgt buss og identifikatoren CAN ID. Data inneholder opptil 8 byte. Hver byte inneholder 8 bit; én bit kan angi «av/på», mens flere bit kan angi et tall.
I feltet CAN ID(HEX) angis identifikatoren med heksadesimale sifre uten prefikset 0x. For eksempel, 5A0. Det er meldingens nummer, ikke et pinnenummer eller en separat ledningsadresse. Samme ID på CAN1 og CAN2 kan inneholde ulike data.
Fra meldingsbyte til en forståelig verdi #
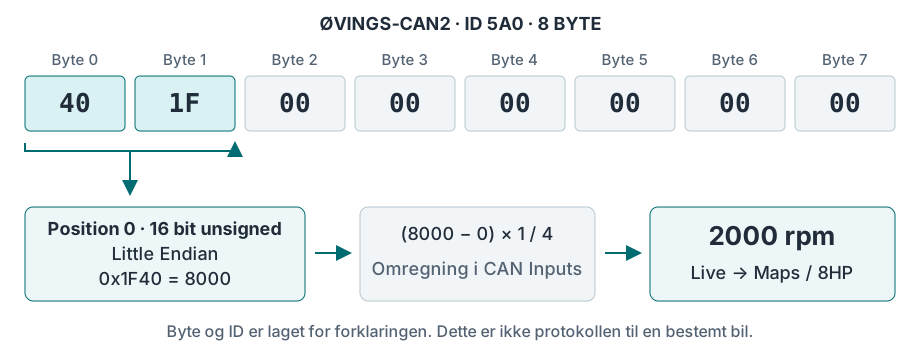
4.2. Opprette og kontrollere en CAN-inngang #
- I CAN Monitor kontrolleres riktig buss, og meldingen finnes. Signalformatet avklares etter protokollbeskrivelsen; samsvar med den faktiske parameteren kontrolleres ved flere verdier.
- I CAN Inputs trykkes Add input. I Name angis et tydelig navn, for eksempel
Engine RPM, i Unit —rpm. - I Interface velges CAN1 eller CAN2, i CAN ID(HEX) angis ID. Alternativet – slår av mottaket for denne inngangen.
- Still inn Position, Data type og byterekkefølgen. Feltlengden velges under Data type; det finnes ikke et eget Data length-felt her.
- Angi omregning, Round og Timeout. For den første kontrollen i Filter beholdes No filter.
- Trykk på Apply changes. I Live legges en numerisk widget eller en graf for den opprettede CAN-inngangen til. Kontroller minimum, mellomverdi og maksimum, deretter reaksjonen når meldingene opphører.
- Den kontrollerte CAN-inngangen velges som kilde for en kartakse, ønsket 8HP-signal eller en ekstra utgangsverdi. Etter tilordningen kontrolleres hele datakjeden på nytt.
| Felt | Funksjon |
|---|---|
| Position | Feltets start i bit: Bit 0 / Byte 0 — starten på første byte, Bit 8 / Byte 1 — andre, Bit 16 / Byte 2 — tredje. Bytenummereringen starter på null. |
| Data type | Lengde fra 1 til 16 bit og tallets fortegn. Unsigned brukes for ikke-negative verdier; signed når protokollen tillater negative verdier. |
| Big Endian / Little Endian | Byterekkefølgen for et tall med flere byte. For tallet 0x1234 tilsvarer Big Endian ved lesing av hele byte bytene 12 34, Little Endian — 34 12. |
| Multiplier / Divider / Offset | Omregning av det mottatte tallet til ønskede enheter. Koeffisientene angis som heltall: skalaen 0,25 angis for eksempel som Multiplier = 1 og Divider = 4. |
| Round | Resultatsteg: 1, 0.1 eller 0.01. For turtall er heltall vanligvis nok; ekstra desimaler reduserer tilgjengelig område. |
| Timeout | Tillatt tid uten ny melding, i millisekunder. Når meldingene opphører, nullstilles verdien. Angi en timeout over null med margin til meldingens normale periode. |
| Filter | Utjevning av endringer. Et sterkere filter gir en jevnere graf, men langsommere reaksjon. Filteret korrigerer ikke feil valgte bit eller skala. |
4.3. Slik bestemmes Position #
I CAN Inputs og CAN Outputs Bit 0 er den minst signifikante biten i første byte, med vekten 1. Bit 7 er den mest signifikante biten i samme byte, med vekten 128. I neste byte er det henholdsvis Bit 8 og Bit 15.
| Bitvekt | 128 | 64 | 32 | 16 | 8 | 4 | 2 | 1 |
|---|---|---|---|---|---|---|---|---|
| Position i CAN Inputs / Outputs, Byte 0 | 7 | 6 | 5 | 4 | 3 | 2 | 1 | 0 |
| Position i CAN Monitor-vinduet, Byte 0 | 0 | 1 | 2 | 3 | 4 | 5 | 6 | 7 |
I analysevinduet CAN Monitor vises og velges bitene fra venstre mot høyre, så nummeret til én bit i byten avviker fra Position i CAN Inputs. Hvis Byte 0 for eksempel veksler mellom 00 og 01, ligger ønsket enkeltbit på posisjon 7 i Monitor, mens CAN Inputs settes opp med Position = 0 og Data type = 1 Bit.
Ved lesing av hele byte fra starten av byten stemmer Position: for Byte 1 angis 8, for paret Byte 1–2 også 8, men lengden velges til 16 bit. For felt som krysser bytegrenser, kontrolleres innstillingene mot bitene i originalmeldingen og resultatet i Live. Start bit fra en ekstern beskrivelse eller DBC overføres først etter kontroll av nummereringen der.
Feltet må få plass i sin helhet i den mottatte meldingen. I en 2 byte lang melding finnes for eksempel bitene 0–15. Position = 8 og lengde 16 bit krever 3 byte; en slik inngang kan ikke lese en 2 byte lang melding.
4.4. Omregning, nøyaktighet og signaltap #
CAN-inngangens verdi = (mottatt tall − Offset) × Multiplier / Divider. Først trekkes Offset fra, deretter utføres multiplikasjon og divisjon. For å overføre verdien uten omregning angis Multiplier = 1, Divider = 1, Offset = 0.
For øvingsmeldingen i skjemaet angis Position = 0, 16 bit unsigned, Little Endian, Multiplier = 1, Divider = 4, Offset = 0 og Round = 1. Bytene 40 1F gir 8000 / 4 = 2000 rpm. Med en øvingsperiode på 100 ms gjør for eksempel Timeout = 500 ms det mulig å kontrollere nullstilling når senderen stoppes. Tallene er eksempler; faktiske bilparametere angis etter bilens protokoll.
Resultatområde og valg av Round
Det omregnede resultatet lagres innenfor et begrenset tallområde. Et stort opprinnelig unsigned-tall reduseres ved behov med koeffisientene før resultatet lagres.
| Round | Resultatområde | Eksempel på valg |
|---|---|---|
| 1 | −32768…32767 | Turtall 0…8000 rpm. |
| 0.1 | −3276,8…3276,7 | Pedal 0…100,0 %. |
| 0.01 | −327,68…327,67 | Trykk med to desimaler hvis det er innenfor området. |
Verdier utenfor området begrenses ikke automatisk til tillatt maksimum og kan bli feil. Derfor kontrolleres hele arbeidsområdet i Live. Multiplier eller Divider med nullverdi hopper over den aktuelle operasjonen; bruk 1 i stedet for et tydelig oppsett.
Timeout = 0 brukes ikke til å beholde siste verdi. Når meldingene opphører, utføres nullstilling ved periodisk kontroll med omtrent 100 ms trinn. Et nullresultat kan bety faktisk null eller signaltap, så årsaken kontrolleres i CAN Monitor.
Ved knappkontroll holdes filteret vanligvis av slik at overgangen 0 ↔ 1 ikke forsinkes. For en jevn analog parameter legges utjevning til etter kontroll av format og skala.
4.5. Når verdien ikke samsvarer med signalet #
| Observasjon | Hva som kontrolleres |
|---|---|
| Meldingen mangler i Monitor | Senderens strøm, valgt buss, CAN-H/CAN-L, terminering og hastighet 500 kbit/s; kontroller også om ID er skjult i Monitor. |
| Meldingen finnes, CAN-inngangen er null | Interface, ID i HEX, Position og feltlengde, Timeout og bruk av endringer. Kontroller deretter om selve meldingen inneholder en verdi ulik null. |
| Tallet hopper eller endres feil vei | Feltgrenser, byterekkefølge og signed/unsigned. Kontrollen utføres uten filter. |
| Tallet er proporsjonalt, men har feil skala | Multiplier, Divider, Offset og enhetene mottakeren av verdien forventer. |
| Alt stemmer i Live, girkassen bruker ikke signalet | Tilordning av den opprettede CAN-inngangen til en bestemt parameter i 8HP-modulen og bruk av innstillingene. |
CAN Inputs leser angitt felt etter ID; meldingens betydning, teller og kontrollsum i vilkårlige bilprotokoller kontrolleres ikke automatisk. For signaler der formatet endres innenfor samme ID, må protokollreglene forstås separat.
↑ Til innholdsfortegnelsen5. Ekstra kommunikasjon med moduler: CAN-utganger #
I modulen CAN Outputs opprettes ekstra periodiske meldinger for et kompatibelt instrumentpanel, ECU eller annen enhet. Meldingen får et konstant tall, en inngangsverdi, et kartresultat eller en tilgjengelig girkasseparameter.
Kommunikasjonen som kreves for 8HP, opprettes allerede av 8HP-modulen. CAN Outputs brukes til ekstra kommunikasjon. Før en melding opprettes, kontrolleres det at denne ID-en ikke allerede sendes på valgt buss av den innebygde modulen eller en annen enhet.
5.1. Opprette en melding #
- Mottakerens protokoll angir buss, ID, meldingslengde, periode, alle feltenes plassering og skala. Også obligatoriske konstante byte, tellere og kontrollsummer avklares.
- I CAN Outputs trykkes Add output. Under utfyllingen i Interface beholdes –slik at meldingen ikke sendes.
- Angi CAN ID(HEX), Length og Interval. Length er antall byte i hele meldingen, fra 1 til 8. Interval er sendeperioden i millisekunder.
- Med knappen Add dynamic value legges et felt til. I Value velges ønsket kilde eller Fixed value for et konstant tall. For hvert felt angis Position, Data type, Endian, Multiplier, Divider og Offset.
- Ved behov settes Rules opp — sendebetingelsene. Kontroller at feltene ikke overlapper og får plass innenfor Length × 8 bit.
- Velg faktisk tilkoblet CAN1 eller CAN2 og trykk på Apply changes. Meldingen begynner å sendes periodisk når betingelsene er oppfylt og bussen er klar.
- Byte og periode kontrolleres med en ekstern CAN-adapter på samme buss, deretter kontrolleres mottakerens reaksjon. For å stoppe sendingen tilordnes utgangen Interface = –, og endringene brukes.
Perioden angis innenfor området 10…65535 ms. For eksempel tilsvarer 100 ms omtrent 10 meldinger per sekund, og 20 ms tilsvarer 50. Verdier på 1…9 ms justeres til 10 ms; Interval = 0 slår av sendingen. Dette er periodisk sending, ikke kommandoen «send én gang».
I én melding finnes opptil 15 felt. Hvert felt i grensesnittet opptar 1 til 16 bit. Uutfylte bit sendes som nuller; konstante verdier som protokollen krever, legges til som separate Fixed value-felt.
5.2. Hvordan verdien skrives til byte #
Tall som skal skrives til CAN = kildeverdi × Divider / Multiplier + Offset. Dette er omvendt omregning sammenlignet med CAN Inputs. Resultatet avrundes til heltall og skrives i valgt felt.
Mottakeren krever for eksempel tallet «turtall × 4». For kilden 2000 rpm angis Multiplier = 1, Divider = 4 og Offset = 0: 8000 skrives til meldingen. Med Position = 0, 16 bit unsigned og Little Endian blir de første bytene 40 1F.
Kilde → betingelse → melding → mottaker #
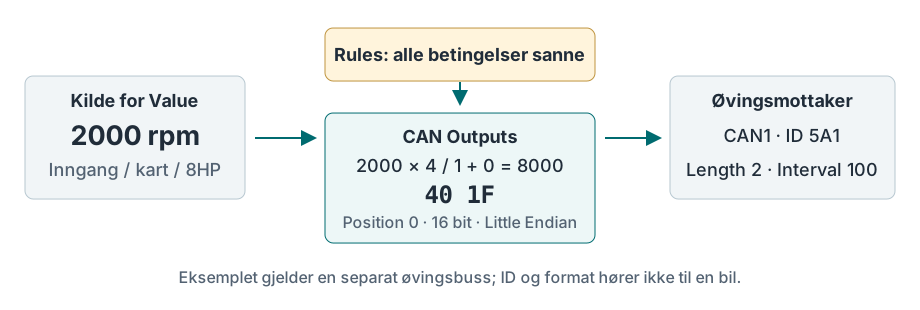
Position og byterekkefølge velges etter samme regler som for CAN-innganger. Et 8-bitsfelt med Position = 8 skrives for eksempel i andre byte. To felt må ikke oppta de samme bitene.
Tallet må passe i Data type: 8 bit unsigned gir 0…255, 8 bit signed −128…127. Ved overflyt sendes ikke overskytende bit, og mottakeren ser et annet tall. For unsigned erstattes negative resultater med null; dette erstatter ikke kontroll av at kilden er riktig.
5.3. Sendebetingelser i Rules #
To kontroller er tilgjengelige. I hver kontroll velges kilden til venstre, deretter sammenligningen == (lik), > (større enn) eller < (mindre enn), og til høyre en annen kilde eller et konstant tall. En ubrukt kontroll holdes i tilstanden Rule #1 not in use eller Rule #2 not in use.
Meldingen sendes når alle aktiverte kontroller er oppfylt. Hvis begge er av, sendes meldingen kontinuerlig med angitt Interval. Hvis betingelsen blir usann, stopper sendingen; ingen separat nullmelding opprettes automatisk.
Øvingseksempel: Rule #1: turtall > 500; Rule #2: turtall < 3000. Meldingen sendes bare mellom disse grensene. Nøyaktig 500 og nøyaktig 3000 oppfyller ikke betingelsen. Sammenligninger bruker heltall: for terskler med desimaler opprettes først en egnet heltallsverdi i logikken.
Hvis kilden er en CAN-inngang, blir verdien null etter Timeout når meldingene forsvinner. Reglene settes opp med hensyn til dette. Med Rules av fortsetter meldingen å bli opprettet, også med nullverdien fra den tapte inngangen.
5.4. Overføre en verdi mellom busser #
For å overføre en parameter fra CAN2 til CAN1 opprettes først en CAN-inngang på CAN2. Deretter velges inngangen i Value i CAN Outputs for CAN1. Ved behov legges et kart mellom dem. På utgangen angis separat formatet mottakeren forventer.
Denne kjeden overfører valgt verdi med ny periode og nytt format. Andre meldinger og byte på kildebussen videresendes ikke automatisk til den andre porten. CAN1- og CAN2-ledningene kobles ikke sammen for denne oppgaven.
Standardidentifikatorer opptil 7FF sendes i 11-bitsformat. Identifikatorer fra 800 til 1FFFFFFF sendes i utvidet 29-bitsformat. Hastigheten på begge Mini-portene forblir 500 kbit/s; valg av en annen ID endrer den ikke.
5.5. Kontroll av meldingen og typiske feil #
Live brukes til kontroll av kildeverdien og kartresultatene. CAN Monitor viser mottatte meldinger; visning av sendte CAN Outputs-meldinger som TX-ekko støttes ikke. De faktiske bytene fra egen CAN-utgang kontrolleres med en ekstern CAN-adapter på samme buss; mottakerens funksjon bekreftes også av visningen eller svarmeldingene.
| Observasjon | Hva som kontrolleres |
|---|---|
| Meldingen når ikke mottakeren | Valgt Interface, bruk av endringer, Interval over null, begge Rules oppfylt og fysisk CAN-tilkobling. |
| Bytene samsvarer ikke med forventede verdier | Kildeverdien i Live, CAN Outputs omvendte omregning, Position, Endian, type og ingen overlappende felt. |
| Meldingen finnes, instrumentet ignorerer den | Mottakerens nøyaktige protokoll: ID, lengde, skala, obligatoriske konstanter, tellere, kontrollsummer og periode. |
| Verdien hos mottakeren veksler frem og tilbake | Kontroller om to sendere har samme ID på samme buss, inkludert en ekstra utgang og den innebygde 8HP-modulen. |
CAN Outputs har ingen separat innstilling for automatisk teller eller kontrollsum for vilkårlige protokoller. Hvis mottakeren krever slike felt, er et konstant tall i deres sted ikke nok. For 8HP opprettes nødvendige servicefelt av den innebygde modulen; meldingene dupliseres ikke manuelt.
↑ Til innholdsfortegnelsen6. Maps: kart og logikk #
Modulen Maps omregner inngangsverdier til et resultat etter en konfigurert tabell. Datakildene kan være inngangssignaler og resultater fra andre opprettede kart.
6.1. Koblede kart #
Resultatet fra et kart kan brukes som X- eller Y-akse i et annet kart. For dette velges i feltet X Axis source eller Y Axis source ønsket kart. Resultatet bestemmer posisjonen på neste tabells valgte akse.
Beregningen deles dermed i forståelige trinn: finne grunnverdi, korrigere og velge karakteristikk ut fra inndata. Det siste kartets resultat tilordnes ønsket 8HP-parameter, CAN-utgang eller AUX/PWM.
6.2. Korreksjonskart #
Typen Values table brukes til en vanlig verditabell. Typen Correction table brukes til prosentvis korreksjon: i feltet Correction of velges originalverdien, og i cellene angis prosent av den.
Korreksjonsresultat = originalverdi × tabellprosent / 100. 100 % beholder originalverdien, 80 % reduserer den til 80 % av originalen.
Eksempel: grunnmoment → temperaturkorreksjon #
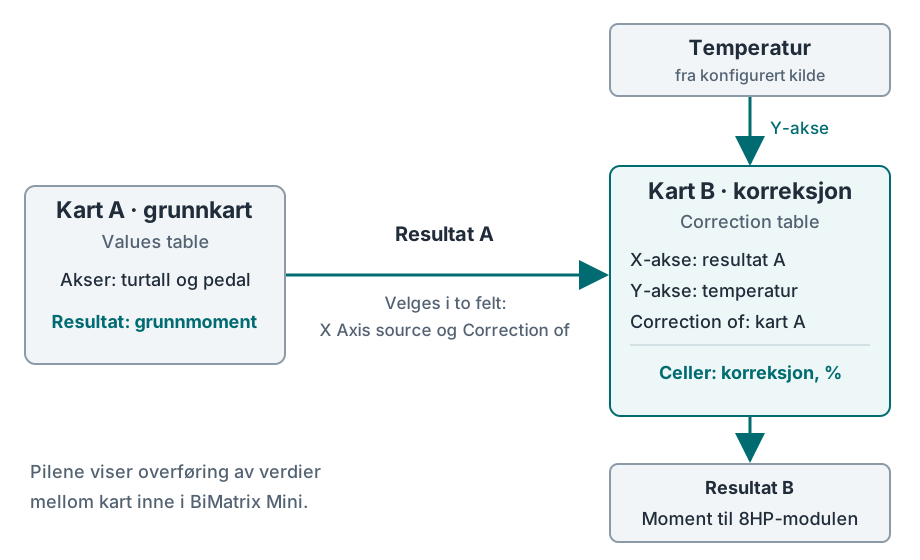
Tilordningene angis separat: X/Y Axis source bestemmer hvor tabellen leses, mens Correction of angir hvilken verdi som korrigeres. Å velge kart A som akse tilordner det ikke automatisk som korreksjonens originalverdi.
6.3. Bytte karakteristikk basert på inndata #
Et inngangssignal kan brukes som akse for modusvalg. For eksempel tilordnes Y-aksen knappetilstand fra en digital inngang eller CAN. For tilstandene 0 og 1 angis ulike karakteristikker i tabellen.
| Inngangssignal | Hva som brukes i kartet |
|---|---|
| 0 — knappen av | Raden for Y = 0, første konfigurerte karakteristikk. |
| 1 — knappen på | Raden for Y = 1, andre konfigurerte karakteristikk. |
For mer kompleks logikk kan et separat kart beregne modusverdien. Resultatet tilordnes som akse i neste kart. Slik opprettes en kjede av koblede kart der oppførselen endres ut fra inndata.
6.4. Kontroll av koblede kart #
I Live legges originalsignalene og resultatet fra hvert kart til. Når inngangen endres, kontrolleres hele kjeden: første kartets resultat, verdien på neste karts akse og sluttresultatet. For modusbytte kontrolleres inngangssignalets begge tilstander separat.
6.5. Opprette og fylle ut et kart #
- I Maps velges Add map. I Map settings angis Name — tydelig navn, Group — kartgruppe og Unit — resultatets enhet.
- For vanlig beregning velges Map type → Values table. For prosentvis korreksjon velges Correction table og separat tilordnes Correction of, som i eksemplet over.
- I X Axis source og Y Axis source tilordnes allerede kontrollerte signaler, for eksempel turtall og trykk. Akseverdier angis i de valgte kildenes enheter: o/min, kPa, %, °C. Å endre enhetsnavnet utfører ingen omregning.
- I X/Y Axis length angis 2 til 12 punkter på hver akse. En liten tabell er nok til å begynne med. Aksene fylles i rekkefølge uten tilfeldige gjentakelser eller ombyttinger; området skal dekke stanset motor og alle forventede driftsverdier.
- Round angir resultatsteget: 1, 0.1 eller 0.01. For moment i N·m er heltall vanligvis nok. Jo flere desimaler, desto mindre tilgjengelig tallområde i cellene; det begrenses av grensesnittet.
- Innstillingene bekreftes med knappen Apply. Deretter angis verdier på aksene og i cellene. En celle åpnes med dobbelttrykk. For markert område finnes Enter value, Copy cells, Paste cells og vannrett eller loddrett interpolasjon. Tabellendringene lagres med knappen Apply changes.
- I Live vises begge aksene og kartresultatet. Kontroller tabellpunkter, mellomverdier og grenser. Først deretter tilordnes resultatet ønsket parameter i 8HP, CAN Outputs eller AUX Outputs.
Interpolasjon betyr jevn beregning mellom naboceller. Mellom resultatene 100 og 200 blir verdien for eksempel 150 midt i området. Med to varierende akser brukes fire naboceller. Interpolasjonskommandoen i redigereren fyller valgte celler; beregningen mellom punkter under drift skjer automatisk.
Kartets område må dekke alle inndata. I gjeldende fastvare beregnes ikke et nytt resultat hvis minst én akse går utenfor tabellen: forrige verdi beholdes. Dette er ikke begrensning til ytterste celle eller automatisk overgang til sikker modus. Kildenes null-, grense- og feilverdier kontrolleres separat.
Koblede kart opprettes i rekkefølge: først originalkartet, deretter de som bruker resultatet. En lukket kjede «A avhenger av B, B avhenger av A» brukes ikke i dette oppsettet. Når kildens enheter eller presisjon endres, kontrolleres aksene i alle avhengige kart på nytt. Et numerisk Maps-resultat bekrefter ikke i seg selv at originalsensoren fungerer eller at en fersk CAN-melding finnes.
↑ Til innholdsfortegnelsen7. Bil uten CAN #
Hvis egnede data mangler på bilens CAN, kan turtall, pedalstilling og trykk måles med separate BiMatrix Mini-innganger. Kommunikasjonen med selve girkassen og CAN-velgeren skjer fortsatt via CAN. Først kontrolleres hver inngang, deretter brukes verdien i kart og tilordnes 8HP-modulens parametere.
7.1. Hvilke ledninger som kobles til #
| Signal | BiMatrix Mini | Funksjon |
|---|---|---|
| Kompatibelt turtallssignal til instrumentpanelet | DIG2 · pinne 17 | Frekvens → motorturtall. |
| Pedalsignal 0–5 V | Analog 2 · pinne 13 | Spenning → pedalstilling, %. |
| MAP-signal 0–5 V | Analog 1 · pinne 3 | Spenning → trykk etter sensorkarakteristikken. |
| Ekstra signal 0–5 V | Analog 3 · 5 eller Analog 4 · 4 | For eksempel kompatibelt bremsesignal eller ekstra sensor. |
| Strøm til separat kompatibel 5 V-sensor | +5 V-utgang · pinne 2 | Kobles til sensorens strømterminal; signalledningen kobles separat. |
| Felles referansejord | GND · pinne 14 | Kobles etter signalkildens og bilens skjemaer. |
DIG1 / Ignition IN, pinne 16, brukes til tenning 5–12 V. Hvis DIG2 allerede brukes til turtallssignalet, kobles ingen ekstra bremseledning til det. Et 12 V-bremsesignal omformes først til kompatibelt 0–5 V-nivå for en ledig analog inngang eller hentes via en separat CAN-modul. For parameteren Brake force omregnes den diskrete tilstanden til 0/100 %; råverdien 0/1 er ikke nok for alle indikatorer for inntrykket brems.
Turtallssignalets ledning identifiseres etter bilens skjema og kontrolleres med oscilloskop: amplitude, polaritet og spenningstopper er viktige. En tennspoleterminal eller veivakselsensor regnes ikke som en ferdig turtallsutgang. Ved behov brukes en tilpasningskrets. For bilens elektroniske pedal beholdes strømmen og ECU-tilkoblingen; +5 V fra to enheter kobles ikke sammen. Detaljerte figurer: DIG2 og analog sensor.
Fra måling til konfigurert parameter #
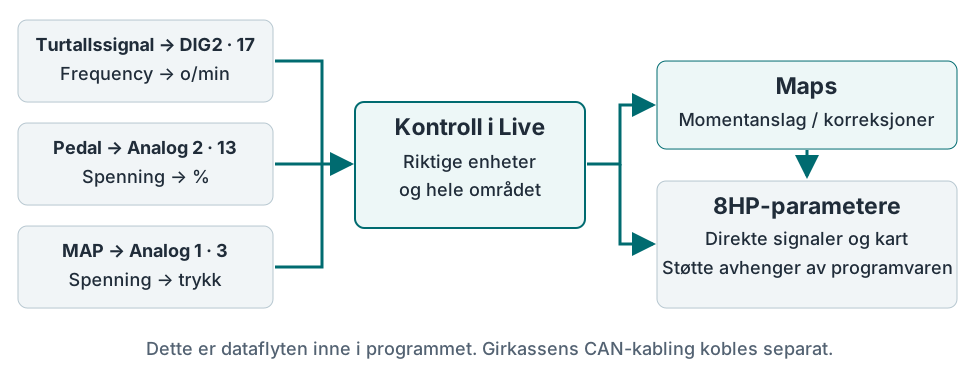
7.2. DIG2-frekvens → turtall #
- I Digital Inputs opprettes eller åpnes en rad. Interface — Digital input #2; i Measuring type velges Frequency.
- For den første kontrollen angis navnet «Turtallssignal, Hz» og enheten Hz. I tabellens 12 punkter Input values og Output values angis like tall: resultatet er da lik den målte frekvensen.
- Etter Apply changes kontrolleres frekvensen i Live ved kjent turtall. Antall pulser per motoromdreining bestemmes N. Det hentes fra kildens dokumentasjon eller kontrolleres ved måling, ikke bare ut fra antall sylindre.
- I Input values beholdes frekvensen i Hz, i Output values angis tilsvarende turtall etter formelen nedenfor. Navnet endres til «Turtall DIG2» og enheten til rpm. Alle 12 punkter fylles ut, og endringene brukes.
- Visningen sammenlignes med en uavhengig måler ved flere turtall. Når motoren stoppes, kontrolleres retur til null.
Turtall, o/min = frekvens, Hz × 60 / N.
Eksempel bare for en kilde med N = 2: 20 Hz → 600 o/min; 50 Hz → 1500 o/min; 100 Hz → 3000 o/min; 200 Hz → 6000 o/min.
Mellom punktene utføres lineær omregning. Utenfor den digitale kalibreringens område brukes nærmeste punkt. Hvis pulser mangler, blir frekvens og beregnet turtall null etter timeout: minst 1 sekund eller tre målte perioder, men høyst 30 sekunder. For et vanlig turtallssignal er det omtrent 1 sekund.
Andre DIG2-moduser
Logical value viser tilstanden 0/1; kalibreringstabellen brukes ikke i denne modusen. Samsvaret mellom 0/1 og kretsens aktive/inaktive tilstand kontrolleres på den tilkoblede kilden. PWM duty cycle måler pulsbreddeforholdet på skalaen 0–255; for direkte prosentskala angis omregningen 0 → 0 %, 255 → 100 % med mellompunkter i tabellen. Hvis kretsens polaritet gjør at målingen endres motsatt vei, angis tabellens utgangsverdier i omvendt rekkefølge. Dette måler inngående PWM; PWM genereres av separate AUX-utganger.
7.3. Pedal og MAP: kalibrering 0–5 V #
- I Analog inputs velges ønsket rad eller Add input. I Interface tilordnes den fysiske inngangen: i eksemplet er pedalen Analog input #2, MAP — Analog input #1.
- For spenningskontroll angis Unit = V, Round = 0.01, og i hvert av de 10 punktene Values gjentas tilsvarende spenning Voltages. Etter bruk skal resultatet i Live stemme med spenningen målt mot referansejord.
- I Voltages angis spenningene i stigende rekkefølge, i Values angis tilsvarende pedalstilling eller trykk. Alle 10 punkter fylles ut. For en ikke-lineær sensor hentes mellompunktene fra karakteristikken.
- For pedalen velges enheten %; for MAP velges enheten for kartaksen, for eksempel kPa. Trykk på Apply changes. I Live kontrolleres pedalens ende- og mellomstillinger, og trykket sammenlignes med en kjent referanseverdi.
| Voltages, V | 0 | 0.5 | 1 | 1.5 | 2 | 2.5 | 3 | 3.5 | 4.5 | 5 |
|---|---|---|---|---|---|---|---|---|---|---|
| Values, % | 0 | 0 | 12.5 | 25 | 37.5 | 50 | 62.5 | 75 | 100 | 100 |
For denne tabellen angis Round = 0.1. For MAP avklares separat om karakteristikken viser absolutt trykk eller overtrykk: skalaenes nullpunkter er ulike. Mellom nabopunkter interpoleres resultatet; under og over hele analogtabellen brukes endeverdien.
Et brudd oppdages ikke med bare kalibreringstabellen. For eksempel kan 0 V omregnes til 0 % og se ut som en sluppet pedal. Før inngangen tilordnes, kontrolleres strøm, jord, sensorens normale område og oppførselen når signalet kobles fra. Tabellens endeverdi må ikke regnes som bevis på at kretsen fungerer.
7.4. Beregne moment og tilordne i 8HP #
MAP måler trykk, og pedalen stilling. Ingen av disse signalene måler i seg selv motormoment. I Maps opprettes en anslått karakteristikk, for eksempel med turtall på X og trykk på Y; celleverdiene angis i N·m ut fra data for den aktuelle motoren. Pedalen kan brukes i et separat forespørsels- eller korreksjonskart. Oppretting og kontroll beskrives i avsnitt 6.5.
Forespurt moment, faktisk moment og motortap er ulike parametere. En vilkårlig tabell tilordnes ikke alle disse inngangene samtidig. Etter kalibrering tilordnes hver 8HP-parameter riktig kilde, og deretter kontrolleres overførte verdier og gyldighetsflagg.
Å sende et momentanslag til girkassen informerer den om forventet belastning. Det reduserer ikke motorens moment fysisk. Hvis momentstyring under girskift kreves, må kompatibelt samspill med motorstyreenheten sikres separat.
↑ Til innholdsfortegnelsen8. Blandet tilkobling #
Kilder tilordnes separat for hver parameter. Turtall kan derfor komme fra bilens CAN, pedalen fra Analog 2 og ekstra trykk fra Analog 1. Bilens CAN kobles til CAN2 med hensyn til valgt skjema; ekstra ledninger erstatter ikke strøm, tenning eller kommunikasjonen med girkassen.
8.1. Kildetabell #
Før oppsett lages en kort tabell. Signalets opprinnelse kan gjerne angis i navnet: «RPM CAN2», «Pedal Analog2», «MAP Analog1». Da forveksles ikke verdier med like navn når kilde velges.
| Parameter | Eksempel på kilde | Hva som kontrolleres |
|---|---|---|
| Turtall, o/min | Direkte CAN Input fra CAN2 | Oppdateringsfrekvens, skala og timeout. |
| Pedal, % | Analog 2 etter kalibrering | Sluppet pedal, mellomstilling og helt inntrykket pedal. |
| Trykk | Analog 1 etter kalibrering | Enhet, absolutt-/overtrykksskala og endringsmønster. |
| Faktisk moment | Direkte CAN Input hvis tilgjengelig | Tilordning av nettopp faktisk moment, tap og gyldighetsflagg etter kravene til valgt 8HP-protokoll. |
| Ekstra AUX-kommando | CAN Input, analogt signal eller Maps | Hele området, tilstandene på/av og resultat ved tap av kilde. |
At signalet finnes på to steder, skaper ikke automatisk redundans. Hvis «RPM CAN2» tilordnes, byttes kilden for eksempel ikke til DIG2 ved CAN-bortfall. Et slikt bytte krever separat planlagt og kontrollert logikk.
8.2. Kontroll av signaltap #
I Live vises originalsignaler, kartresultater og tilordnede 8HP-parametere samtidig. Kontrollen utføres på stillestående bil eller testbenk: én signalkilde om gangen kobles fra, og deretter følges hele den avhengige kjeden og gjenopprettingen etter tilkobling.
| Kilde for | Oppførsel som må tas med |
|---|---|
| CAN Input | Etter angitt Timeout nullstilles tallresultatet; ingen separat erstatningsverdi settes opp. Kontrollen skjer omtrent hver 100 ms, så nullstillingen trenger ikke sammenfalle med timeout på millisekundet. Et gammelt tall på skjermen beviser ikke at nye rammer mottas. |
| DIG2, Frequency | Når pulsene opphører, nullstilles resultatet etter timeout beskrevet i avsnitt 7.2. |
| Analog inputs | Den målte spenningen omregnes av tabellen. En urimelig spenning kan gi en vanlig endeverdi. |
| Maps | Når en akse går utenfor området, beholdes forrige resultat; CAN-kildeinngangens ferskhet blir ikke en egenskap ved kartresultatet. |
| AUX Outputs | Når kilden går utenfor tabellområdet, kan forrige pulsbreddeforhold beholdes. Lastens faktiske tilstand kontrolleres. |
For F-series faktisk moment erstatter et mellomkart ikke en direkte CAN-kilde med gyldige data i gjeldende generator. Selv om kartet bare gjentar CAN-verdien, regnes resultatet som en annen kilde. Tilordningene kontrolleres etter 8HP-modulens beskrivelse.
↑ Til innholdsfortegnelsen9. Oppsett av AUX/PWM-utganger #
AUX Outputs omregner valgt verdi til PWM-pulsbreddeforhold fra 0 til 100 %. Fysiske utganger: AUX1 — pinne 18, AUX2 — 9, AUX3 — 10, AUX4 — 1. Hver utgang kobler til jord. Pinne 8 — Ignition OUT 12 V — brukes til logisk tenningsstyring og erstatter ikke AUX.
9.1. Kilde og tabellen Values/PWM #
- I AUX Outputs åpnes en rad eller velges Add output. I Name angis lastens navn, for eksempel «Lamperelé».
- I Source tilordnes et kontrollert signal: CAN Input, Analog input, Digital input, manuell Controls-verdi eller Maps-resultat. I Output velges ønsket AUX. Én fysisk utgang tilordnes én rad.
- I Frequency angis frekvensen. For tabellen Values/PWM raden Values inneholder kildeverdier, mens raden PWM inneholder tilsvarende pulsbreddeforhold 0–100 %. Totalt angis 10 punkter; Round velges etter kildeverdienes presisjon.
- Hele det nødvendige området fylles ut, inkludert mulige verdier ved tap av kilde. Mellom punktene skjer lineær omregning. Etter Apply changes vises kilden og AUX-resultatet i Live; deretter kontrolleres utgangens faktiske kobling.
Å gå utenfor tabellområdet slår ikke automatisk av AUX. I gjeldende fastvare angis ny PWM bare når kilden ligger mellom tabellpunktene; ellers kan forrige pulsbreddeforhold beholdes. Resultatet i Live viser kommandoen, ikke målt strøm eller lastens funksjon.
9.2. Eksempel: slå på en lampe via et relé #
Tilkoblingen utføres etter skjemaet for lampe og relé: spolen får +12 V via egen sikring, og AUX1 kobler den andre terminalen til jord. Lampens effektstrøm går gjennom relékontaktene 30–87. Spolen har beskyttelse mot spenningstopper med polariteten angitt i skjemaet.
For en kilde som pålitelig bare antar 0 eller 1, brukes tabellen nedenfor. Ved 0 er spolen av, ved 1 kontinuerlig på. En mellomverdi gir PWM, så en slik kilde må ikke variere jevnt. Reléet brukes ikke til PWM-regulering av lysstyrke eller hastighet.
| Values | 0 | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | 9 |
|---|---|---|---|---|---|---|---|---|---|---|
| PWM, % | 0 | 100 | 100 | 100 | 100 | 100 | 100 | 100 | 100 | 100 |
For dette eksemplet kan en vanlig frekvens velges 100 Hz: ved nøyaktig 0 % og 100 % skjer ingen pulskobling. Hvis Source ved feil gir for eksempel −1, legges dette punktet separat til med ønsket tilstand, og øvrige punkter ordnes stigende. Originaltabellen 0–9 dekker ikke −1.
9.3. PWM-frekvens og pulsbreddeforhold #
Frekvens angir antall perioder per sekund. Pulsbreddeforholdet angir andelen av perioden der AUX er koblet til jord: 0 % — av, 100 % — kontinuerlig på. Ved 100 Hz er perioden for eksempel 10 ms; ved 30 % er bryteren på omtrent 3 ms og av 7 ms.
PWM 100 Hz, 30 %: AUX-bryterens tilstand #
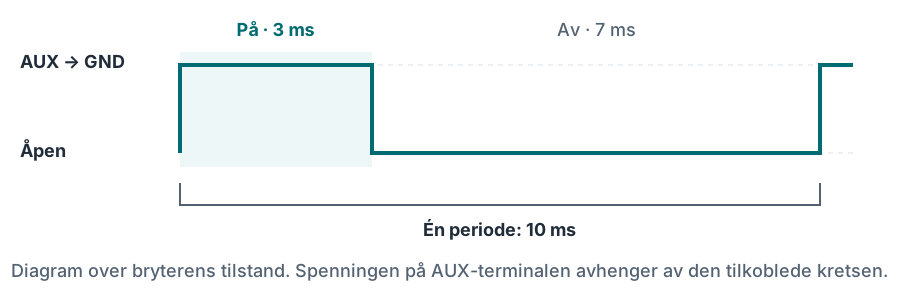
Listen inneholder vanlige frekvenser 5–500 Hz og High frequency #1 / #2. Disse to alternativene bruker felles konfigurerbare timere. Verdiene og enhetene Hz/KHz/MHz angis separat i samme modul. Hvis flere AUX bruker samme timer, påvirker endret frekvens alle disse utgangene; hver utgang beholder sitt eget pulsbreddeforhold.
For frekvenser under 305 Hz brukes de vanlige tilgjengelige Frequency-alternativene. I den kontrollerte fastvareversjonen High frequency #1 / #2 brukes ikke under 305 Hz på grunn av feil omregning av pulsbreddeforholdet.
Feltet MHz betyr ikke at tilkoblet spole, kabling eller effektbryter tåler en slik frekvens. Arbeidsfrekvens og faktisk signalform kontrolleres for valgt last. For viftens PWM-styreinngang kontrolleres også polaritet, nødvendig pull-up og tillatt spenning.
9.4. Magnetventil, vifte og ekstern styring #
| Last | Tilkobling og oppsett |
|---|---|
| Reléspole | +12 V → sikring → spole → AUX. Bare 0 % og 100 % brukes, med spolebeskyttelse og effektkontakter dimensjonert for lasten. |
| Magnetventil | Strømforsyningens pluss → sikring → magnetventil → AUX, bare hvis utgangens tillatte belastning er bekreftet. Frekvens, pulsbreddeforhold og beskyttelse velges etter magnetventilen. Ved behov brukes en ekstern effektdriver. |
| Vifte med separat PWM-inngang | Effektforsyningen kobles med en separat beskyttet krets. AUX kobles til styreinngangen bare hvis den er kompatibel med en jordkoblende utgang. |
| Vanlig effektvifte | Motorstrømmen kobles av et egnet eksternt relé eller en effektkontroller. AUX styrer enhetens kompatible inngang/spole. |
Tillatt AUX-strøm kan ikke bestemmes ut fra navnet PWM, merkedata for én transistor eller BiMatrix Minis strømsikring. Før direkte spoletilkobling bekreftes laststrøm, oppstartsforløp, kjøling og utgangsbeskyttelse. Hvis bekreftede merkedata mangler, brukes en tilpasset ekstern driver. Ignition OUT brukes ikke til å forsyne spoler, lamper, magnetventiler eller vifter.
9.5. Kontroll av styringen #
Først kontrolleres kommandoen 0 % og åpen tilstand, deretter ønskede driftsverdier. For PWM kontrolleres form, frekvens og pulsbreddeforhold med oscilloskop; multimeterets gjennomsnittsverdi erstatter ikke kontrollen. I Live følges Source og AUX samtidig, og deretter kontrolleres lastens faktiske reaksjon.
Hvis temperaturstyrt aktivering kreves, kan tabellen angi pulsbreddeforholdet som funksjon av temperatur eller motta en klargjort kommando fra Maps. AUX Outputs har ikke et eget hysteresefelt — ulike temperaturer for inn- og utkobling. En vanlig tabell husker ikke temperaturendringens retning. For temperaturstyring med slik logikk brukes en egnet kontroller eller en separat verifisert løsning.
Til slutt kontrolleres tap av kilde, signalgjenoppretting og av- og påslåing av tenningen. Sluttkriteriet er den tilkoblede enhetens tilstand, ikke bare PWM-tallet på skjermen. Driftskonfigurasjonen lagres etter kontroll av alle brukte AUX.
↑ Til innholdsfortegnelsen10. Tilkoblingskontroll og første oppstart #
Kontrollen følger kjeden: strøm → kommunikasjon → inngangsverdier → 8HP-modul → girkassens reaksjon. Hvis et trinn ikke bestås, rettes årsaken først.
10.1. Før strømmen slås på #
- Kontroller at den monterte girkassen er en 8HP-automatgirkasse fra BMW, og at versjonen samsvarer med typen som er valgt i 8HP-modulen.
- Ledningsnettets pinnenumre sammenlignes med Minis pinneoversikt og valgt skjema for girkasse og girvelger.
- Kontroller at strømmen ikke er kortsluttet til jord, at 12 V og signaler på 0–5 V er atskilt, og at felles jord og separate sikringer for effektgrenene finnes.
- Med all enhetsstrøm frakoblet måles motstanden mellom H og L på hver CAN-buss. Med to endemotstander på 120 Ω forventes omtrent 60 Ω. Slik tas motstandene med →
- Kontroller at +12 V ikke tilføres CAN-pinner, analoge innganger eller +5 V-utgangen. USB-testbroen mellom 2 og 16 fjernes før tilkobling av bilens tenning.
10.2. Strømforsyning og kommunikasjon uten motorstart #
- Strøm tilføres pinne 7 og tenningssignal 5–12 V til 16. Kontroller at den grønne indikatoren lyser stabilt.
- Opprett tilkobling til appen. Kontroller at parameterne lastes.
- For innledende busskontroll kan No gearbox control. I denne modusen kontrolleres CAN Monitor og konfigurerte innganger; 8HP-modulens svarparametere regnes ikke som fungerende passiv girkasseovervåking.
- I CAN Monitor velges det faktiske grensesnittet. Kontroller ID, innkommende meldinger og byteendringer når tilsvarende bilbetjening brukes.
10.3. Kontroll av verdier #
| Parameter | Kontroll |
|---|---|
| Turtall | Med stanset motor — 0. Etter start sammenlignes visningen med en uavhengig kilde ved flere punkter. |
| Pedal | Sluppet og helt inntrykket stilling tilsvarer innstilte 0 og 100%; mellomverdiene endres jevnt. |
| Brems | I Brake force kontrolleres separat 0 % ved slipp og 100 % når den diskrete bryteren trykkes inn. Tilstanden 0/1 omregnes først til 0/100 %. |
| MAP og temperaturer | Kontroller sensorkarakteristikk, enheter og rimelighet. For MAP skilles absolutt trykk fra ladetrykk over atmosfæretrykk. |
| Motormoment | Kontroller kilde, skala og betydning for hvert felt: Requested torque, Target torque, Actual torque og Max torque erstattes ikke med ett vilkårlig tall. |
| Koblede kart | I Live vises originalverdiene og hvert resultat samtidig. Tabellområdene dekker oppstart, drift og inngangstap. |
En plausibel tallverdi i Live bekrefter ennå ikke at meldingen på ledningen er riktig. For ekstra meldinger — CAN-utgangskontrollen.
10.4. Kontroll av girkasse og girvelger #
- Faktiske Gearbox type og Selector type, CAN-roller og styremodus velges etter avsnitt 3.4.
- Med stillestående bil, aktivert parkeringsbrems og inntrykket bremsepedal kontrolleres velgerstillingene og girkassens svar. Før et gir legges inn, ryddes området rundt bilen.
- Sammenlign velgerkommando, spakstilling, faktisk gir og girkassestatus. Kommandoverdien regnes ikke som bekreftelse på innlagt gir.
- Feilene leses via 8HP Diagnose. Først lagres koder og oppståelsesforhold, deretter rettes årsakene.
- Kontroller avslåing av tenningen: signalet på 16 forsvinner, IGN OUT slutter å styre aktivering, og Minis strøm beholdes fra KL30G til hvilemodus eller fra forsinkelsesreléet i ytterligere 60 s. Kontroller også ny påslåing.
10.5. Lagre kontrollresultatet #
Etter kontrollen lagres .bms-konfigurasjonen. For girskiftanalyse vises i Live motorturtall, inngående og utgående akselturtall, gir, pedal, moment og tilgjengelig forespørsel om momentkorreksjon. Opptaket stoppes for visning, ønsket avsnitt forstørres og eksporteres til CSV.
Ved veiprøve settes registreringen opp før kjøring. Appen betjenes av en passasjer eller etter stopp. De første testene utføres med lav belastning; ustabile inngangssignaler og aktive feil rettes før belastningstest.
↑ Til innholdsfortegnelsen11. Vanlige feil og referanseskjemaer #
11.1. Hvor årsaken bør søkes #
Først kontrolleres signalet på inngangen, deretter omregning og tilordning. Hvis originalverdien er feil, rettes ikke årsaken ved å endre kart eller girkasseinnstillinger.
| Symptom | Hva som kontrolleres | Hva som gjøres videre |
|---|---|---|
| Den grønne indikatoren tennes og slukker | Stabil IGN IN på pinne 16, strøm og jord. | Ved USB-test kontrolleres broen 2 → 16; i bilen det separate tenningssignalet 5–12 V. Testskjema → |
| Appen kobler ikke til | Strøm, tenning, valgt WiFi/Bluetooth, passord og systemtillatelser. | Serienummeret brukes. For BLE kobles enheten til fra appen uten Pairing. Tilkoblingsrekkefølge → |
| Forbindelsen til Mini forsvinner når tenningen slås av | Kontroller om pinne 7 er direkte koblet til utkoblet IGN. | Strømmen kobles fra egnet KL30G eller via tidsforsinkelsesrelé. Strømforsyning → |
| Ingen meldinger i CAN Monitor | Riktig grensesnitt, strøm og vekking av senderen, H/L, felles jord, hastighet 500 kbit/s. | Mål termineringen med strømmen avslått, og kontroller pinnumrene. En tom liste peker ikke på én bestemt feil. |
| CAN er ustabil | Manglende eller for mange motstander, dårlige kontakter, lange avgreninger, kompatibiliteten til sammenkoblede nettverk. | Kontroller hver buss og dens to ender separat. Motstander → |
| Bytene endres, men CAN-inngangen viser null | Inngangens ID og grensesnitt, Position, lengde, type, byterekkefølge, koeffisienter og Timeout. | Kontroller dekodingen ved flere verdier, og ta hensyn til ulik bitnummerering i analysevinduet og inngangsinnstillingene. CAN Inputs → |
| Turtallet avviker med en faktor på to eller tre | DIG2-pulser per omdreining eller CAN-signalets skalering. | Korriger kalibreringen med en uavhengig måling. Koeffisienten bestemmes ikke bare ut fra antall sylindre. |
| Pedalen eller MAP viser feil | Spenningen på inngangen i forhold til GND, sensorforsyning, karakteristikk og valgt Analog input. | Kontroller først spenningen og deretter omregningstabellen. Ikke anta at brudd i sensorkretsen oppdages automatisk. Analogt oppsett → |
| Inngangen endres, men kartresultatet står stille | X/Y-tilordninger og at begge aksene er innenfor tabellområdet. | Utvid området og kontroller hele kartkjeden. Utenfor tabellen kan forrige resultat bli beholdt. Oppsett av Maps → |
| AUX beholder forrige tilstand | Kilde og tabellområde, frekvensen til valgt timer, faktisk signal ved lasten. | Kontroller minste, største og bortfalte inngangsverdier. Oppsett av AUX → |
| Aktiv AUX viser omtrent 0 V | Finnes beskyttet +12 V på den andre siden av lasten? | Dette er forventet for en aktiv utgang: AUX kobler lasten til jord. Eksempel med lampe og relé → |
| Egen melding vises ikke i CAN Monitor | Sending gjennom valgt port, meldingsinnstillinger og sendevilkår. | Bruk en ekstern CAN-adapter eller mottakerdiagnostikk: CAN Monitor har ikke lokalt TX-ekko for CAN Outputs-meldinger. |
| Velgeren vises, men giret kobles ikke inn | Velgertype og kontakt, valgt CAN-par, bremsesignal, strøm/Wake og girkassefeil. | Sammenlign kommandoen med tilbakemeldt status, og les Error memory. Pinnumrene hentes fra det konkrete skjemaet. |
| Virkemåten endret seg etter import | Valgte moduler, kilder, enheter og kartkoblinger. | Kontroller importmeldingen og den lagrede opprinnelige .bms-filen. Gjenta inngangskontrollene før styringen aktiveres. |
11.2. Hva som lagres for feilsøking #
Noter app- og Mini-fastvareversjoner, kjøretøy, girkasse og velger, strømforsyning og den nøyaktige rekkefølgen som utløser feilen. Legg ved skjema for det faktiske ledningsnettet med pinnumre, .bms-konfigurasjon, feilkoder og dataopptak fra det aktuelle tidsrommet.
| Format | Innhold | Hvor den brukes |
|---|---|---|
| .bms | Valgte innstillinger for BiMatrix-moduler. | Export settings / Import settings. |
| .csv | Historikk for Live-parametere med tid og verdier. | Live-eksport; visning i et regnearkprogram. |
| .bmtrc | Opptak av CAN-meldinger. | Opptak i CAN Monitor; filen lagres på SD Card. |
| .gb8log | Spesialisert binær logg med girkasseparametere. | Logger i 8HP Tuner hvis den valgte girkassen støttes. |
| Kalibrerings- og kodingsfiler | Girkassens egne data. | Separate operasjoner i 8HP Tuner; erstatter ikke .bms. |
I BiMatrix → SD Card velges filen for nedlasting. Avslutt opptaket først, og lagre deretter den ferdige filen. CSV viser beregnede parametere, mens CAN-opptaket viser meldinger. Begge datatypene er nyttige i kompliserte tilfeller.
11.3. Hurtiglenker til skjemaer #
- Enhet, kontakt og fargekodet tabell over 18 pinner.
- Tilkobling av valgt girkasse og velger.
- To 120 Ω-motstander og måling av CAN-bussen.
- Strøm fra KL30G og alternativ med forsinkelsesrelé.
- Turtallssignal DIG2, MAP-sensor og lampe via AUX-relé.
11.4. Ordliste over betegnelser #
| Betegnelse | Betydning |
|---|---|
| CAN / CAN-H / CAN-L | Meldingsbuss og dens to signalledninger. H og L danner et tvunnet par. |
| ID / Byte / Bit | Meldingsidentifikator / byte med 8 biter / ett binært siffer. |
| DIG | Digital inngang: tilstand, frekvens eller pulsenes pulsbreddeforhold. |
| Analog | Spenningsinngang 0–5 V med kalibrering til ønskede enheter. |
| AUX / PWM | Styrt utgang / rask periodisk innkobling av utgangen med angitt pulsbreddeforhold. |
| Duty cycle | Andelen av perioden der utgangen er på; angis vanligvis i prosent. |
| GND | Jord, kretsens felles referansepotensial. |
| IGN IN / IGN OUT / Wake | Tenningsinngang / logikkutgang for aktivering / enhetens vekkeinngang. |
| KL30G | Styrt strømkrets i bilen som slås av når bilen går i hvilemodus. Kontroller den nøyaktige utførelsen i bilens skjema. |
| MAP / Maps | MAP er en sensor for absolutt trykk i innsuget. Maps er modulen for tabeller og beregninger i BiMatrix. |
| RPM / N·m / EGS | Omdreininger per minutt / dreiemomentenhet / elektronisk girkassestyring. |
| Source / Timeout | Verdikilde / tiden før et signal som har sluttet å oppdateres regnes som utløpt. |
Instruksjonene er kontrollert mot lokalt enhetsskjema, fastvare og appgrensesnitt per 9. september 2026. Eksempelverdiene forklarer oppsettet. Ubekreftede kombinasjoner av girkasse og velger og begrensninger i gjeldende programvare er merket i de aktuelle avsnittene.
↑ Til innholdsfortegnelsen