Användarhandbok
BiMatrix — varumärket. BiMatrix Mini — enheten som denna handbok beskriver.
Anslutning och inställning av BiMatrix Mini
Ange ord att söka efter i handboken. Hittade textavsnitt: Visar de första Inga träffar. Prova andra ord. Sökningen omfattar bara en del av handbokens text.
Inställningar och begränsningar har kontrollerats mot appens och den fasta programvarans källkod, version 4.4.3, bygge 22. Elanslutningen har kontrollerats mot BiMatrix Minis kopplingsschema.
BiMatrix Mini tar emot bilens signaler, omvandlar dem till önskade värden och använder dem för att styra anslutna enheter. Data tas emot via CAN1, CAN2 samt digitala och analoga ingångar. Bearbetningsresultatet skickas via CAN eller används på AUX/PWM-utgångarna.
Endast 8HP-automatväxellådor från BMW stöds. 8HP-versioner för andra bilmärken stöds inte. Begränsningen gäller växellådans ursprung, inte märket på bilen som den monteras i.
Den huvudsakliga anslutningsmetoden är datautbyte via CAN. För styrning av stödda versioner av automatväxellådan 8HP har BiMatrix Mini redan en inbyggd modul. I gränssnittet väljs växellådsversionen och källorna för nödvändiga signaler tilldelas: varvtal, motorvridmoment, pedalläge, broms och andra parametrar. Utifrån dessa värden skapar och skickar modulen själv de CAN-meddelanden som krävs.
Konfigurerbara CAN-ingångar och CAN-utgångar utökar kommunikationen med andra moduler: instrumentpanel, knappenhet, motorstyrenhet och annan utrustning. CAN-ingångarna hämtar önskade värden ur mottagna meddelanden; CAN-utgångarna skapar ytterligare meddelanden för den valda enheten.
Om bilen saknar CAN kan motorvarvtalet bestämmas från en frekvenssignal på DIG2, medan pedalläge och insugstryck kan bestämmas från 0–5 V-signaler på de analoga ingångarna. Motorns vridmoment beräknas utifrån de konfigurerade mapparna. De erhållna värdena kan tilldelas 8HP-modulens insignaler. Vridmomentet från en mapp är en beräknad uppskattning; noggrannheten beror på signalerna och hur mapparna är inställda.
Metoderna för att hämta data kan kombineras. Varvtalet kan till exempel tas emot via CAN medan trycket kommer från en separat analog givare.
Vid anslutning av CAN-bussar och felsökning rekommenderas CAN Monitor: där visas CAN1/CAN2-meddelanden och förändringar i deras byte. En separat modul Live används för att följa ingångsvärden, PWM, växellådsdata och andra tillgängliga BiMatrix Mini-parametrar i diagram och numeriska widgetar.
1. BiMatrix Minis ingångar och utgångar #
En ingång används för att ta emot en signal. En utgång används för att styra en enhet. Varje CAN-port stöder båda riktningarna: data tas emot och skickas via samma ledningspar.
Kopplingsscheman:
Kretsschemana visar ledningens väg; stiftens placering är schematisk. Kontaktens form och sida visas separat i stiftfördelningen. Stiftnumren gäller BiMatrix Mini. Linjernas färger underlättar läsningen av schemat; ledningsfärgen bestäms av det verkliga kablaget. En punkt där linjer korsas betyder anslutning; en korsning utan punkt betyder separata ledningar. På en smal skärm kan breda scheman rullas vågrätt.
I handbokens alla språkversioner visar skärmbilderna appens gränssnitt på engelska (English). Förklaringarna till bilderna översätts; namnen på knappar, fält och moduler i skärmbilderna behålls på engelska.
Skärmbilder av gränssnittet. Vid de beskrivna modulerna finns en översiktsbild och små utsnitt intill inställningarna. Alla skärmbilder kan förstoras med ett klick. Knappen ”100%” visar originalstorleken: bilden kan rullas, även på telefonen. Fönstret stängs med knappen ”Stäng”, tangenten Escape eller ett klick på det mörka området. Appens gränssnitt i version 4.4.3 visas med övningsdata, utan anslutning till enheten. Statusen DISCONNECTED är förväntad; i vissa bilder simuleras CONNECTED för att visa inställningarna utan enhet. Namnen på användardefinierade signaler kan skilja sig i din konfiguration.
1.1. Ingångarnas och utgångarnas funktioner #
Viktigt: stiften identifieras endast med sina nummer #
BiMatrix Minis stift identifieras endast med numren på kontakten och motsvarande nummer i BiMatrix Minis kopplingsschema. Innan varje ledning ansluts jämförs numret på kontakten med schemat.
Ledningens färg, kontaktens läge på ett foto och att räkna stiften ”från vänster till höger” ersätter inte kontroll av numret. Även kontaktsidan som visas i schemat måste identifieras korrekt.
| Ingång eller utgång | Funktion | Användningsexempel |
|---|---|---|
| CAN1, CAN2 | Fysiska portar för mottagning och sändning av CAN-meddelanden. | 8HP-modulens kommunikation med växellådan; anslutning till ECU, instrumentpanel och knappenhet. |
| DIG1 / Ignition IN · 5–12 V | Detektera tändningens tillstånd och slå på BiMatrix Mini. | Start av drift när tändningen slås på. |
| DIG2 | Bestämma signalstatus, frekvens eller PWM-arbetscykel. | Hämta varvtal från en frekvensbaserad varvtalssignal. |
| Analoga 1–4 | Mäta signalen inom arbetsområdet 0–5 V. | Pedalläge eller tryck från en MAP-givare. |
| AUX / PWM | Koppla lasten till jord: på/av eller PWM. | Magnetventil, fläkt eller relä. |
| Ignition OUT · 12 V | Endast logisk styrning för aktivering av automatväxellåda och växelväljare. | Signal till Wake-ingången eller styringången på en extern effektbrytare. |
Matningen +12 V, jord GND och givarmatningsutgången +5 V har separata funktioner. Deras anslutning beskrivs i avsnitt 1.6. För varje krets kontrolleras stiftnumret på kontakten mot BiMatrix Minis schema.
BiMatrix Mini: enhet, kontakt och stiftnummer #
Nedan visas kontakten på enheten sedd från den sida där motkontakten ansluts. Låset sitter upptill. På motkontakten måste betraktningssidan beaktas — från stiftsidan eller ledningssidan. Före anslutning kontrolleras numret mot märkningen på själva kontakten.
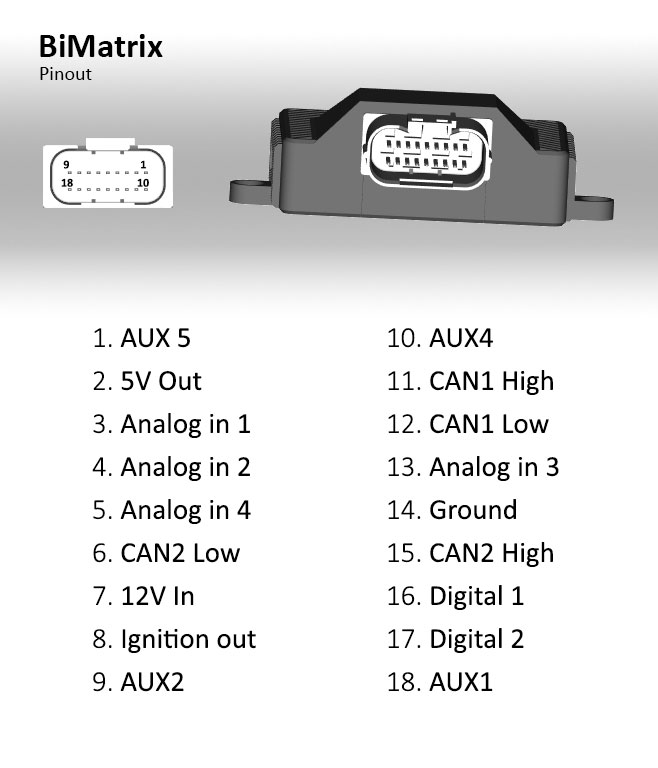
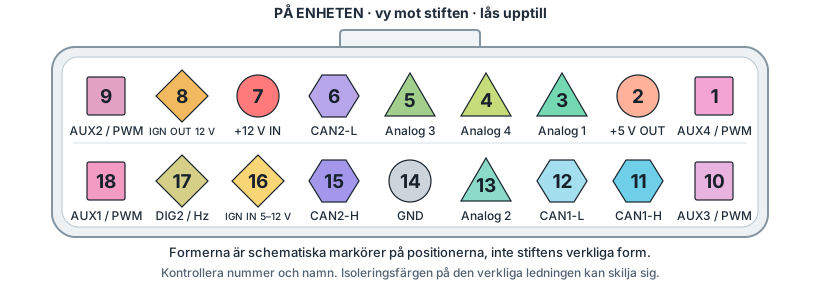
Analog-trianglar och AUX/PWM-fyrkanter används här som funktionsmarkörer. De visar inte metallstiftens form och är inte universella IEC/ANSI-symboler för dessa ingångar och utgångar. Stiftets nummer och namn är fortfarande de huvudsakliga beteckningarna.
Om standardsymbolernas användning: IEC — grafiska symboler och standarder. Beteckningarna CAN-H/CAN-L och GND anges uttryckligen.
Så läses tabellen. Första kolumnen anger kontaktens stiftnummer, den andra dess funktion. Stiftnummer och kanalnummer är olika: analog ingång 1 ansluts till exempel till stift 3.
| Stiftnr | Funktion |
|---|---|
| 1 | AUX4 / PWM |
| 2 | +5 V — givarmatningsutgång |
| 3 | Analog ingång 1 |
| 4 | Analog ingång 4 |
| 5 | Analog ingång 3 |
| 6 | CAN2-L — CAN2 Low |
| 7 | +12 V — BiMatrix Minis huvudmatning |
| 8 | Ignition OUT (IGN OUT) — 12 V, endast logisk styrning |
| 9 | AUX2 / PWM |
| 10 | AUX3 / PWM |
| 11 | CAN1-H — CAN1 High |
| 12 | CAN1-L — CAN1 Low |
| 13 | Analog ingång 2 |
| 14 | GND — jord |
| 15 | CAN2-H — CAN2 High |
| 16 | DIG1 / Ignition IN — tändningsingång 5–12 V |
| 17 | DIG2 — digital / frekvensingång |
| 18 | AUX1 / PWM |
Stift 16 — DIG1 / Ignition IN, tändningsingång 5–12 V. Stift 17 — DIG2, digital / frekvensingång.
För alla enheter BiMatrix Mini används samma stiftfördelning, som anges i denna tabell.
1.2. CAN1 och CAN2: grundläggande anslutningsprincip #
CAN är en ledning för meddelandeutbyte mellan elektroniska styrenheter. Signalen använder två ledningar: CAN-H och CAN-L. De dras tillsammans som ett tvinnat par. BiMatrix Minis CAN-H ansluts till CAN-H på den valda bussen, och CAN-L till CAN-L på samma buss.
Enheterna ansluts parallellt till den gemensamma ledningen med korta avgreningar. Långa separata grenar från en enda punkt försämrar signalformen. CAN-H och CAN-L används inte för strömförsörjning: varje enhets matning och jord ansluts med separata kretsar.
Fysisk anslutning: Texas Instruments — CAN Physical Layer Requirements.
CAN1 och CAN2 är separata portar. Anslutningen av automatväxellåda, växelväljare och andra enheter bestäms av valt schema och inställningar. CAN1- och CAN2-ledningarna kopplas inte ihop för att överföra data mellan portarna; utbytet ordnas genom BiMatrix Minis inställningar.
Bilens CAN-buss med 500 kbit/s bör anslutas till BiMatrix Minis CAN2: Bilens CAN-H → CAN2-H, bilens CAN-L → CAN2-L.
För att ta emot data från denna buss väljs CAN2 i CAN-ingångarna. Vid kontroll i CAN Monitor väljs CAN 2 eller All Interfaces. Den fysiska anslutningen måste stämma med gränssnittet i inställningarna.
Bilens CAN → BiMatrix Minis CAN2 #
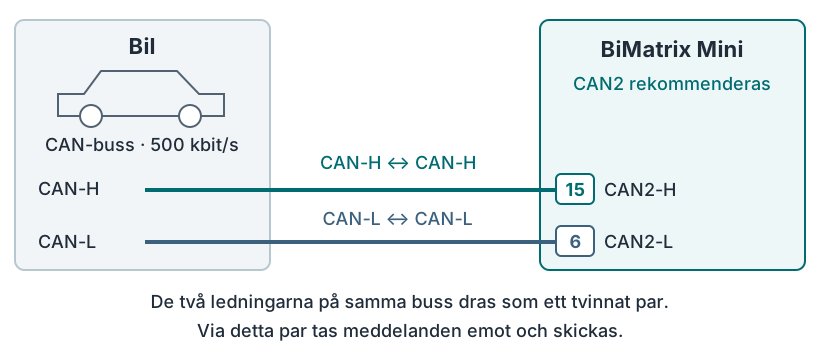
Kontroll: i CAN Monitor väljs CAN 2. När enheterna är igång ska meddelanden med ID och byte tas emot.
Fast CAN-hastighet #
BiMatrix Minis CAN1 och CAN2 arbetar med 500 kbit/s. I den aktuella programvaruversionen är hastigheten fast och kan inte ändras.
Möjlighet att ändra hastigheten kan tillkomma i framtida programvaruversioner.
Före anslutning kontrolleras att bilens valda CAN-buss och de enheter som ska anslutas arbetar med 500 kbit/s. BiMatrix Mini kan inte ställas in för en annan hastighet i den aktuella versionen.
För parameterutbyte måste även meddelandeformatet stämma. För stödda 8HP-versioner är formatet redan implementerat i den inbyggda modulen. Val av bussar, växellådsversion och signalkällor behandlas i avsnitt 3.
Inbyggd 8HP-modul och ytterligare CAN-funktioner #
8HP-modulen är avsedd för de versioner av växellådor från BMW som stöds. Att en växellåda från ett annat märke har samma beteckning 8HP innebär inte att den är kompatibel.
8HP-modulen innehåller redan en meddelandegenerator för stödda växellådsversioner. I gränssnittet tilldelas varje nödvändig parameter en värdekälla. För varvtal väljs till exempel en signal som tas emot från ECU via CAN eller beräknas från frekvensen på DIG2; för vridmoment väljs ett mottaget värde eller resultatet från en inställd karta.
Grundinställning av 8HP: en stödd växellådsversion väljs, CAN-anslutningen ställs in och modulens ingångssignaler tilldelas. Modulen skapar själv alla meddelanden som behövs för den valda versionen. Dessa meddelanden behöver inte skapas manuellt i CAN-utgångarna.
Bearbetningsordning: datakälla → 8HP-modulens ingångsparameter → automatiskt skapade CAN-meddelanden → automatväxellåda.
Konfigurerbara CAN-ingångar och CAN-utgångar används för ytterligare datautbyte med andra enheter. Detta är gränssnittsfunktioner som arbetar via de fysiska portarna CAN1 och CAN2:
- En CAN-ingång hämtar en parameter ur en annan moduls meddelande. Exempel är varvtal från ECU eller knappstatus från en knappenhet. Det erhållna värdet kan användas i BiMatrix Minis logik, i en karta eller som signalkälla för 8HP-modulen.
- En CAN-utgång skapar ett extra meddelande för en annan modul. Ett exempel är att skicka ett valt värde till en kompatibel instrumentpanel. Formatet anges enligt mottagarenhetens protokoll.
Inställning av ytterligare mottagning beskrivs i avsnitt 4, och ytterligare sändning i avsnitt 5.
Varför 120 Ω-motstånd behövs #
I var och en av den snabba CAN-ledningens två fysiska ändar monteras ett termineringsmotstånd på 120 Ω mellan CAN-H och CAN-L. Det minskar signalreflexer från kabeländen som kan orsaka kommunikationsfel.
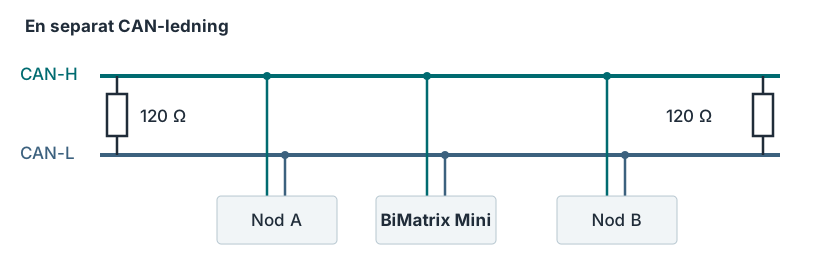
- En ledning använder två ändmotstånd på 120 Ω vardera. Ett motstånd vid varje ansluten enhet behövs inte.
- Motståndet kan redan vara inbyggt i ändenheten eller kablaget. Befintlig terminering beaktas innan fler läggs till.
- Om BiMatrix Mini ansluts i mitten av en redan terminerad fordonsbuss läggs inget tredje motstånd till.
- Om CAN1 och CAN2 ansluts till olika ledningar kontrolleras termineringen separat för varje ledning.
Terminering av ledningsändarna: Texas Instruments — CAN With Selectable Termination.
Kontroll med multimeter. Med strömmen helt bortkopplad från alla enheter mäts resistansen mellan CAN-H och CAN-L på den färdigkopplade ledningen. Med två vanliga permanent anslutna 120 Ω-motstånd förväntas cirka 60 Ω: motstånden är parallellkopplade.
Cirka 120 Ω kan tyda på ett saknat ändmotstånd eller avbrott fram till det; cirka 40 Ω på tre 120 Ω-motstånd. Ett värde på 60 Ω bekräftar inte i sig att motstånden sitter rätt eller att all kommunikation fungerar.
Mätning på spänningslös ledning: Kvaser — How to test your CAN termination.
Separat CAN-ledning: BiMatrix Mini, automatväxellåda och växelväljare #
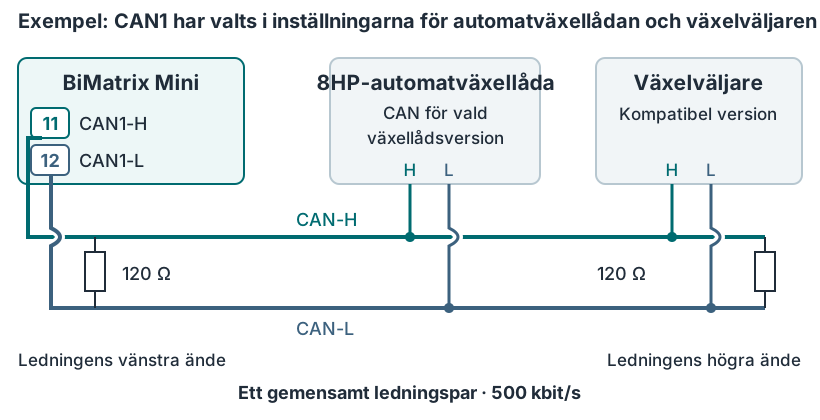
Kontroll: i 8HP-modulens inställningar och CAN Monitor väljs den faktiskt anslutna ledningen. Mottagning och sändning kontrolleras på den; matning och aktivering av enheterna utförs enligt matningsschemat.
CAN Monitor: busskontroll och analys av CAN-meddelanden #
CAN Monitor rekommenderas vid anslutning av CAN-bussar och felsökning. Där visas CAN1- och CAN2-meddelanden: deras identifierare ID och data i byte. Bytevärdena uppdateras när meddelanden kommer in, så att det går att se vilka data som ändras när bilen arbetar eller en knapp trycks in.
ID är meddelandets identifierare. Under ett ID skickas en uppsättning byte som kan innehålla flera olika parametrar. För att läsa en enskild parameter väljs motsvarande del av dessa data.
- I CAN Monitor väljs den faktiskt anslutna bussen — CAN 1 eller CAN 2 — eller All Interfaces för att visa båda. För rekommenderad anslutning av bilens CAN väljs CAN 2. Kontrollera att meddelanden tas emot på bussen.
Här väljs CAN 2 eller All Interfaces. Om listan är dold stoppas meddelandevisningen först. Tryck för att öppna en större bild. - Observera byteförändringar när en känd signal ändras — till exempel när en knapp trycks in och släpps.
- Tryck på det aktuella meddelandets ID för att öppna analysfönstret. Där väljs startbitens position (Position) , längd och värdetyp (Data type), samt byteordningen (Endianness). Avläsningen av det valda värdet uppdateras i realtid.
Position — signalens början; Data type — längd och typ; Endianness — byteordning. Övningsresultat: 2000 och 50. Tryck för att öppna en större bild. - Det erhållna värdet jämförs med signalens faktiska tillstånd. Kontrollen upprepas vid flera ändringar av tillstånd eller värde.
| Parameter | Vad som anges |
|---|---|
| Bit position Fältet Position | Startpositionen för biten där det önskade värdet börjar läsas i meddelandet. I listan väljs Bit N — startbitens nummer. |
| Data length Ingår i Data type | Antalet bitar som värdet upptar. I detta fönster väljs längden inom Data type; det finns inget separat fält Data length. |
| Datatyp Fältet Data type | Hur talet läses: unsigned — värde utan tecken, från noll och uppåt; signed — värde med tecken, som även kan vara negativt. |
| Endianness | Byteordning vid läsning av värdet: Big Endian eller Little Endian. Valet beror på signalens format i meddelandet. |
Exempel: hitta en knapps tillstånd. När knappen trycks in ändras data i ett av meddelandena. Meddelandet väljs med sitt ID, sedan väljs i analysfönstret det dataområde vars värde motsvarar intryckt och släppt knapp. Sambandet kontrolleras med upprepade tryckningar.
Identifierat ID, format och skala används vid inställning av en CAN-ingång. För enskilda bitar beaktas skillnaden i Position-numrering mellan CAN Monitor och CAN Inputs; resultatet kontrolleras i Live. Det erhållna värdet kan användas i BiMatrix Minis logik eller tilldelas som signalkälla för 8HP-modulen. Meddelandena för växellådan skapas av den inbyggda 8HP-modulen.
Meddelanden i CAN Monitor gör det möjligt att kontrollera datamottagningen från bussen. En viss signals funktion fastställs med modulens dokumentation och jämförelse av värden; en ändrad byte anger inte ensam vilken parameter den innehåller. Faktisk sändning av egna CAN Outputs-meddelanden kontrolleras med extern CAN-adapter och mottagare.
1.3. Digitala ingångar #
DIG1 / Ignition IN, stift 16, är en tändningsingång med signalspänningen 5–12 V. Dess tillstånd anger när tändningen slås på och av. Ingången deltar i påslagning och väckning av BiMatrix Mini, så dess funktion behandlas separat från mätingången DIG2.
DIG2 används för att ta emot en digital signal eller frekvenssignal. Beroende på inställningen bestäms tillståndet 0/1, pulsfrekvensen eller arbetscykeln för den inkommande PWM-signalen.
Exempel: motorvarvtal. En kompatibel frekvensbaserad varvtalssignal som används av instrumentpanelen ansluts till DIG2. Ingången mäter frekvensen, som räknas om till motorvarvtal enligt det inställda sambandet. Omräkningen beror på antalet pulser per varv.
Före anslutning kontrolleras varvtalssignalens elektriska nivå. Att pulser finns innebär inte att signalen är kompatibel med ingången: vid behov används en anpassningskrets mellan källan och DIG2. Ett detaljerat exempel finns i avsnitt 7.
Varvtalssignal → DIG2, stift 17 #
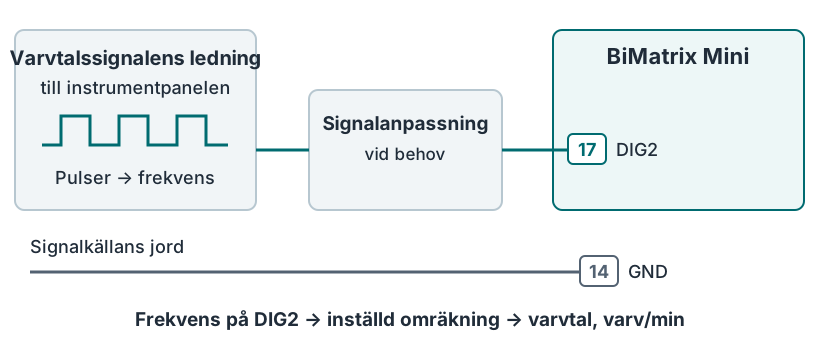
Kontroll: i Live visas DIG2-värdet: frekvensen ska ändras med varvtalet. Efter inställning av omräkningen jämförs visningen med känt motorvarvtal.
1.4. Analoga ingångar #
Analoga ingångar 1–4 används för signaler på 0–5 V. Spänningen ändras med den uppmätta parametern. I inställningarna anges hur spänningen omvandlas till ett begripligt värde.
- Pedalläge. Signalen 0–5 V ansluts till en analog ingång. Omräkningen till procent ställs in efter ändlägena och givarens karakteristik.
- MAP-tryck. Tryckgivarens signalledning ansluts till en annan analog ingång. Omräkningen från spänning till tryck anges enligt den aktuella givarens karakteristik.
Givarens signal och matning är olika kretsar. Matningen ansluts till givarens matningsstift, signalen till den analoga ingången och referensjorden enligt givarens och BiMatrix Minis scheman. Arbetsområdet 0–5 V tillåter inte att bilens 12 V ansluts till signalingången.
Skydd av analoga ingångar. Varje Analog In har ett seriemotstånd på 1 kΩ och en zenerdiod på 5,1 V till jord. Denna krets begränsar ström och överspänning, men arbetsområdet förblir 0–5 V.
Om +12 V av misstag läggs på en påslagen Mini med stabil intern 5 V-matning är den beräknade strömmen genom ingångsmotståndet cirka 7 mA. Beräkningen visar en marginal för strömbegränsning; enhetens tålighet i alla driftlägen har inte bekräftats genom provning.
Skydd mot +24 V och mot överspänning när Mini saknar matning har inte bekräftats. För signaler på 12/24 V används en extern signalanpassare med en utgång på 0–5 V. De analoga ingångarnas mätvärden kan vara otillförlitliga vid överspänning.
Komponentdokumentation: onsemi SZ1SMB5918BT3G; Texas Instruments ADS1115.
Data från de analoga ingångarna kan användas i kartor, tilldelas som signalkällor 8HP-modulen, skickas till andra enheter via CAN-utgångar eller användas för AUX/PWM-styrning.
MAP:s tre kretsar: matning, signal och jord #
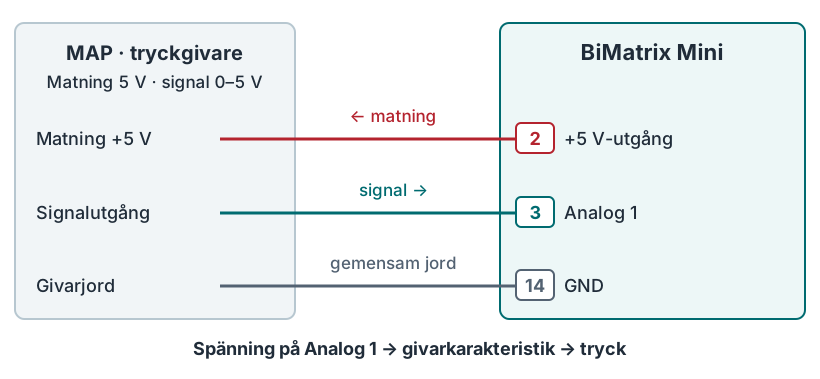
Kontroll: i Live visas Analog 1. Spänningen kontrolleras före omräkning till tryck, sedan jämförs resultatet med MAP-karakteristiken.
Bil utan CAN: från ledningar till meddelanden för automatväxellådan #
En uppskattning av motorvridmomentet beräknas enligt inställda samband.
De erhållna parametrarna tilldelas dess ingångar. Meddelandena skapas automatiskt.
Pilarna visar här databehandlingen i programmet. Fysiska ledningar ansluts enligt schemana ovan. Numren på de analoga kanalerna har valts för detta exempel; pedalkretsen kontrolleras enligt sitt schema. Vridmoment från kartan är en beräknad uppskattning.
1.5. AUX/PWM-utgångar #
Utgångarna AUX1–AUX4 / PWM kopplar lasten till jord GND. Matningens plus ansluts via en säkring till spolens ena sida, den andra sidan ansluts till AUX/PWM. Utgången styr ”minus” och levererar inte +12 V-matning.
Utgången på: den interna brytaren kopplar AUX till GND och ström går genom spolen. Utgången av: brytaren är öppen och ingen matningsström går genom den. Spänningen på en avstängd AUX är inte nödvändigtvis 0 V: matningens plus kan finnas där via spolen.
AUX-utgångarna används för att slå på enheter och styra med PWM — pulsbreddsmodulering. Med PWM slås utgången på och av upprepade gånger. Frekvensen anger antalet cykler per sekund och arbetscykeln den andel av tiden som utgången är på.
En arbetscykel på 25 % betyder till exempel att utgången är på under en fjärdedel av varje period. Vid 0 % är den av och vid 100 % kontinuerligt på. Sambandet mellan tryck, kraft eller hastighet och arbetscykel bestäms av den anslutna enheten.
Exempel: AUX tänder en 12 V-lampa via ett relä #
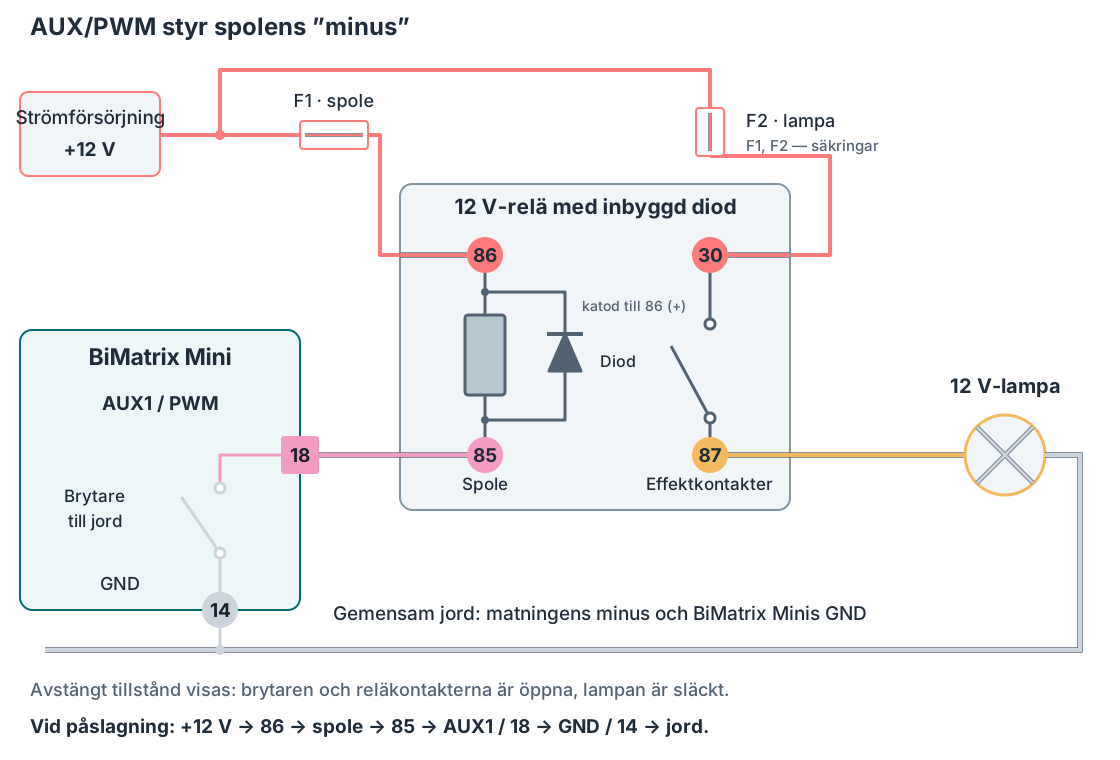
Spolanslutning: reläkontakt 86 → +12 V via F1; stift 85 → AUX1, stift 18; GND Mini, stift 14 → gemensam jord. Den schematiska strömvägen vid påslagning visas nederst i bilden.
Lampans anslutning: +12 V går via F2 till reläkontakt 30; kontakt 87 ansluts till lampan och lampans andra anslutning till jord. När reläet drar sluts kontakterna 30 och 87 och lampan tänds. Reläspolens ström går genom AUX; lampans ström går genom kontakterna 30–87.
I det visade reläet är skyddsdioden inbyggd i höljet: katoden — sidan med strecket på diodsymbolen — är ansluten till 86 (+12 V), anoden till 85 (AUX). Polariteten 85/86 måste följas för ett sådant relä. För andra relä- eller magnetventilkonstruktioner kontrolleras skyddet enligt dokumentationen. F1 och F2 dimensioneras efter strömmen i respektive krets och ledningsarean.
Kontaktmärkning och schema för den inbyggda dioden: HELLA — fyrpoligt 12 V-relä med diod. Reläets tillåtna kontaktström är inte AUX-utgångens tillåtna ström.
Magnetventil
Matningens plus → magnetventil → AUX/PWM → jord.
PWM-frekvens och arbetscykel väljs enligt magnetventilens egenskaper. Ström och skydd måste stämma med utgångens specifikationer; vid behov används ett externt drivsteg.
Fläkt
AUX → kompatibel styringång → fläkt.
Styrenhetens ingång måste stödja styrning genom koppling till jord. Om en annan elektrisk signal krävs används en anpassningskrets. Fläktens effektmatning ansluts separat.
Relä
+12 V via F1 → spole 86/85 → AUX/PWM → jord. Kontakterna 30/87 tänder lampan.
För ett vanligt elektromekaniskt relä används 0 % — av och 100 % — på. I detta schema slås lampan bara på och av; ljusstyrkan regleras inte med PWM. Snabb reläomkoppling i PWM-läge används inte.
Kontroll. I Live läggs widgetar till för kommandokällan och önskad PWM-utgång. När källvärdet ändras kontrolleras den beräknade arbetscykeln och därefter den anslutna enhetens faktiska funktion. PWM-värdet i Live visar utgångskommandot; det bekräftar inte att ström går genom lasten.
Direkt anslutning av en last tillåts endast om ström, spänning och skyddskrets motsvarar utgångens specifikationer. Om tillåten belastning överskrids används ett externt drivsteg eller ett lämpligt relä. Tillåten ström fastställs enligt BiMatrix Minis dokumentation.
Utgångskommandot kan bero på en ingångsparameter, ett villkor eller en karta. Ett exempel är fläktaktivering efter temperatur. Inställningen behandlas i avsnitt 9.
1.6. Matning, jord och tändning #
Bilens KL30G rekommenderas för BiMatrix Minis huvudmatning. På denna krets finns +12 V kvar efter att tändningen stängts av och bryts när bilen går i viloläge. Vid matning från KL30G behövs inget fördröjningsrelä.
KL30G via en 2 A-säkring ansluts till stift 7 — huvudmatning +12 V. Stift 14 — GND ansluts till bilens gemensamma jord. KL30G-anslutningspunkten bestäms enligt den aktuella bilens elschema; ledningsarea och säkringshållare väljs för den skyddade kretsen med hänsyn till förläggningsförhållandena.
Tändningssignalen 5–12 V ansluts separat utan fördröjning till stift 16 — Ignition IN / DIG1. När tändningen stängs av känner Mini direkt av signaländringen, även om matningen på stift 7 finns kvar. KL30G används för huvudmatning; IGN-ingången får signalen för påslagen tändning.
Ignition OUT (IGN OUT), stift 8, är en 12 V-utgång endast för logisk styrning. Den ansluts till en kompatibel Wake-/aktiveringsingång eller den logiska ingången på en extern effektbrytare.
Effektlaster ansluts inte till IGN OUT. Lampor, magnetventiler, fläktar, reläspolar och enheternas effektmatning ansluts med separata kretsar via lämpliga styrutgångar eller drivsteg. IGN OUT överför endast en styrsignal.
BiMatrix Minis matningssäkring — 2 A, fordonssäkring för 32 V DC. Märkströmmen rekommenderas för Minis separata krets under beräkningsvillkoren nedan. Säkringen monteras i plusledningen så nära anslutningspunkten för KL30G eller permanent +12 V som möjligt. Därefter ansluts ledningen till stift 7.
Genom denna säkring går även strömmen till givarna från +5 V-utgången och till de logiska ingångar som ansluts till IGN OUT. Effektmatningen till växellåda, växelväljare, lampor och magnetventiler ansluts med separata skyddade kretsar. Om givarbelastningen eller uppsättningen logiska ingångar ändras måste beräkningen omprövas; 2 A anger inte dessa utgångars tillåtna ström.
Hur märkströmmen 2 A beräknades
Beräknad uppskattning för grundanslutningen. Minis uppmätta maximala ström finns ännu inte tillgänglig. Följande belastningsbudget har antagits för säkringsvalet:
| Beräkningsvillkor | Antaget värde |
|---|---|
| Minis elektronik, Wi-Fi, microSD och CAN, omräknat till belastningen på den interna 5 V-skenan | 1,0 A med beräknad marginal |
| Ytterligare givare på +5 V-utgången, stift 2 | 0,1 A totalt |
| Total ström till logiska ingångar anslutna till IGN OUT 12 V, stift 8 | 0,1 A totalt |
| Källspänning / marginal för ingångsdiod och kablage | 9 V / 1 V |
| Omvandlingsverkningsgrad antagen i beräkningen | 70 % |
| Ytterligare ström i ingångskretsarna | 0,025 A |
3,3 V-belastningen är medräknad som ström på 5 V-sidan eftersom en linjär regulator används mellan skenorna. Värdena 0,1 A för givarna och den sammanlagda strömmen till IGN OUT:s logiska ingångar är villkor i detta räkneexempel; de fastställer inte utgångarnas tillåtna strömmar och tillåter inte effektlaster på IGN OUT. Spänningen 9 V och verkningsgraden 70 % är också beräkningsantaganden.
I matning ≈ 5 × (1,0 + 0,1) / [(9 − 1) × 0,70] + 0,025 + 0,1 ≈ 1,11 A.
En fordonssäkring väljs med 2 A / 32 V DC. För en Littelfuse MINI 297 på 2 A anger tillverkaren till exempel en tillåten kontinuerlig belastning på cirka 1,3 A vid +100 °C enligt den typiska tabellen för temperaturderatering. Det är högre än beräknade 1,11 A. För en annan säkringstyp kontrolleras dess egen karakteristik.
Efter montering kontrolleras faktisk matningsström med Wi-Fi, microSD-skrivning och anslutna laster, samt att enheten startar utan att säkringen löser ut. Beräkningen av kontinuerlig last verifierar inte startströmmen. Vid högre belastning eller andra förhållanden räknas hela matningsgrenen om, inklusive kablage och utgångar.
Beräkningen bygger på Minis elschema och den antagna belastningsmarginalen. Referensdata: Espressif — ESP32-strömförsörjning, TI — LM2596, TI — LM1117, Littelfuse — MINI 297, egenskaper och temperaturtabell.
Rekommenderad anslutning: matning från KL30G #
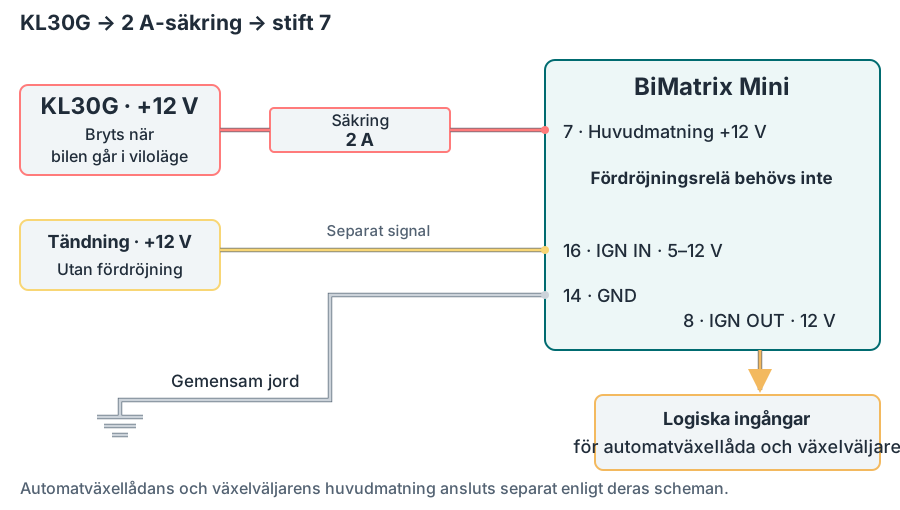
Driftsekvens med KL30G #
- Tändningen slås på. När matning från KL30G och signal på ingång 16 finns slås BiMatrix Mini på. Från utgången 8 — IGN OUT går en 12 V-signal till automatväxellådans och växelväljarens logiska aktiveringsingångar.
- Tändningen stängs av. Signalen på ingång 16 försvinner direkt. Matningen från KL30G finns kvar och Mini utför den avsedda avstängningssekvensen för anslutna enheter.
- Bilen går i viloläge. Bilens strömförsörjningssystem kopplar bort KL30G-kretsen och Minis huvudmatning bryts.
Tiden för frånkoppling av KL30G bestäms av bilen; det är ingen fast fördröjning på 60 sekunder. Vid anslutningskontrollen mäts spänningen på stift 7 efter avstängd tändning och efter att bilen gått i viloläge, samt på stift 16 direkt efter avstängd tändning.
Allmän princip för fördröjd frånkoppling av Terminal 30g: BMW — E93 Complete Vehicle, avsnittet Electric Load Shut-down Terminal 30g Relay. Den aktuella kretsen och dess frånkopplingsvillkor kontrolleras i bilens dokumentation.
Om en lämplig KL30G-krets saknas: permanent +12 V via relä #
Vid matning från permanent +12 V används ett externt frånslagsfördröjt relä — delay relay — på 60 sekunder. Batteriets huvudplus ansluts via en 2 A-säkring och reläets effektkontakt till Minis stift 7. Matningen slås på med tändningen och finns kvar i ytterligare 60 sekunder efter att den stängts av.
Tändningssignalen ansluts utan fördröjning till Minis stift 16 (Ignition IN, 5–12 V) och fördröjningsreläets kompatibla styringång. Mini känner därför av avstängd tändning direkt, medan reläet bryter huvudmatningen senare.
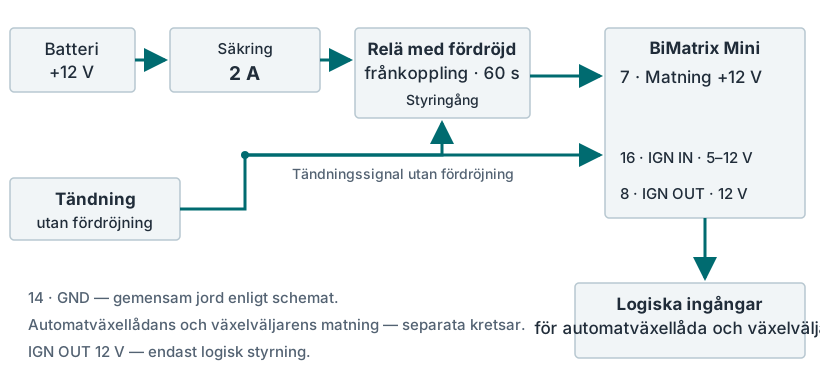
Reläalternativ: matningen behålls i 60 sekunder #
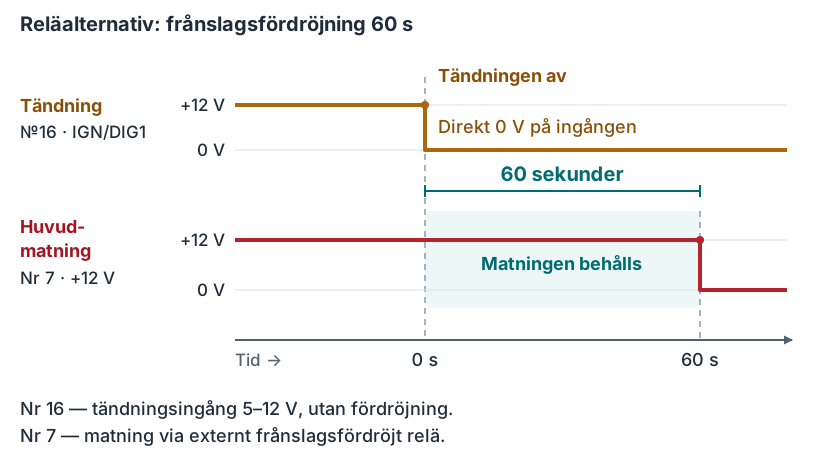
Automatväxellådans och växelväljarens matning ansluts med separata skyddade kretsar enligt deras scheman. IGN OUT 12 V används endast för logisk aktivering. Effektlaster ansluts inte direkt till denna utgång.
+5 V-utgång används för att mata kompatibla givare. Givarnas totala ström måste rymmas inom utgångens tillåtna belastning. Varje givares matning, signalkrets och jord kontrolleras enligt dokumentationen.
1.7. Bänktest med USB-matning #
För bänktest av själva BiMatrix Mini kan matningen komma via USB. Ingången Ignition IN / DIG1 tar emot 5–12 V. Vid bänktest matas den med +5 V från Minis egen utgång så att enheten detekterar påslagen tändning.
USB-test: en bygel mellan stift 2 och 16 #
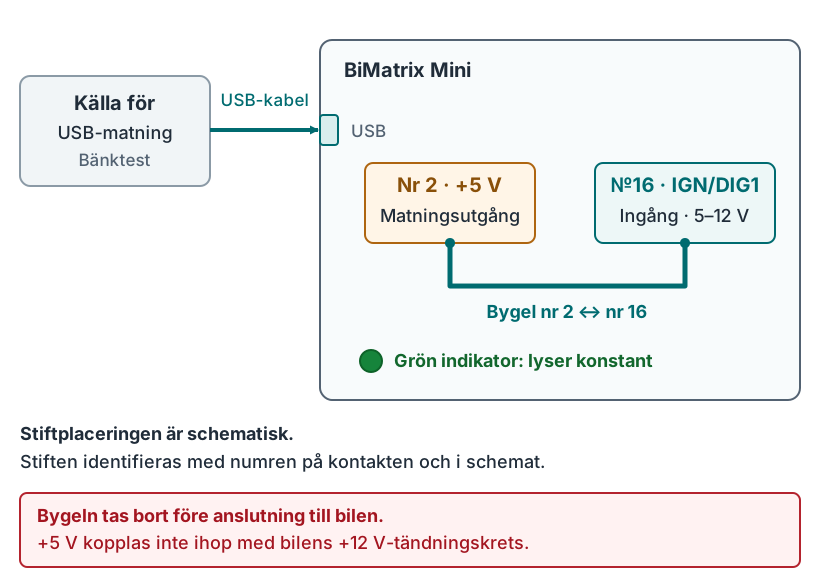
- Testet utförs utanför bilen utan ansluten extern tändningskrets.
- Med hjälp av numren på kontakten och i schemat identifieras +5 V-utgången och tändningsingången, sedan monteras en bygel mellan dem. Det är just tändningsingången som används; utgången IGN OUT har en annan funktion.
- BiMatrix Mini ansluts med en USB-kabel till en USB-strömkälla.
- Den gröna indikatorn ska tändas och lysa konstant.
Om den gröna indikatorn tänds och sedan slocknar detekteras inte tändningssignalen. Kontrollera bygeln mellan +5 V och tändningsingången, att rätt stift valts och att +5 V finns.
Bygeln används endast för fristående bänktest. Den tas bort före anslutning till bilen: +5 V-utgången får inte förbindas med bilens +12 V-tändningskrets. Vid installation i bilen används matningsschemat från KL30G eller, om det saknas, via ett frånslagsfördröjt relä.
USB ger BiMatrix Mini ström för detta test. Matningen till automatväxellåda och växelväljare, om de ingår i bänktestet, ansluts separat enligt deras scheman.
1.8. Vanliga anslutningsfel #
- Felaktig CAN-bussanslutning, saknade eller extra motstånd. Kontrollera att CAN-H ansluts till CAN-H, CAN-L till CAN-L och att båda ledningarna tillhör samma buss. Kontrollera därefter två ändmotstånd på 120 Ω, inklusive de som redan finns i enheter eller kablage. Ett extra motstånd vid varje enhet behövs inte. Kontrollordningen beskrivs i avsnittet om CAN-terminering.
- BiMatrix Minis stift är felidentifierade. Numret på varje använt stift på kontakten jämförs med numret i schemat. Kontroll enbart efter ledningsfärg eller stiftets läge på ett foto räcker inte. Regeln för stiftidentifiering är markerad med rött i avsnitt 1.1.
Rekommenderad anslutning för bilens CAN är CAN2. Före felsökning i CAN Monitor kontrolleras att denna buss har valts. För automatväxellåda, växelväljare och andra enheter väljs det gränssnitt som de faktiskt är anslutna till.
1.9. Live: widgetar, diagram och dataexport #
Live är en separat modul för att visa BiMatrix Minis data i realtid. Där finns värden från analoga, digitala och CAN-ingångar, PWM-utgångarnas parametrar, växellådsdata och andra tillgängliga BiMatrix Mini-parametrar. I gränssnittet används också namnet Live data.
| Verktyg | Vad som visas | När det används |
|---|---|---|
| CAN Monitor | Meddelande-ID och byte för CAN1/CAN2; avläsning av en vald del av meddelandet. | Kontroll av busskommunikation och sökning efter parametrar i CAN-meddelanden. |
| Live | Tillgängliga BiMatrix Mini-parametervärden i widgetar: diagram och numeriska visningar. | Ingångskontroll, övervakning av växellådsdata och analys av signaländringar över tid. |
Lägga till widgetar #
I Live läggs en widget till och önskad datakälla och visningsmetod väljs:
- Graph — diagram. Visar hur värdet ändras över tid. Det gör det enkelt att följa kortvariga ändringar och jämföra signaler.
- Number value — numeriskt värde. Visar det aktuella värdet för den valda parametern.
För att till exempel kontrollera en analog ingång läggs dess värde till och givarsignalen ändras. Widgetens visning används för att kontrollera att rätt ingång valts och att värdet ändras som förväntat. Digitala ingångar, värden från konfigurerade CAN-ingångar och andra inkommande data kontrolleras på samma sätt.
Stoppa visningen och förstora ett diagramavsnitt #
- Parametrarna som ska jämföras läggs till i diagrammen: exempelvis växel, motorvarvtal och tillgängliga vridmomentsvärden.
- Efter den intressanta händelsen stoppas diagramvisningen. Tidsfönstret fryses så att händelsen kan granskas utan att diagrammet ständigt förskjuts.
- Önskat intervall markeras genom att dra över diagrammet från vänster till höger med musen eller med fingret.
- Knappen för att förstora det markerade området breddar intervallet till diagrammets bredd. Knapparna ”+” och ”−” ändrar tidsskalan.
- Efter analysen återupptas visningen av inkommande data.
Stoppet gäller diagramvisningen. Mottagning och lagring av data fortsätter. Förstoring gör det möjligt att granska redan mottagna punkter närmare; den ökar inte datamottagningsfrekvensen.
Exempel: analys av en växling. Inom samma tidsavsnitt jämförs växelbyte, varvtalsändring och vridmomentssänkning med efterföljande återställning. På så sätt kan växlingspunkten och vridmomentsreduktionen granskas närmare utifrån tillgängliga signaler.
Export till CSV #
Efter att visningen stoppats kan insamlade Live-data exporteras till CSV. Filen kan användas för senare analys eller för att lämna inspelningen till en specialist.
CSV-filen innehåller hela den tillgängliga insamlade Live-historiken och alla parametrar i den. Det markerade diagramområdet och widgetuppsättningen begränsar inte exportens innehåll. Filen innehåller tid och parametervärden.
↑ Till innehållsförteckningen2. Förberedelser inför anslutning #
2.1. Anslutning till appen #
Appen BiMatrix finns endast på engelska (English). Namnen på moduler, knappar och fält anges i handboken så som de visas i appen.
BiMatrix Mini får matning och tändningen slås på. Appen BiMatrix används för inställning. Tillgänglig kommunikationsmetod beror på den installerade programvaruvarianten: Bluetooth (BLE) eller WiFi.
Lösenordet är serienumret på din BiMatrix Mini. Det används som Wi-Fi-lösenord och anges när appgränssnittet begär autentisering.
Anslutning via Wi-Fi #
- I telefonens eller datorns Wi-Fi-inställningar väljs BiMatrix Mini-nätverket. Enhetens serienummer anges.
- Anslutningen till nätverket behålls även om systemet anger att internet saknas: lokal inställning kräver ingen internetåtkomst.
- I appen väljs kommunikationsmetoden WiFi. Om ett lösenord efterfrågas anges serienumret igen.
- Kontrollera statusen Connected och att den anslutna enhetens parametrar laddas.
Anslutning via BLE #
- Bluetooth slås på; appen får tillstånd att söka efter och ansluta till enheter om systemet begär det.
- I appen väljs Bluetooth, sedan den hittade BiMatrix Mini-enheten.
- Vid begäran om autentisering anges serienumret. Kontrollera statusen Connected.
För BLE utförs ingen föregående parkoppling (Pairing). Parkoppling via systemets Bluetooth-inställningar behövs inte.
USB används vid bänktest för att mata Mini. I det aktuella appgränssnittet är WiFi och Bluetooth de fungerande kommunikationsmetoderna; en ansluten USB-kabel skapar inte i sig en anslutning till appen.
2.2. Förbereda signaler och strömförsörjning #
Innan kablaget byggs fastställs växellådsversion, växelväljarens faktiska kontakt och varje parameters källa. Namn som ”varvtal” eller ”vridmoment” ska kompletteras med enheter och signalbeskrivning.
| Krets eller signal | Vad som måste fastställas |
|---|---|
| Minis matning | KL30G-punkt som kopplas bort när bilen går i viloläge; separat 2 A-säkring enligt beräkningsvillkoren. Om lämplig KL30G saknas — matning via ett 60 s-fördröjningsrelä. |
| Tändning och jord | IGN IN 5–12 V på stift 16, GND på 14. IGN OUT 12 V på stift 8 — endast logisk styrning. |
| Bilens CAN | Fysisk H/L-punkt, hastighet 500 kbit/s, befintliga ändmotstånd och enheter på vald buss. |
| Varvtal och vridmoment | Källa, enheter rpm och N·m, uppdateringsperiod. |
| Pedal, broms, temperaturer | Varje parameters källa, område och omräkning till enheterna som anges i 8HP-modulen. |
| AUX och givare | Lastens stiftfördelning, separat matning och lastsäkring, signalkompatibilitet och tillåten ström. |
Vid anslutning till en redan fungerande ECU-givare kontrolleras dess matnings- och referensjordschema. Minis +5 V-utgång och ECU:ns +5 V-utgång kopplas inte ihop. Stiften på alla kontakter identifieras med de märkta numren.
2.3. Arbeta med appens parametrar #
Avsnittet Inputs innehåller Analog inputs, CAN Inputs och Digital Inputs. I Outputs finns AUX Outputs och CAN Outputs. Maps utför omvandlingar, Live visar värden och 8HP Gearbox ställer in kommunikationen med växellådan. I menyn BiMatrix finns allmänna inställningar, CAN Monitor och SD Card.
- Efter anslutning väntar man på att modulens parametrar laddas.
- Ingången, kartan eller utgången får ett tydligt namn, till exempel RPM CAN2, Pedal Analog1 eller Fan duty.
- Önskade fält ändras i formuläret. Om knappen Apply changesvisas trycks den in för att skicka ändringarna till enheten.
- Efter överföringen kontrolleras fälten och värdena igen. Ett ändrat källval kontrolleras också i modulen som använder källan.
Att skapa en ingång tilldelar den ännu inte till växellådan. I 8HP-modulens parameter väljs ingången separat som värdekälla. Om en annan källa väljs ändras dataflödet, inte ledningens fysiska anslutning.
Enhetsbeteckningen är en etikett. Att enbart ändra ”V” till ”%” eller ”bar” utför ingen omräkning: koefficienter eller kalibreringstabell ställs in separat.
Den fysiska tändningsingången 16 ansluts enligt matningsschemat. Fältet Ignition switch i de allmänna inställningarna används inte som ersättning för denna ledning vid installation.
2.4. Controls: manuella värden och omkopplare #
Controls anger ett värde via appens gränssnitt. Det skapade elementet kan väljas som källa i en mappning, utgång eller annan modul, till exempel för manuellt val av läge.
Skärmbilderna visar appens riktiga gränssnitt med demonstrationsnamn och demonstrationsvärden. Ingen enhet är ansluten; statusen CONNECTED är simulerad för att visa skärmen.
| Type | Så fungerar det | Detta ställs in |
|---|---|---|
| Button | Varje tryck växlar mellan två tillstånd; det valda tillståndet behålls när knappen släpps. | Två alternativ i Options: namn, värde och färg för varje tillstånd. |
| Switch | Väljer ett av de aktiverade alternativen. | Upp till 10 alternativ i Options: kryssruta för aktivering, namn, värde och färg. |
| Numeric | Ett tal kan skrivas in eller ändras med ett steg med knapparna − och +. | Elementets allmänna parametrar; ingen lista Options. |
Så läggs ett element till #
- Öppna Controls och tryck på + under elementen.
- I fönstret Control settings ange Name och välj Type: Button, Switch eller Numeric.
- Ställ in Round (värdets bitbredd), Row (placeringsrad) och Sort ID (elementets ordning).
- För Button aktivera två alternativ i Options och fyll i Name, Value, Color. För Switch aktivera önskade alternativ i följd med kryssrutorna och fyll i samma fält. För Numeric används inte detta block.
- Tryck på Apply. För Numeric anges talet på sidan Controls. Om elementet ska användas i logiken väljs det i källfältet för önskad modul och resultatet kontrolleras i Live.
Redigering: tryck på radnumret till vänster och sedan på kugghjulet på önskat element. När parametrarna har ändrats, tryck på Apply. Knappen Delete control tar bort elementet efter bekräftelse.
En ändring av det manuella värdet kan påverka den tilldelade utgången direkt. Kontrollera före testet att rätt källa är vald. Controls bekräftar inte att en fysisk signal för broms, pedal eller motorvarvtal finns.
2.5. Spara och överföra konfigurationen #
Parametrarna tillämpas i respektive modul. För en separat säkerhetskopia används i de allmänna inställningarna BiMatrix funktionen Export settings.
- Öppna Export settings och vänta tills modulerna lästs från enheten.
- Hela önskade moduler eller enskilda element markeras. För en fungerande konfiguration med länkade ingångar och kartor bör alla använda moduler sparas.
- Tryck på Export settings och spara filen .bms. Kontrollera meddelandet om lyckad sparning och att filen finns.
- Tillsammans med filen antecknas bil, växellåda, växelväljare, datum och en kort beskrivning av inställningen.
För återställning väljs Import settings och önskad .bms. Val av en hel modul ersätter dess aktuella inställningar; val av enskilda namngivna element lägger till dem på lediga platser. 8HP-modulen överförs i sin helhet. En kopia av den aktuella konfigurationen skapas före ersättning.
Efter import kontrolleras alla källreferenser, särskilt när enskilda ingångar eller kartor lagts till: elementens namn och nummer kan skilja sig från ursprungskonfigurationen. Om importen stoppade efter skrivning av en modul kan redan skrivna ändringar finnas kvar — kontrollera appens meddelande och modulernas faktiska tillstånd.
.bms sparar BiMatrix-inställningar. Kalibreringar, kodningar och växellådans egen fasta programvara hör till separata operationer 8HP Tuner.
2.6. Appversioner och uppdatering av BiMatrix Mini #
Firmware för BiMatrix Mini och appen för Windows/Android är två olika program. Firmware körs inuti enheten och styr dess funktioner. Appen installeras på en dator eller telefon och används för inställningar, visning av data och överföring av filer.
För korrekt funktion måste versionerna av SW och FW stämma överens, inklusive byggnumret. De visas på appens översta rad efter anslutning till Mini. Enbart installation av en ny appversion uppdaterar inte enheten.
Uppdateringen utförs manuellt eller med den inbyggda guiden. Innan den påbörjas sparas inställningsfilen .bms, SD-kortet kontrolleras och en stabil strömförsörjning till Mini säkerställs. Under filöverföringen behålls även anslutningen till appen.
Först väljs firmware: BLE eller WiFi
Appen stöder båda anslutningssätten: BLE och WiFi. För BiMatrix Mini bestäms anslutningssättet av installerad firmware. Före en manuell uppdatering väljs och hämtas filen för önskad variant: BLE eller WiFi.
Efter installation av WiFi-firmware sker anslutningen via WiFi; efter installation av BLE-firmware sker den via BLE. Vid byte av variant slutar den tidigare anslutningen att fungera. För BLE görs ingen parkoppling i telefonens eller datorns Bluetooth-inställningar.
Manuell uppdatering av Mini via kortläsare
- BiMatrix Mini kopplas helt bort från strömförsörjningen, även USB. SD-kortet tas ut och ansluts till datorn via en kortläsare.
- Den valda firmwarefilen kopieras till SD-kortets rotkatalog, utan undermapp, och döps om till exakt
firmware_ota.bin. Det kontrolleras att filändelsen .bin inte har lagts till en andra gång. - Kortet matas ut säkert från datorn och sätts i Mini. Enhetens strömförsörjning slås på igen.
- Vid start upptäcker Mini filen och börjar kontrollera och installera den. Den gröna indikatorn blinkar tre gånger, därefter tänds den röda.
- Så länge den röda indikatorn lyser bryts inte strömförsörjningen och SD-kortet tas inte ut. Vanligtvis tänds den gröna indikatorn efter ungefär 30 sekunder och Mini startar automatiskt den nya firmwareversionen.
- Anslutningen upprättas på nytt. På raden SW / FW kontrolleras den installerade versionen och att den stämmer överens med appen.
Överföring av firmware via appen: SD Card
Filen kan överföras till SD-kortet via den befintliga anslutningen till Mini. Ingen kortläsare behövs.
- Menyn öppnas genom att trycka på BiMatrix-logotypen. Därefter väljs avsnittet SD Card.
- Tryck på Upload file och den tidigare hämtade firmwarefilen väljs. Dess ursprungliga namn behålls, till exempel
firmware_ota_ble_4.4.3.bin; filen behöver inte döpas om till firmware_ota.bin. - Överföringen får slutföras. Därefter trycks den gröna knappen bredvid filen: Reflash BiMatrix, sedan bekräftas åtgärden med knappen Yes.
- Mini förbereder den valda filen och startar om för installation. Strömförsörjningen hålls stabil tills skrivningen är klar och enheten har startat igen.
- Efter start ansluts enheten på nytt och FW-versionen kontrolleras.
Flera firmwarefiler kan lagras på kortet och den önskade väljas via Reflash BiMatrix. Efter byte av Mini-version installeras även motsvarande appversion.
Knappen Reflash BiMatrix visas för filer vars namn börjar med firmware_ota och slutar med .bin, med undantag för det exakta namnet firmware_ota.bin: det är avsett för automatisk installation vid start. Om knappen saknas kontrolleras filnamnet och att överföringen har slutförts.
Manuell installation av appen på Windows eller Android
| System | Fil | Installationsförlopp |
|---|---|---|
| Windows | .exe | Installationsprogrammet för önskad BiMatrix-version hämtas och startas, och dess anvisningar följs. |
| Android | .apk | Installationsprogrammet för önskad BiMatrix-version hämtas, filen öppnas och installationen bekräftas. Om Android begär tillåtelse att installera från denna källa ges tillåtelsen för det valda installationsprogrammet. |
Efter installationen startas appen och ansluts till Mini. Det kontrolleras att SW och FW stämmer överens. Filerna .exe och .apk installeras på datorn eller telefonen; firmwarefilen .bin överförs till Minis SD-kort.
Automatisk uppdatering: Check available versions
Den inbyggda guiden hämtar listan över utgåvor, hämtar rätt app och hjälper till att installera motsvarande firmware för Mini. Internet krävs för att hämta katalogen och installationsprogrammet; stegen i Windows eller Androids installationsprogram bekräftas av användaren.
| Kanal | Betydelse |
|---|---|
| Release | En utgåva där korrekt funktion har bekräftats för de flesta funktionerna. Rekommenderas för vanlig användning. |
| Beta | En utgåva med de allra senaste ändringarna. Den väljs när man vill prova nyheter och kan acceptera möjliga funktionsfel. |
- De allmänna inställningarna öppnas genom att trycka på BiMatrix-logotypen. För parametern BiMatrix Update väljs Release only för vanliga utgåvor eller Beta testing för tillgång till testutgåvor. Inställningen sparas med knappen Apply changes.
- Efter anslutning till Mini trycks den översta raden: SW / FW. I fönstret Update BiMatrix trycks Check available versions.
- En tillgänglig utgåva väljs, ändringsbeskrivningen läses och därefter trycks Update. Bredvid versionen anges varianten Bluetooth (BLE) eller WiFi. Guiden väljer den utifrån aktuell firmware i Mini; listan används inte för att byta anslutningssätt.
- Om en annan appversion behövs installeras den. Därefter startas appen igen och ansluts till Mini.
- Om SW och FW inte stämmer överens visas Difference in versions detected!. Med knappen Update BiMatrix firmware startas överföringen och installationen av motsvarande firmware från appen.
- Uppdateringen får slutföras och Mini starta om. Efter återanslutning kontrolleras att versionerna av SW och FW stämmer överens.
Om vald firmware redan ingår i den installerade appen överför guiden den direkt till Mini, utan att installera om appen. Internet behövs inte för att överföra firmware som ingår i appen.
Continue without update skjuter upp uppdateringen men löser inte versionsskillnaden. Ett felmeddelande vid hämtning eller installation betyder inte att uppdateringen lyckades: först åtgärdas den angivna orsaken, sedan görs kontrollen igen.
↑ Till innehållsförteckningen3. CAN-anslutning och inställning av 8HP-modulen #
Först väljs växellåda och växelväljarens faktiska kontakt. Schemat nedan ändras med valet: det visar nödvändiga CAN-ledningar, stiftnummer och matningskretsar. Grunden för F-series är BiMatrix-schemat för 8HP45/70.
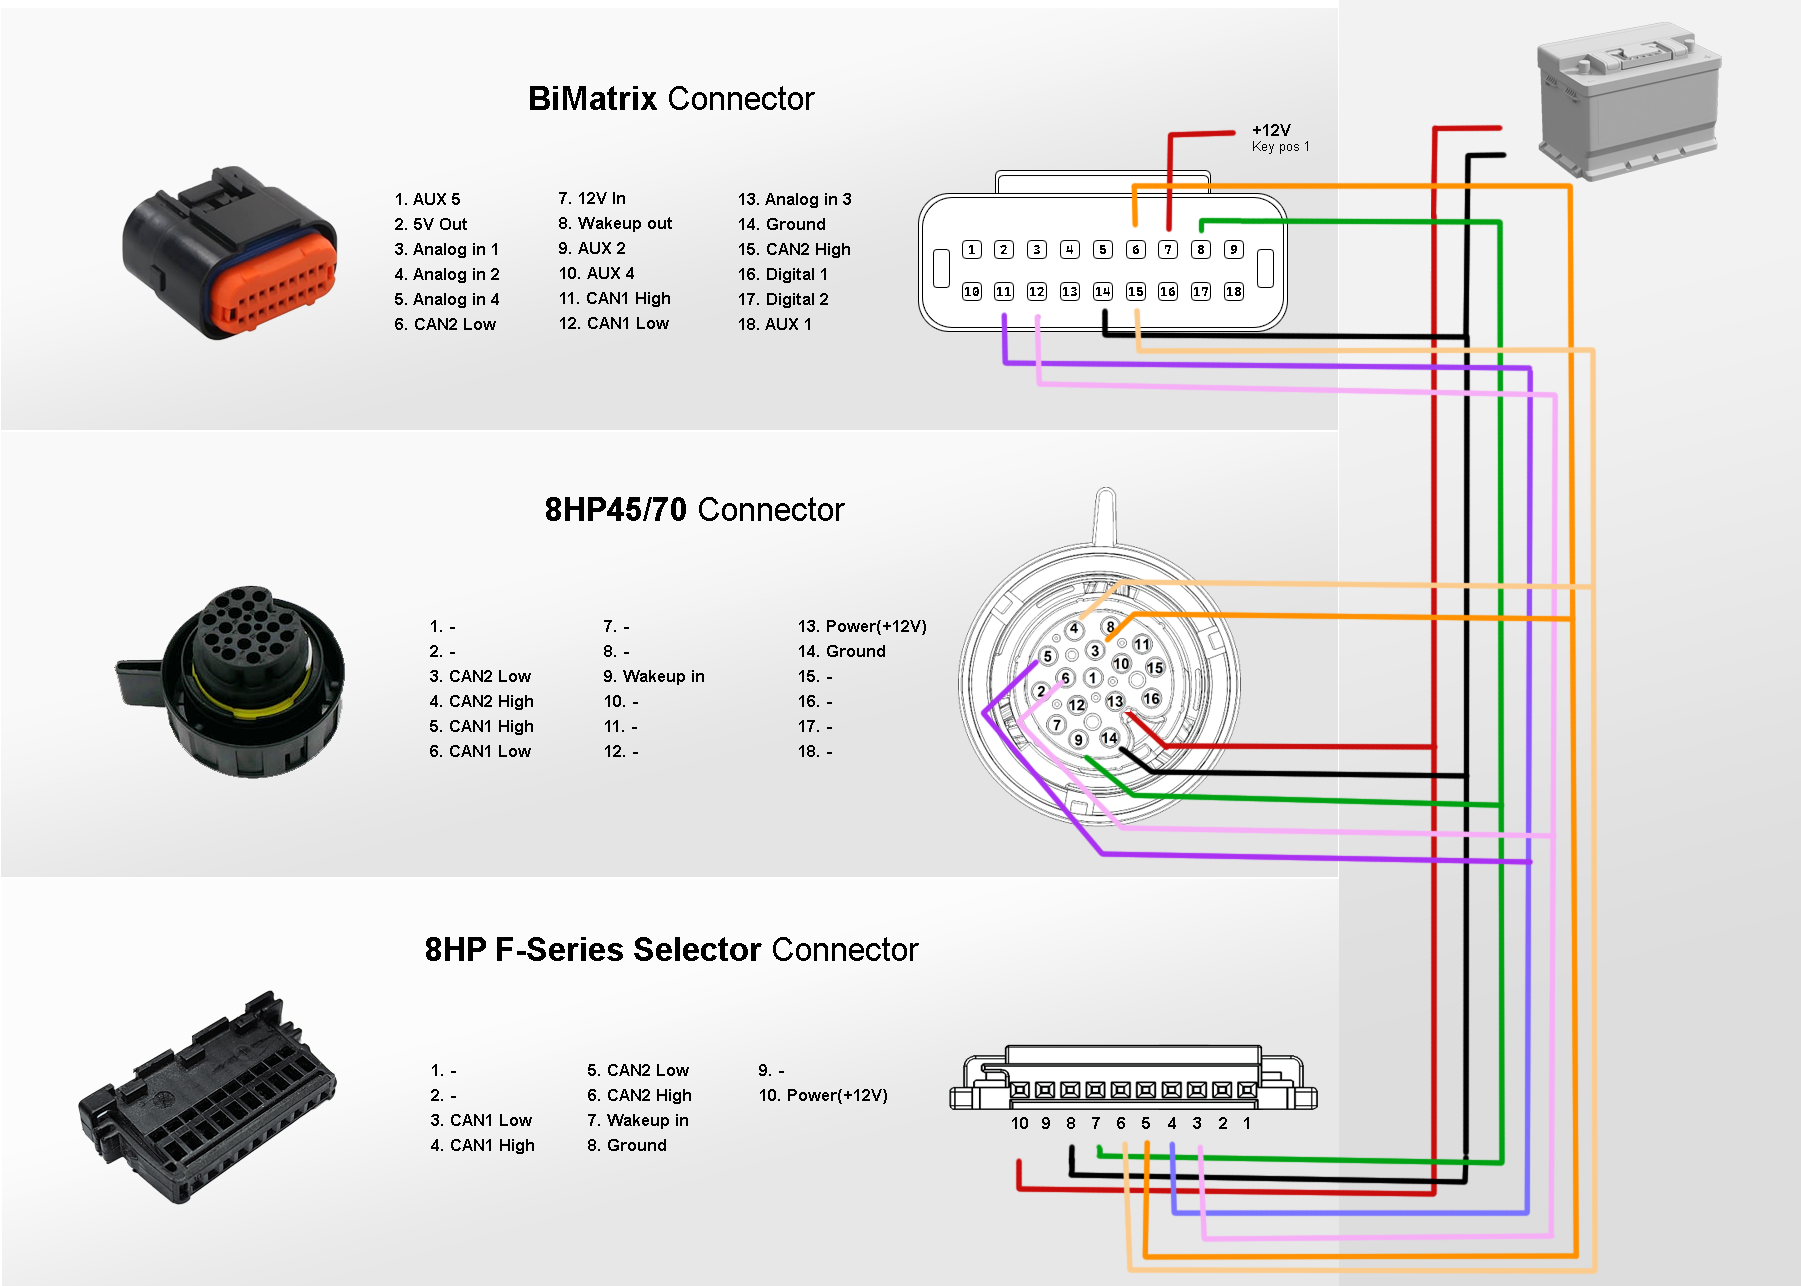
Stiften identifieras endast med numren på kontakten och i schemat. Här visas elektriska förbindelser; etiketternas lägen motsvarar inte stiftens placering i kontakten. En vy av BiMatrix Minis kontakt finns i den färgade stiftfördelningen.
3.1. Välja växellåda och växelväljare #
G gen3 anger växellådans generation. Typ av växelväljare väljs separat. Scheman gäller endast de angivna 8HP-automatväxellådorna från BMW. 8HP-växellådor från andra märken stöds inte. Hybridvarianter beskrivs inte här.
Anslutningstabell för valt alternativ
| Krets | BiMatrix Mini | Automatväxellåda | Växelväljare | Anmärkning |
|---|
Kontaktsidan kontrolleras. För Mini visas en numrerad vy av kontakten enligt BiMatrix-schemat; motsvarande kontakt på enheten har spegelvänd placering. För F/G-automatväxellådor visas kabelstammens kontakt från kontaktsidan; för E70 visas en omritad numrerad vy enligt BMW-schemat X8532 med oförändrad orientering. Fotot av F/G-växelväljaren visar uttaget på själva växelväljaren. Före anslutning ska varje nummer kontrolleras mot siffrorna på huset. För F-växelväljaren med 8 stift, E60 Sport/SAT och E84 finns listor över stiftfunktionerna: verifierade foton av kontaktsidan för dessa varianter finns ännu inte.
Växellådans kontaktvyer är BiMatrix egna tekniska illustrationer. Kontakternas placering och nummer har kontrollerats mot kontaktschemana; funktioner och färger bestäms av det valda anslutningsalternativet.
Foton av andra kontakter: BiMatrix-schema; uttag för F-växelväljaren och G-växelväljaren — TurboLamik.
Bilder: BiMatrix Mini — BiMatrix; 8HP-automatväxellåda — ZF.
E70 LCI · 8HP70: begränsat stöd #
Implementeringen för 8HP från E-Series har endast delvis funktionalitet. Diagnostik, växellådsinställningar, programmering och återställning av ISN stöds inte. Varianten är avsedd för dem som av misstag eller på grund av särskilda omständigheter har valt en växellåda från Ex. Den fungerar endast med en väljare från Ex. Signalkällorna i BiMatrix Mini ställs fortfarande in på vanligt sätt.
E-schemat bygger på BMW X5 E70 LCI xDrive50i från 2011, GA8HP70Z, växellådskontakt X8532, 16 stift. CAN-H ansluts till 6, CAN-L till 5. Stift 13 — huvudmatning, 14 — jord, 9 — Wake. Ett andra CAN-par ansluts inte till denna växellåda.
I fabriksschemat har stiften 3 och 4 funktionerna BUS_PA och LIN; detta är inte CAN2. Stiften 1 och 10 hör till de ordinarie kretsarna för P/N och växlingspaddlar. Dessa extra kretsar från donatorfordonet ingår inte i den visade Mini-anslutningen. Numren och färgerna i den dynamiska bilden anger kretsarna i denna guide, inte BMW:s ursprungliga ledningsfärger.
Källa: fabriksschema BMW E70 LCI, Transmission Control Unit 8HP. I den ordinarie grenen skyddas växellådans matning av säkring F13 på 15 A; det är en separat gren och ingår inte i beräkningen av säkringen på 2 A för Mini.
E60 LCI Sport / SAT · 6 stift #
I varianten E60 LCI Sport / SAT används den elektroniska väljaren Sport Automatic. I appen väljs E-Series (LCI). Dess CAN-par ansluts i den visade kopplingen till CAN1 Mini.
| Väljarens stift | Funktion | Anslutning |
|---|---|---|
| 1 | +12 V | Separat skyddad matning som finns kvar när tändningen stängts av. |
| 2 | Används inte i denna integration | Ansluts inte till CAN. Att en ledning saknas i detta schema betyder inte att stiftet saknar funktion. |
| 3 | CAN-L | Mini 12 · CAN1 L |
| 4 | CAN-H | Mini 11 · CAN1 H |
| 5 | Wake | Mini 8 · IGN OUT, logisk signal på 12 V. |
| 6 | GND | Gemensam jord · Mini 14. |
Det dynamiska schemat innehåller en färgkodad nummerlista. Denna utgåva saknar ett bekräftat kontaktfoto av just E60 SAT; stiftens placering bestäms av siffrorna på huset, inte av en liknande kontakt på en annan väljare.
BMW:s fabriksdokumentation skiljer mellan vanlig elektronisk GWS och varianten Sport Automatic; de mekaniska väljarna i tidiga E60 och M5/SMG omfattas inte av denna tabell.
E84 · 6 stift #
För växelväljaren BMW E84 i modulen 8HP väljs typen E60 Sport — alternativet E-Series(LCI) selector i den aktuella appen. Ingen separat E84-typ behövs i appen. Växelväljarens CAN-par ansluts till CAN1 Mini.
| Väljarens stift | Funktion | Anslutning |
|---|---|---|
| 1 | +12 V | Separat skyddad matning som finns kvar när tändningen stängts av. |
| 2 | Används inte / reserv | Ansluts inte. |
| 3 | PT-CAN Low | Mini 12 · CAN1 L |
| 4 | PT-CAN High | Mini 11 · CAN1 H |
| 5 | WakeUp / WUP | Mini 8 · IGN OUT, logisk signal på 12 V. |
| 6 | GND | Gemensam jord · Mini 14. |
CAN-port för väckning. I den aktuella firmwareversionen skickas E84:s väckningsmeddelanden via den CAN-port som sparats på raden Engine ECU. För den anslutning som visas väljs här CAN1, precis som för rollen CAN1 (EGS_CAN1).
Om kommunikation med motorstyrdonet inte används och portfältet är dolt väljs tillfälligt DDE6 på raden Engine ECU, därefter porten CAN1. Innan inställningarna sparas ändras typen tillbaka till -; först därefter görs ett tryck på Apply changes. Den sparade CAN-porten används för att väcka växelväljaren även när kommunikationen med styrdonet är avstängd.
Beteckningarna CAN3 Lo / CAN3 Hi i den ursprungliga stiftfördelningen för E84 avser växelväljarens CAN-par. I detta schema ansluts det till CAN1 Mini; BiMatrix Mini har ingen separat CAN3-port. H ansluts till H och L till L; CAN-ledningarna ska dras som ett tvinnat par.
+12 V-matningen ansluts till stift 1 separat. Utgången IGN OUT används endast för väckning via stift 5. CAN-termineringen kontrolleras enligt avsnitt 3.2.
Schemat visar en färgkodad lista över stiftfunktioner, inte stiftens placering inuti kontakten. Numren ska kontrolleras mot märkningen på kontakthuset.
E65: rattstångsväljare och SZL-enhet #
Den ordinarie rattstångsväljaren i E65 är inte en fristående CAN-väljare. Dess signaler behandlas av rattstångsenheten SZL (A72). På den svarta 8-poliga kontakten X1880 finns inget CAN-H/CAN-L-par.
| X1880 | Ordinarie funktion |
|---|---|
| 1 | Jord. |
| 2 | KL30 från fordonets säkring F12. |
| 3 | Utgång för signalhorn med låg ton. |
| 4 | Utgång för signalhorn med hög ton. |
| 5 | Används inte enligt fabrikstabellen. |
| 6 | Signal för blinkers / ljusomkoppling till ljusmodulen. |
| 7 | KL15-matning från CAS. |
| 8 | Seriell väljarsignal till EGS; detta är inte CAN. |
I fordon före 03/2004 går vägen via SIM och ZGM; senare fordon använder en arkitektur med SGM. Den gula kontakten X10334 har optisk Byteflight på stift 1, ISIS-matning på 2 och dess jord på 3; stiften 4/5 används inte. ISIS-matningen ersätts inte med en godtycklig anslutning till +12 V.
I appen tar varianten E-Series (E65) emot det redan skapade CAN-meddelandet från väljaren 0x192. Om det ordinarie systemet finns kvar kontrolleras meddelandet på PT-CAN i CAN Monitor. Enbart matningsledningar till SZL och anslutning till stift 8 räcker inte för att få CAN. Anslutning av en separat väljare utan de ordinarie enheterna kräver en egen kompatibel omvandlare; något färdigt schema för en sådan ges inte här.
BMW WDS-källor: SZL-stiftfördelning före 03/2004, från 03/2004, numrerad vy av X1880 och princip för överföring av väljarkommandon.
3.2. CAN-ledningar och motstånd #
CAN1 och CAN2 är två separata bussar. De kopplas inte ihop. Varje buss använder ett tvinnat H/L-par; avgreningar till enheter hålls korta. I båda ändarna av varje buss ska det finnas 120 Ω mellan H och L, med hänsyn till motstånd inne i enheterna. Ett extra motstånd monteras endast om det nödvändiga ändmotståndet saknas.
Med matningen bortkopplad från hela den kontrollerade bussen är resistansen mellan H och L vanligtvis cirka 60 Ω: två 120 Ω-motstånd är parallellkopplade. Cirka 120 Ω tyder på ett motstånd och cirka 40 Ω på tre. De anslutna enheternas tillstånd kan påverka mätningen; detaljerade bilder finns i avsnittet om CAN-terminering.
3.3. Ansluta bilens CAN #
Bilens CAN bör anslutas till CAN2: CAN-H → stift 15, CAN-L → stift 6. Bilbussens hastighet måste vara 500 kbit/s; BiMatrix Minis porthastighet kan inte ändras i den aktuella programvaran.
Före anslutning kontrolleras vilka enheter som redan finns på CAN2. I grundschemat för F är det växellådans och väljarens andra buss; med G-växellåda och F-väljare är det väljarens separata buss. Om bilens CAN läggs till förenas de till ett elektriskt nät. Detta tillåts efter kontroll av meddelandekompatibilitet och terminering; om en separat buss behövs måste schemat omprövas.
Bilbussens inbyggda ändmotstånd räknas tillsammans med övriga. Bilens CAN läggs inte automatiskt till i den dynamiska bilden: anslutningspunkten beror på den aktuella bilen.
3.4. Ställa in 8HP-modulen efter anslutning #
I 8HP Gearbox väljs den anslutna utrustningen och varje signals källa tilldelas. Källan kan vara en inställd CAN-ingång, analog eller digital ingång, ett kartresultat eller en annan tillgänglig BiMatrix Mini-parameter. Meddelandeformat, sändningsperiod, räknare och protokollets kontrollsummor skapas av den inbyggda modulen.
Parametern väljs efter sin fysiska betydelse och måttenhet. Till exempel tilldelas i Engine RPM ett varvtalsvärde i varv/min, inte pulsfrekvensen i hertz. I Throttle position tilldelas pedalläget i procent, inte givarens råspänning.
- Före påslagning kontrolleras stiftnummer, gemensam jord och CAN-terminering. Kontrollera att Minis matning behålls efter avstängd tändning: från KL30G tills bilen bryter den; från permanent +12 V via fördröjningsrelä i ytterligare 60 sekunder.
- För den första kontrollen av inkommande data i Gearbox control type väljs No gearbox control och sedan trycks Apply changes. Genereringen av 8HP-meddelanden stängs av. CAN-bussarna kontrolleras i CAN Monitor, förberedda ingångssignaler i Live. I detta läge pausas även 8HP-modulens avkodning av automatväxellådans egna parametrar.
- I Gearbox type väljs faktisk växellådstyp: E-Series, F-Series, G-Series eller G-Series Gen3. I Selector type väljs väljartyp. De två F-väljarvarianterna med olika kontakter hör i appen till F-Series selector.
- Gearbox CAN1 och Gearbox CAN2 tilldelas Minis fysiska portar enligt valt schema. Detta är tilldelningar av växellådsprotokollets ledningar; de måste stämma med kablaget. Bilens CAN bör anslutas till Minis CAN2.
- Signalkällor tilldelas enligt tabellerna nedan och fordonsparametrar anges. För normal drift Gearbox reflash mode ska värdet vara 0, Dyno mode — 0.
- Efter kontroll av tilldelningarna i Gearbox control type väljs BiMatrix och sedan trycks Apply changes. Kontrollera växellådans svarsdata och fel. Att ändra en inställning på skärmen utan att trycka på Apply changes sparar den inte i Mini.
Avstängning av 8HP-styrningen är en separat inställning. No gearbox control stänger av just 8HP-modulen. Självständigt konfigurerade CAN-utgångar och andra styrutgångar kontrolleras och stängs av i sina egna moduler om deras sändning ska förhindras vid första anslutningen.
Grundläggande signaler och parametrar #
Innan en växel läggs i kontrolleras varvtal, pedal, broms, vridmomentsvärden och hastighet. Appen tillåter att en ofullständig konfiguration sparas: inget varningsmeddelande vid sparning bekräftar inte att alla källor är korrekta.
| Fält i 8HP Gearbox | Vad som tilldelas | Vad som kontrolleras |
|---|---|---|
Engine RPMEGS_RPM | Motorvarvtal, varv/min. | Med stillastående motor — 0. Efter start ska värdet motsvara varvräknaren och inte frysa. |
Throttle positionEGS_TPS | Gaspedalläge, 0–100%. | Släppt pedal — cirka 0%, helt nedtryckt — cirka 100%. Jämn ökning utan hopp eller bortfall. |
Brake forceEGS_BRK | Broms, 0–100%. Om endast en 0/1-brytare finns omvandlas tillståndet först till 0/100%, exempelvis med en karta. | Vid släpp — 0%, när brytaren aktiveras — 100%. Råvärdet 1 räcker inte för alla bromsindikeringar som generatorn använder. |
Speed(km/h)EGS_VSS | Bilens hastighet från CAN eller det beräknade värdet EGS_CALC_VSS från 8HP-modulen. | På stillastående bil — 0. Beräknad hastighet beror på utgående axelns varvtal, slutväxelns utväxling och hjulets omkrets. |
| Differential ratio | Faktisk slutväxelutväxling, till exempel 3.23. | Värdet för den installerade slutväxeln väljs. Standardvärdet är ingen mätning. |
| Wheel circumference | Hjulets omkrets i millimeter. | Knappen Calculate beräknar ett startvärde från däckdimensionen. Efter installation kontrolleras dimensionen och den beräknade hastigheten. |
| Car weight | Bilens massa i kilogram. | Den aktuella bilens massa anges; ett godtyckligt värde lämnas inte kvar. |
| Engine coolant temperature Engine oil temperature | Kylvätske- och motoroljetemperatur, °C. | Kalla värden är jämförbara med motorns temperatur och ändras efter uppvärmning. Automatväxellådans oljetemperatur är en annan parameter. |
| Idle target RPM | Motorns målvarvtal på tomgång. | Värdet motsvarar motorstyrenhetens inställning. Det är ett riktvärde för datagenerering, inte en utgång för gaspjällsstyrning. |
För F-Series betraktas vridmoment från en mappning dessutom inte som aktuellt i vissa beräkningar av hjulvridmoment. Detta är en begränsning i vissa genererade meddelanden, inte ett påstående om att växellådan aldrig kan fungera med sådana källor. Reaktionen beror på övriga meddelanden och automatväxellådans läge.
Ytterligare funktioner #
Dessa fält tilldelas när motsvarande funktion faktiskt används. Källor väljs inte enbart för att fylla alla rader.
| Fält | Funktion |
|---|---|
| Gearbox mode | Körläge: 1 — Comfort, 2 — ECO, 3 — Sport, 4 — Sport+. Kan anges med en knapp eller logik. Den fysiska väljarens läge S aktiverar Sport+ i den aktuella generatorn; detta beaktas vid kontroll av lägesbyten. |
| Wheel speed(FL/FR/RL/RR) | Hastighet för vänster framhjul, höger framhjul, vänster bakhjul och höger bakhjul. Om separata givare saknas finns ett beräknat EGS_CALC_RPS. Ett enda beräknat värde för fyra hjul visar inte skillnader mellan deras hastigheter och ersätter inte ABS/DSC. |
| Drivers door status | 0 — förardörren stängd, 1 — öppen. Om signalen används kontrolleras dess faktiska tillstånd. |
| Paddle state | En källa för båda paddlarna: 0 — båda släppta; 1 — endast Upshift; 2 — endast Downshift; 3 — båda intryckta. Anslutning, tillståndstabell och beteende vid samtidig intryckning → |
| Tank level 1/2 | Bränslenivåer 0–100% för motsvarande extra meddelanden. Dessa fält är inte motorbelastningsgivare. |
| AWD Lock | Kommando för den fördelningslådeintegration som den fasta programvaran stöder. Källtilldelning aktiverar ytterligare CAN-sändning; för en vanlig anslutning med bara automatväxellådan tilldelas ingen källa. |
| Dyno mode | 0 — normal drift, 1 — enaxlig provbänk, 2 — läge för tvåaxlig rullprovbänk. Detta är ett serviceläge för motsvarande provning. |
| Gearbox reflash mode | 0 — normal drift, 1 — CAN-programmeringsläge med ändrad uppsättning sända meddelanden. Värdet 1 väljer inte i sig en fil och startar inte skrivning av fast programvara. |
Om en växelväljare är installerad väljs dess faktiska typ. No selector används för konfiguration utan fysisk växelväljare; möjligheten att skapa servicemeddelanden ersätter inte inställningen av P/R/N/D-kommandon. Avsaknad av väljare och fullständigt verifierad växelstyrning är olika tillstånd.
En ingång för båda paddlarna #
I fältet Paddle state tilldelas en källa som anger båda paddlarnas tillstånd. Det kan vara en CAN-ingång, en kalibrerad analog ingång, ett mappningsresultat eller ett Controls-element för bänktest.
För originalpaddlar till BMW E6x/E8x/E9x finns separata scheman och inställningstabeller: resistiva LCI-paddlar, potentialfria kontakter och skillnaden för Sport/SAT.
| Betydelse | Upshift · uppväxling | Downshift · nedväxling |
|---|---|---|
| 0 | Släppt | Släppt |
| 1 | Intryckt | Släppt |
| 2 | Släppt | Intryckt |
| 3 | Intryckt | Intryckt |
Endast heltalsvärden används: 0, 1, 2, 3. Till exempel betyder även mappningsresultatet 3.00 tillstånd 3. Ett värde med decimaldel eller utanför intervallet behandlas som släppt. Efter övergång från två separata fält tilldelas källan Paddle state på nytt; den gamla tilldelningen överförs inte automatiskt.
Samtidig intryckning. Värdet 3 finns kvar för Live och mappningslogiken. I den nuvarande generatorn för meddelandet 0x207 skickas då inget separat kommando för upp- eller nedväxling: tillståndet släppt överförs. Detta är inget kommando för neutralläge eller något särskilt växellådsläge. Om en enskild växlingsbegäran utförs beror på förhållandena i själva automatväxellådan.
Två paddlar → en analog ingång
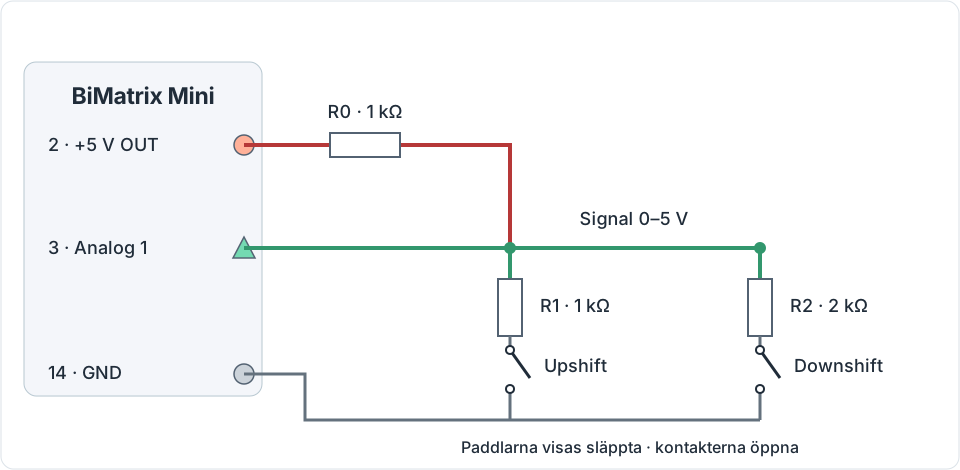
| Paddlar | Beräknad spänning vid 5 V matning | Resultat för Paddle state |
|---|---|---|
| Båda släppta | 5.00 V | 0 |
| Endast Upshift | 2.50 V | 1 |
| Endast Downshift | 3.33 V | 2 |
| Båda intryckta | 2.00 V | 3 |
Före inställning mäts de fyra faktiska spänningarna och jämförs med Minis ingångsvärden. För visning i Live ställs den analoga ingången först in för att visa spänningen i volt. Till tabellen används Minis värden efter kontroll av kalibreringen. Därefter anges i Analog Inputs omräkningen från spänningar till tillstånd. För denna krets kan följande starttabell med 10 punkter användas; Round = 1 betyder ett heltalsresultat.
| Voltages · V | 0.00 | 1.80 | 1.90 | 2.10 | 2.40 | 2.60 | 3.20 | 3.50 | 4.70 | 5.00 |
|---|---|---|---|---|---|---|---|---|---|---|
| Values | 0 | 0 | 3 | 3 | 1 | 1 | 2 | 2 | 0 | 0 |
Lika värden i intilliggande punkter skapar områden med konstant resultat runt varje uppmätt spänning. Mellan områdena sker interpolering: en övergångsspänning kan kortvarigt ge ett annat tillstånd, även ett växlingskommando. Tabellen utför inte automatisk ledningsdiagnostik eller kontaktavstudsning. Gränser och övergångar kontrolleras genom mätningar på den aktuella kabelstammen innan de används för att styra automatväxellådan. För ordinarie resistiva paddlar kontrolleras först deras eget schema; motståndsvärdena i detta exempel gäller inte automatiskt för dem.
- Efter Apply changes tilldelas den analoga ingången som enda källa för Paddle state. Om ytterligare logik krävs kan spänningen omvandlas i en separat mappning, vars resultat tilldelas detta fält.
- I Live kontrolleras alla fyra tillstånd, att varje tillstånd kan hållas kvar och att paddlarna kan släppas. Värdena ska förbli stabila; samtidig intryckning och att släppa en av två intryckta paddlar kontrolleras separat.
- I CAN Monitor kontrolleras det slutliga meddelandet och växellådans reaktion. Ett värde i Live bekräftar i sig inte att en växling har utförts.
BMW E6x / E8x / E9x: val av schema för växlingspaddlar #
Schemat väljs utifrån kontakten och det uppmätta motståndet hos de aktuella paddlarna. Benämningarna ”pre-LCI” och ”LCI” avgör inte i sig den elektriska kopplingen. På en paddel med två funktioner ger dragning och tryckning olika kommandon; med en separat vänster ”−” och höger ”+” fungerar varje paddel bara genom dragning.
BiMatrix Mini: +5 V — stift 2, GND — 14, Analog 1 — 3, Analog 2 — 13. Alla angivna kretsar ansluts till isolerade passiva paddlar: fordonets originalstyrenheter får inte lägga spänning på samma ledning. Ingångsmotståndet på 1 kΩ på Mini-kortet ersätter inte ett externt pull-up-motstånd.
1. Resistiva ”−/+” med två ledare: en Analog, två externa motstånd #
Ett konkret exempel är de i anvisningen från tillverkaren BMS visade BMW LCI-paddlarna med tre kontaktplatser, varav 1 och 3är bestyckade från fabrik och 2 är tom. Originalmotstånden och stiftplaceringen behålls. Den borttagning av motstånd och flyttning av ledning som beskrivs i BMS-anvisningen behövs inte här.
Före montering: paddlarna kopplas bort från matningen och andra styrenheter. Med en multimeter mäts motståndet mellan 1 och 3 på varje paddel i vila och vid dragning. Följande schema är beräknat för modellen i Imre Himplis fotoreportage; detta är ett exempel på en ombyggnad som författaren har mätt upp, inte universella motståndsvärden för alla BMW-paddlar.
| Paddel | Vila, 1–3 | Dragning, 1–3 | Intern modell |
|---|---|---|---|
| Höger ”+” | 6.17 kΩ | 1.18 kΩ | 1.18 kΩ i serie med (4.99 kΩ ∥ kontakt) |
| Vänster ”−” | 6.548 kΩ | 348 Ω | 348 Ω i serie med (6.2 kΩ ∥ kontakt) |
Om mätningarna inte stämmer med modellen gäller inte de numeriska nivåerna nedan. Först bestäms motstånden i donatorns paddlar, sedan räknas kretsen om. För denna modell sitter båda motstånden kvar inuti varje paddel.

De externa motstånden på 680 Ω och 330 Ω har 1% tolerans och minst 0.125 W och monteras i adapterkablaget. Motståndet på 330 Ω ökar skillnaden mellan ”−” och ”båda” till cirka 0.428 V.
| Läge | Beräkning vid +5.000 V | Paddle state |
|---|---|---|
| Båda släppta | 4.135 V | 0 |
| Endast höger ”+” | 2.985 V | 1 |
| Endast vänster ”−” | 2.366 V | 2 |
| Båda intryckta | 1.939 V | 3 |
Exempel med 10 Analog-punkter: de angivna spänningarna är beräknade. De fyra verkliga nivåerna mäts och gränserna mellan dem flyttas vid behov. Varje områdes utvärde ska vara heltalet 0, 1, 2 eller 3; Round = 1.
| Spänning, V | 0.00 | 1.70 | 1.71 | 2.14 | 2.15 | 2.67 | 2.68 | 3.55 | 3.56 | 5.00 |
|---|---|---|---|---|---|---|---|---|---|---|
| Betydelse | 0 | 0 | 3 | 3 | 2 | 2 | 1 | 1 | 0 | 0 |
Stegen ligger här på angränsande värden med 0.01 V mellanrum: den aktuella firmwareversionen omvandlar spänningen till ett helt antal hundradels volt före interpoleringen. Därför finns inga mellanliggande punkter mellan angränsande gränser som skulle skapa felaktiga värden 1 eller 2 vid övergången 0→3. Detta tillför ingen filtrering eller fördröjning: släppning, varje kommando, båda kommandona och snabba övergångar kontrolleras separat.
2. Samma resistiva paddlar: två Analog, enklare kalibrering #

| Läge | Analog 1 «+» | Analog 2 «−» | Paddle state |
|---|---|---|---|
| Båda släppta | 4.303 V → 0 | 4.338 V → 0 | 0 |
| Endast ”+” | 2.706 V → 1 | 4.338 V → 0 | 1 |
| Endast ”−” | 4.303 V → 0 | 1.291 V → 1 | 2 |
| Båda intryckta | 2.706 V → 1 | 1.291 V → 1 | 3 |
För varje Analog ställs stabila områden in för ”släppt = 0, intryckt = 1”. Sedan kombineras resultaten via Maps: tillstånd = plus + 2 × minus. Vanlig logisk OR fungerar inte: tillståndet ”båda” går förlorat. Siffrorna gäller även här under förutsättning att motståndet motsvarar det uppmätta värdet i exempel 1.
I Maps skapas en karta med två punkter på varje axel: X — resultatet från Analog 1 ”+”, Y — resultatet från Analog 2 ”−”; på båda axlarna anges 0 och 1. De fyra värdena nedan matas in i tabellen. Kartan tilldelas som källa för Paddle state i modulen 8HP.
| Y: Analog 2 «−» | X = 0 | X = 1 |
|---|---|---|
| 0 | 0 | 1 |
| 1 | 2 | 3 |
Inledande gränser för denna resistiva modell: Analog 1 ger 1 upp till 3.50 V och 0 från 3.51 V; Analog 2 ger 1 upp till 2.80 V och 0 från 2.81 V. Alla 10 punkter fylls i för varje ingång: angränsande punkter kring gränsen placeras med steg om 0.01 V, övriga inom respektive område med samma värde. Första punkten är 0 V, den sista 5 V; Round = 1. Med denna inställning ser även en kortslutning till jord ut som en tryckning: här finns ingen automatisk kabeldiagnostik.
3. Kontrollerade potentialfria kontakter: specifika OEM-anslutningspunkter #
| Variant enligt BMW:s originalschema | UP, «+» | DOWN, «−» | Gemensam kontakt |
|---|---|---|---|
| E60/E61 SMG, WDS-gren från 09/2005 | Vänster X01064/1 och höger X01066/1 | Vänster X01064/2 och höger X01066/2 | X01064/3 och X01066/3, GND |
| E8x/E9x, potentialfria kontakter enligt WDS SP0000023930 / SP0000026681; utgång från komplett monterad ratt via SZL | X1880/2, EGS_UP | X1880/4, EGS_DOWN | Rattens gemensamma originaljord |
För E60 SMG bekräftar OEM ledningsnummer och namn, men inte den interna kopplingen i varje donatordel. Före användning kontrolleras att ”+” sluter mot gemensam kontakt vid dragning och ”−” vid tryckning; i vila är båda öppna. För E8x/E9x anges ovan kontakterna på SZL, inte på den lilla kontakten på en enskild paddel. Ingen universell stiftplacering för den lilla kontakten på en enskild paddel förutsätts.

Vid +5.000 V: vila 5.000 V → 0; UP 3.438 V → 1; DOWN 2.500 V → 2; samtidigt UP och DOWN 2.037 V → 3. För paddlar med två funktioner ger dragning i båda bara UP och tryckning på båda bara DOWN; tillstånd 3 innebär att olika riktningar sluts samtidigt. Alternativ med två ingångar: separat pull-up på 1 kΩ från varje Analog till +5 V, riktningskontakten mellan denna Analog och GND; vila 5 V → 0, sluten kontakt 0 V → 1, sedan plus + 2 × minus.
För detta schema med potentialfria kontakter används en separat starttabell i Analog Inputs; Round = 1. Den ersätts inte av tabellen för resistiva LCI-paddlar eller det allmänna exemplet ovan.
| Voltages · V | 0.00 | 1.80 | 1.81 | 2.26 | 2.27 | 2.96 | 2.97 | 4.21 | 4.22 | 5.00 |
|---|---|---|---|---|---|---|---|---|---|---|
| Values | 0 | 0 | 3 | 3 | 2 | 2 | 1 | 1 | 0 | 0 |
Källor: originalunderlag BMW WDS E60/E61 SMG, BMW WDS E90 SZL, BMW WDS E87 SZL, BMW WDS E90 EGS. Detta är exempel på specifika elektriska varianter, utan någon allmän regel utifrån LCI-datumet.


E60/E61 Sport/SAT: anslut inte originalsignalledningen direkt till Analog #
BMW SIB 25 03 07 anger följande krets: signalen går från SZL X1880/13 via X6031/11 till EGS X8500/12. På X6031/11 ska det vid påslagen tändning och väljaren i P finnas batterispänning. Nivåerna 3.7–3.8 V i vila, 2.4–2.5 V vid UP och 1.2–1.25 V vid DOWN gäller med motorn igång och väljaren i D. Denna ledning kan överskrida Minis tillåtna 0–5 V. Bulletinen anger varken det fullständiga passiva motståndet hos enskilda paddlar eller värdet för ”båda”; dess tre spänningar får inte användas som ett färdigt anslutningsschema.
Beräkningarna gäller en högohmig ADC och en matning på 5.000 V. De ersätter inte mätning av de aktuella paddlarna och den monterade kretsen. Ingen kontroll med en verklig ratt, Mini och växellåda utfördes inom ramen för denna undersökning.
3.5. Motorvridmoment och återkoppling från automatväxellådan #
Motordata skickas till växellådan och dess tillstånd och begäranden tas emot. Ett mottaget värde kan samtidigt visas i Live, användas av en karta och skickas till en annan enhet.
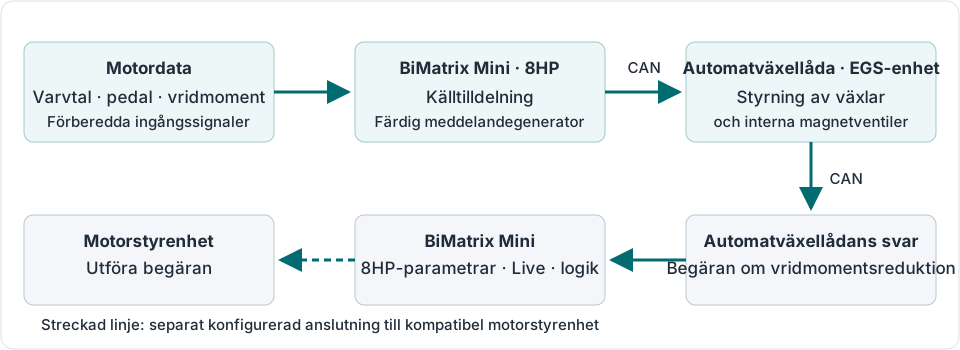
Fyra vridmomentsvärden #
| Fält | Betydelse | Exempel vid vridmomentsbegränsning |
|---|---|---|
Requested torque (driver request)EGS_TRQ_REQ | Vridmomentet som föraren begär före begränsningar. | Pedalen begär 400 N·m. |
Target torqueEGS_TRQ_TRGT | ECU:ns målvridmoment efter begränsningar och externa begäranden. | Efter begränsning är målet 250 N·m. |
Actual torqueEGS_TRQ_ACT | Vridmomentet som motorn för närvarande levererar enligt ECU:ns uppskattning eller mätning. | Under förloppet levereras faktiskt 270 N·m. |
Max torqueEGS_TRQ_MAX | Maximalt vridmoment tillgängligt under aktuella förhållanden. | Vid detta varvtal och denna temperatur finns 450 N·m tillgängligt. |
Siffrorna i exemplet förklarar skillnaden mellan fälten och är inga motorinställningar. Samma värde tilldelas inte alla fyra fälten utan kontroll av dess betydelse. För en bil utan vridmomentsdata från ECU skapas en modell i Maps; det överförda vridmomentets noggrannhet beror på modellens inställning och den fasta programvarans stöd för vald källa.
Så kontrolleras vridmomentsreduktion #
Under växling kan automatväxellådan begära minskat vridmoment. I modulen finns EGS_TOR_RED_FAST och EGS_TOR_RED_SLOW — beräknade procenttal för snabb och långsam reduktion. Att begäran finns i Live innebär inte i sig att motorn har utfört den.
För den avsedda BMW-integrationen i fältet Engine ECU väljs BMW E60/E70/E90 engine ECU och ECU:ns fysiska CAN-port anges. Med denna inställning skapas meddelanden för motsvarande protokoll, inklusive vridmomentsbegäran. En annan ECU kräver ett separat kompatibelt CAN-protokoll eller ett externt styrgränssnitt. Val av växellådstyp skapar ingen universell vridmomentsstyrning för valfri motor.
För kontroll visas på samma Live-diagram reduktionsbegäran, Target torque, Actual torque, varvtal och EGS_GEAR_SW_STATE. Växlingsavsnittet stoppas och förstoras. Tidpunkten för begäran och den faktiska vridmomentsändringen bedöms. Vid behov exporteras inspelningen till CSV. Sambandet bekräftas med data från ECU och växellåda, inte enbart med CAN-trafik.
Vilka data som kommer tillbaka från växellådan #
| Parametrar | Vad de används för |
|---|---|
EGS_GEAR_LEVER, EGS_GEAR_NR, EGS_SELECTOR | P/R/N/D-tillstånd, växelnummer och D/S/M-program. Jämförs med väljarens läge. |
EGS_INPUT_SH_SPEED, EGS_OUTPUT_SH_SPEED | Ingående och utgående axelns varvtal. Används för kontroll av hastighet och växlingsförlopp. |
EGS_OIL_TEMP | Automatväxellådans oljetemperatur. Används för att följa uppvärmning och temperaturökning i växellådan. |
EGS_GEAR_SW_STATE, EGS_TOR_RED_FAST, EGS_TOR_RED_SLOW | Växlingstillstånd och begäranden om vridmomentsreduktion. Visas lämpligen tillsammans i ett diagram. |
EGS_MALFUNCTION, EGS_COOLING_REQ | Feltillstånd och kylbegäran. Felorsaken fastställs via 8HP Diagnose. |
EGS_CALC_VSS, EGS_CALC_TR_RATIO, EGS_TC_SR | Beräknad hastighet, utväxling och momentomvandlarens varvtalsförhållande. Dessa är härledda storheter: tillförlitligheten beror på indata. |
Vilka svarsparametrar som finns och hur de uppdateras beror på växellådstyp och inkommande meddelanden. Ett oförändrat värde kontrolleras tillsammans med motsvarande kommunikation i CAN Monitor.
3.6. 8HP Diagnose: fel och anpassningar #
8HP Diagnose utför diagnostiska förfrågningar till växellådan. I Error memory visas felkoder, i Info memory visas informationsposter. Knappen med uppdateringspilen upprepar läsningen.
- Öppna 8HP Diagnose och vänta tills läsningen är klar. Om svar saknas kontrolleras växellådans matning, väckning och vald CAN-port.
- Före radering sparas felnumren och deras beskrivningar. Fel om saknade CAN-meddelanden kontrolleras med angivet ID i CAN Monitor; elektriska eller mekaniska fel utreds enligt berörd krets och växellådans dokumentation.
- När orsaken åtgärdats trycks Clear errors.
- Läsningen uppdateras igen. Om felet återkommer finns orsaken kvar eller uppstår på nytt.
I Adaptations visas korrigeringar av tryck och fyllningstid för kopplingspaketen A–E samt tillgängliga räknare. Current — aktuella data, History — sparade poster. Historikjämförelse hjälper till att se värdeförändringar; ett ensamt anpassningsvärde utan driftförhållanden är ingen färdig diagnos.
Clear history raderar den sparade historiken i BiMatrix och återställer inte anpassningarna inne i växellådan. Knappen Reset i blocket Adaptations återställer inte anpassningar i den aktuella appen. Anpassningsåterställning behövs inte vid första anslutningen.
3.7. 8HP Tuner: växellådsdata, kalibreringar och kodningar #
I 8HP Tuner läses växellådans identifierare: hårdvaruversion, bootloader, program, kodning, VIN och annan tillgänglig information. De används för kompatibilitetskontroll före skrivning. Normal inställning av BiMatrix-ingångar och första CAN-kontrollen kräver ingen omprogrammering av växellådan.
| Åtgärd | Vad som ändras |
|---|---|
| Read calibrations | Kalibreringar läses från växellådan till en fil på SD-kortet. Växellådan omprogrammeras inte. |
| Write calibrations | Förberedda kalibreringsdata skrivs till växellådan genom en separat kalibreringsskrivning. |
| Read codings | Växellådans aktuella kodning läses. För en stödd struktur öppnas en lista över dess parametrar. |
| Write codings | Valda kodningsändringar skrivs och verifieras. Detta är en fristående operation. |
| Reflash Gearbox | Valda komponenter i växellådans programvarupaket programmeras. Även komponenten Calibrations i detta fönster skrivs som en komponent i Reflash-paketet. |
| Logger | Valda tillgängliga växellådsparametrar sparas i en separat loggfil. Växellådans fasta programvara ändras inte. |
Under skrivning säkerställs stabil matning till Mini och växellåda, påslagen tändning och en stillastående bil med avstängd motor. Operationer utförs en i taget. När radering eller skrivning startat får matningen inte brytas; slutförandet bekräftas av slutstatusen, inte bara av en full förloppsindikator.
Kalibreringar och växlingspunkter: arbetsordning
- Tryck på Read calibrations. Efter lyckad läsning sparas originalfilen separat via SD Card. Filnamnet visas i operationens resultat.
- I Shift maps väljs önskad grupp. Filtren är Upshifts, Downshifts och All. Kontrollera vald skalvisning: motorvarvtal, fordonshastighet eller utgående axelns varvtal.
- Endast förstådda parametrar ändras. Punkterna i diagrammet flyttas med mus eller pekning; för ett exakt varvtal öppnas punktredigeringen med dubbelklick eller dubbeltryck. En ändring i diagrammet innebär ännu inte skrivning till växellådan.
- För att överföra resultatet till växellådan trycks Write calibrations och inväntar slutförd verifiering. Appen sparar först de ändrade kartorna i kalibreringsfilen.
WOT Shiftpoints anger växlingspunkterna vid full belastning för Drive/ECO och Sport/Sport+. 2nd Gear start anger om start på andra växeln tillåts i tillgängliga lägen. Knappen Write to gearbox i dessa fönster startar skrivning av kalibreringar till växellådan. Vilka redigerare som finns beror på växellådans installerade programvara; vid inkompatibilitetsmeddelande väljs inte en annan version på måfå.
Kartorna Maps i själva BiMatrix beräknar dess signaler. Kartorna 8HP Tuner hör till växellådans interna kalibreringar. Det är olika data och olika lagringsplatser.
Kodning: läsa, ändra och kontrollera
- Tryck på Read codings. Originalfilen sparas och den anslutna växellådans identifiering kontrolleras.
- I Codings väljs stödda parametrar. För att visa hela listan används Show all. Om kodningsstrukturen inte stöds skapas ingen redigerbar lista.
- Tryck på Write codings. Invänta lyckad skrivning och verifiering; läs sedan på nytt för att kontrollera resultatet.
Kodning anger varianter av växellådsprogrammets funktion. Att ändra den ersätter inte hela programmet och skriver inte godtyckliga kartor. Om anslutningen bryts kan operationen fortsätta i Mini: behåll matningen, återanslut och kontrollera statusen. Om appen rapporterar en oavslutad serviceoperation följs den angivna återställningsproceduren.
Reflash Gearbox: när och hur det används
Reflash behövs vid avsiktligt byte av växellådans programkomponenter. Det används efter kontroll av växellådsmodell, identifierare och lämpligt programvarupaket.
- I Reflash Gearbox väljs ett kompatibelt paket från appens lista. Kontrollera modell, installerad version och föreslagna komponenter.
- Önskade komponenter väljs: Bootloader, Program, Calibrations och, om paketet innehåller det, Coding data. Att byta filnamn ändrar inte kompatibiliteten. ISN-återställning är en separat uppgift för anpassning av växellådan och utförs inte enbart för den första kabelkontrollen.
- Efter bekräftad skrivning övervakas stegen och slutstatusen. Kabel, appanslutning och matning behålls tills allt är klart.
- Efter lyckat slutförande läses växellådans identifierare och fel på nytt. BiMatrix sparade styrinställningar och väljarens funktion kontrolleras.
Vid fel sparas felkoden och stegens logg. Ny radering med ett godtyckligt valt paket är ingen felsökningsmetod. Nästa åtgärd bestäms av appens meddelande och växellådans tillstånd.
Logger och Diff Autolearn
Logger används för mer detaljerad registrering av tillgängliga interna EGS-parametrar och kontrollerns parametrar. Önskade fält och Sample periodväljs, sedan trycks Start logging. Begränsningen av antalet fält och tillåten storlek visas i fönstret. När registreringen är klar trycks Stop logging och inväntar meddelandet om sparning på SD Card.
Logger-loggen sparas i binärformatet .gb8log. Det är en separat inspelning som skiljer sig från CSV-exporten i Live. Listan över tillgängliga parametrar bestäms av växellådsprogrammet; ett saknat fält i katalogen kan inte tillföras genom att lägga till en vanlig CAN-ingång.
Diff Autolearn visar tillståndet för den utväxlingsinlärning som växellådsprogrammet stöder: Disabled, Learning eller det inlärda värdet. Dess Reset återställer resultatet av denna inlärning, inte kopplingspaketens anpassningar. Bilens faktiska parametrar i 8HP Gearbox måste ändå anges och kontrolleras.
4. Ytterligare kommunikation med moduler: CAN-ingångar #
I modulen CAN Inputs hämtas önskad parameter ur ett mottaget CAN-meddelande: varvtal, pedalläge, knappstatus eller annat värde. En separat ingång skapas för varje parameter. Flera ingångar kan läsa olika delar av samma meddelande.
Den skapade CAN-ingången blir datakälla för Maps, 8HP-modulen och extra utgångar. Att skapa ingången tilldelar den inte till växellådan: önskad källa väljs separat i inställningarna för motsvarande 8HP-signal.
4.1. Vad ett meddelande innehåller #
Meddelandet bestäms av vald buss och identifieraren CAN ID. Data innehåller upp till 8 byte. Varje byte innehåller 8 bitar; en bit kan ange ”av/på”, medan flera bitar kan ange ett tal.
I fältet CAN ID(HEX) anges identifieraren med hexadecimala siffror utan prefixet 0x. Till exempel, 5A0. Det är meddelandets nummer, inte ett stiftnummer eller en separat ledningsadress. Samma ID på CAN1 och CAN2 kan innehålla olika data.
Från meddelandebyte till ett begripligt värde #
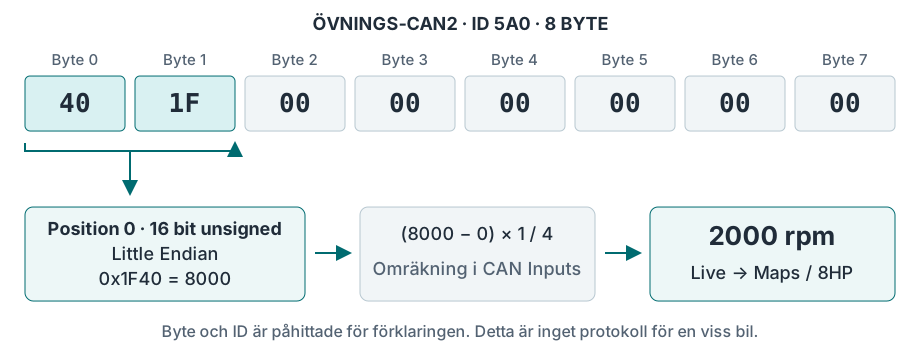
4.2. Skapa och kontrollera en CAN-ingång #
- I CAN Monitor kontrolleras rätt buss och meddelandet hittas. Signalformatet fastställs enligt protokollbeskrivningen; överensstämmelsen med den verkliga parametern kontrolleras vid flera värden.
- I CAN Inputs trycks Add input. I Name anges ett tydligt namn, till exempel
Engine RPM, i Unit —rpm. - I Interface väljs CAN1 eller CAN2, i CAN ID(HEX) anges ID. Alternativet – stänger av mottagningen för denna ingång.
- Ställ in Position, Data type och byteordningen. Fältlängden väljs inom Data type; det finns inget separat Data length-fält här.
- Ange omräkning, Round och Timeout. För den första kontrollen i Filter behålls No filter.
- Tryck på Apply changes. I Live läggs en numerisk widget eller ett diagram för den skapade CAN-ingången till. Kontrollera minimum, mellanvärde och maximum, sedan reaktionen när meddelanden upphör.
- Den kontrollerade CAN-ingången väljs som källa för en kartaxel, önskad 8HP-signal eller ett extra utgångsvärde. Efter tilldelningen kontrolleras hela datakedjan på nytt.
| Fält | Funktion |
|---|---|
| Position | Fältets början i bitar: Bit 0 / Byte 0 — första bytens början, Bit 8 / Byte 1 — andra, Bit 16 / Byte 2 — tredje. Bytenumreringen börjar på noll. |
| Data type | Längd från 1 till 16 bitar och talets tecken. Unsigned används för icke-negativa värden; signed när protokollet tillåter negativa värden. |
| Big Endian / Little Endian | Byteordningen för ett tal med flera byte. För talet 0x1234 motsvarar Big Endian vid läsning av hela byte byten 12 34, Little Endian — 34 12. |
| Multiplier / Divider / Offset | Omräkning av det mottagna talet till önskade enheter. Koefficienterna anges som heltal: skalan 0,25 anges exempelvis som Multiplier = 1 och Divider = 4. |
| Round | Resultatsteg: 1, 0.1 eller 0.01. För varvtal räcker normalt heltal; extra decimaler minskar det tillgängliga området. |
| Timeout | Tillåten tid utan nytt meddelande, i millisekunder. När meddelanden upphör nollställs värdet. Ange en timeout större än noll med marginal till meddelandets normala period. |
| Filter | Utjämning av ändringar. Ett starkare filter ger ett jämnare diagram men långsammare reaktion. Filtret korrigerar inte felaktigt valda bitar eller skala. |
4.3. Så bestäms Position #
I CAN Inputs och CAN Outputs Bit 0 är den minst signifikanta biten i första byten, med vikten 1. Bit 7 är den mest signifikanta biten i samma byte, med vikten 128. I nästa byte är det Bit 8 respektive Bit 15.
| Bitvikt | 128 | 64 | 32 | 16 | 8 | 4 | 2 | 1 |
|---|---|---|---|---|---|---|---|---|
| Position i CAN Inputs / Outputs, Byte 0 | 7 | 6 | 5 | 4 | 3 | 2 | 1 | 0 |
| Position i CAN Monitor-fönstret, Byte 0 | 0 | 1 | 2 | 3 | 4 | 5 | 6 | 7 |
I analysfönstret CAN Monitor visas och väljs bitarna från vänster till höger, så en enskild bits nummer inom byten skiljer sig från Position i CAN Inputs. Om Byte 0 till exempel växlar mellan 00 och 01, ligger den önskade enskilda biten på position 7 i Monitor, medan CAN Inputs ställs in med Position = 0 och Data type = 1 Bit.
Vid läsning av hela byte från bytens början stämmer Position: för Byte 1 anges 8, för paret Byte 1–2 också 8 men längden väljs till 16 bitar. För fält som korsar bytegränser kontrolleras inställningarna mot originalmeddelandets bitar och resultatet i Live. Start bit från en extern beskrivning eller DBC överförs först efter kontroll av dess numrering.
Fältet måste rymmas helt i det mottagna meddelandet. I ett 2 byte långt meddelande finns till exempel bitarna 0–15. Position = 8 och längd 16 bitar kräver 3 byte; en sådan ingång kan inte läsa ett 2 byte långt meddelande.
4.4. Omräkning, noggrannhet och signalförlust #
CAN-ingångens värde = (mottaget tal − Offset) × Multiplier / Divider. Först subtraheras Offset, sedan utförs multiplikation och division. För att överföra värdet utan omräkning anges Multiplier = 1, Divider = 1, Offset = 0.
För övningsmeddelandet i schemat anges Position = 0, 16 bitar unsigned, Little Endian, Multiplier = 1, Divider = 4, Offset = 0 och Round = 1. Byten 40 1F ger 8000 / 4 = 2000 rpm. Med en övningsperiod på 100 ms möjliggör exempelvis Timeout = 500 ms kontroll av nollställning när sändaren stoppas. Siffrorna är exempel; verkliga fordonsparametrar anges enligt bilens protokoll.
Resultatområde och val av Round
Det omräknade resultatet lagras inom ett begränsat talområde. Ett stort ursprungligt unsigned-tal minskas vid behov med koefficienterna innan resultatet sparas.
| Round | Resultatområde | Exempel på val |
|---|---|---|
| 1 | −32768…32767 | Varvtal 0…8000 rpm. |
| 0.1 | −3276,8…3276,7 | Pedal 0…100,0 %. |
| 0.01 | −327,68…327,67 | Tryck med två decimaler om det ryms inom området. |
Värden utanför området begränsas inte automatiskt till tillåtet maximum och kan bli felaktiga. Därför kontrolleras hela arbetsområdet i Live. Multiplier eller Divider med värdet noll hoppar över motsvarande operation; använd 1 i stället för tydlig inställning.
Timeout = 0 används inte för att behålla senaste värdet. När meddelandena upphör utförs nollställning vid periodisk kontroll med cirka 100 ms steg. Nollresultat kan betyda verkligt noll eller signalförlust, så orsaken kontrolleras i CAN Monitor.
Vid knappkontroll lämnas filtret normalt av så att övergången 0 ↔ 1 inte fördröjs. För en jämn analog parameter läggs utjämning till efter kontroll av format och skala.
4.5. Om värdet inte motsvarar signalen #
| Observation | Vad som kontrolleras |
|---|---|
| Meddelandet saknas i Monitor | Sändarens matning, vald buss, CAN-H/CAN-L, terminering och hastighet 500 kbit/s; kontrollera även om ID är dolt i Monitor. |
| Meddelandet finns, CAN-ingången är noll | Interface, ID i HEX, Position och fältlängd, Timeout och tillämpning av ändringar. Kontrollera sedan om själva meddelandet innehåller ett värde skilt från noll. |
| Talet hoppar eller ändras åt fel håll | Fältgränser, byteordning och signed/unsigned. Kontrollen utförs utan filter. |
| Talet är proportionellt men har fel skala | Multiplier, Divider, Offset och enheterna som värdets mottagare förväntar sig. |
| Allt stämmer i Live, växellådan använder inte signalen | Tilldelning av den skapade CAN-ingången till en viss parameter i 8HP-modulen och tillämpning av dess inställningar. |
CAN Inputs läser angivet fält efter ID; meddelandets betydelse, räknare och kontrollsumma i godtyckliga fordonsprotokoll kontrolleras inte automatiskt. För signaler vars format ändras inom samma ID måste protokollets regler förstås separat.
↑ Till innehållsförteckningen5. Ytterligare kommunikation med moduler: CAN-utgångar #
I modulen CAN Outputs skapas extra periodiska meddelanden för en kompatibel instrumentpanel, ECU eller annan enhet. Meddelandet får ett konstant tal, ett ingångsvärde, ett kartresultat eller en tillgänglig växellådsparameter.
Kommunikationen som krävs för 8HP skapas redan av 8HP-modulen. CAN Outputs används för ytterligare kommunikation. Innan ett meddelande skapas kontrolleras att detta ID inte redan sänds på vald buss av den inbyggda modulen eller en annan enhet.
5.1. Skapa ett meddelande #
- Mottagarens protokoll anger buss, ID, meddelandelängd, period, alla fälts placering och skala. Även obligatoriska konstanta byte, räknare och kontrollsummor fastställs.
- I CAN Outputs trycks Add output. Under ifyllningen i Interface behålls –så att meddelandet inte sänds.
- Ange CAN ID(HEX), Length och Interval. Length är hela meddelandets antal byte, från 1 till 8. Interval är sändningsperioden i millisekunder.
- Med knappen Add dynamic value läggs ett fält till. I Value väljs önskad källa eller Fixed value för ett konstant tal. För varje fält anges Position, Data type, Endian, Multiplier, Divider och Offset.
- Vid behov ställs Rules in — sändningsvillkoren. Kontrollera att fälten inte överlappar och ryms inom Length × 8 bitar.
- Välj faktiskt ansluten CAN1 eller CAN2 och tryck på Apply changes. Meddelandet börjar sändas periodiskt när villkoren är uppfyllda och bussen är redo.
- Byte och period kontrolleras med en extern CAN-adapter på samma buss, sedan kontrolleras mottagarens reaktion. För att stoppa sändningen tilldelas utgången Interface = – och ändringarna tillämpas.
Perioden anges inom området 10…65535 ms. Till exempel motsvarar 100 ms cirka 10 meddelanden per sekund och 20 ms motsvarar 50. Värden på 1…9 ms ändras till 10 ms; Interval = 0 stänger av sändningen. Detta är periodisk sändning, inte kommandot ”skicka en gång”.
I ett meddelande finns upp till 15 fält. Varje fält i gränssnittet upptar 1 till 16 bitar. Ofyllda bitar skickas som nollor; konstanta värden som protokollet kräver läggs till som separata Fixed value-fält.
5.2. Hur värdet skrivs till byte #
Tal att skriva till CAN = källvärde × Divider / Multiplier + Offset. Detta är omvänd omräkning jämfört med CAN Inputs. Resultatet avrundas till heltal och skrivs i valt fält.
Mottagaren kräver till exempel talet ”varvtal × 4”. För källan 2000 rpm anges Multiplier = 1, Divider = 4 och Offset = 0: 8000 skrivs till meddelandet. Med Position = 0, 16 bitar unsigned och Little Endian blir de första byten 40 1F.
Källa → villkor → meddelande → mottagare #
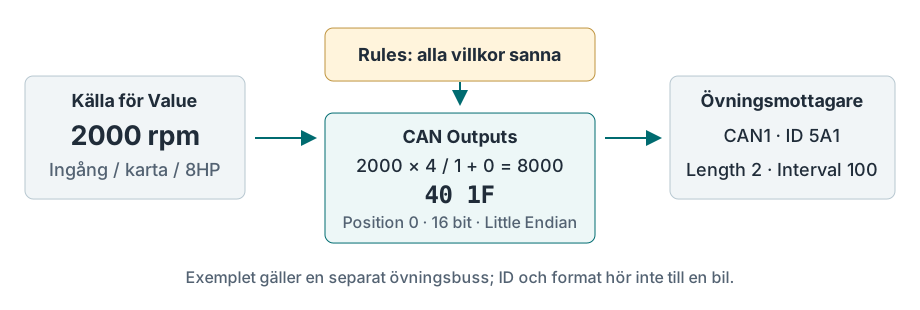
Position och byteordning väljs enligt samma regler som för CAN-ingångar. Ett 8-bitarsfält med Position = 8 skrivs till exempel i andra byten. Två fält får inte uppta samma bitar.
Talet måste rymmas i Data type: 8 bitar unsigned ger 0…255, 8 bitar signed −128…127. Vid överflöde skickas inte överskjutande bitar och mottagaren ser ett annat tal. För unsigned ersätts negativa resultat med noll; det ersätter inte kontroll av källans riktighet.
5.3. Sändningsvillkor i Rules #
Två kontroller finns. I varje kontroll väljs källan till vänster, sedan jämförelsen == (lika med), > (större än) eller < (mindre än), och till höger en annan källa eller ett konstant tal. En oanvänd kontroll lämnas i läget Rule #1 not in use eller Rule #2 not in use.
Meddelandet skickas när alla aktiverade kontroller är uppfyllda. Om båda är av skickas meddelandet kontinuerligt med angivet Interval. Om villkoret blir falskt upphör sändningen; inget separat nollmeddelande skapas automatiskt.
Övningsexempel: Rule #1: varvtal > 500; Rule #2: varvtal < 3000. Meddelandet skickas endast mellan dessa gränser. Exakt 500 och exakt 3000 uppfyller inte villkoret. Jämförelser använder heltal: för trösklar med decimaler skapas först ett lämpligt heltalsvärde i logiken.
Om källan är en CAN-ingång blir värdet noll efter Timeout när dess meddelanden försvinner. Reglerna ställs in med hänsyn till detta. Med Rules av fortsätter meddelandet att skapas, även med nollvärdet från den förlorade ingången.
5.4. Överföra ett värde mellan bussar #
För att överföra en parameter från CAN2 till CAN1 skapas först en CAN-ingång på CAN2. Sedan väljs ingången i Value i CAN Outputs för CAN1. Vid behov läggs en karta mellan dem. På utgången anges separat det format som mottagaren förväntar sig.
Denna kedja överför valt värde med ny period och nytt format. Övriga meddelanden och byte på källbussen vidarebefordras inte automatiskt till den andra porten. CAN1- och CAN2-ledningarna kopplas inte ihop för denna uppgift.
Standardidentifierare upp till 7FF skickas i 11-bitarsformat. Identifierare från 800 till 1FFFFFFF skickas i utökat 29-bitarsformat. Hastigheten på båda Mini-portarna förblir 500 kbit/s; val av annat ID ändrar den inte.
5.5. Kontrollera meddelandet och vanliga fel #
Live används för kontroll av källvärdet och kartresultaten. CAN Monitor visar mottagna meddelanden; visning av sända CAN Outputs-meddelanden som TX-eko stöds inte. De faktiska byten från den egna CAN-utgången kontrolleras med en extern CAN-adapter på samma buss; mottagarens funktion bekräftas även av dess visning eller svarsmeddelanden.
| Observation | Vad som kontrolleras |
|---|---|
| Meddelandet når inte mottagaren | Valt Interface, tillämpade ändringar, Interval över noll, båda Rules uppfyllda och fysisk CAN-anslutning. |
| Byten motsvarar inte förväntade värden | Källvärdet i Live, CAN Outputs omvända omräkning, Position, Endian, typ och inga överlappande fält. |
| Meddelandet finns, instrumentet ignorerar det | Mottagarens exakta protokoll: ID, längd, skala, obligatoriska konstanter, räknare, kontrollsummor och period. |
| Värdet hos mottagaren växlar fram och tillbaka | Kontrollera om två sändare har samma ID på samma buss, inklusive en extra utgång och den inbyggda 8HP-modulen. |
CAN Outputs har ingen separat inställning för automatisk räknare eller kontrollsumma för godtyckliga protokoll. Om mottagaren kräver sådana fält räcker inte ett konstant tal i deras ställe. För 8HP skapas nödvändiga servicefält av den inbyggda modulen; dess meddelanden dupliceras inte manuellt.
↑ Till innehållsförteckningen6. Maps: kartor och logik #
Modulen Maps omvandlar ingångsvärden till ett resultat enligt en inställd tabell. Datakällorna kan vara ingångssignaler och resultat från andra skapade kartor.
6.1. Länkade kartor #
Resultatet från en karta kan användas som X- eller Y-axel i en annan karta. För detta väljs i fältet X Axis source eller Y Axis source önskad karta. Dess resultat bestämmer positionen på nästa tabells valda axel.
Beräkningen delas därmed i begripliga steg: ta fram grundvärde, korrigera och välja karakteristik utifrån indata. Den sista kartans resultat tilldelas önskad 8HP-parameter, CAN-utgång eller AUX/PWM.
6.2. Korrigeringskarta #
Typen Values table används för en vanlig värdetabell. Typen Correction table används för procentuell korrigering: i fältet Correction of väljs ursprungsvärdet och i cellerna anges procent av det.
Korrigeringsresultat = ursprungsvärde × tabellprocent / 100. 100 % behåller ursprungsvärdet, 80 % minskar det till 80 % av ursprunget.
Exempel: grundvridmoment → temperaturkorrigering #
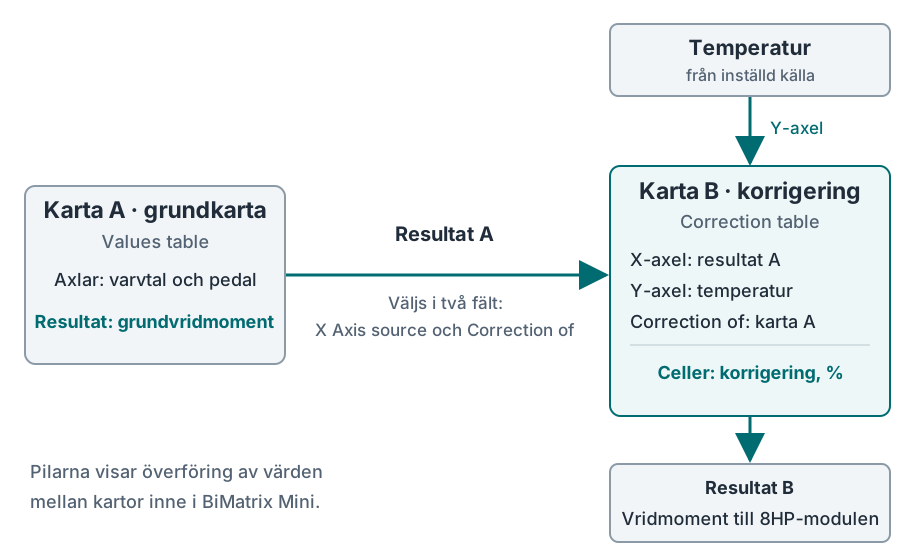
Tilldelningarna anges separat: X/Y Axis source bestämmer var tabellen läses, medan Correction of anger vilket värde som korrigeras. Att välja karta A som axel tilldelar den inte automatiskt som korrigeringens ursprungsvärde.
6.3. Växla karakteristik utifrån indata #
En ingångssignal kan användas som axel för lägesval. Till exempel tilldelas Y-axeln knappstatus från en digital ingång eller CAN. För tillstånden 0 och 1 anges olika karakteristiker i tabellen.
| Ingångssignal | Vad som används i kartan |
|---|---|
| 0 — knappen av | Raden för Y = 0, första inställda karakteristiken. |
| 1 — knappen på | Raden för Y = 1, andra inställda karakteristiken. |
För mer komplex logik kan en separat karta beräkna lägesvärdet. Resultatet tilldelas som axel i nästa karta. Därmed skapas en kedja av länkade kartor vars beteende ändras utifrån indata.
6.4. Kontrollera länkade kartor #
I Live läggs ursprungssignaler och varje kartas resultat till. När ingången ändras kontrolleras hela kedjan: första kartans resultat, värdet på nästa kartas axel och slutresultatet. För lägesbyte kontrolleras ingångssignalens båda tillstånd separat.
6.5. Skapa och fylla i en karta #
- I Maps väljs Add map. I Map settings anges Name — tydligt namn, Group — kartgrupp och Unit — resultatets enhet.
- För vanlig beräkning väljs Map type → Values table. För procentuell korrigering väljs Correction table och separat tilldelas Correction of, som i exemplet ovan.
- I X Axis source och Y Axis source tilldelas redan kontrollerade signaler, exempelvis varvtal och tryck. Axelvärden anges i de valda källornas enheter: varv/min, kPa, %, °C. Att byta enhetsnamn utför ingen omräkning.
- I X/Y Axis length anges 2 till 12 punkter på varje axel. En liten tabell räcker i början. Axlarna fylls i ordning utan oavsiktliga upprepningar eller omkastningar; området ska omfatta avstängd motor och alla förväntade driftvärden.
- Round anger resultatsteget: 1, 0.1 eller 0.01. För vridmoment i N·m räcker normalt heltal. Ju fler decimaler, desto mindre tillgängligt talområde i cellerna; det begränsas av gränssnittet.
- Inställningarna bekräftas med knappen Apply. Därefter anges värden på axlarna och i cellerna. En cell öppnas med dubbeltryck. För markerat område finns Enter value, Copy cells, Paste cells och vågrät eller lodrät interpolation. Tabelländringarna sparas med knappen Apply changes.
- I Live visas båda axlarna och kartresultatet. Kontrollera tabellpunkter, mellanvärden och gränser. Först därefter tilldelas resultatet önskad parameter i 8HP, CAN Outputs eller AUX Outputs.
Interpolation innebär jämn beräkning mellan intilliggande celler. Mellan resultaten 100 och 200 blir värdet till exempel 150 mitt i området. Med två varierande axlar används fyra angränsande celler. Interpolationskommandot i redigeraren fyller valda celler; beräkningen mellan punkter under drift sker automatiskt.
Kartans område måste täcka alla indata. I aktuell fast programvara beräknas inget nytt resultat om minst en axel går utanför tabellen: föregående värde behålls. Det är ingen begränsning till yttersta cellen och ingen automatisk övergång till säkert läge. Källornas noll-, gräns- och felvärden kontrolleras separat.
Länkade kartor skapas i ordning: först ursprungskartan, sedan de som använder dess resultat. En sluten kedja ”A beror på B, B beror på A” används inte för denna inställning. När källans enheter eller precision ändras kontrolleras axlarna i alla beroende kartor på nytt. Ett numeriskt Maps-resultat bekräftar inte i sig att ursprungsgivaren fungerar eller att ett färskt CAN-meddelande finns.
↑ Till innehållsförteckningen7. Bil utan CAN #
Om lämpliga data saknas på bilens CAN kan varvtal, pedalläge och tryck mätas med separata BiMatrix Mini-ingångar. Kommunikationen med själva växellådan och CAN-väljaren sker fortfarande via CAN. Först kontrolleras varje ingång, sedan används värdet i kartor och tilldelas 8HP-modulens parametrar.
7.1. Vilka ledningar som ansluts #
| Signal | BiMatrix Mini | Funktion |
|---|---|---|
| Kompatibel varvtalssignal till instrumentpanelen | DIG2 · stift 17 | Frekvens → motorvarvtal. |
| Pedalsignal 0–5 V | Analog 2 · stift 13 | Spänning → pedalläge, %. |
| MAP-signal 0–5 V | Analog 1 · stift 3 | Spänning → tryck enligt givarkarakteristiken. |
| Extra signal 0–5 V | Analog 3 · 5 eller Analog 4 · 4 | Till exempel kompatibel bromssignal eller extra givare. |
| Matning av separat kompatibel 5 V-givare | +5 V-utgång · stift 2 | Ansluts till givarens matningsstift; signalledningen ansluts separat. |
| Gemensam referensjord | GND · stift 14 | Ansluts enligt signalkällans och bilens scheman. |
DIG1 / Ignition IN, stift 16, används för tändning 5–12 V. Om DIG2 redan används för varvtalssignalen ansluts ingen extra bromsledning till det. En 12 V-bromssignal omvandlas först till kompatibel 0–5 V-nivå för en ledig analog ingång eller hämtas via en separat CAN-modul. För parametern Brake force omvandlas det diskreta tillståndet till 0/100 %; råvärdet 0/1 räcker inte för alla indikeringar av nedtryckt broms.
Varvtalssignalens ledning identifieras enligt bilens schema och kontrolleras med oscilloskop: amplitud, polaritet och spänningstoppar är viktiga. En tändspoleanslutning eller vevaxelgivare betraktas inte som en färdig varvtalsutgång. Vid behov används en anpassningskrets. För bilens elektroniska pedal behålls dess matning och ECU-anslutning; +5 V från två enheter kopplas inte ihop. Detaljerade bilder: DIG2 och analog givare.
Från mätning till inställd parameter #
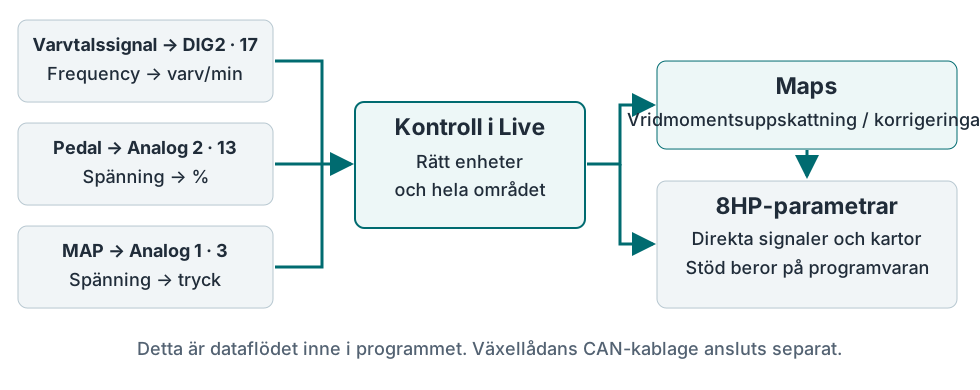
7.2. DIG2-frekvens → varvtal #
- I Digital Inputs skapas eller öppnas en rad. Interface — Digital input #2; i Measuring type väljs Frequency.
- För den första kontrollen anges namnet ”Varvtalssignal, Hz” och enheten Hz. I tabellens 12 punkter Input values och Output values anges samma tal: resultatet är då lika med den uppmätta frekvensen.
- Efter Apply changes kontrolleras frekvensen i Live vid känt varvtal. Antalet pulser per motorvarv bestäms N. Det hämtas från källans dokumentation eller kontrolleras genom mätning, inte enbart utifrån cylinderantalet.
- I Input values behålls frekvensen i Hz, i Output values anges motsvarande varvtal enligt formeln nedan. Namnet ändras till ”Varvtal DIG2” och enheten till rpm. Alla 12 punkter fylls i och ändringarna tillämpas.
- Visningen jämförs med en oberoende mätare vid flera varvtal. När motorn stoppas kontrolleras återgång till noll.
Varvtal, varv/min = frekvens, Hz × 60 / N.
Exempel endast för en källa med N = 2: 20 Hz → 600 varv/min; 50 Hz → 1500 varv/min; 100 Hz → 3000 varv/min; 200 Hz → 6000 varv/min.
Mellan punkterna utförs linjär omräkning. Utanför den digitala kalibreringens område används närmaste punkt. Om pulser saknas blir frekvens och beräknat varvtal noll efter timeout: minst 1 sekund eller tre uppmätta perioder, men högst 30 sekunder. För en vanlig varvtalssignal är det cirka 1 sekund.
Andra DIG2-lägen
Logical value visar tillståndet 0/1; kalibreringstabellen används inte i detta läge. Överensstämmelsen mellan 0/1 och kretsens aktiva/inaktiva tillstånd kontrolleras på den anslutna källan. PWM duty cycle mäter arbetscykeln på skalan 0–255; för direkt procentskala anges omräkningen 0 → 0 %, 255 → 100 % med mellanpunkter i tabellen. Om kretsens polaritet gör att mätningen ändras åt motsatt håll anges tabellens utgångsvärden i omvänd ordning. Detta mäter inkommande PWM; PWM genereras av separata AUX-utgångar.
7.3. Pedal och MAP: kalibrering 0–5 V #
- I Analog inputs väljs önskad rad eller Add input. I Interface tilldelas den fysiska ingången: i exemplet är pedalen Analog input #2, MAP — Analog input #1.
- För spänningskontroll anges Unit = V, Round = 0.01, och i var och en av de 10 punkterna Values upprepas motsvarande spänning Voltages. Efter tillämpning ska resultatet i Live stämma med spänningen mätt mot referensjorden.
- I Voltages anges spänningarna i stigande ordning, i Values anges motsvarande pedalläge eller tryck. Alla 10 punkter fylls i. För en icke-linjär givare hämtas mellanpunkterna från dess karakteristik.
- För pedalen väljs enheten %; för MAP väljs enheten för kartaxeln, till exempel kPa. Tryck på Apply changes. I Live kontrolleras pedalens änd- och mellanlägen, och trycket jämförs med ett känt referensvärde.
| Voltages, V | 0 | 0.5 | 1 | 1.5 | 2 | 2.5 | 3 | 3.5 | 4.5 | 5 |
|---|---|---|---|---|---|---|---|---|---|---|
| Values, % | 0 | 0 | 12.5 | 25 | 37.5 | 50 | 62.5 | 75 | 100 | 100 |
För denna tabell anges Round = 0.1. För MAP fastställs separat om karakteristiken visar absoluttryck eller övertryck: skalornas nollpunkter skiljer sig. Mellan intilliggande punkter interpoleras resultatet; under och över hela analogtabellen används dess ändvärde.
Ett avbrott upptäcks inte med enbart kalibreringstabellen. Till exempel kan 0 V omvandlas till 0 % och se ut som en släppt pedal. Före tilldelning av ingången kontrolleras matning, jord, givarens normala område och beteendet när signalen kopplas bort. Tabellens ändvärde får inte betraktas som bevis för en fungerande krets.
7.4. Beräkna vridmoment och tilldela i 8HP #
MAP mäter tryck och pedalen läge. Ingen av dessa signaler mäter i sig motorvridmoment. I Maps skapas en uppskattad karakteristik, till exempel med varvtal på X och tryck på Y; cellvärdena anges i N·m utifrån den aktuella motorns data. Pedalen kan användas i en separat begärans- eller korrigeringskarta. Skapande och kontroll beskrivs i avsnitt 6.5.
Begärt vridmoment, faktiskt vridmoment och motorförluster är olika parametrar. En godtycklig tabell tilldelas inte alla dessa ingångar samtidigt. Efter kalibrering tilldelas varje 8HP-parameter rätt källa, sedan kontrolleras överförda värden och giltighetsflaggor.
Att skicka en vridmomentsuppskattning till växellådan informerar den om den förväntade belastningen. Det minskar inte motorns vridmoment fysiskt. Om vridmomentsstyrning vid växling behövs måste kompatibel kommunikation med motorstyrenheten ordnas separat.
↑ Till innehållsförteckningen8. Blandad anslutning #
Källor tilldelas separat för varje parameter. Varvtal kan därför komma från bilens CAN, pedalen från Analog 2 och extra tryck från Analog 1. Bilens CAN ansluts till CAN2 med hänsyn till valt schema; extra ledningar ersätter inte matning, tändning eller kommunikationen med växellådan.
8.1. Källtabell #
Före inställning görs en kort tabell. Signalens ursprung kan gärna anges i namnet: ”RPM CAN2”, ”Pedal Analog2”, ”MAP Analog1”. Då blandas värden med liknande namn inte ihop när källa väljs.
| Parameter | Exempel på källa | Vad som kontrolleras |
|---|---|---|
| Varvtal, varv/min | Direkt CAN Input från CAN2 | Uppdateringsfrekvens, skala och timeout. |
| Pedal, % | Analog 2 efter kalibrering | Släppt pedal, mellanläge och helt nedtryckt pedal. |
| Tryck | Analog 1 efter kalibrering | Enhet, absolut-/övertrycksskala och förändringsmönster. |
| Faktiskt vridmoment | Direkt CAN Input om tillgänglig | Tilldelning av just faktiskt vridmoment, förluster och giltighetsflaggor enligt det valda 8HP-protokollets krav. |
| Extra AUX-kommando | CAN Input, analog signal eller Maps | Hela området, tillstånden på/av och resultat vid källförlust. |
Att signalen finns på två ställen skapar ingen automatisk redundans. Om ”RPM CAN2” tilldelas växlar källan till exempel inte till DIG2 vid CAN-bortfall. En sådan växling kräver separat planerad och kontrollerad logik.
8.2. Kontrollera signalförlust #
I Live visas ursprungssignaler, kartresultat och tilldelade 8HP-parametrar samtidigt. Kontrollen utförs på stillastående bil eller provbänk: en signalkälla i taget kopplas bort, sedan följs hela den beroende kedjan och återhämtningen efter återanslutning.
| Källa för | Beteende att beakta |
|---|---|
| CAN Input | Efter angiven Timeout nollställs talresultatet; inget separat ersättningsvärde ställs in. Kontrollen sker ungefär var 100:e ms, så nollställningen behöver inte sammanfalla med timeout på millisekunden. Ett gammalt tal på skärmen bevisar inte att nya ramar tas emot. |
| DIG2, Frequency | När pulserna upphör nollställs resultatet efter timeout som beskrivs i avsnitt 7.2. |
| Analog inputs | Den uppmätta spänningen omvandlas av tabellen. En orimlig spänning kan ge ett vanligt ändvärde. |
| Maps | När en axel lämnar området behålls föregående resultat; CAN-källingångens aktualitet blir inte en egenskap hos kartresultatet. |
| AUX Outputs | När källan lämnar tabellområdet kan föregående arbetscykel behållas. Lastens faktiska tillstånd kontrolleras. |
För F-series faktiska vridmoment ersätter en mellankarta inte en direkt CAN-källa med giltiga data i den aktuella generatorn. Även om kartan bara upprepar CAN-värdet räknas resultatet som en annan källa. Tilldelningarna kontrolleras enligt 8HP-modulens beskrivning.
↑ Till innehållsförteckningen9. Inställning av AUX/PWM-utgångar #
AUX Outputs omvandlar valt värde till PWM-arbetscykel från 0 till 100 %. Fysiska utgångar: AUX1 — stift 18, AUX2 — 9, AUX3 — 10, AUX4 — 1. Varje utgång kopplar till jord. Stift 8 — Ignition OUT 12 V — används för logisk tändningsstyrning och ersätter inte AUX.
9.1. Källa och tabellen Values/PWM #
- I AUX Outputs öppnas en rad eller väljs Add output. I Name anges lastens namn, exempelvis ”Lamprelä”.
- I Source tilldelas en kontrollerad signal: CAN Input, Analog input, Digital input, manuellt Controls-värde eller Maps-resultat. I Output väljs önskad AUX. En fysisk utgång tilldelas en rad.
- I Frequency anges frekvensen. För tabellen Values/PWM raden Values innehåller källvärden, medan raden PWM innehåller motsvarande arbetscykel 0–100 %. Totalt anges 10 punkter; Round väljs efter källvärdenas precision.
- Hela det nödvändiga området fylls i, inklusive möjliga värden vid källförlust. Mellan punkterna sker linjär omräkning. Efter Apply changes visas källan och AUX-resultatet i Live; sedan kontrolleras utgångens faktiska omkoppling.
Att lämna tabellområdet stänger inte automatiskt av AUX. I aktuell fast programvara anges ny PWM endast när källan ligger mellan tabellpunkterna; annars kan föregående arbetscykel behållas. Resultatet i Live visar kommandot, inte uppmätt ström eller lastens funktion.
9.2. Exempel: tända en lampa via ett relä #
Anslutningen utförs enligt schemat för lampa och relä: spolen får +12 V via egen säkring och AUX1 kopplar dess andra anslutning till jord. Lampans effektström går genom reläkontakterna 30–87. Spolen har skydd mot spänningstoppar med polariteten som anges i schemat.
För en källa som säkert antar endast 0 eller 1 används tabellen nedan. Vid 0 är spolen av, vid 1 kontinuerligt på. Ett mellanvärde ger PWM, så en sådan källa får inte variera mjukt. Reläet används inte för PWM-reglering av ljusstyrka eller hastighet.
| Values | 0 | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | 9 |
|---|---|---|---|---|---|---|---|---|---|---|
| PWM, % | 0 | 100 | 100 | 100 | 100 | 100 | 100 | 100 | 100 | 100 |
För detta exempel kan en vanlig frekvens väljas 100 Hz: vid exakt 0 % och 100 % sker ingen pulsomkoppling. Om Source vid fel ger till exempel −1 läggs denna punkt separat till med önskat tillstånd och övriga punkter ordnas stigande. Ursprungstabellen 0–9 täcker inte −1.
9.3. PWM-frekvens och arbetscykel #
Frekvens anger antalet perioder per sekund. Arbetscykeln anger andelen av perioden då AUX är kopplad till jord: 0 % — av, 100 % — kontinuerligt på. Vid 100 Hz är perioden till exempel 10 ms; vid 30 % är brytaren på cirka 3 ms och av 7 ms.
PWM 100 Hz, 30 %: AUX-brytarens tillstånd #
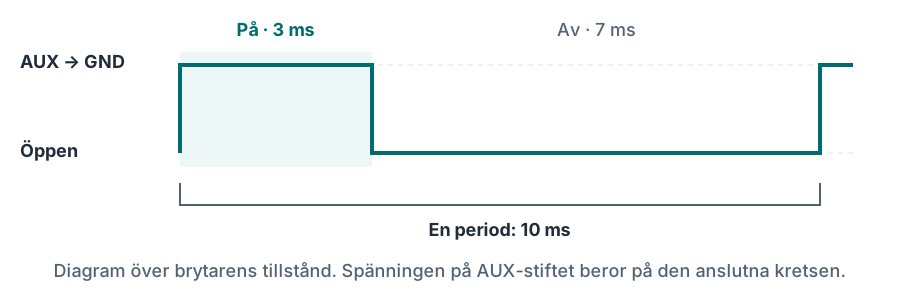
Listan innehåller vanliga frekvenser 5–500 Hz och High frequency #1 / #2. Dessa två alternativ använder gemensamma inställbara timers. Deras värden och enheter Hz/KHz/MHz anges separat i samma modul. Om flera AUX använder samma timer påverkar ändrad frekvens alla dessa utgångar; varje utgång behåller sin egen arbetscykel.
För frekvenser under 305 Hz används de vanliga tillgängliga Frequency-alternativen. I den kontrollerade programvaruversionen High frequency #1 / #2 används inte under 305 Hz på grund av felaktig omräkning av arbetscykeln.
Fältet MHz betyder inte att ansluten spole, kablage eller effektbrytare klarar sådan frekvens. Arbetsfrekvens och faktisk signalform kontrolleras för vald last. För fläktens PWM-styringång kontrolleras även polaritet, nödvändig pull-up och tillåten spänning.
9.4. Magnetventil, fläkt och extern styrning #
| Last | Anslutning och inställning |
|---|---|
| Reläspole | +12 V → säkring → spole → AUX. Endast 0 % och 100 % används, med spolskydd och effektkontakter dimensionerade för lasten. |
| Magnetventil | Matningens plus → säkring → magnetventil → AUX, endast om utgångens tillåtna belastning är bekräftad. Frekvens, arbetscykel och skydd väljs efter magnetventilen. Vid behov används ett externt effektdrivsteg. |
| Fläkt med separat PWM-ingång | Effektmatningen ansluts med en separat skyddad krets. AUX ansluts till styringången endast om den är kompatibel med en jordkopplande utgång. |
| Vanlig effektfläkt | Motormatningen kopplas av ett lämpligt externt relä eller en effektstyrenhet. AUX styr enhetens kompatibla ingång/spole. |
Tillåten AUX-ström kan inte bestämmas utifrån namnet PWM, en enskild transistors märkdata eller BiMatrix Minis matningssäkring. Före direkt spolanslutning bekräftas lastström, startförlopp, kylning och utgångsskydd. Om bekräftade märkdata saknas används ett anpassat externt drivsteg. Ignition OUT används inte för att mata spolar, lampor, magnetventiler eller fläktar.
9.5. Kontrollera styrningen #
Först kontrolleras kommandot 0 % och öppet tillstånd, sedan önskade driftvärden. För PWM kontrolleras form, frekvens och arbetscykel med oscilloskop; multimeterns medelvärde ersätter inte kontrollen. I Live följs Source och AUX samtidigt, därefter kontrolleras lastens faktiska reaktion.
Om temperaturstyrd aktivering behövs kan tabellen ange arbetscykeln som funktion av temperatur eller ta emot ett förberett kommando från Maps. AUX Outputs har inget separat hysteresfält — olika temperaturer för på- och avslag. En vanlig tabell minns inte temperaturändringens riktning. För temperaturstyrning med sådan logik används en lämplig styrenhet eller en separat verifierad lösning.
Till sist kontrolleras källförlust, signalåterkomst samt av- och påslagning av tändningen. Slutkriteriet är den anslutna enhetens tillstånd, inte bara PWM-talet på skärmen. Driftkonfigurationen sparas efter kontroll av alla använda AUX.
↑ Till innehållsförteckningen10. Anslutningskontroll och första start #
Kontrollen följer kedjan: matning → kommunikation → ingångsvärden → 8HP-modul → växellådans reaktion. Om ett steg inte klaras åtgärdas orsaken först.
10.1. Innan strömmen slås på #
- Kontrollera att den monterade växellådan är en 8HP-automatväxellåda från BMW och att dess version motsvarar den typ som valts i 8HP-modulen.
- Kablagets stiftnummer jämförs med Minis stiftfördelning och valt schema för växellåda och växelväljare.
- Kontrollera att matningen inte är kortsluten till jord, att 12 V och signaler på 0–5 V är åtskilda samt att gemensam jord och separata säkringar för effektgrenarna finns.
- Med all enhetsmatning bortkopplad mäts resistansen mellan H och L på varje CAN-buss. Med två ändmotstånd på 120 Ω förväntas cirka 60 Ω. Så räknas motstånden →
- Kontrollera att +12 V inte matas till CAN-stift, analoga ingångar eller +5 V-utgången. USB-testbygeln mellan 2 och 16 tas bort före anslutning av bilens tändning.
10.2. Strömförsörjning och kommunikation utan motorstart #
- Matning ansluts till stift 7 och tändningssignal 5–12 V till 16. Kontrollera att den gröna indikatorn lyser stadigt.
- Upprätta anslutning till appen. Kontrollera att parametrarna laddas.
- För inledande busskontroll kan No gearbox control. I detta läge kontrolleras CAN Monitor och inställda ingångar; 8HP-modulens svarsparametrar räknas inte som fungerande passiv växellådsövervakning.
- I CAN Monitor väljs det faktiska gränssnittet. Kontrollera ID, inkommande meddelanden och byteändringar när motsvarande fordonsreglage används.
10.3. Kontrollera värden #
| Parameter | Kontroll |
|---|---|
| Varvtal | Med avstängd motor — 0. Efter start jämförs visningen med en oberoende källa vid flera punkter. |
| Pedal | Släppt och helt nedtryckt läge motsvarar inställda 0 och 100%; mellanvärdena ändras jämnt. |
| Broms | I Brake force kontrolleras separat 0 % vid släpp och 100 % när den diskreta brytaren trycks in. Tillståndet 0/1 omvandlas först till 0/100 %. |
| MAP och temperaturer | Kontrollera givarkarakteristik, enheter och rimlighet. För MAP skiljs absoluttryck från laddövertryck. |
| Motorvridmoment | Kontrollera källa, skala och betydelse för varje fält: Requested torque, Target torque, Actual torque och Max torque ersätts inte med ett godtyckligt tal. |
| Länkade kartor | I Live visas ursprungsvärdena och varje resultat samtidigt. Tabellområdena täcker start, drift och ingångsbortfall. |
Ett rimligt siffervärde i Live bekräftar ännu inte att meddelandet på ledningen är korrekt. För ytterligare meddelanden — CAN-utgångskontrollen.
10.4. Kontrollera växellåda och växelväljare #
- Faktiska Gearbox type och Selector type, CAN-roller och styrläge väljs enligt avsnitt 3.4.
- Med stillastående bil, åtdragen parkeringsbroms och nedtryckt bromspedal kontrolleras väljarens lägen och växellådans svar. Innan en växel läggs i frigörs området runt bilen.
- Jämför väljarens kommando, spakläge, faktisk växel och växellådsstatus. Kommandovärdet betraktas inte som bekräftelse på ilagd växel.
- Felen läses via 8HP Diagnose. Först sparas koder och uppkomstförhållanden, sedan åtgärdas orsakerna.
- Kontrollera avstängning av tändningen: signalen på 16 försvinner, IGN OUT slutar styra aktivering och Minis matning behålls från KL30G till viloläge eller från fördröjningsrelä i ytterligare 60 s. Kontrollera även nytt påslag.
10.5. Spara kontrollresultatet #
Efter kontrollen sparas .bms-konfigurationen. För växlingsanalys visas i Live motorvarvtal, ingående och utgående axelvarvtal, växel, pedal, vridmoment och tillgänglig begäran om vridmomentskorrigering. Inspelningen stoppas för granskning, önskat avsnitt förstoras och exporteras till CSV.
Vid vägprov ställs registreringen in före körning. Appen hanteras av en passagerare eller efter stopp. De första proven utförs med låg belastning; instabila ingångssignaler och aktiva fel åtgärdas före belastningsprov.
↑ Till innehållsförteckningen11. Vanliga fel och referensscheman #
11.1. Var orsaken kan sökas #
Först kontrolleras signalen på ingången, sedan omräkning och tilldelning. Om ursprungsvärdet är fel rättas orsaken inte genom att ändra karta eller växellådsinställningar.
| Symtom | Vad som kontrolleras | Vad som görs härnäst |
|---|---|---|
| Den gröna indikatorn tänds och slocknar | Stabil IGN IN på stift 16, matning och jord. | Vid USB-test kontrolleras bygeln 2 → 16; i bilen den separata tändningssignalen 5–12 V. Testschema → |
| Appen ansluter inte | Matning, tändning, valt WiFi/Bluetooth, lösenord och systembehörigheter. | Serienumret används. För BLE ansluts enheten från appen utan Pairing. Anslutningsordning → |
| Anslutningen till Mini försvinner när tändningen stängs av | Kontrollera om stift 7 är direkt anslutet till frånkopplad IGN. | Matningen ansluts från lämplig KL30G eller via fördröjningsrelä. Strömförsörjning → |
| Inga meddelanden i CAN Monitor | Rätt gränssnitt, sändarens matning och väckning, H/L, gemensam jord, hastigheten 500 kbit/s. | Mät termineringen med strömmen avstängd och kontrollera stiftnumren. En tom lista pekar inte ut ett enda bestämt fel. |
| CAN fungerar instabilt | Saknade eller för många motstånd, dåliga kontakter, långa avgreningar, kompatibilitet mellan sammankopplade nät. | Kontrollera varje buss och dess två ändar separat. Motstånd → |
| Byte ändras, men CAN-ingången visar noll | Ingångens ID och gränssnitt, Position, längd, typ, byteordning, koefficienter och Timeout. | Kontrollera avkodningen vid flera värden och beakta skillnaden i bitnumrering mellan analysfönstret och ingångsinställningarna. CAN Inputs → |
| Varvtalet skiljer sig med en faktor två eller tre | DIG2-pulser per varv eller CAN-signalens skala. | Korrigera kalibreringen med en oberoende mätning. Bestäm inte koefficienten enbart från cylinderantalet. |
| Pedalen eller MAP visar fel | Spänningen vid ingången relativt GND, givarmatning, karakteristik och vald Analog input. | Kontrollera först spänningen och sedan omräkningstabellen. Anta inte att ett avbrott i givaren upptäcks automatiskt. Analog inställning → |
| Ingången ändras, men kartresultatet har fastnat | Tilldelningarna för X/Y och att båda axlarna ligger inom tabellens område. | Utöka området och kontrollera hela kartkedjan. Utanför tabellen kan föregående resultat behållas. Inställning av Maps → |
| AUX behåller föregående tillstånd | Källa och tabellområde, vald timers frekvens, faktisk signal vid lasten. | Kontrollera minsta, största och bortfallna ingångsvärden. Inställning av AUX → |
| Påslagen AUX visar cirka 0 V | Finns skyddad +12 V på lastens andra sida? | Detta är förväntat för en påslagen utgång: AUX kopplar lasten till jord. Exempel med lampa och relä → |
| Det egna meddelandet syns inte i CAN Monitor | Sändning via vald port, meddelandeinställningar och sändningsvillkor. | Använd en extern CAN-adapter eller mottagarens diagnostik: CAN Monitor har inget lokalt TX-eko för CAN Outputs-meddelanden. |
| Väljaren syns, men ingen växel läggs i | Väljarens typ och kontakt, valt CAN-par, bromssignal, matning/Wake och växellådsfel. | Jämför kommandot med återkopplad status och läs Error memory. Hämta stiftnumren från det specifika schemat. |
| Beteendet ändrades efter import | Valda moduler, källor, enheter och kartkopplingar. | Kontrollera importmeddelandet och den sparade ursprungliga .bms-filen. Upprepa ingångskontrollerna innan styrningen aktiveras. |
11.2. Vad som sparas för felsökning #
Anteckna appens och Minis firmwareversioner, bil, växellåda och väljare, matningslösning och den exakta sekvens som utlöser felet. Bifoga ett schema över det verkliga kablaget med stiftnummer, .bms-konfigurationen, felkoder och en datainspelning från det aktuella tidsintervallet.
| Format | Innehåll | Var den används |
|---|---|---|
| .bms | Valda inställningar för BiMatrix-moduler. | Export settings / Import settings. |
| .csv | Live-parametrarnas historik med tid och värden. | Live-export; visning i ett kalkylprogram. |
| .bmtrc | Inspelning av CAN-meddelanden. | Inspelning i CAN Monitor; filen sparas på SD Card. |
| .gb8log | Specialiserad binär logg över växellådsparametrar. | Logger i 8HP Tuner om den valda växellådan stöds. |
| Kalibrerings- och kodningsfiler | Växellådans egna data. | Separata åtgärder i 8HP Tuner; ersätter inte .bms. |
I BiMatrix → SD Card väljs filen för nedladdning. Avsluta inspelningen först och spara sedan den färdiga filen. CSV visar beräknade parametrar, medan CAN-inspelningen visar meddelanden. Båda datatyperna är användbara vid komplicerade fall.
11.3. Snabblänkar till scheman #
- Enhet, kontakt och färgkodad tabell över 18 stift.
- Anslutning av vald växellåda och väljare.
- Två 120 Ω-motstånd och mätning av CAN-bussen.
- Matning från KL30G och alternativ med fördröjningsrelä.
- Varvtalssignal DIG2, MAP-givare och lampa via AUX-relä.
11.4. Ordlista över beteckningar #
| Beteckning | Betydelse |
|---|---|
| CAN / CAN-H / CAN-L | Meddelandebuss och dess två signalledningar. H och L bildar ett tvinnat par. |
| ID / Byte / Bit | Meddelandeidentifierare / byte med 8 bitar / en binär siffra. |
| DIG | Digital ingång: tillstånd, frekvens eller pulsernas arbetscykel. |
| Analog | Spänningsingång 0–5 V med kalibrering till önskade enheter. |
| AUX / PWM | Styrd utgång / snabb periodisk inkoppling av utgången med angiven arbetscykel. |
| Duty cycle | Andel av perioden då utgången är på; anges vanligtvis i procent. |
| GND | Jord, kretsens gemensamma referenspotential. |
| IGN IN / IGN OUT / Wake | Tändningsingång / logikutgång för aktivering / enhetens väckningsingång. |
| KL30G | Styrd matningskrets i bilen som stängs av när bilen går i vila. Kontrollera det exakta utförandet i bilens schema. |
| MAP / Maps | MAP är en givare för absoluttryck i insuget. Maps är modulen för tabeller och beräkningar i BiMatrix. |
| RPM / N·m / EGS | Varv per minut / vridmomentsenhet / elektronisk växellådsstyrning. |
| Source / Timeout | Värdets källa / tiden efter vilken en signal som slutat uppdateras betraktas som föråldrad. |
Instruktionerna har kontrollerats mot det lokala enhetsschemat, firmware och appgränssnittet den 9 september 2026. Exempelvärdena förklarar inställningarna. Obekräftade kombinationer av växellåda och väljare samt aktuella programbegränsningar anges i respektive avsnitt.
↑ Till innehållsförteckningen